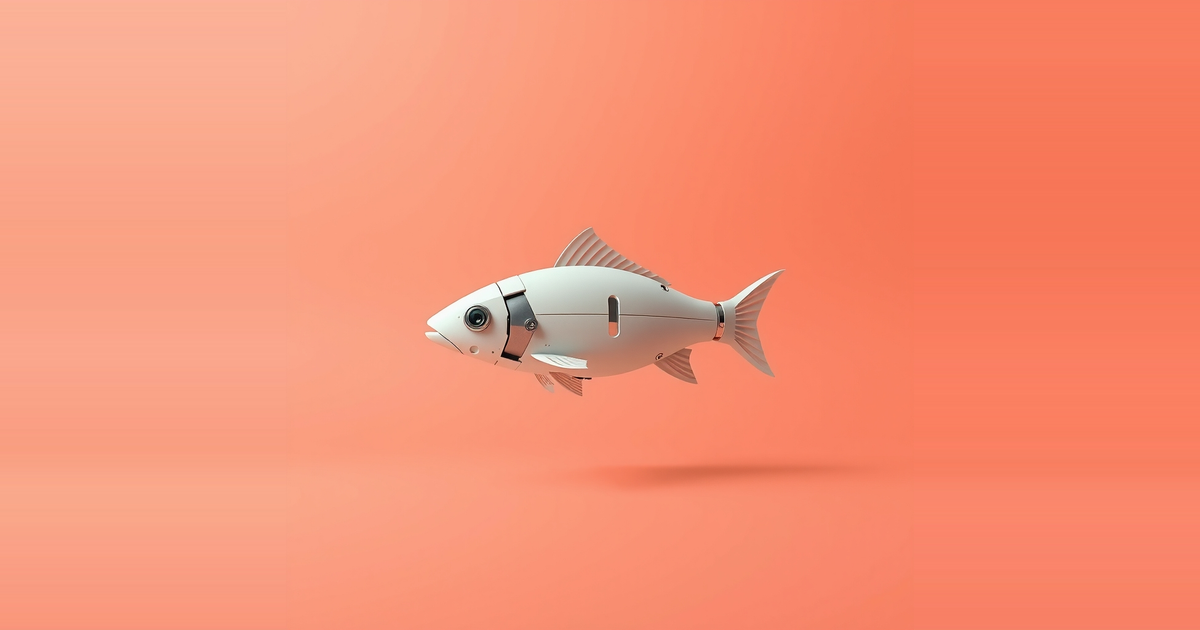
Un pesce robotico chiamato ZBot, lungo 80 centimetri e dal peso di 2,7 chilogrammi, è rimasto per 58 secondi nel campo visivo della telecamera di un drone aereo nel fiume Chamberonne, vicino a Losanna, usando soltanto la visione per contrastare la corrente. Con il circuito visivo disattivato ha resistito circa 37 secondi. Con i motori spenti, lasciato alla deriva, ne ha resistiti 20. Il lavoro è dell'EPFL in Svizzera, della Duke University negli Stati Uniti e dell'Instituto Superior Técnico in Portogallo, ed è pubblicato su Science Robotics.
Cosa ha fatto ZBot nel fiume
ZBot monta due telecamere reali, sei motori nella coda e un Raspberry Pi all'interno di una testa stagna. Il Pi esegue una rete neurale ispirata alla risposta optomotoria della larva di zebrafish, il riflesso che permette a un pesce di mantenere la posizione contro la corrente. Il fiume presentava rocce, luce screziata e foglie alla deriva, e l'acqua era a tratti torbida e turbolenta.
Il team ha confrontato tre condizioni: il circuito visivo completo, il nuoto a scatti casuali con il circuito reso cieco e la deriva passiva a motori spenti. Il circuito completo ha tenuto il robot in vista più a lungo. Il nuoto intermittente, fatto di scatti e scivolate, sembra aiutare quando la visibilità è scarsa, perché durante le scivolate il robot raccoglie informazioni visive utili: in quei momenti il suo stesso movimento non peggiora l'immagine.
Un circuito ricavato da zebrafish vivi
Lo schema dei collegamenti arriva dal Naumann Lab della Duke. Il gruppo ha unito studi comportamentali, imaging del calcio dell'intero cervello in larve di zebrafish esposte a stimoli che imitano il flusso ottico del fondale e modellazione dei circuiti. Nel pesce la retina rileva la direzione del flusso ottico, i neuroni pretettali la interpretano e i nervi spinali comandano i muscoli.
Xiangxiao Liu e Luca Zunino dell'EPFL hanno trasformato quel modello in simZFish, una simulazione basata sulla fisica realizzata nel simulatore Webots. Riproduce in scala 1:1 una larva di sei giorni: corpo di 4 mm con un peso di 0,3 mg, sette segmenti, sei motori simulati, due telecamere laterali al posto degli occhi e una dinamica dell'acqua realistica. La retina artificiale alimenta quattro tipi di cellule gangliari selettive per la direzione. Queste pilotano i neuroni pretettali, che combinano gli input di entrambi gli occhi, e i neuroni di comando del romboencefalo, che stabiliscono la frequenza del nuoto e la direzione della virata. Un cancello degli scatti libera sequenze di battiti di coda per produrre il nuoto a scatti e scivolate.
Poiché ogni componente è simulato, i ricercatori potevano modificare i pesi delle connessioni, eliminare o aggiungere neuroni oppure cambiare l'ottica e vedere subito il risultato. Così hanno potuto individuare l'insieme minimo di elementi necessari alla risposta optomotoria.
Il corpo fa parte del calcolo
Gli occhi montati lateralmente hanno creato un problema specifico. Il flusso ottico visto da telecamere poste ai lati genera vortici contrastanti nei campi visivi, una variante del problema dell'apertura. Quando l'intera retina simulata alimentava il circuito, i segnali si annullavano e il comportamento falliva. Quando il team ha limitato l'input alla parte inferiore posteriore del campo visivo, il comportamento è tornato.
Quella regione corrisponde a quella che guida con più forza la risposta nei veri zebrafish e coincide con i grandi campi recettivi inferiori-posteriori registrati nel pretetto del pesce. Secondo il team, la geometria del corpo e degli occhi impone uno schema di cablaggio che cattura le informazioni di movimento più utili con il minor numero di connessioni.
Una discrepanza riporta i neuroscienziati al microscopio
La prima versione, simZFish 1.0, virava molto più del previsto quando a ciascun occhio veniva mostrato un movimento in direzione opposta, uno stimolo di taglio che il modello non aveva mai incontrato. Quando Matthew Loring ha mostrato lo stesso stimolo a zebrafish reali, questi hanno virato a malapena.
Il gruppo della Duke ha quindi usato l'imaging volumetrico del calcio a due fotoni per registrare decine di migliaia di neuroni. Ha scoperto che alcuni neuroni pretettali binoculari esistono in sottotipi finora trascurati, sintonizzati sul movimento in avanti o all'indietro, con risposte a un occhio soppresse quando l'altro occhio vede un movimento in avanti. L'aggiunta di questi sottotipi e l'aggiornamento della connettività hanno prodotto simZFish 2.0, che riproduceva il comportamento dei pesci reali molto meglio, compresa la risposta allo stimolo di taglio.
In un fiume simulato con un fondale realistico, simZFish alla fine virava e nuotava controcorrente, qualunque fosse la direzione di partenza. Auke Ijspeert, direttore del Biorobotics Laboratory dell'EPFL, ha spiegato che la simulazione restringe il campo di ricerca e gli esperimenti sugli animali verificano le previsioni.
Cosa significa e cosa non è ancora dimostrato
Il risultato più forte è il ciclo tra modello e animale. Una simulazione ha formulato una previsione che non ha retto il confronto con i pesci vivi, e quel fallimento ha portato a scoprire neuroni che erano sfuggiti. È un caso concreto in cui un modello di tipo robotico produce nuova biologia, e non si limita a illustrare quella già nota.
L'affermazione sul piano robotico è più circoscritta. Il team sostiene che si tratta della prima prova che una reotassi efficace può essere ottenuta con i soli circuiti visivi, il che mette in discussione l'ipotesi che la linea laterale sia indispensabile. Ma l'affermazione riguarda ciò che basta a un robot, non ciò che fanno i pesci reali. Lo studio non dimostra che gli zebrafish si affidino alla vista in questo modo in un fiume.
Il confronto con i droni è pratico. La maggior parte dei droni usa telecamere dedicate rivolte verso il basso per stabilizzare la posizione, mentre questo metodo sfrutta le telecamere laterali già presenti e non aggiunge hardware. Questo lascia intravedere risparmi in termini di costi e di calcolo, ma la fonte non riporta alcun test diretto contro uno stabilizzatore convenzionale.
Vengono indicati diversi limiti. ZBot è circa 200 volte più grande della larva e nuota in un regime fluidodinamico diverso, quindi mette alla prova la logica del circuito e non la meccanica esatta della larva. Il circuito simulato mantiene la posizione solo con correnti lievi. Circa metà delle prove in fiume è stata scartata per collisioni o perdite di segnale, e il circuito ridotto all'essenziale non sa evitare gli ostacoli. Il divario tra 58 e 37 secondi è un margine chiaro ma modesto, e la fonte non indica il numero di prove utilizzabili. Un campione più ampio di prove e un circuito capace di gestire correnti variabili renderebbero più solida la tesi a favore di questo pesce robotico.
Sia il simulatore sia i progetti del robot sono open source, quindi altri gruppi possono testare nuovi circuiti sulla stessa piattaforma. È probabilmente la via più utile per verificare i risultati in modo indipendente.