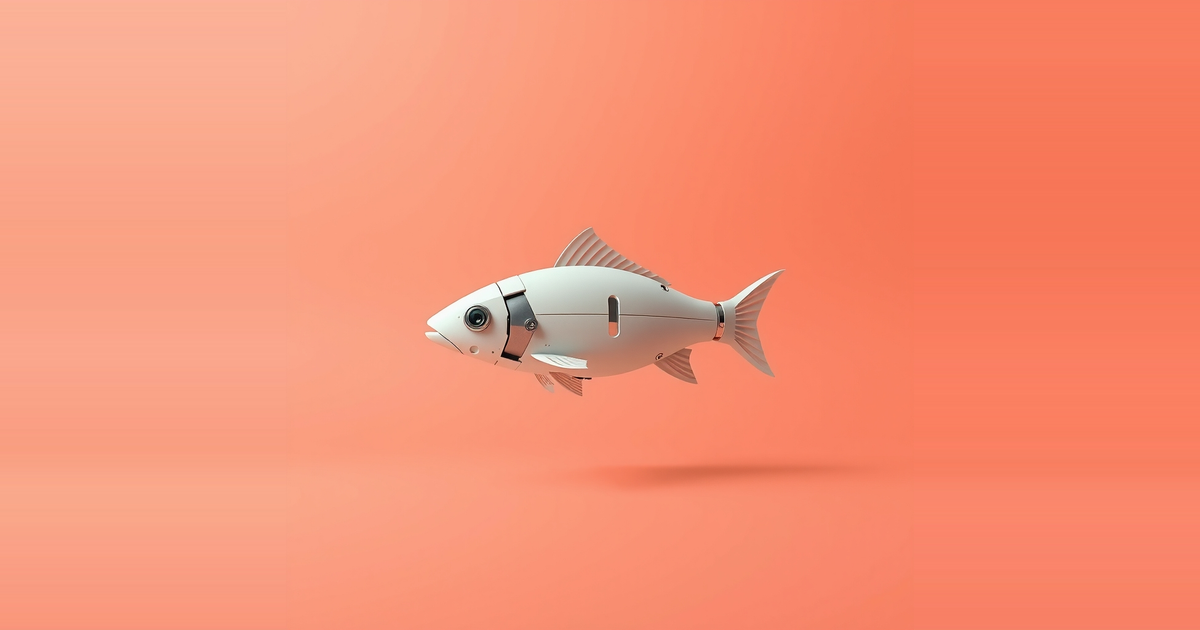
Un poisson robot baptisé ZBot, long de 80 centimètres et pesant 2,7 kilogrammes, est resté 58 secondes dans le champ de la caméra d'un drone aérien dans la Chamberonne, près de Lausanne, en s'appuyant uniquement sur la vision pour contrer le courant. Lorsque son circuit visuel était désactivé, il a tenu environ 37 secondes. Moteurs coupés, en dérive, il a tenu 20 secondes. Ces travaux, menés par l'EPFL en Suisse, l'université Duke aux États-Unis et l'Instituto Superior Técnico au Portugal, sont publiés dans Science Robotics.
Ce que ZBot a accompli dans la rivière
ZBot embarque deux véritables caméras, six moteurs de queue et un Raspberry Pi dans une tête étanche. Le Pi exécute un réseau de neurones copié sur la réponse optomotrice de la larve de poisson-zèbre, le réflexe qui permet à un poisson de garder sa position face à l'eau qui s'écoule. La rivière comptait des rochers, une lumière tachetée et des feuilles à la dérive, et l'eau était parfois boueuse et turbulente.
L'équipe a comparé trois conditions : le circuit visuel complet, des mouvements aléatoires avec le circuit aveuglé, et la dérive passive moteurs coupés. Le circuit complet a maintenu le robot dans le champ le plus longtemps. La nage intermittente par accélérations et glissades semble aider quand la visibilité est mauvaise, car le robot peut recueillir des informations visuelles utiles pendant les glissades, lorsque son propre mouvement ne dégrade pas l'image.
Un circuit issu de poissons-zèbres vivants
Le schéma de câblage provient du Naumann Lab de Duke. Ce groupe a combiné des études comportementales, de l'imagerie calcique du cerveau entier de larves de poisson-zèbre exposées à des stimuli imitant le flux optique du lit d'une rivière, et de la modélisation de circuits. Chez le poisson, la rétine détecte la direction du flux optique, les neurones prétectaux l'interprètent, et les nerfs spinaux commandent les muscles.
Xiangxiao Liu et Luca Zunino, à l'EPFL, ont transformé ce modèle en simZFish, une simulation physique réalisée avec le simulateur Webots. Elle reproduit une larve de six jours à l'échelle 1:1 : un corps de 4 mm pesant 0,3 mg, composé de sept segments, avec six moteurs simulés, deux caméras orientées sur les côtés en guise d'yeux et une dynamique de l'eau réaliste. Sa rétine artificielle alimente quatre types de cellules ganglionnaires sélectives à la direction. Celles-ci pilotent des neurones prétectaux qui combinent les entrées des deux yeux, ainsi que des neurones de commande du rhombencéphale qui règlent la fréquence de nage et la direction des virages. Une porte de déclenchement libère des salves de battements de queue pour produire une nage par accélérations et glissades.
Comme chaque composant est simulé, les chercheurs pouvaient modifier les poids des connexions, supprimer ou ajouter des neurones, ou changer l'objectif, et voir le résultat immédiatement. Cela leur a permis d'identifier l'ensemble minimal d'éléments nécessaires à la réponse optomotrice.
Le corps fait partie du calcul
Les yeux placés sur les côtés ont posé un problème précis. Le flux optique perçu par des caméras latérales crée des tourbillons contradictoires dans les champs visuels, une version du problème d'ouverture. Lorsque la rétine simulée complète alimentait le circuit, les signaux s'annulaient et le comportement échouait. Lorsque l'équipe a limité l'entrée à la partie inférieure postérieure du champ visuel, le comportement est revenu.
Cette zone correspond à celle qui déclenche le plus fortement la réponse chez le vrai poisson-zèbre, et aux vastes champs récepteurs inféro-postérieurs enregistrés dans le prétectum du poisson. Selon l'équipe, la géométrie du corps et des yeux impose un schéma de câblage qui capte l'information de mouvement la plus utile avec le moins de connexions possible.
Un écart qui renvoie les neuroscientifiques au microscope
La première version, simZFish1.0, tournait bien plus que prévu lorsqu'on montrait à chaque œil un mouvement dans des directions opposées, un stimulus de cisaillement que le modèle n'avait jamais rencontré. Quand Matthew Loring a présenté le même stimulus à de vrais poissons-zèbres, ceux-ci ne tournaient presque pas.
Le groupe de Duke a alors utilisé l'imagerie calcique à deux photons volumétrique pour enregistrer des dizaines de milliers de neurones. Il a découvert que certains neurones prétectaux binoculaires existent sous forme de sous-types jusque-là négligés, accordés au mouvement vers l'avant ou vers l'arrière, dont les réponses à un œil sont supprimées lorsque l'autre œil perçoit un mouvement vers l'avant. L'ajout de ces sous-types et la mise à jour de la connectivité ont donné simZFish 2.0, qui reproduisait bien mieux le comportement du vrai poisson, y compris la réponse au stimulus de cisaillement.
Dans une rivière simulée avec un lit réaliste, simZFish finissait par se retourner et remonter le courant quelle que soit sa direction de départ. Auke Ijspeert, qui dirige le Laboratoire de biorobotique de l'EPFL, explique que la simulation restreint le champ des recherches et que les expériences sur l'animal vérifient les prédictions.
Ce que cela signifie, et ce qui reste à démontrer
Le résultat le plus marquant est la boucle entre le modèle et l'animal. Une simulation a formulé une prédiction qui s'est révélée fausse face à des poissons vivants, et cet échec a conduit à des neurones passés inaperçus. C'est un cas concret où un modèle de type robotique produit de la biologie nouvelle, et ne se contente pas d'illustrer la biologie connue.
L'apport côté robotique est plus restreint. L'équipe affirme qu'il s'agit de la première preuve qu'une rhéotaxie efficace peut être obtenue avec des circuits visuels seuls, ce qui remet en cause l'idée que la ligne latérale est indispensable. Cette affirmation porte sur ce qui suffit à un robot, pas sur ce que font les vrais poissons. L'étude ne montre pas que les poissons-zèbres s'appuient ainsi sur la vision en rivière.
La comparaison avec les drones est d'ordre pratique. La plupart des drones utilisent des caméras dédiées orientées vers le bas pour stabiliser leur position, alors que cette méthode exploite les caméras latérales existantes et n'ajoute aucun matériel. Cela laisse entrevoir des économies de coût et de calcul, mais la source ne fournit aucun test comparatif direct avec un stabilisateur classique.
Plusieurs limites sont signalées. ZBot est environ 200 fois plus grand que la larve et nage dans un régime hydrodynamique différent : il teste donc la logique du circuit, pas la mécanique exacte de la larve. Le circuit simulé ne tient sa position que face à un courant faible. Environ la moitié des essais en rivière ont été écartés à cause de collisions ou de pertes de signal, et le circuit épuré ne sait pas éviter les obstacles. L'écart entre 58 et 37 secondes est net mais modeste, et la source n'indique pas le nombre d'essais exploitables. Un plus grand nombre d'essais et un circuit capable de gérer des courants variés renforceraient la portée de ce poisson robot.
Le simulateur comme les plans du robot sont en open source, ce qui permet à d'autres groupes de tester de nouveaux circuits sur la même plateforme. C'est probablement la voie la plus utile pour vérifier ces résultats de façon indépendante.