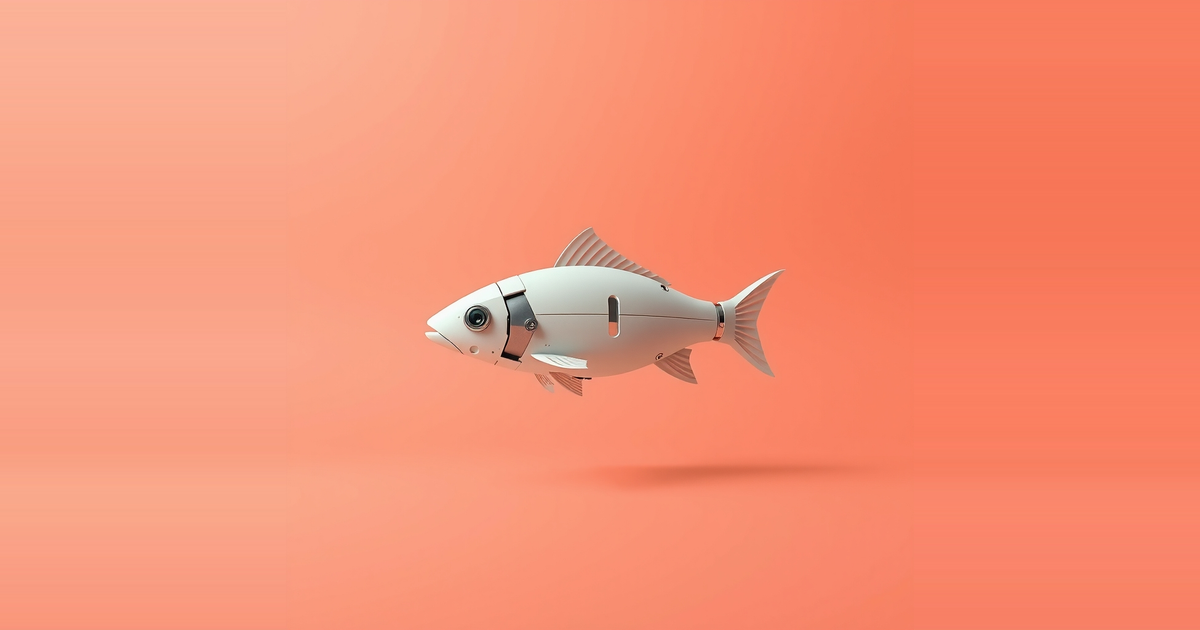
Un pez robot llamado ZBot, de 80 centímetros de largo y 2,7 kilogramos de peso, se mantuvo 58 segundos dentro del campo de visión de la cámara de un dron aéreo en el río Chamberonne, cerca de Lausana, usando solo la visión para contrarrestar la corriente. Con su circuito visual desactivado, aguantó unos 37 segundos. Con los motores apagados y a la deriva, resistió 20 segundos. El trabajo procede de la EPFL (Suiza), la Universidad de Duke (Estados Unidos) y el Instituto Superior Técnico (Portugal), y se publica en Science Robotics.
Lo que hizo ZBot en el río
ZBot lleva dos cámaras reales, seis motores en la cola y una Raspberry Pi dentro de una cabeza estanca. La Pi ejecuta una red neuronal copiada de la respuesta optomotora de la larva del pez cebra, el reflejo que permite a un pez mantener su posición frente a una corriente de agua. El río tenía rocas, luz moteada y hojas a la deriva, y el agua era en ocasiones turbia y turbulenta.
El equipo comparó tres condiciones: el circuito visual completo, el nado en ráfagas aleatorias con el circuito anulado, y la deriva pasiva con los motores apagados. El circuito completo mantuvo al robot a la vista durante más tiempo. El nado intermitente de impulso y deslizamiento parece ayudar cuando la visibilidad es mala, porque el robot puede reunir información visual útil durante los deslizamientos, cuando su propio movimiento no degrada la imagen.
Un circuito tomado de peces cebra vivos
El esquema de conexiones procede del Naumann Lab de Duke. Ese grupo combinó estudios de comportamiento, imagen de calcio de todo el cerebro en larvas de pez cebra expuestas a estímulos que imitan el flujo óptico del lecho del río, y modelado de circuitos. En el pez, la retina detecta la dirección del flujo óptico, las neuronas del pretectum la interpretan y los nervios espinales activan los músculos.
Xiangxiao Liu y Luca Zunino, de la EPFL, convirtieron ese modelo en simZFish, una simulación basada en la física creada con el simulador Webots. Reproduce una larva de seis días a escala 1:1: un cuerpo de 4 mm con un peso de 0,3 mg, siete segmentos, seis motores simulados, dos cámaras laterales a modo de ojos y una dinámica del agua realista. Su retina artificial alimenta cuatro tipos de células ganglionares selectivas a la dirección. Estas activan neuronas del pretectum que combinan la información de ambos ojos, y neuronas de mando del rombencéfalo que determinan con qué frecuencia nada el pez y hacia dónde gira. Una compuerta de ráfagas libera series de coletazos para producir el nado de impulso y deslizamiento.
Como todos los componentes están simulados, los investigadores podían modificar los pesos de las conexiones, eliminar o añadir neuronas, o alterar la lente y ver el resultado al instante. Eso les permitió identificar el conjunto mínimo de elementos que necesita la respuesta optomotora.
El cuerpo forma parte del cálculo
Los ojos laterales plantearon un problema concreto. El flujo óptico que ven unas cámaras situadas a los lados genera remolinos contradictorios en los campos visuales, una variante del problema de la apertura. Cuando toda la retina simulada alimentaba el circuito, las señales se anulaban y el comportamiento fallaba. Cuando el equipo limitó la entrada a la parte inferior posterior del campo visual, el comportamiento volvió.
Esa región coincide con la que más impulsa la respuesta en los peces cebra reales, y con los amplios campos receptivos inferiores posteriores registrados en el pretectum del pez. La interpretación del equipo es que la geometría del cuerpo y de los ojos dicta un patrón de conexiones que capta la información de movimiento más útil con el menor número de conexiones.
Una discrepancia devuelve a los neurocientíficos al microscopio
La primera versión, simZFish1.0, giraba mucho más de lo esperado cuando a cada ojo se le mostraba movimiento en direcciones opuestas, un estímulo de cizalla que el modelo nunca había encontrado. Cuando Matthew Loring mostró el mismo estímulo a peces cebra reales, apenas giraron.
El grupo de Duke recurrió entonces a la imagen de calcio volumétrica de dos fotones para registrar decenas de miles de neuronas. Descubrieron que ciertas neuronas binoculares del pretectum existen en subtipos antes pasados por alto, sintonizados al movimiento hacia delante o hacia atrás, con respuestas a un ojo que se suprimen cuando el otro ve movimiento hacia delante. Al añadir estos subtipos y actualizar la conectividad se obtuvo simZFish 2.0, que reproducía mucho mejor el comportamiento del pez real, incluida la respuesta al estímulo de cizalla.
En un río simulado con un lecho realista, simZFish acababa girando y nadando contracorriente fuera cual fuera la dirección inicial. Auke Ijspeert, director del Laboratorio de Biorrobótica de la EPFL, afirmó que la simulación acota la búsqueda y que los experimentos con animales verifican las predicciones.
Qué significa y qué falta por demostrar
El resultado más sólido es el bucle entre modelo y animal. Una simulación hizo una predicción que no se cumplió en peces vivos, y ese fallo condujo a neuronas que habían pasado inadvertidas. Es un caso concreto de un modelo de tipo robótico que genera biología nueva, y no solo ilustra la ya conocida.
La afirmación en robótica es más acotada. El equipo sostiene que es la primera prueba de que se puede lograr una reotaxis eficaz solo con circuitos visuales, lo que cuestiona la suposición de que la línea lateral es imprescindible. Esa afirmación se refiere a lo que basta para un robot, no a lo que hacen los peces reales. El estudio no demuestra que el pez cebra dependa de la visión de esta forma en un río.
La comparación con los drones es práctica. La mayoría de los drones usan cámaras dedicadas orientadas hacia abajo para estabilizar su posición, mientras que este método aprovecha las cámaras laterales existentes y no añade hardware. Eso apunta a un ahorro en costes y en cómputo, pero la fuente no ofrece ninguna prueba comparativa directa con un estabilizador convencional.
Se señalan varias limitaciones. ZBot es unas 200 veces más grande que la larva y nada en un régimen fluido distinto, de modo que pone a prueba la lógica del circuito, no la mecánica exacta de la larva. El circuito simulado solo mantiene la posición frente a corrientes suaves. Cerca de la mitad de las pruebas en el río se descartaron por colisiones o pérdidas de señal, y el circuito simplificado no puede esquivar obstáculos. La diferencia entre 58 y 37 segundos es un margen claro pero modesto, y la fuente no indica el número de pruebas utilizables. Un conjunto de pruebas mayor y un circuito capaz de manejar flujos variados reforzarían el argumento a favor de este pez robot.
Tanto el simulador como los diseños del robot son de código abierto, por lo que otros grupos pueden probar nuevos circuitos en la misma plataforma. Probablemente sea la vía más útil para comprobar los resultados de forma independiente.