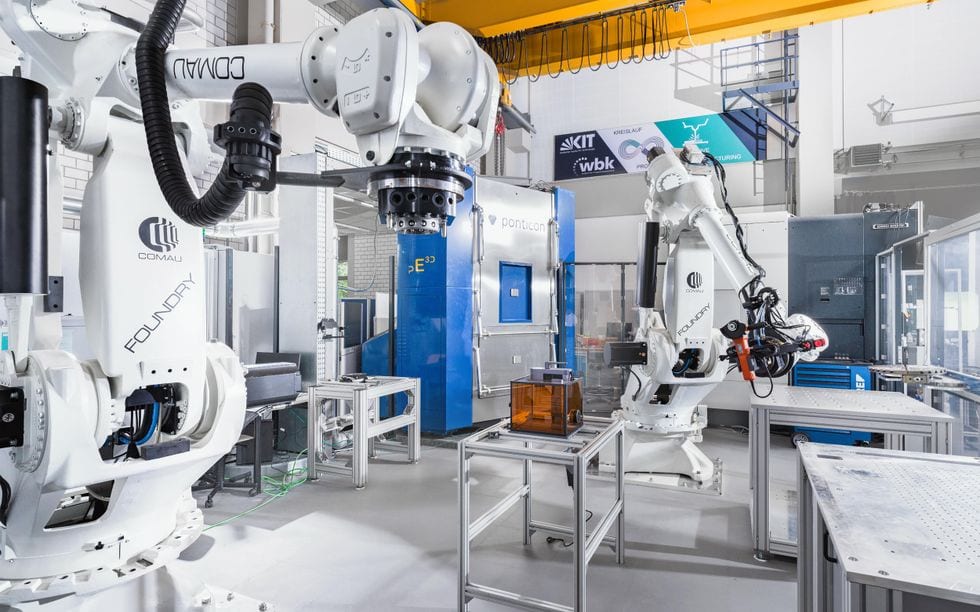
I ricercatori del Karlsruhe Institute of Technology (KIT), in Germania, hanno sviluppato un sistema robotico di disassemblaggio che ipotizza quale sia il guasto di un prodotto, lo smonta e cambia strategia quando il prodotto non si comporta come previsto. In una dimostrazione, il sistema ha iniziato svitando un componente. Un ricercatore ha poi simulato una vite bloccata sostituendo la vite. Il sistema ha notato che la vite era ancora al suo posto e ha scelto di fresare il materiale per liberare il pezzo.
Il lavoro è stato presentato alla IEEE International Conference on Robotics and Automation (ICRA) 2026 a Vienna. Affronta un problema che il settore non ha ancora dovuto gestire su larga scala: cosa fare di macchine e prodotti quando si guastano.
Perché smontare è più difficile che assemblare
L'International Federation of Robotics conta più di 4 milioni di robot industriali in uso nel mondo. I ricercatori prevedono che la cifra supererà i 16 milioni entro il 2030, con la crescita della produzione manifatturiera. I robot contribuiscono già alla produzione di automobili, elettrodomestici e smartphone, e prima o poi ognuno di questi prodotti si guasterà.
Jan Baumgärtner, uno dei progettisti del sistema, spiega che l'assemblaggio è la direzione più semplice. Ogni fase è definita con chiarezza e non sono previste deviazioni. Smontare un prodotto guasto, invece, è imprevedibile. "Possiamo immaginare 100 modi in cui qualcosa può andare storto", afferma.
Sbagliare ipotesi può costare caro. Baumgärtner fa l'esempio di due parti tenute insieme da 100 viti. Se l'ultima vite è bloccata, un robot che ha rimosso prima le altre 99 ha sprecato quel lavoro. Fin dall'inizio si sarebbe dovuto scegliere un metodo di rimozione diverso. Un robot che non sa come si è guastato un prodotto può dover annullare una parte del proprio lavoro quando scopre il problema.
Come funziona il sistema di disassemblaggio robotico
Il sistema ha due componenti principali. Un algoritmo predittivo stima che cosa non va nel prodotto, mentre i manipolatori robotici eseguono il lavoro. A ogni fase il sistema verifica se i risultati corrispondono alle previsioni e, in caso contrario, aggiorna i propri metodi.
Si basa su un modello CAD del prodotto guasto e di ciascun componente. I modelli indicano al sistema come dovrebbero comportarsi le parti, così da riconoscere quando qualcosa esce dalla norma. Un modello matematico prevede poi il danno subito da un componente guasto.
Il processo parte dai gradi di libertà di ciascun componente, cioè gli assi lungo i quali una parte può muoversi. Una vite, per esempio, dovrebbe ruotare ma non scorrere lateralmente. Dati un dispositivo guasto e il suo modello CAD, il sistema ipotizza innanzitutto come dovrebbe muoversi ogni parte. Poi sollecita leggermente ciascun componente e confronta il movimento reale con quello atteso.
La differenza indica il probabile guasto. Un componente corroso può muoversi meno del dovuto. Una vite allentata può muoversi di più. Un componente deformato può avere gradi di libertà diversi da quelli previsti dal modello.
Il sistema elabora un piano all'inizio del disassemblaggio e rivede l'ipotesi sul guasto man mano che rimuove ogni pezzo. Una vite allentata, per esempio, può essere difficile da individuare in una fotografia iniziale. Quando il sistema la sposta e vede che si muove in più direzioni di quanto dovrebbe, ne tiene conto per il resto dell'operazione. Gli operatori possono inoltre indicare quali componenti è più importante recuperare intatti, e il sistema adatta la strategia per proteggerli.
Verso una fabbrica che smonta i prodotti
Secondo Baumgärtner, la motivazione di fondo è un'economia circolare in cui i vecchi dispositivi vengano riparati anziché buttati. "Il grande futuro è salvare il nostro pianeta", dice.
Immagina di estendere l'attuale configurazione, che utilizza alcuni bracci robotici, a molti bracci dotati di utensili diversi. Ogni braccio si specializzerebbe in una parte del processo di disassemblaggio, così che un'unica fabbrica possa gestire un'ampia gamma di prodotti. Lo paragona a una fabbrica robotizzata che costruisce automobili ma è predisposta per smontarle. Nelle sue parole, sarebbe "un robot gigante con 100 braccia".
Se il sistema funzionasse come previsto, automatizzerebbe l'intera sequenza: estrazione del componente guasto, sostituzione e ricostruzione del dispositivo. Baumgärtner afferma che l'obiettivo è renderla così economica che riparare costi meno che produrre. "Ecco perché dobbiamo pensare a come scalare questa tecnologia", dice. "Perché significa che diventa così economico che riparare questo [dispositivo elettronico] costa meno che produrlo. Questo è l'obiettivo."
Un chiarimento successivo del team di progetto precisa che il sistema è pensato per i prodotti in generale, non solo per i robot.
Che cosa significa e che cosa resta da dimostrare
Il contributo principale è il ciclo tra previsione e osservazione. La maggior parte dell'automazione presuppone uno stato iniziale noto e pulito. Un sistema robotico di disassemblaggio non può farlo, perché sono proprio i difetti l'incognita. Costruire il piano attorno a una stima del guasto corretta dopo ogni passaggio affronta direttamente il problema delle 100 viti, dato che il sistema sonda i componenti prima di scegliere un metodo.
Anche l'impostazione delle priorità di recupero conta per l'economia della riparazione. Una linea di riparazione ha senso solo se i componenti di valore vengono estratti senza danni. Permettere all'operatore di indicarli dà al pianificatore un obiettivo che va oltre il semplice aprire il prodotto.
Le affermazioni sulla scalabilità vanno distinte da ciò che è stato effettivamente dimostrato. La dimostrazione descritta ha riguardato un guasto simulato, una vite sostituita, e non un guasto reale sul campo. Non sono stati riportati tassi di successo, tempi di ciclo, costi né l'ampiezza dei prodotti testati. Lo scenario di una fabbrica con 100 bracci è un'ambizione dichiarata, non un risultato.
Il progetto ha inoltre una dipendenza intrinseca: il sistema richiede un modello CAD del prodotto guasto e di ciascun componente. È plausibile quando è il produttore a fornire i modelli, ma diventa un limite per prodotti più datati o privi di documentazione. Non è chiaro come si comporti il sistema quando il modello non corrisponde all'unità reale, per via di una revisione o di una riparazione.
L'obiettivo economico è la prova più difficile. Il traguardo di Baumgärtner è una riparazione che costi meno della produzione nuova. Se il disassemblaggio automatizzato possa arrivarci dipende dalla produttività, dai cambi di utensili tra tipi di prodotto e dal valore dei componenti recuperati. Nessuno di questi dati è ancora disponibile. Fino ad allora, il lavoro va letto come un metodo credibile per gestire l'incertezza nel disassemblaggio, con il caso commerciale ancora da dimostrare.