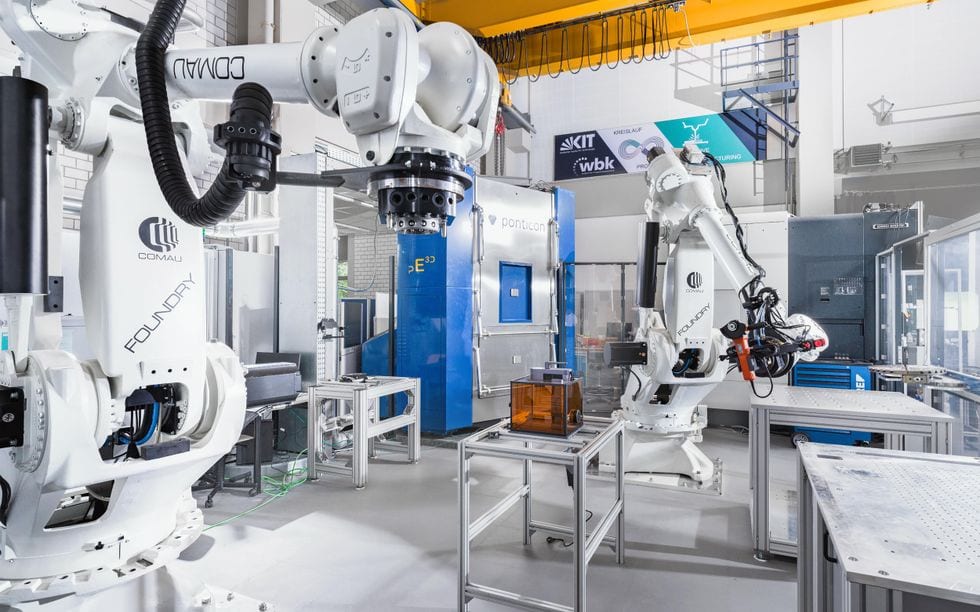
Investigadores del Instituto Tecnológico de Karlsruhe (KIT), en Alemania, han desarrollado un sistema de desmontaje robótico que deduce qué le ocurre a un producto averiado, lo desmonta y cambia de estrategia cuando el producto no se comporta como se esperaba. En una demostración, el sistema comenzó aflojando un componente. Después, un investigador simuló un tornillo atascado sustituyendo el tornillo. El sistema detectó que el tornillo seguía en su sitio y pasó a fresar material para liberar la pieza.
El trabajo se presentó en la Conferencia Internacional de Robótica y Automatización del IEEE (ICRA) 2026, celebrada en Viena. Aborda un problema al que la industria aún no se ha enfrentado a gran escala: qué hacer con las máquinas y los productos cuando dejan de funcionar.
Por qué desmontar es más difícil que fabricar
La Federación Internacional de Robótica contabiliza más de 4 millones de robots industriales en funcionamiento en todo el mundo. Los investigadores prevén que la cifra supere los 16 millones en 2030 con el crecimiento de la manufactura. Los robots ya participan en la fabricación de automóviles, electrodomésticos y teléfonos inteligentes, y todos esos productos acabarán averiándose.
Jan Baumgärtner, uno de los diseñadores del sistema, afirma que el montaje es la dirección fácil. Cada paso está claramente definido y no se esperan desviaciones. El desmontaje de un producto averiado, en cambio, es impredecible. «Podemos imaginar 100 maneras en que algo puede salir mal», señala.
Equivocarse puede salir muy caro. Baumgärtner pone el ejemplo de dos piezas unidas por 100 tornillos. Si el último tornillo está atascado, un robot que haya retirado antes los otros 99 habrá desperdiciado ese trabajo. Habría que haber elegido otro método de extracción desde el principio. Un robot que no sabe cómo falló un producto quizá tenga que deshacer parte de su propio trabajo cuando descubra el problema.
Cómo funciona el sistema de desmontaje robótico
El sistema tiene dos componentes principales. Un algoritmo predictivo estima qué le pasa al producto y unos manipuladores robóticos realizan el trabajo. En cada etapa, el sistema comprueba si los resultados coinciden con sus predicciones y actualiza sus métodos si no es así.
Se apoya en un modelo CAD del producto averiado y de cada una de sus piezas. Los modelos indican al sistema cómo deberían comportarse las piezas, de modo que pueda reconocer cuándo algo se sale de lo normal. Después, un modelo matemático predice el daño de una pieza averiada.
El proceso parte de los grados de libertad de cada pieza, es decir, los ejes a lo largo de los cuales puede moverse. Un tornillo, por ejemplo, debería girar pero no deslizarse lateralmente. Con un dispositivo averiado y su modelo CAD, el sistema primero estima cómo debería moverse cada pieza. A continuación, la empuja ligeramente y compara el movimiento real con el esperado.
La diferencia señala el fallo más probable. Una pieza corroída puede moverse menos de lo debido. Un tornillo flojo puede moverse más. Una pieza deformada puede tener grados de libertad distintos de los que indica el modelo.
El sistema elabora un plan al comienzo del desmontaje y revisa su estimación del fallo a medida que retira cada pieza. Un tornillo flojo, por ejemplo, puede ser difícil de detectar en una fotografía inicial. Cuando el sistema lo mueve y comprueba que se desplaza en más direcciones de las que debería, lo tiene en cuenta en el resto de la tarea. Los operadores también pueden indicar qué piezas es más importante recuperar intactas, y el sistema ajusta su estrategia para protegerlas.
Hacia una fábrica que desmonta productos
Según explica Baumgärtner, su motivación es una economía circular en la que los dispositivos viejos se reparen en lugar de tirarse. «El gran futuro es salvar nuestro planeta», afirma.
Imagina escalar la configuración actual, que usa unos pocos brazos robóticos, a muchos brazos con distintas herramientas. Cada brazo se especializaría en una parte del proceso de desmontaje, de modo que una sola fábrica pudiera manejar una amplia variedad de productos. Lo compara con una fábrica de robots industriales que construye coches, pero configurada para desmontarlos. En sus palabras, sería «un robot gigante con 100 brazos».
Si el sistema funciona como se pretende, automatizaría toda la secuencia de extraer una pieza averiada, sustituirla y volver a montar el dispositivo. Baumgärtner señala que el objetivo es abaratarlo tanto que reparar cueste menos que producir. «Por eso tenemos que pensar en cómo escalarlo», dice. «Porque significa que se vuelve tan barato que resulta más barato reparar este [dispositivo electrónico] que producirlo. Ese es el objetivo.»
Una aclaración posterior del proyecto precisa que el sistema está pensado para productos en general, no solo para robots.
Qué implica y qué falta por demostrar
La principal aportación es el bucle entre predicción y observación. La mayoría de la automatización parte de un estado inicial conocido y limpio. Un sistema de desmontaje robótico no puede asumirlo, porque los defectos son precisamente la incógnita. Construir el plan en torno a una estimación del fallo que se corrige tras cada paso aborda directamente el problema de los 100 tornillos, ya que el sistema sondea las piezas antes de comprometerse con un método.
La opción de priorizar la recuperación de piezas también importa para la economía de la reparación. Una línea de reparación solo tiene sentido si las piezas valiosas salen sin daños. Permitir que un operador las señale da al planificador un objetivo que va más allá de simplemente abrir el producto.
Conviene separar las afirmaciones sobre escala de lo que se ha demostrado. La demostración descrita incluyó un fallo simulado, un tornillo sustituido, y no una avería real en campo. No se han divulgado tasas de éxito, tiempos de ciclo, costes ni el abanico de productos probados. El escenario de una fábrica con 100 brazos es una ambición declarada, no un resultado.
El diseño también tiene una dependencia integrada: el sistema necesita un modelo CAD del producto averiado y de cada pieza. Es plausible cuando el fabricante facilita los modelos, pero supone una limitación para productos antiguos o sin documentación. No se indica cómo se comporta el sistema cuando el modelo no coincide con la unidad que tiene delante, por una revisión o una reparación previa.
El objetivo económico es la prueba más exigente. La meta de Baumgärtner es una reparación que cueste menos que la producción nueva. Que el desmontaje automatizado pueda lograrlo depende del rendimiento, de los cambios de herramientas entre tipos de producto y del valor de las piezas recuperadas. Ninguna de esas cifras está disponible todavía. Hasta entonces, conviene entender este trabajo como un método creíble para gestionar la incertidumbre en el desmontaje, con el caso comercial aún por demostrar.