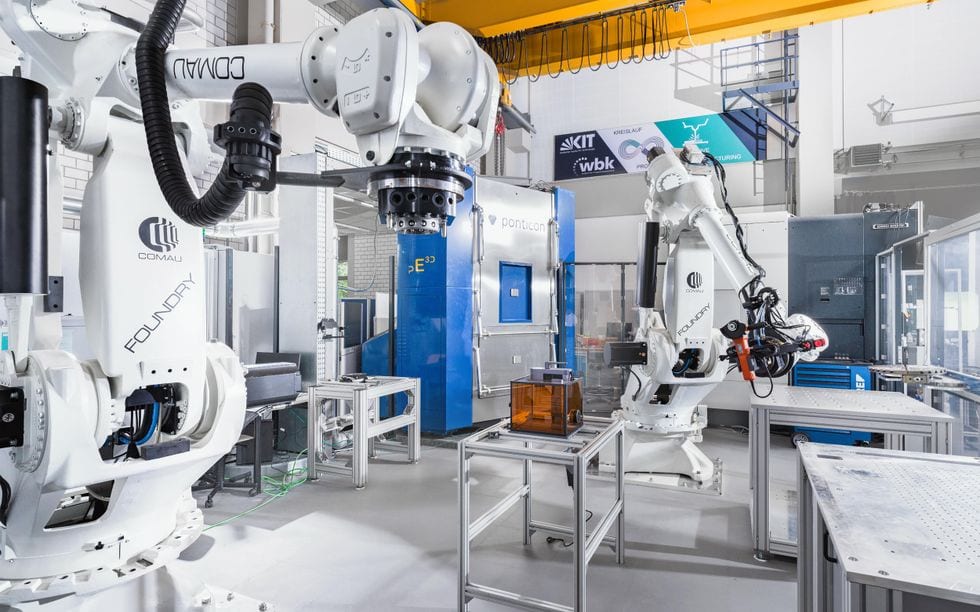
Des chercheurs de l'Institut de technologie de Karlsruhe (KIT), en Allemagne, ont mis au point un système de démontage robotisé capable d'estimer la panne d'un produit, de le démonter, puis de changer de stratégie lorsque le produit ne réagit pas comme prévu. Lors d'une démonstration, le système a commencé par dévisser un composant. Un chercheur a ensuite simulé une vis grippée en remplaçant la vis. Le système a constaté que la vis était toujours en place et est passé au fraisage pour retirer de la matière et libérer la pièce.
Ces travaux ont été présentés à l'IEEE International Conference on Robotics and Automation (ICRA) 2026, à Vienne. Ils s'attaquent à un problème que l'industrie n'a pas encore eu à affronter à grande échelle : que faire des machines et des produits une fois qu'ils tombent en panne.
Pourquoi démonter est plus difficile qu'assembler
La Fédération internationale de la robotique recense plus de 4 millions de robots industriels en service dans le monde. Selon les chercheurs, ce chiffre dépassera les 16 millions d'ici 2030 avec l'essor de la production. Les robots participent déjà à la fabrication des voitures, des appareils électroménagers et des smartphones, et chacun de ces produits finira par tomber en panne.
Jan Baumgärtner, l'un des concepteurs du système, explique que l'assemblage est le sens le plus simple. Chaque étape est clairement définie et aucun écart n'est attendu. Le démontage d'un produit défaillant, lui, est imprévisible. « On peut imaginer 100 façons dont les choses peuvent mal tourner », dit-il.
Se tromper peut coûter cher. Jan Baumgärtner prend l'exemple de deux pièces maintenues par 100 vis. Si la dernière vis est grippée, un robot qui a d'abord retiré les 99 autres a perdu son temps. Il aurait fallu choisir une autre méthode de dépose dès le départ. Un robot qui ignore la nature de la panne peut devoir défaire une partie de son propre travail dès qu'il découvre le problème.
Comment fonctionne le système de démontage robotisé
Le système repose sur deux grands éléments. Un algorithme prédictif estime ce qui ne va pas dans le produit, et des manipulateurs robotisés exécutent le travail. À chaque étape, le système vérifie si les résultats correspondent à ses prévisions et ajuste ses méthodes si ce n'est pas le cas.
Il s'appuie sur un modèle CAO (conception assistée par ordinateur) du produit défaillant et de chacune de ses pièces. Ces modèles indiquent au système comment les pièces sont censées se comporter, ce qui lui permet de repérer tout comportement anormal. Un modèle mathématique prédit ensuite les dommages subis par une pièce défectueuse.
Le processus part des degrés de liberté de chaque pièce, c'est-à-dire les axes selon lesquels elle peut se déplacer. Une vis, par exemple, doit tourner mais pas coulisser latéralement. À partir d'un appareil défaillant et de son modèle CAO, le système estime d'abord comment chaque pièce devrait bouger. Il actionne ensuite légèrement chaque pièce et compare le mouvement réel au mouvement attendu.
L'écart révèle la panne probable. Une pièce corrodée peut bouger moins que prévu. Une vis desserrée peut bouger davantage. Une pièce déformée peut avoir des degrés de liberté différents de ceux du modèle.
Le système établit un plan au début du démontage, puis affine son hypothèse sur la panne à mesure qu'il retire chaque élément. Une vis desserrée, par exemple, peut être difficile à repérer sur une photo initiale. Une fois qu'il l'a déplacée et constaté qu'elle bouge dans plus de directions qu'une vis ne le devrait, le système en tient compte pour la suite de l'opération. Les opérateurs peuvent aussi indiquer quelles pièces il est le plus important de récupérer intactes, et le système adapte sa stratégie pour les protéger.
Vers une usine qui démonte les produits
Jan Baumgärtner affirme être motivé par une économie circulaire dans laquelle les appareils usagés sont réparés plutôt que jetés. « Le grand avenir, c'est de sauver notre planète », dit-il.
Il envisage de faire évoluer le dispositif actuel, qui utilise quelques bras robotisés, vers de nombreux bras équipés d'outils différents. Chaque bras se spécialiserait dans une étape du démontage, de sorte qu'une seule usine pourrait traiter une large gamme de produits. Il la compare à une usine de robots industriels qui construit des voitures mais serait configurée pour les démonter. Selon ses mots, ce serait « un robot géant à 100 bras ».
Si le système fonctionne comme prévu, il automatiserait toute la séquence : extraction d'une pièce défectueuse, remplacement et remontage de l'appareil. Jan Baumgärtner indique que l'objectif est de rendre cela assez économique pour que la réparation coûte moins cher que la production. « C'est pourquoi nous devons réfléchir au passage à l'échelle », dit-il. « Cela deviendrait si peu coûteux qu'il serait moins cher de réparer cet [appareil électronique] que de le fabriquer. C'est l'objectif. »
Une précision apportée ultérieurement par le projet indique que le système est destiné aux produits en général, et pas seulement aux robots.
Ce que cela change, et ce qui reste à prouver
L'apport principal réside dans la boucle entre prédiction et observation. La plupart des systèmes d'automatisation supposent un état initial connu et propre. Un système de démontage robotisé ne peut pas le faire, puisque les défauts sont justement l'inconnue. Construire le plan autour d'une estimation de la panne corrigée après chaque étape répond directement au problème des 100 vis, car le système sonde les pièces avant de s'engager dans une méthode.
Le réglage de priorité de récupération compte aussi pour l'économie de la réparation. Une ligne de réparation n'a de sens que si les pièces de valeur sortent intactes. Permettre à un opérateur de les désigner donne au planificateur un objectif qui va au-delà de la simple ouverture du produit.
Il faut distinguer les ambitions de ce qui a été démontré. La démonstration décrite reposait sur une panne simulée, une vis remplacée, et non sur une défaillance réelle. Aucun taux de réussite, temps de cycle, coût ni éventail de produits testés n'a été communiqué. L'usine à 100 bras est une ambition affichée, pas un résultat.
La conception comporte aussi une dépendance intrinsèque : le système a besoin d'un modèle CAO du produit défaillant et de chacune de ses pièces. C'est envisageable lorsque le fabricant fournit les modèles, mais c'est une contrainte pour les produits anciens ou mal documentés. On ne sait pas comment le système se comporte lorsque le modèle ne correspond pas à l'unité traitée, en raison d'une révision ou d'une réparation.
L'objectif économique est l'épreuve la plus difficile. Jan Baumgärtner vise une réparation moins coûteuse qu'une production neuve. Savoir si le démontage automatisé peut y parvenir dépend du débit, des changements d'outillage entre types de produits et de la valeur des pièces récupérées. Aucun de ces chiffres n'est encore disponible. D'ici là, ces travaux se lisent surtout comme une méthode crédible pour gérer l'incertitude lors du démontage, la viabilité commerciale restant à démontrer.