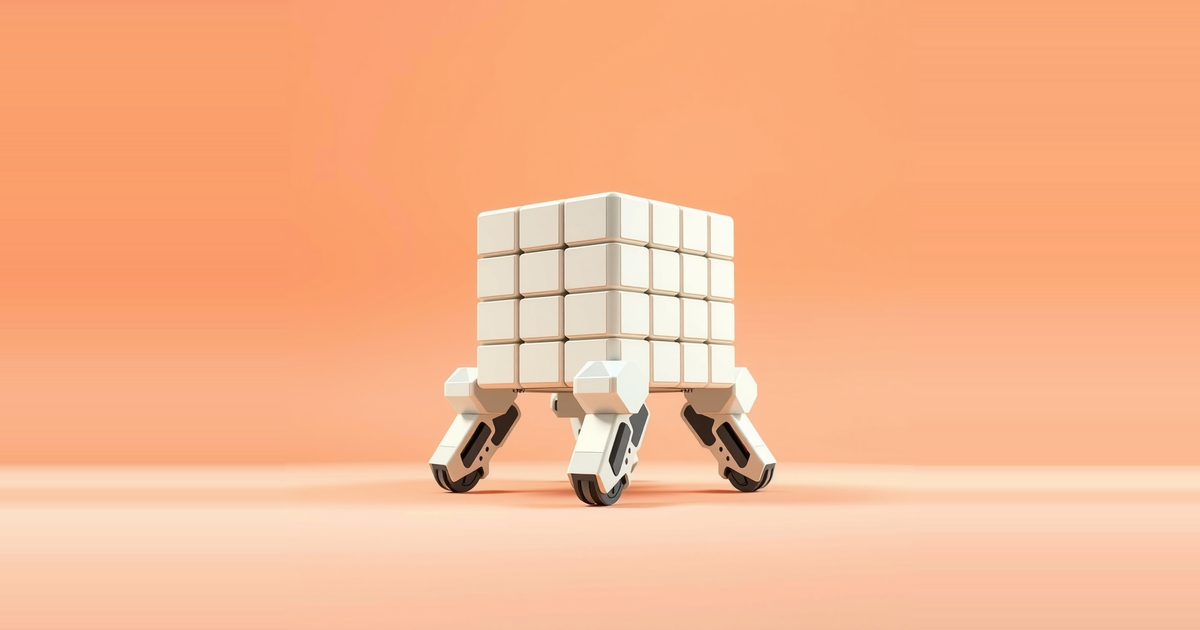
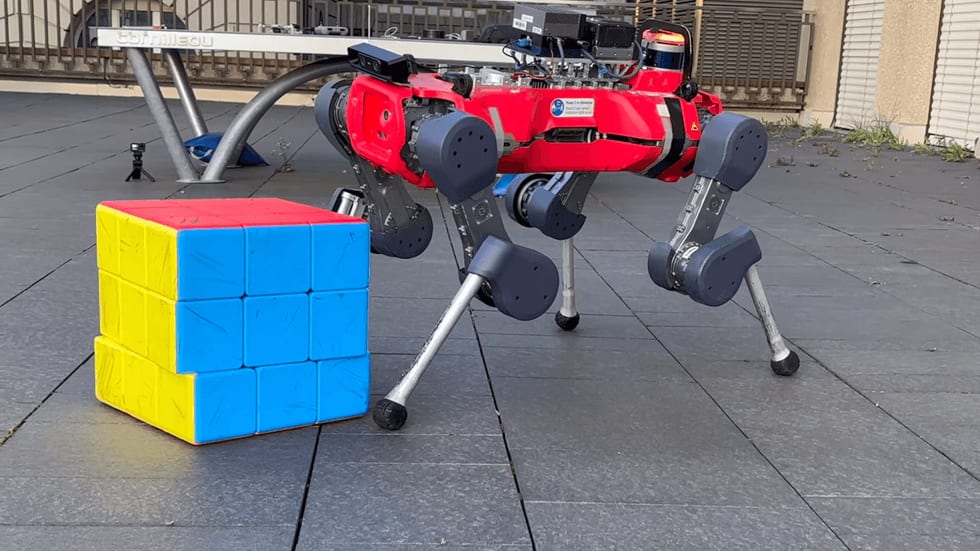
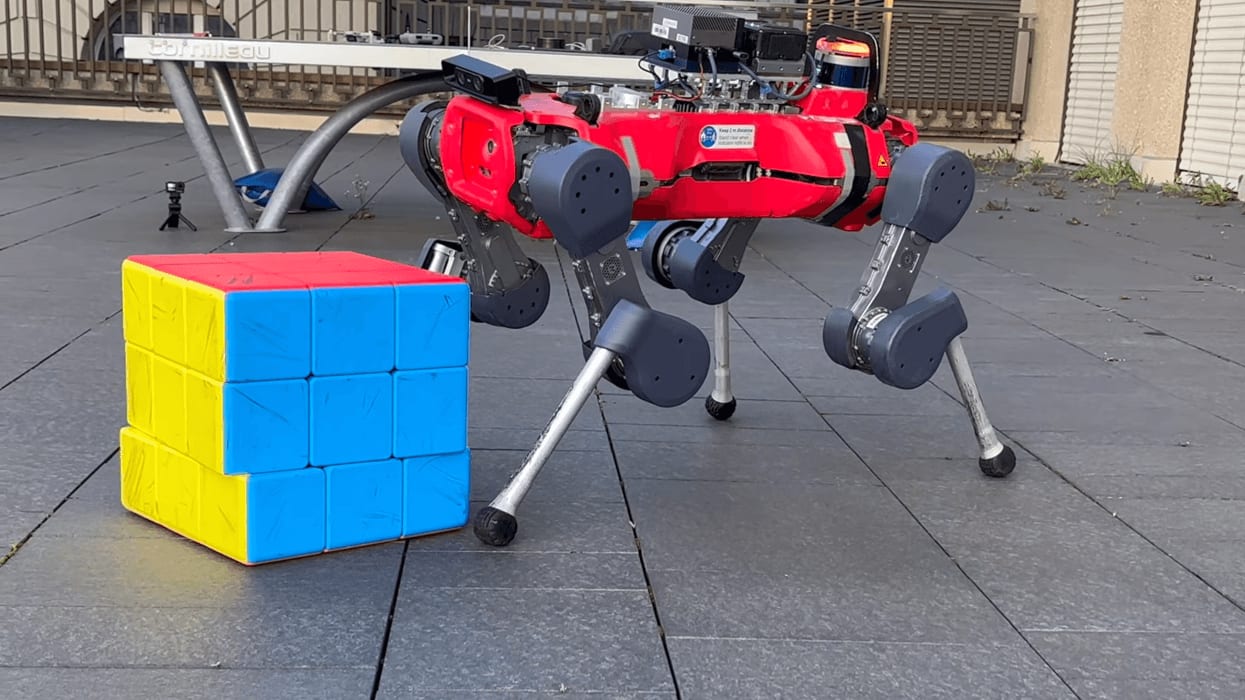
Un robot quadrupede del Robotics Systems Lab dell'ETH di Zurigo ha risolto in autonomia un Cubo di Rubik gigante usando soltanto le zampe. La dimostrazione del quadrupede con il Cubo di Rubik affida compiti di manipolazione agli arti che un robot a zampe impiega normalmente per camminare. Nel materiale disponibile il laboratorio non ha diffuso altri dettagli, tra cui le dimensioni del cubo, il tempo di risoluzione o i sensori utilizzati.
La dimostrazione è stata uno dei vari risultati sui robot a zampe e umanoidi presentati nella stessa settimana, insieme a nuove mani robotiche, un attuatore biohybrid e un metodo di addestramento che riduce drasticamente il calcolo necessario.
Il controllo whole-body come filo conduttore
Diversi progetti affrontano lo stesso problema: far usare al robot tutto il corpo per un compito, invece di trattare separatamente locomozione e manipolazione. Un framework chiamato Reflex si occupa del lato reattivo del problema. I suoi sviluppatori citano azioni quotidiane degli esseri umani, come rispondere a un colpo di tennis, afferrare una tazza che cade, spostarsi di lato davanti a un carrello in arrivo o passare una scatola lanciata durante lo scarico di un camion. Ognuna richiede di anticipare un bersaglio in movimento e di reagire con tutto il corpo in circa un secondo. Il team afferma che il controllo whole-body reattivo basato sulla visione resta un problema difficile per gli umanoidi.
Reflex è un framework in tre fasi. Apprende queste capacità fase per fase e collega le fasi attraverso una rappresentazione compatta della dinamica degli oggetti.
KAIST ha mostrato un caso diverso. L'umanoide KAIST Humanoid v0.9 è stato sviluppato al DRCD Lab, mentre RAILAB ha realizzato le braccia del robot. Grazie al feedback visivo di bordo, l'umanoide spinge oggetti fino a 35 chilogrammi e solleva oggetti fino a 20 kg. Ha sfruttato questa capacità per disporre le lettere "KAIST".
Un risultato distinto di Hybrid Robotics riguarda il modo in cui si addestrano questi controllori del movimento. Il metodo, chiamato SuperMimic, è stato eseguito per tre ore su una singola GPU. In quel tempo ha superato il ritorno (return) di un motion tracker di riferimento allo stato dell'arte, addestrato per sette giorni su 128 GPU. Il team sostiene che ciò riduce le ore di GPU di oltre 1.000 volte. SuperMimic ha fallito su 25 dei 129.514 movimenti del benchmark, contro i 179 fallimenti del riferimento. Dopo 9,8 ore su due GPU, ha registrato zero fallimenti.
Mani e muscoli
Il Robotics and AI Institute ha presentato AthenaZero, un robot con due mani a tre dita azionate da tendini. Le dita si intrecciano, il che permette di afferrare oggetti di dimensioni diverse, come un uovo o un martello. Ogni dito è alimentato da un motore nel torso del robot. In questo modo la mano resta leggera e la forza viaggia attraverso cavi flessibili. La mano si chiude in circa 80 millisecondi ed è descritta come robusta. Con l'aggiunta di sensori di pressione barometrica molto precisi, può anche essere delicata.
Al Soft Robotics Lab dell'ETH di Zurigo, i ricercatori hanno lavorato su attuatori biohybrid, che abbinano muscolo scheletrico coltivato in laboratorio a una struttura morbida stampata in 3D che trasforma la contrazione in movimento. L'approccio abituale prevede di far crescere il muscolo e poi costruire uno scheletro attorno a esso. Questo team ha invece adattato un framework di simulazione di corpi soffici per ottimizzare insieme muscolo e struttura. I bioattuatori su scala centimetrica che ne derivano raggiungono un'escursione di movimento fino a 11 volte superiore rispetto ai sistemi precedenti con un volume di tessuto comparabile. Secondo il laboratorio sono abbastanza potenti da saltare, nuotare, camminare e afferrare.
Macchine per il campo e infrastrutture
Grain Weevil ha presentato un attacco a doppio robot che collega due robot in un'unica macchina più grande. Un solo operatore la gestisce e, secondo l'azienda, svolge il lavoro di un massimo di tre robot.
Sul fronte dei dati, il 21 ottobre 2026 al CES Unveiled Milan Generative Bionics ha annunciato l'intenzione di costruire la più grande Physical AI Data Factory d'Europa. AMD è il suo partner per l'infrastruttura di IA.
La NASA ha pubblicato un aggiornamento sulla Moon Base riguardante i veicoli per la mobilità che sosterranno le prime attività nella regione del Polo Sud lunare. I veicoli da terreno lunare e i rover robotici aiuteranno a esplorare l'area, a supportare la ricerca scientifica, a testare tecnologie e a raccogliere informazioni per le missioni future.
Altrove, il designer Joshua Bird ha presentato un drone con un solo motore e ha citato come riferimento ricerche precedenti, tra cui i droni dell'Università della Pennsylvania di cui si era parlato nel 2014. Parallel Systems, raccontata per la prima volta nel 2022, è ancora operativa. All'Humanoids Summit Seoul 2026, Michael Perry di Persona AI ha illustrato le ragioni economiche e ingegneristiche a favore della forma umanoide rispetto a piattaforme su ruote, a portale e quadrupedi.
Cosa significa per il settore
Il risultato del quadrupede con il Cubo di Rubik va letto come una prova di capacità, non come un prodotto. Un cubo richiede contatti precisi e in sequenza, e il robot deve eseguirli con arti progettati per la locomozione. È un vincolo più difficile rispetto a dotare il robot di una pinza. Ciò che il materiale disponibile non mostra è quanto sia affidabile la risoluzione, quanto tempo richieda o quanto dipenda da un setup controllato. Finché questi dati non saranno pubblici, il risultato resta una prova di fattibilità.
L'intervento di Persona AI inquadra un dibattito reale, e questi esempi mostrano perché sia ancora aperto. Il quadrupede usa le zampe per manipolare. L'umanoide di KAIST spinge 35 kg e ne solleva 20. Grain Weevil aumenta la capacità unendo due macchine semplici. Ognuno sostiene una risposta diversa alla questione della forma, e nessuno la risolve. Il valore di un umanoide dipende dai compiti in cui la sua forma conta. Il valore di un quadrupede dipende dalla possibilità di rendere la manipolazione con le zampe abbastanza affidabile per compiti che vadano oltre un rompicapo.
Il risultato sull'addestramento potrebbe contare più di qualsiasi singolo robot nel breve periodo. Se i numeri di SuperMimic reggessero anche fuori dal suo benchmark, il passaggio da 128 GPU per sette giorni a una sola GPU per tre ore ridurrebbe il costo di iterazione sui controllori del movimento. Ne trarrebbero vantaggio i laboratori più piccoli. La cautela è che i numeri riguardano un benchmark di motion tracking. Non mostrano come si comportino le policy su hardware reale in ambienti non strutturati, e il materiale disponibile non lo dice.
I lavori sulle mani e sul biohybrid indicano limiti hardware che il solo software non eliminerà. I motori nel torso e la trasmissione a cavi di AthenaZero sono un modo chiaro per mantenere le dita leggere e veloci. Gli attuatori biohybrid mostrano un grande aumento dell'escursione di movimento progettando insieme tessuto e struttura. Ma i dispositivi biohybrid sono su scala centimetrica e non sono stati forniti dati su forza, durata o per quanto tempo il muscolo vivente possa restare funzionante. Sono queste le domande aperte da seguire prima di considerare questi attuatori al di fuori del laboratorio.