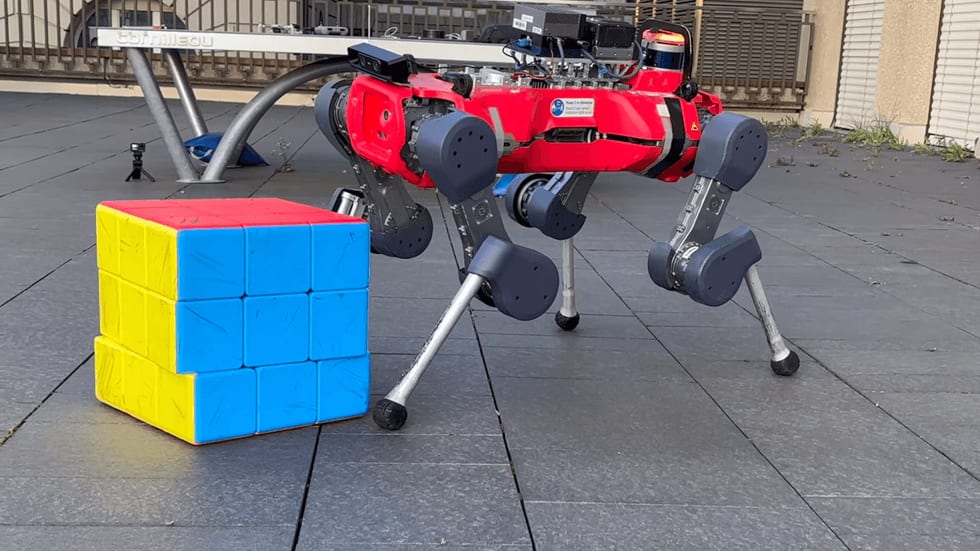
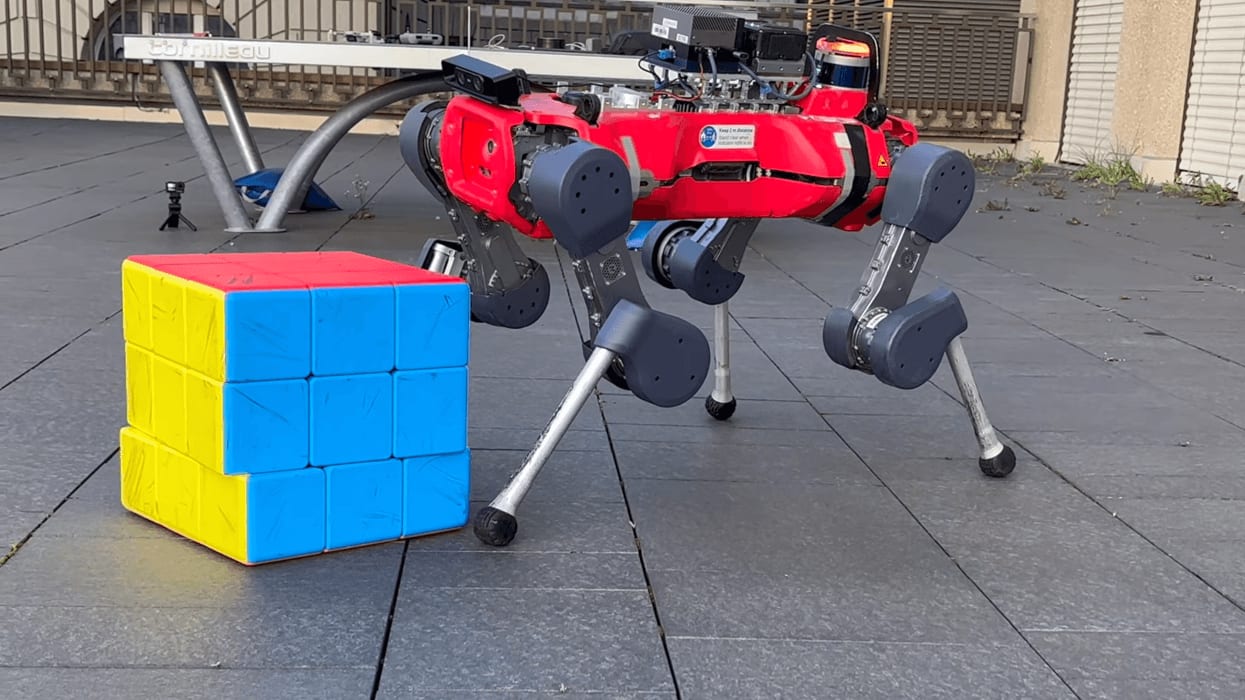
Un robot quadrupède du Robotic Systems Lab de l'ETH Zurich a résolu de manière autonome un Rubik's Cube géant, en n'utilisant que ses pieds. Cette démonstration confie des tâches de manipulation aux membres qu'un robot à pattes emploie normalement pour marcher. Le laboratoire n'a pas publié davantage de détails dans les documents disponibles, notamment sur la taille du cube, le temps de résolution ou les capteurs utilisés.
Cette démonstration figurait parmi plusieurs résultats présentés la même semaine dans le domaine des robots à pattes et humanoïdes, aux côtés de nouvelles mains, d'un actionneur biohybride et d'une méthode d'entraînement qui réduit fortement les besoins en calcul.
Le contrôle du corps entier, fil conducteur
Plusieurs de ces projets s'attaquent au même problème : amener un robot à mobiliser tout son corps pour une tâche, plutôt que de traiter séparément la locomotion et la manipulation. Un framework baptisé Reflex s'attaque à la dimension réactive de ce défi. Ses concepteurs citent des gestes humains du quotidien : renvoyer une balle de tennis, rattraper une tasse qui tombe, s'écarter devant un chariot ou faire passer une caisse lancée pendant un déchargement de camion. Chacun exige d'anticiper une cible en mouvement et de réagir avec tout le corps en une seconde environ. L'équipe estime que le contrôle réactif du corps entier par la vision reste difficile pour les humanoïdes.
Reflex est un framework en trois étapes. Il apprend ces capacités étape par étape et relie les étapes grâce à une représentation compacte de la dynamique des objets.
Le KAIST a présenté un autre cas. Le KAIST Humanoid v0.9 a été développé au DRCD Lab, et le RAILAB a conçu les bras du robot. Grâce au retour visuel embarqué, l'humanoïde pousse des objets pesant jusqu'à 35 kilogrammes et en soulève jusqu'à 20 kg. Il s'en est servi pour disposer les lettres « KAIST ».
Un autre résultat, signé Hybrid Robotics, concerne l'entraînement de ces contrôleurs de mouvement. La méthode, appelée SuperMimic, a tourné pendant trois heures sur un seul GPU. Dans ce laps de temps, elle a dépassé le retour d'une solution de référence de suivi de mouvement à l'état de l'art, entraînée pendant sept jours sur 128 GPU. L'équipe affirme que cela réduit les heures de GPU de plus de 1 000 fois. SuperMimic a échoué sur 25 des 129 514 mouvements du benchmark, contre 179 échecs pour la référence. Après 9,8 heures sur deux GPU, elle n'a enregistré aucun échec.
Mains et muscles
Le Robotics and AI Institute a présenté AthenaZero, un robot doté de deux mains à trois doigts actionnées par des tendons. Les doigts s'entrecroisent, ce qui leur permet de saisir des objets de tailles différentes, comme un œuf ou un marteau. Chaque doigt est entraîné par un moteur situé dans le torse du robot. La main reste ainsi légère, et la force est transmise par des câbles flexibles. Elle se referme en environ 80 millisecondes et est décrite comme puissante. Avec l'ajout de capteurs de pression barométrique très précis, elle peut aussi se montrer délicate.
Au Soft Robotics Lab de l'ETH Zurich, des chercheurs ont travaillé sur des actionneurs biohybrides, qui associent du muscle squelettique cultivé en laboratoire à une structure souple imprimée en 3D qui transforme la contraction en mouvement. L'approche habituelle consiste à faire croître le muscle, puis à construire un squelette autour. Cette équipe a plutôt adapté un framework de simulation de corps mous pour co-optimiser ensemble le muscle et la structure. Les bioactionneurs à l'échelle du centimètre ainsi obtenus offrent jusqu'à 11 fois plus d'amplitude de mouvement que les systèmes précédents à volume de tissu comparable. Le laboratoire affirme qu'ils sont assez puissants pour sauter, nager, marcher et saisir.
Machines de terrain et infrastructures
Grain Weevil a présenté un accessoire à double robot qui relie deux robots en une seule machine plus grande. Un seul opérateur la pilote, et l'entreprise assure qu'elle accomplit le travail de trois robots au maximum.
Côté données, Generative Bionics a annoncé le 21 octobre 2026 au CES Unveiled Milan son intention de construire la plus grande Physical AI Data Factory d'Europe. AMD est son partenaire pour l'infrastructure d'IA.
La NASA a publié un point d'étape sur la Moon Base consacré aux véhicules de mobilité qui soutiendront les premiers travaux dans la région du pôle Sud lunaire. Des véhicules de terrain lunaires et des rovers robotisés aideront à explorer la zone, à soutenir la recherche scientifique, à tester des technologies et à recueillir des informations pour les missions futures.
Par ailleurs, le designer Joshua Bird a dévoilé un drone à moteur unique et cité des recherches antérieures, notamment des drones de l'Université de Pennsylvanie présentés en 2014. Parallel Systems, évoquée pour la première fois en 2022, est toujours en activité. Au Humanoids Summit Seoul 2026, Michael Perry de Persona AI a défendu les arguments commerciaux et techniques en faveur de la forme humanoïde face aux plateformes à roues, à portique et quadrupèdes.
Ce que cela signifie pour le secteur
Le Rubik's Cube du quadrupède doit se lire comme un test de capacité, non comme un produit. Un puzzle de ce type exige des contacts précis et enchaînés, et le robot doit les réaliser avec des membres conçus pour se déplacer. C'est une contrainte plus difficile que de lui fournir une pince. Les documents disponibles ne montrent pas la fiabilité de la résolution, sa durée, ni la part qui dépend d'un dispositif contrôlé. Tant que ces chiffres ne sont pas publics, il s'agit d'une preuve de concept.
L'intervention de Persona AI met en lumière un vrai débat, et ces exemples montrent pourquoi il reste ouvert. Le quadrupède manipule avec ses pieds. L'humanoïde du KAIST pousse 35 kg et en soulève 20. Grain Weevil gagne en capacité en associant deux machines simples. Chacun appuie une réponse différente à la question de la forme, et aucun ne la tranche. L'intérêt d'un humanoïde dépend des tâches où sa morphologie compte. Celui d'un quadrupède dépend de la possibilité de rendre la manipulation au pied assez fiable pour des tâches qui dépassent un puzzle.
Le résultat sur l'entraînement pourrait compter davantage à court terme que n'importe quel robot isolé. Si les chiffres de SuperMimic se confirment hors de son benchmark, passer de 128 GPU pendant sept jours à un seul GPU pendant trois heures réduirait le coût d'itération sur les contrôleurs de mouvement. Les petits laboratoires en profiteraient. La réserve : ces chiffres portent sur un benchmark de suivi de mouvement. Ils ne montrent pas le comportement des politiques sur du matériel réel en environnement non structuré, et les documents disponibles n'en disent rien.
Les travaux sur les mains et le biohybride révèlent des limites matérielles que le logiciel seul ne lèvera pas. Les moteurs logés dans le torse et la transmission par câbles d'AthenaZero sont un moyen efficace de garder des doigts légers et rapides. Les actionneurs biohybrides montrent un net gain d'amplitude de mouvement en concevant ensemble le tissu et la structure. Mais ils sont à l'échelle du centimètre, et aucun chiffre n'a été donné sur la force, la durée de vie ou le temps pendant lequel un muscle vivant peut rester fonctionnel. Ce sont les questions à suivre avant d'envisager ces actionneurs hors du laboratoire.