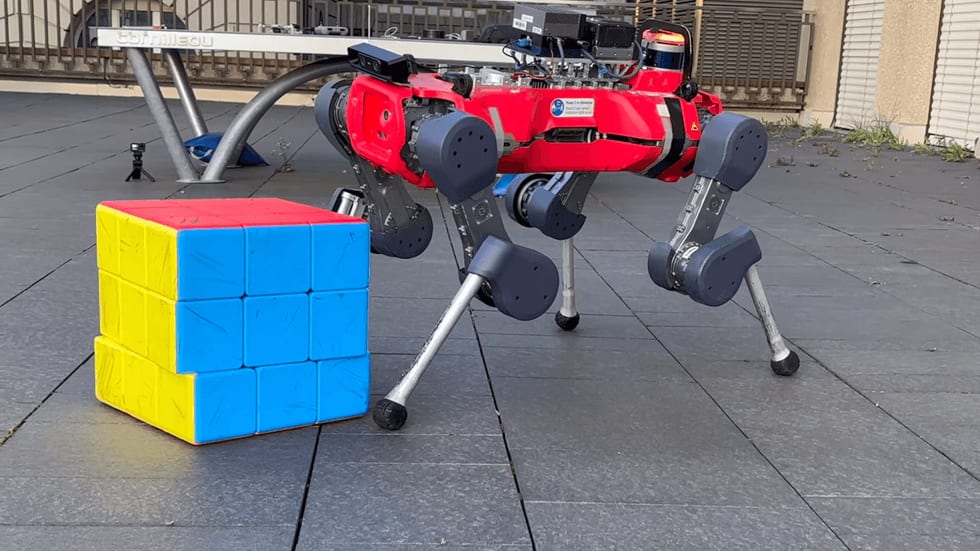
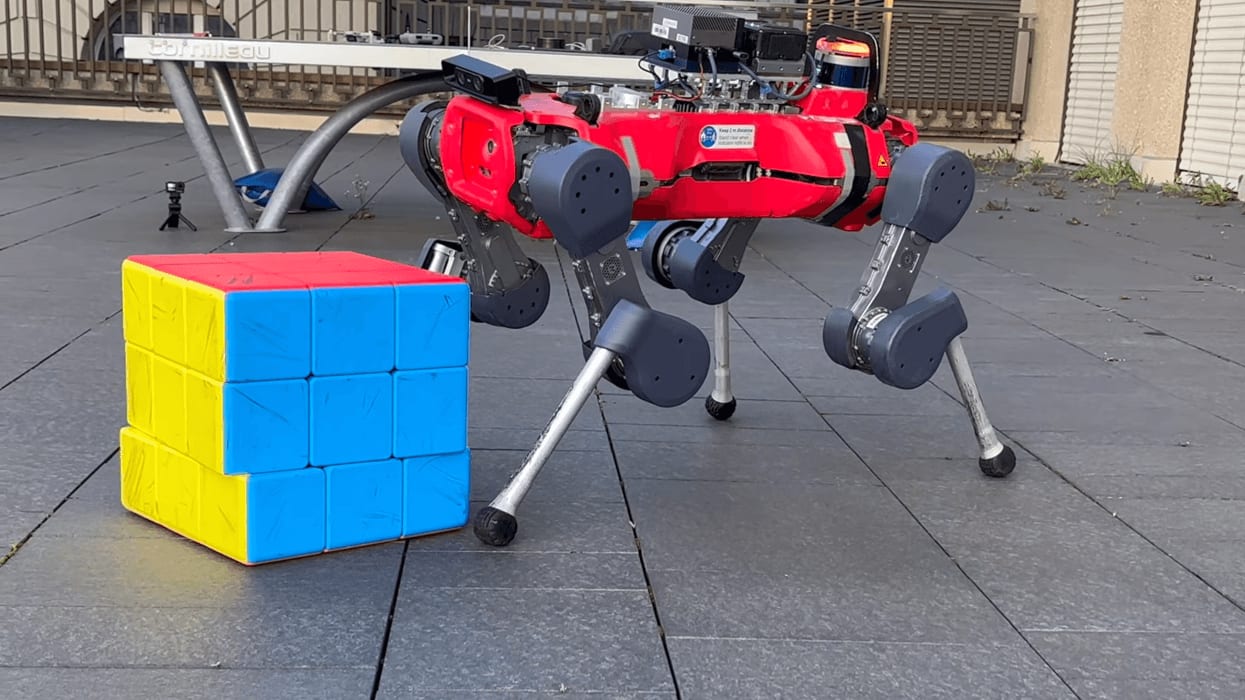
Un robot cuadrúpedo del Robotic Systems Lab de ETH Zurich ha resuelto de forma autónoma un cubo de Rubik gigante, usando únicamente sus patas. La demostración del cubo de Rubik con un cuadrúpedo asigna tareas de manipulación a las extremidades que un robot con patas suele emplear para caminar. El laboratorio no ha publicado más detalles en el material disponible, como el tamaño del cubo, el tiempo de resolución o los sensores utilizados.
La demostración fue uno de varios resultados con robots con patas y humanoides presentados la misma semana, junto con manos nuevas, un actuador biohíbrido y un método de entrenamiento que reduce drásticamente el consumo de cómputo.
El control de cuerpo completo, el hilo conductor
Varios de los proyectos abordan el mismo problema: lograr que un robot use todo el cuerpo en una tarea, en lugar de tratar por separado la locomoción y la manipulación. Un marco llamado Reflex aborda la parte reactiva de ese problema. Sus desarrolladores citan acciones humanas cotidianas como devolver un tiro de tenis, atrapar un vaso que cae, apartarse de un carrito que pasa o recibir una caja lanzada durante la descarga de un camión. Todas exigen anticipar un objetivo en movimiento y responder con todo el cuerpo en alrededor de un segundo. El equipo afirma que el control reactivo de cuerpo completo basado en visión sigue siendo difícil para los humanoides.
Reflex es un marco de tres etapas. Aprende estas capacidades etapa por etapa y enlaza las fases mediante una representación compacta de la dinámica de los objetos.
KAIST presentó un caso distinto. El KAIST Humanoid v0.9 fue desarrollado en el DRCD Lab, y RAILAB construyó los brazos del robot. Con retroalimentación visual a bordo, el humanoide empuja objetos de hasta 35 kilogramos y levanta objetos de hasta 20 kg. Usó esa capacidad para colocar las letras "KAIST".
Un resultado aparte de Hybrid Robotics se refiere a cómo se entrenan estos controladores de movimiento. El método, llamado SuperMimic, se ejecutó durante tres horas en una sola GPU. En ese tiempo superó el rendimiento de un sistema de seguimiento de movimiento de referencia, de última generación, que se había entrenado durante siete días con 128 GPU. El equipo asegura que esto reduce las horas de GPU en más de 1000 veces. SuperMimic falló en 25 de los 129 514 movimientos del banco de pruebas, frente a los 179 fallos del sistema de referencia. Tras 9,8 horas con dos GPU, registró cero fallos.
Manos y músculo
El Robotics and AI Institute presentó AthenaZero, un robot con dos manos de tres dedos accionadas por tendones. Los dedos se entrelazan, lo que les permite sujetar objetos de distintos tamaños, como un huevo o un martillo. Cada dedo es impulsado por un motor ubicado en el torso del robot. Así la mano se mantiene ligera, y la fuerza se transmite mediante cables flexibles. La mano se cierra en unos 80 milisegundos y se describe como potente. Con sensores de presión barométrica de alta precisión añadidos, también puede ser delicada.
En el Soft Robotics Lab de ETH Zurich, los investigadores trabajaron con actuadores biohíbridos, que combinan músculo esquelético cultivado en laboratorio con una estructura blanda impresa en 3D que convierte la contracción en movimiento. El enfoque habitual consiste en hacer crecer el músculo y luego construir un esqueleto a su alrededor. Este equipo, en cambio, adaptó un marco de simulación de cuerpos blandos para co-optimizar el músculo y la estructura en conjunto. Los bioactuadores resultantes, de escala centimétrica, logran hasta 11 veces más rango de movimiento que los sistemas anteriores con un volumen de tejido comparable. El laboratorio afirma que son lo bastante fuertes para saltar, nadar, caminar y agarrar.
Máquinas de campo e infraestructura
Grain Weevil presentó un accesorio de robot dual que une dos robots en una sola máquina más grande. Un solo operador la maneja, y la empresa asegura que realiza el trabajo de hasta tres robots.
En cuanto a los datos, Generative Bionics anunció el 21 de octubre de 2026 en CES Unveiled Milán que planea construir la mayor fábrica de datos de IA física de Europa. AMD es su socio en infraestructura de IA.
La NASA publicó una actualización de su Base Lunar sobre los vehículos de movilidad que apoyarán los trabajos iniciales en la región del polo sur de la Luna. Los vehículos de terreno lunar y los rovers robóticos ayudarán a explorar la zona, respaldar la investigación científica, probar tecnologías y reunir información para futuras misiones.
Por otro lado, el diseñador Joshua Bird lanzó un dron de un solo motor y reconoció investigaciones anteriores, entre ellas los drones de la Universidad de Pensilvania que se cubrieron en 2014. Parallel Systems, cubierta por primera vez en 2022, sigue en funcionamiento. En la Humanoids Summit Seúl 2026, Michael Perry, de Persona AI, defendió los argumentos comerciales y de ingeniería a favor de la forma humanoide frente a las plataformas con ruedas, de pórtico y cuadrúpedas.
Qué significa esto para el sector
El resultado del cubo de Rubik con el cuadrúpedo se entiende mejor como una prueba de capacidad que como un producto. Un cubo requiere contactos precisos y secuenciados, y el robot debe lograrlo con extremidades concebidas para la locomoción. Es una restricción más exigente que dotar al robot de una pinza. Lo que el material disponible no muestra es qué tan fiable es la resolución, cuánto tarda o cuánto depende de un entorno controlado. Hasta que esas cifras sean públicas, el resultado es una prueba de concepto.
La charla de Persona AI plantea un debate real, y estos ejemplos muestran por qué sigue sin resolverse. El cuadrúpedo usa las patas para manipular. El humanoide de KAIST empuja 35 kg y levanta 20 kg. Grain Weevil gana capacidad al unir dos máquinas sencillas. Cada caso respalda una respuesta distinta a la cuestión del factor de forma, y ninguno la zanja. El valor de un humanoide depende de las tareas en las que su forma importe. El valor de un cuadrúpedo depende de que la manipulación con las patas pueda hacerse lo bastante fiable para tareas que vayan más allá de un rompecabezas.
El resultado en entrenamiento podría importar más a corto plazo que cualquier robot concreto. Si las cifras de SuperMimic se mantienen fuera de su banco de pruebas, pasar de 128 GPU durante siete días a una GPU durante tres horas reduciría el costo de iterar en controladores de movimiento. Eso beneficiaría a los laboratorios más pequeños. La salvedad es que las cifras describen un banco de pruebas de seguimiento de movimiento. No muestran cómo se comportan las políticas en hardware real en entornos no estructurados, y el material disponible no lo aclara.
El trabajo en manos y en sistemas biohíbridos apunta a límites de hardware que el software por sí solo no eliminará. Los motores montados en el torso y la transmisión por cables de AthenaZero son una forma clara de mantener los dedos ligeros y rápidos. Los actuadores biohíbridos muestran una gran mejora en el rango de movimiento al diseñar juntos el tejido y la estructura. Pero estos dispositivos son de escala centimétrica y no se dieron cifras de fuerza, vida útil ni de cuánto tiempo puede mantenerse en funcionamiento el músculo vivo. Esas son las preguntas abiertas que conviene vigilar antes de considerar estos actuadores fuera del laboratorio.