I partecipanti dell'Imperial Robotics Summer School hanno dedicato il progetto di gruppo a un problema per cui la maggior parte dei robot sociali non è progettata: conversare con più persone contemporaneamente. Il team ha lavorato sull'interazione uomo-robot multi-utente, in cui il robot deve seguire una conversazione di gruppo anziché un singolo scambio.
La summer school si è svolta dal 20 al 24 luglio all'Imperial College London. Umar Farooq ha partecipato all'ultima settimana del programma, che ha riunito giovani ricercatori, accademici e professionisti del settore provenienti da tutta la comunità robotica. Il formato era intensivo e molto pratico.
Una settimana di lezioni e visite ai laboratori
I contenuti teorici hanno coperto le basi della disciplina: cinematica, dinamica, sensoristica e controllo dei robot, oltre al robot learning. Sono seguite sessioni specialistiche su robotica aerea, intelligenza dei robot, visione per la robotica chirurgica, sensing e controllo bioispirati e robotica di assistenza personale.
I partecipanti sono anche entrati nei laboratori di robotica dell'Imperial, dove hanno visto ricerche su robotica adattiva e intelligente, robotica aerea, chirurgia robotica, manipolazione e tatto, e robotica assistiva. Lavorando con ricercatori di tutto il Regno Unito e non solo, hanno affrontato sfide pratiche come la locomozione dei quadrupedi, il robot learning basato sulla visione, il sensing tattile e le applicazioni in ambito sanitario.
Questa varietà conta perché nel corso della settimana questi ambiti non sono stati trattati come specialità separate. Un partecipante poteva passare da una sessione sulla visione chirurgica a un laboratorio sul tatto, per poi portare entrambe le prospettive in un progetto sul comportamento sociale.
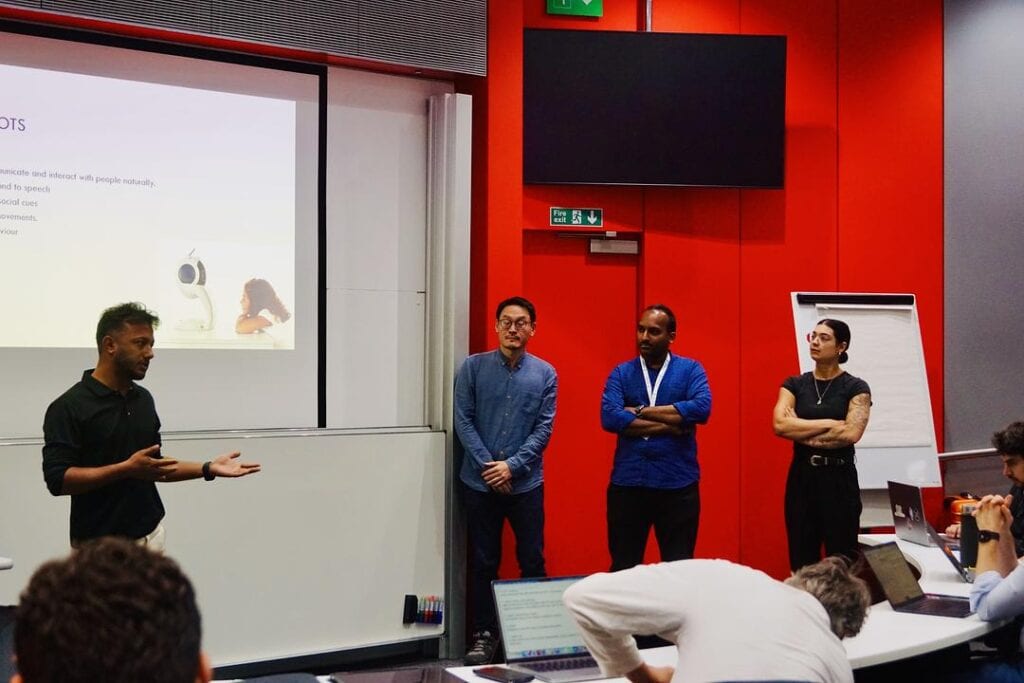
Il progetto di gruppo: un robot attento a tutta la stanza
La maggior parte dei robot sociali è progettata per l'interazione uno a uno. Il progetto di gruppo ha messo da parte questo presupposto, chiedendosi come un robot possa interagire con più persone contemporaneamente.
Il team ha suddiviso il problema in tre parti. La prima era il rilevamento in tempo reale di chi sta parlando. La seconda era il tracciamento dell'identità di ciascuna persona durante l'interazione, in modo che il robot sappia sempre chi è chi mentre la conversazione procede. La terza era la generazione di comportamenti naturali di sguardo e rotazione della testa, così che il robot appaia attento all'intero gruppo anziché fisso su una sola persona.
Queste parti dipendono l'una dall'altra. Lo sguardo può essere diretto bene solo se il robot sa chi sta parlando. Sapere chi parla è utile solo se il robot riesce a mantenere nel tempo un'identità stabile per ogni persona. Il progetto le ha trattate come un unico comportamento che deve funzionare in modo integrato.
Dal linguaggio al movimento
Il progetto ha inoltre offerto ai partecipanti una visione dell'intera pipeline dal linguaggio al movimento. Un modello linguistico di grandi dimensioni (LLM) traduce l'intento espresso in linguaggio naturale in comandi strutturati. Questi comandi vengono associati a funzioni robotiche di alto livello. La cinematica inversa trasforma poi tali funzioni in traiettorie dei giunti. Infine, le traiettorie raggiungono gli attuatori attraverso lo stack di controllo del robot.
Ogni fase passa alla successiva un diverso tipo di output: testo, comandi strutturati, chiamate di funzione, traiettorie dei giunti e segnali per gli attuatori. Farooq ha descritto l'esercizio come un'introduzione pratica alla difficoltà dell'interazione uomo-robot multi-utente, aggiungendo che ha approfondito la sua considerazione per la natura interdisciplinare della ricerca in robotica.
Come sono stati finanziati i posti
Il posto di Farooq è stato finanziato da UK RAS STEPS, ed è stato uno dei cinque RTP selezionati per partecipare. Ha raccontato che il programma ha organizzato anche workshop che hanno contribuito alla sua crescita. Ha ringraziato Marie Daniels per il supporto e la guida durante la procedura di candidatura, oltre al team dell'Imperial College London, ai docenti, ai ricercatori e agli altri partecipanti.
Analisi: cosa dimostra e cosa no
Il progetto è un indicatore utile di dove la robotica sociale incontra le maggiori difficoltà. L'interazione uno a uno permette a un sistema di dare per scontato che la persona davanti a sé sia quella che parla e quella da guardare. Venuto meno questo presupposto, il robot ha bisogno che percezione, memoria e controllo del movimento lavorino insieme. I tre compiti scelti dal team, rilevamento di chi parla, tracciamento dell'identità e controllo dello sguardo, rappresentano una scomposizione ragionevole di questa esigenza.
Merita attenzione anche la pipeline dal linguaggio al movimento. Mostra che un modello linguistico è un anello di una catena più lunga, non l'intero sistema. L'output del modello diventa comportamento solo dopo essere passato per l'associazione alle funzioni, la cinematica inversa e il controllo di basso livello. Nell'interazione di gruppo, ciò significa che la qualità dell'attenzione del robot dipende tanto dai livelli di percezione e movimento quanto da quanto bene gestisce il linguaggio.
Diversi aspetti restano non dimostrati. Il progetto è stato un esercizio formativo di una settimana e non sono stati riportati risultati. La piattaforma robotica utilizzata non è stata indicata. Non sono state fornite misure di accuratezza nel rilevamento di chi parla, di affidabilità del tracciamento delle identità o di latenza di risposta. Nulla indica che il sistema sia stato provato con persone esterne al gruppo, né che il comportamento dello sguardo sia stato giudicato naturale. L'obiettivo dichiarato, un robot che appaia davvero attento a un gruppo, è un giudizio percettivo che richiede test con gli utenti per essere confermato.
Dai dati disponibili non è inoltre possibile un confronto con altri sistemi di interazione di gruppo, perché non ne viene citato alcuno. L'unico termine di paragone è l'osservazione che i tipici robot sociali sono pensati per una persona alla volta. Rispetto a questo riferimento, il progetto è una direzione sensata più che un avanzamento dimostrato.
Quello che mostra, invece, è come il settore formi le persone su questo problema. Riunire studenti, accademici e personale dell'industria, esponendoli nella stessa settimana a locomozione dei quadrupedi, sensing tattile e visione chirurgica, favorisce il pensiero interdisciplinare che l'interazione multi-utente richiede. Se progetti di questo tipo porteranno a sistemi effettivamente impiegati dipenderà da lavori successivi che riportino prestazioni misurate.