Los participantes de la Imperial Robotics Summer School dedicaron su proyecto en grupo a un problema para el que la mayoría de los robots sociales no están diseñados: conversar con varias personas a la vez. El equipo trabajó en la interacción humano-robot multipersona, en la que el robot tiene que seguir una conversación grupal en lugar de un intercambio entre dos.
La escuela de verano se celebró del 20 al 24 de julio en el Imperial College London. Umar Farooq asistió a la última semana del programa, que reunió a investigadores emergentes, académicos y profesionales de la industria de toda la comunidad robótica. El formato fue intensivo y práctico.
Una semana de clases magistrales y visitas a laboratorios
El contenido teórico abarcó los fundamentos del campo: cinemática, dinámica, percepción y control de robots, y aprendizaje robótico. Después hubo sesiones especializadas sobre robótica aérea, inteligencia robótica, visión para robots quirúrgicos, percepción y control bioinspirados, y robótica asistencial personal.
Los participantes también visitaron los laboratorios de robótica de Imperial. Conocieron investigaciones en robótica adaptativa e inteligente, robótica aérea, cirugía robótica, manipulación y tacto, y robótica asistencial. Junto a investigadores de todo el Reino Unido y de otros países, profundizaron en desafíos prácticos de locomoción de robots cuadrúpedos, aprendizaje robótico basado en visión, sensado táctil y aplicaciones en el ámbito sanitario.
La variedad importa porque durante la semana estas áreas no se trataron como especialidades aisladas. Un participante podía pasar de una sesión de visión quirúrgica a un laboratorio de tacto y luego aportar ambas perspectivas a un proyecto sobre comportamiento social.
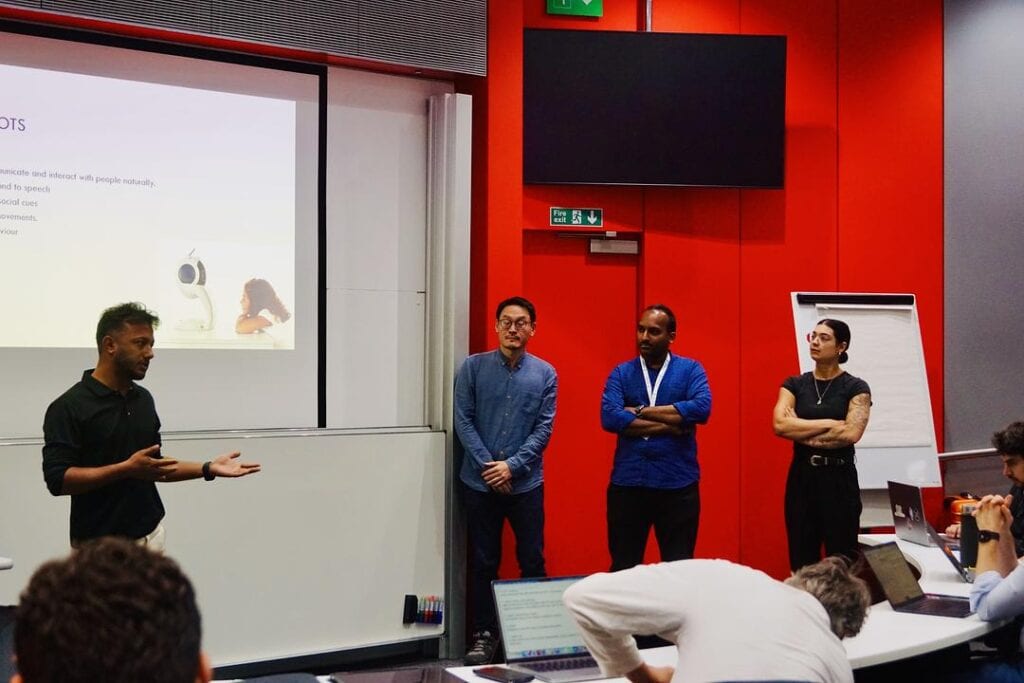
El proyecto en grupo: un robot que atiende a toda la sala
La mayoría de los robots sociales se diseñan para la interacción uno a uno. El proyecto en grupo dejó de lado esa suposición y planteó cómo podría un robot interactuar con varias personas a la vez.
El equipo dividió el problema en tres partes. La primera fue detectar al hablante activo en tiempo real. La segunda, seguir la identidad de cada persona durante la interacción, de modo que el robot sepa quién es quién a medida que avanza la conversación. La tercera, generar un comportamiento natural de mirada y giro de cabeza, para que el robot parezca atento a todo el grupo y no fijo en una sola persona.
Estas partes dependen unas de otras. La mirada solo puede dirigirse bien si el robot sabe quién está hablando. Saber quién habla solo sirve si el robot mantiene una identidad estable de cada persona a lo largo del tiempo. El proyecto las trató como un único comportamiento que debe funcionar de forma conjunta.
Del lenguaje al movimiento
El proyecto también ofreció a los participantes una visión de toda la cadena de procesamiento, desde el lenguaje hasta el movimiento. Un modelo de lenguaje de gran tamaño (LLM) traduce la intención expresada en lenguaje natural en comandos estructurados. Esos comandos se asignan a funciones robóticas de alto nivel. Después, la cinemática inversa convierte esas funciones en trayectorias articulares. Por último, las trayectorias llegan a los actuadores a través de la pila de control del robot.
Cada etapa entrega un tipo distinto de salida a la siguiente: texto, comandos estructurados, llamadas a funciones, trayectorias articulares y señales para los actuadores. Farooq describió el ejercicio como una introducción práctica a lo difícil que es la interacción humano-robot multipersona, y dijo que le hizo valorar más el carácter interdisciplinar de la investigación en robótica.
Cómo se financiaron las plazas
La plaza de Farooq fue financiada por UK RAS STEPS, y fue uno de los cinco RTP seleccionados para asistir. Contó que el programa también ha organizado talleres que han contribuido a su desarrollo. Agradeció a Marie Daniels su apoyo y orientación durante el proceso de solicitud, y dio las gracias al equipo del Imperial College London, a los profesores, a los investigadores y al resto de participantes.
Análisis: lo que esto muestra y lo que no
El proyecto es un buen indicador de dónde reside la dificultad de la robótica social. La interacción uno a uno permite que un sistema dé por hecho que la persona que tiene delante es la que habla y a la que debe mirar. Sin esa suposición, el robot necesita que percepción, memoria y control del movimiento trabajen juntos. Las tres tareas que eligió el equipo, detección del hablante, seguimiento de identidad y control de la mirada, son una descomposición razonable de esa necesidad.
También merece atención la cadena del lenguaje al movimiento. Muestra que un modelo de lenguaje es una capa dentro de una cadena más larga, no el sistema completo. La salida del modelo solo se convierte en comportamiento después de pasar por la asignación de funciones, la cinemática inversa y el control de bajo nivel. En la interacción grupal, esto significa que la calidad de la atención del robot depende tanto de las capas de percepción y movimiento como de lo bien que gestione el lenguaje.
Varias cuestiones siguen sin demostrarse. El proyecto fue un ejercicio formativo de una semana y no se han comunicado resultados. No se ha indicado qué plataforma robótica se utilizó. No se han dado mediciones de precisión en la detección del hablante, fiabilidad del seguimiento de identidad ni latencia de respuesta. Nada indica que el sistema se probara con personas ajenas al grupo, ni que los usuarios consideraran natural el comportamiento de la mirada. El objetivo declarado, un robot que resulte realmente atento a un grupo, es un juicio perceptivo que requiere pruebas con usuarios para confirmarse.
Tampoco puede hacerse una comparación con otros sistemas de interacción grupal a partir de lo publicado, porque no se cita ninguno. La única referencia disponible es la observación de que los robots sociales típicos se construyen para atender a una persona a la vez. Frente a esa referencia, el proyecto es una dirección sensata más que un avance demostrado.
Lo que sí muestra es cómo el sector forma a las personas para este problema. Reunir a estudiantes, académicos y profesionales de la industria, y exponerlos en una misma semana a la locomoción de cuadrúpedos, el sensado táctil y la visión quirúrgica, fomenta el pensamiento transdisciplinar que exige la interacción multipersona. Que estos proyectos desemboquen en sistemas desplegados dependerá de trabajos posteriores que presenten resultados medidos.