Lors de leur projet de groupe, les participants de l'Imperial Robotics Summer School se sont attaqués à un problème pour lequel la plupart des robots sociaux ne sont pas conçus : dialoguer avec plusieurs personnes à la fois. L'équipe a travaillé sur l'interaction homme-robot multi-interlocuteurs, où le robot doit suivre une conversation de groupe plutôt qu'un simple échange à deux.
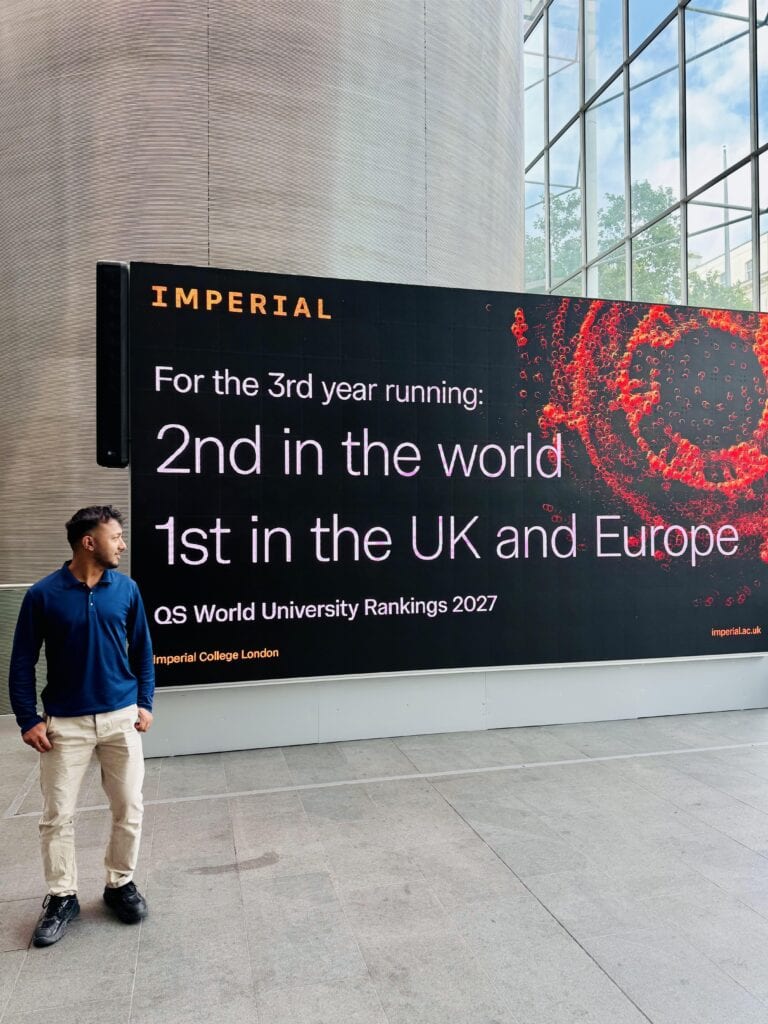
L'école d'été s'est déroulée du 20 au 24 juillet à l'Imperial College London. Umar Farooq a participé à la dernière semaine du programme, qui réunissait jeunes chercheurs, universitaires et professionnels de l'industrie issus de toute la communauté robotique. Le format était intensif et très axé sur la pratique.
Une semaine de cours magistraux et de visites de laboratoires
Le programme couvrait les fondamentaux du domaine : cinématique, dynamique, perception et commande des robots, ainsi que l'apprentissage robotique. Des sessions spécialisées ont suivi sur la robotique aérienne, l'intelligence des robots, la vision pour la robotique chirurgicale, la perception et la commande bio-inspirées, et la robotique d'assistance à la personne.
Les participants ont aussi visité les laboratoires de robotique d'Imperial. Ils y ont découvert des travaux sur la robotique adaptative et intelligente, la robotique aérienne, la chirurgie robotisée, la manipulation et le toucher, ainsi que la robotique d'assistance. En collaboration avec des chercheurs du Royaume-Uni et d'ailleurs, ils ont exploré des défis concrets : locomotion des robots quadrupèdes, apprentissage robotique par la vision, perception tactile et applications en santé.
Cette diversité compte, car la semaine n'a pas traité ces thèmes comme des spécialités cloisonnées. Un participant pouvait passer d'une session sur la vision chirurgicale à un laboratoire consacré au toucher, puis apporter ces deux éclairages à un projet sur le comportement social.
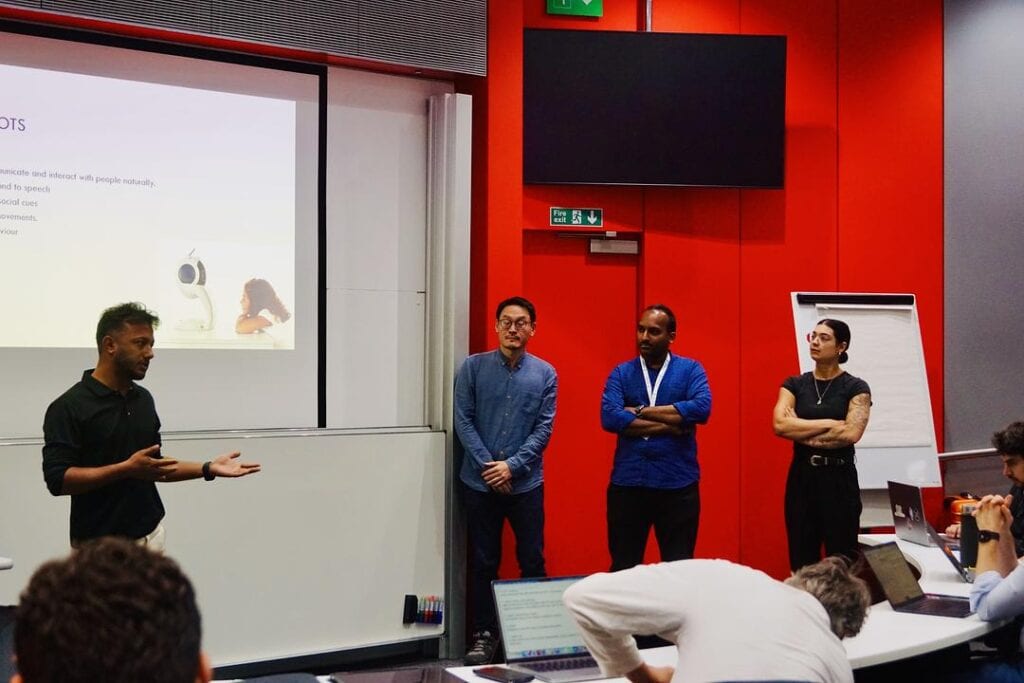
Le projet de groupe : un robot attentif à toute la pièce
La plupart des robots sociaux sont conçus pour des interactions en tête-à-tête. Le projet de groupe a écarté cette hypothèse et s'est demandé comment un robot pouvait interagir avec plusieurs personnes simultanément.
L'équipe a découpé le problème en trois volets. Le premier : détecter en temps réel la personne qui parle. Le deuxième : suivre l'identité de chaque participant tout au long de l'interaction, afin que le robot sache toujours qui est qui au fil de la conversation. Le troisième : générer des comportements naturels de regard et de rotation de la tête, pour que le robot paraisse attentif à l'ensemble du groupe plutôt que fixé sur une seule personne.
Ces volets sont interdépendants. Le robot ne peut bien orienter son regard que s'il sait qui parle. Savoir qui parle n'est utile que si le robot conserve une identité stable pour chaque personne dans la durée. Le projet les a donc traités comme un seul comportement, dont les éléments doivent fonctionner ensemble.
Du langage au mouvement
Le projet a également donné aux participants une vue d'ensemble de la chaîne complète, du langage au mouvement. Un grand modèle de langage (LLM) traduit l'intention exprimée en langage naturel en commandes structurées. Ces commandes sont associées à des fonctions robotiques de haut niveau. La cinématique inverse convertit ensuite ces fonctions en trajectoires articulaires. Enfin, ces trajectoires parviennent aux actionneurs via la couche de commande du robot.
Chaque étape transmet à la suivante un type de sortie différent : texte, commandes structurées, appels de fonctions, trajectoires articulaires et signaux d'actionneurs. Umar Farooq a décrit cet exercice comme une initiation concrète à la difficulté de l'interaction homme-robot multi-interlocuteurs, et dit qu'il lui avait fait mieux mesurer le caractère interdisciplinaire de la recherche en robotique.
Comment les places ont été financées
La place d'Umar Farooq a été financée par UK RAS STEPS, et il était l'un des cinq RTP sélectionnés pour y participer. Il explique que le programme a aussi proposé des ateliers qui ont contribué à son développement. Il remercie Marie Daniels pour son soutien et ses conseils lors de la candidature, ainsi que l'équipe de l'Imperial College London, les enseignants, les chercheurs et les autres participants.
Analyse : ce que cela montre, et ce que cela ne montre pas
Ce projet illustre bien où se situent les difficultés de la robotique sociale. Dans un tête-à-tête, le système peut supposer que la personne en face de lui est à la fois celle qui parle et celle qu'il doit regarder. Sans cette hypothèse, le robot doit faire collaborer perception, mémoire et commande du mouvement. Les trois tâches retenues par l'équipe (détection du locuteur, suivi d'identité et contrôle du regard) constituent une décomposition raisonnable de ce besoin.
La chaîne du langage au mouvement mérite aussi l'attention. Elle montre qu'un modèle de langage n'est qu'un maillon d'une chaîne plus longue, et non le système tout entier. Sa sortie ne devient un comportement qu'après être passée par l'association aux fonctions, la cinématique inverse et la commande bas niveau. Pour l'interaction de groupe, cela signifie que la qualité de l'attention du robot dépend autant des couches de perception et de mouvement que de sa gestion du langage.
Plusieurs points restent non démontrés. Le projet était un exercice de formation d'une semaine, et aucun résultat n'a été communiqué. La plateforme robotique utilisée n'a pas été nommée. Aucune mesure de précision de la détection du locuteur, de fiabilité du suivi d'identité ou de latence de réponse n'a été fournie. Rien n'indique que le système ait été testé auprès de personnes extérieures au groupe, ni que des utilisateurs aient jugé le comportement du regard naturel. L'objectif affiché, un robot qui paraît réellement attentif à un groupe, relève d'un jugement perceptif que seuls des tests utilisateurs peuvent confirmer.
Il est également impossible de comparer ce travail à d'autres systèmes d'interaction de groupe à partir des informations disponibles, aucun n'étant cité. Le seul point de référence est le constat que les robots sociaux classiques sont conçus pour interagir avec une personne à la fois. À l'aune de ce constat, le projet relève d'une piste pertinente plutôt que d'une avancée démontrée.
Ce qu'il montre en revanche, c'est la manière dont le secteur forme les gens à ce problème. Réunir étudiants, universitaires et professionnels de l'industrie, et les exposer dans la même semaine à la locomotion quadrupède, à la perception tactile et à la vision chirurgicale, favorise la pensée transdisciplinaire qu'exige l'interaction multi-interlocuteurs. Que de tels projets débouchent sur des systèmes déployés dépendra de travaux ultérieurs qui présenteront des performances mesurées.