Un robot soft a crescita con diametro esterno di 1,8 mm e spessore di parete di circa 100 micron può ora essere guidato da magneti, rilevare la propria forma in tempo reale ed estendersi senza alcuna pressione d'aria interna. A realizzarlo sono stati i ricercatori dell'Università di Leeds e dell'Università della California a San Diego. Il lavoro ha vinto il Best Paper Award a RoboSoft, la conferenza internazionale dedicata alla ricerca sulla robotica soft.
L'articolo scientifico si intitola "Pressure-free Magnetic Soft Growing Robot with Real-Time Shape Control and Sensing for Biome Sampling" ed è pubblicato negli atti della 9th IEEE International Conference on Soft Robotics del 2026. Il primo autore è Benjamin Calmé.
Come si muove un robot a crescita
Un robot a crescita si comporta più come una pianta rampicante che come un catetere tradizionale. Non spinge né trascina l'intero corpo attraverso lo spazio: si estende dalla punta, spostando il materiale dall'interno verso l'esterno, così da crescere nello spazio che ha davanti. I ricercatori chiamano spesso queste macchine robot a liana (vine robot).
Il corpo è morbido e cedevole. Quando incontra un ostacolo, si deforma e segue il percorso di minore resistenza. Secondo Calmé, questo lo rende adatto ad anatomie delicate e difficili da raggiungere.
La motivazione clinica principale è l'attrito. Gli strumenti flessibili usati oggi sfregano ancora contro i tessuti durante l'inserimento e il ritiro, con possibili irritazioni o infiammazioni. In un robot a crescita, le sezioni già in posizione si muovono molto meno, perché il nuovo materiale avanza dalla punta. Calmé spiega che questo può significare meno disagio e meno effetti collaterali. Aggiunge che potrebbe anche permettere ai medici di tentare interventi in zone come il cervello, dove il margine di errore è minimo.
Eliminare la pressione
Molti robot a crescita precedenti si basavano sulla pressione dell'aria interna per estendersi. Calmé osserva che ciò è un problema negli spazi pieni di fluido vicino alla colonna vertebrale o all'interno dei vasi sanguigni, perché l'ingresso di aria da una perdita è inaccettabile. Senza pressione interna, questo rischio scompare.
Migliora anche il controllo. In alcuni prototipi precedenti il team usava la pressione per la crescita e i campi magnetici per lo sterzo, costringendo il sistema ad alternare fasi di crescita e fasi di orientamento. Il nuovo design cresce e sterza contemporaneamente, il che, secondo Calmé, lo rende più veloce e più facile da usare.
Pattern magnetici per sterzo e rilevamento
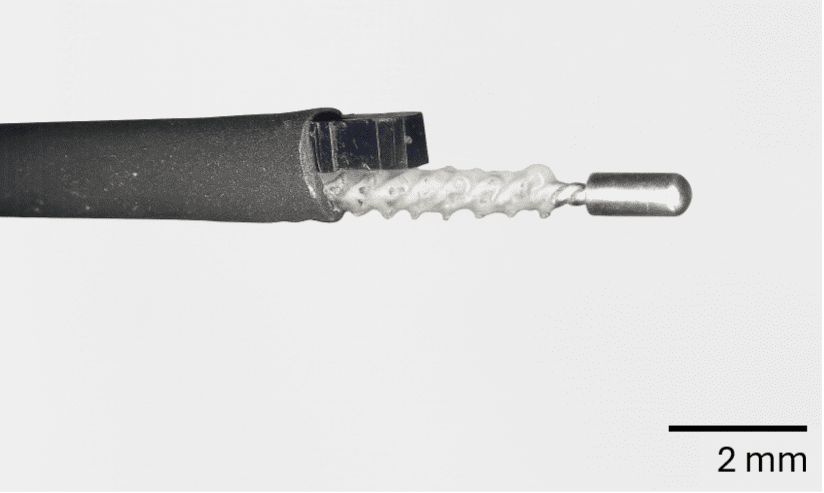
Il team integra attuazione e sensing in un'unica struttura. Si miscelano particelle magnetiche nel silicone, si stampa il materiale e poi si magnetizzano alcune regioni in direzioni controllate. Calmé chiama il pattern risultante il "DNA magnetico" del robot.
La parte che viene magnetizzata è la sezione di coda interna del robot, che in seguito si evirta (everte) e diventa il corpo esterno durante la crescita. Prima di questo passaggio, il team colloca il materiale in una bobina e applica un campo magnetico intenso. Orientare il materiale durante la magnetizzazione assegna direzioni magnetiche diverse lungo la lunghezza e la sezione trasversale.
Una volta che il robot è in funzione, spostare un magnete esterno attorno ad esso produce deformazioni specifiche. Poiché il pattern magnetico è noto, seguire il movimento delle regioni magnetizzate permette al team di stimare la forma del robot. Gli aggiornamenti del sensing arrivano fino a 500 Hz.
Calmé spiega che molti design precedenti collocano attuatori o sensori separati lungo il corpo, soluzioni che possono diventare lente, ingombranti o difficili da miniaturizzare fino alla scala dei cateteri. Una sfida progettuale di questo lavoro è stata l'attrazione indesiderata tra strato interno ed esterno, che avrebbe aumentato l'attrito. Trovare pattern capaci di offrire un buon controllo senza incollaggio ha richiesto un'ottimizzazione significativa.
Anche la produzione è stata un ostacolo. Il lavoro ha richiesto un controllo accurato di stampaggio a iniezione, processi sotto vuoto, distribuzione delle particelle e prevenzione dei difetti. Calmé sottolinea che minuscole bolle o irregolarità possono influire sia sulle prestazioni meccaniche sia sul comportamento magnetico.
Cosa è stato dimostrato e cosa verrà dopo
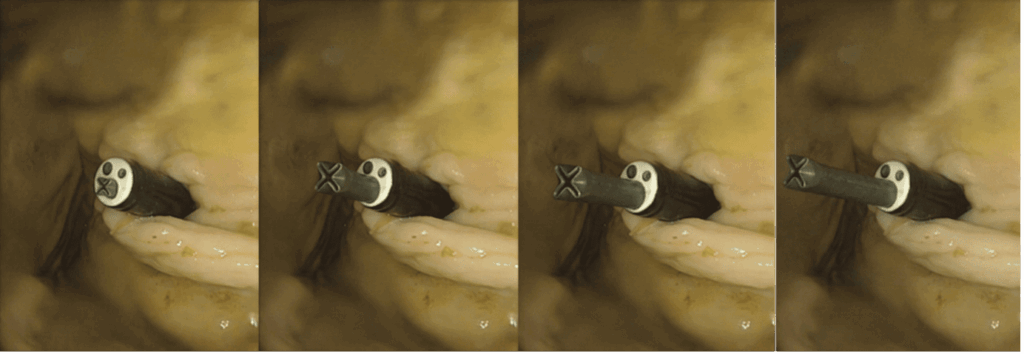
Il team ha testato il robot in un modello di stomaco ex vivo. Ha eseguito una retroflessione, una manovra che piega lo strumento su sé stesso, e ha effettuato il prelievo bioptico. Secondo Calmé, questi test dimostrano che il robot può eseguire manovre endoscopiche in un'anatomia realistica e non solo su un banco di prova. Li descrive come la prima dimostrazione che un robot a crescita privo di pressione può svolgere un lavoro utile in contesti simili a procedure reali.
L'interesse a lungo termine del team riguarda le applicazioni neurali e spinali, dove il posizionamento preciso di elettrodi potrebbe aiutare a ripristinare le funzioni dopo una lesione. Calmé definisce lo sviluppo ancora agli inizi. Indica come obiettivo realistico a breve termine prestazioni preclinicali solide, che comprendano sicurezza, biocompatibilità e dimostrazioni in vivo. Aggiunge che l'adozione clinica richiederà molto più tempo, perché la regolamentazione deve essere rigorosa.
Calmé si è formato prima in medicina e poi in ingegneria in Francia, e ha lavorato in laboratori di robotica a Parigi e Strasburgo prima di approdare a Leeds. Descrive parte del suo ruolo come quello di fare da traduttore tra chirurghi e ingegneri.
Analisi: perché è importante e cosa resta da dimostrare
Il valore sta nel combinare tre proprietà che nei robot a crescita precedenti tendevano a escludersi a vicenda. Eliminare la pressione interna risolve un rischio specifico nelle anatomie piene di fluido. Crescita e sterzo simultanei eliminano la sequenza a scatti dei prototipi precedenti a pressione. Integrare attuazione e sensing nel silicone magnetizzato evita di aggiungere componenti separati lungo il corpo, ed è ciò che rende plausibile un diametro di 1,8 mm. Un robot soft a crescita a questa scala rientra nelle dimensioni dei cateteri, ed è qui che inizia la rilevanza clinica.
Il confronto con gli strumenti esistenti riguarda soprattutto attrito e margine di sicurezza, e queste affermazioni si basano sul meccanismo. Un corpo che si estende dalla punta dovrebbe sfregare meno di uno spinto, e Calmé afferma che può ridurre in modo significativo l'attrito. Non sono state riportate misure di attrito né confronti diretti con gli endoscopi convenzionali, quindi il vantaggio è dedotto e non quantificato.
Restano aperte diverse questioni. L'unica dimostrazione anatomica è su uno stomaco ex vivo, e non sono stati condotti test in vivo. Non è stato fornito alcun dato di accuratezza per la stima della forma, solo una frequenza di aggiornamento fino a 500 Hz. La biocompatibilità del silicone con particelle magnetiche è indicata dallo stesso team come obiettivo preclinico. Il metodo dipende inoltre da un magnete esterno mosso attorno al robot, e l'hardware pratico che ciò implica in sala operatoria non è stato descritto. Le applicazioni neurali e spinali che motivano il lavoro non sono state testate.
Il risultato va letto come una solida prova di concetto per un approccio di produzione e controllo. Le prossime evidenze da seguire sono le prestazioni in vivo e l'accuratezza misurata del sensing. I progressi regolatori arriveranno più avanti, come afferma lo stesso Calmé.