Un robot souple à croissance, d'un diamètre extérieur de 1,8 mm et d'une épaisseur de paroi d'environ 100 microns, peut désormais être dirigé par des aimants, suivre sa propre forme en temps réel et s'allonger sans aucune pression d'air interne. Il a été conçu par des chercheurs de l'université de Leeds et de l'université de Californie à San Diego. Ces travaux ont reçu le prix du meilleur article à RoboSoft, la conférence internationale consacrée à la recherche en robotique souple.
L'article s'intitule « Pressure-free Magnetic Soft Growing Robot with Real-Time Shape Control and Sensing for Biome Sampling ». Il figure dans les actes de la 9e conférence internationale IEEE sur la robotique souple (2026). Benjamin Calmé en est l'auteur principal.
Comment se déplace un robot à croissance
Un robot à croissance se comporte davantage comme une plante grimpante que comme un cathéter classique. Il ne pousse ni ne traîne l'ensemble de son corps dans un espace. Il s'allonge par son extrémité, en déplaçant de la matière de l'intérieur vers l'extérieur pour croître dans l'espace qui se trouve devant lui. Les chercheurs appellent souvent ces machines des robots-lianes (« vine robots »).
Le corps est souple et déformable. Lorsqu'il rencontre un obstacle, il se déforme et suit le chemin de moindre résistance. Selon Benjamin Calmé, cela convient aux anatomies étroites et délicates.
La friction est la principale motivation clinique. Les instruments flexibles actuels frottent encore contre les tissus lors de leur introduction et de leur retrait, ce qui peut provoquer irritations ou inflammations. Avec un robot à croissance, les sections déjà en place bougent beaucoup moins, puisque la matière nouvelle avance à l'extrémité. Benjamin Calmé explique que cela peut se traduire par moins d'inconfort et moins d'effets secondaires. Il ajoute que les cliniciens pourraient ainsi envisager des interventions dans des régions comme le cerveau, où la marge d'erreur est très faible.
Supprimer la pression
De nombreux robots à croissance antérieurs s'appuyaient sur la pression d'air interne pour s'allonger. Benjamin Calmé souligne que c'est un problème dans les espaces remplis de liquide, près de la colonne vertébrale ou à l'intérieur des vaisseaux sanguins, car l'entrée d'air par une fuite est inacceptable. Sans pression interne, ce risque disparaît.
Le pilotage s'en trouve aussi amélioré. Dans certains prototypes précédents, l'équipe utilisait la pression pour la croissance et des champs magnétiques pour l'orientation. Le système devait donc alterner entre des phases de croissance et des phases d'orientation. La nouvelle conception permet de croître et de s'orienter simultanément, ce qui, selon Benjamin Calmé, la rend plus rapide et plus facile à utiliser.
Des motifs magnétiques pour l'orientation et la détection
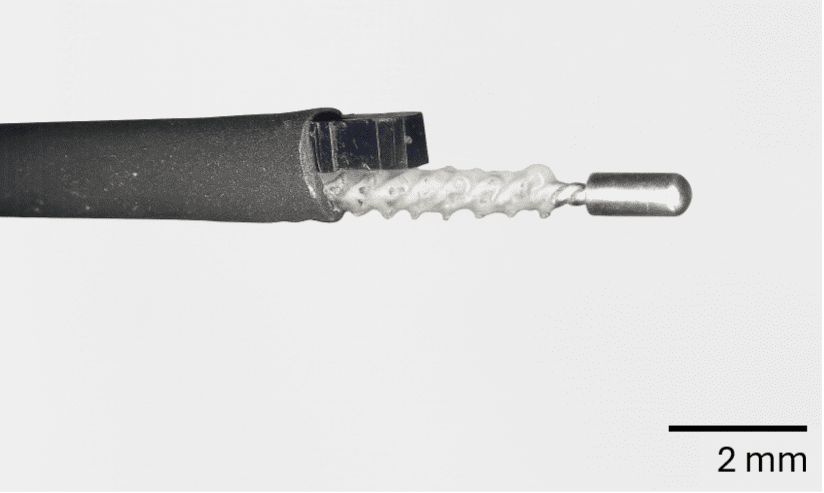
L'équipe intègre l'actionnement et la détection dans une seule structure. Elle mélange des particules magnétiques à du silicone, moule le matériau, puis aimante certaines zones selon des directions maîtrisées. Benjamin Calmé appelle le motif obtenu l'« ADN magnétique » du robot.
La partie aimantée est la section de queue interne du robot. Cette queue se retourne ensuite et devient le corps extérieur à mesure que le robot croît. Auparavant, l'équipe place le matériau dans une bobine et applique un champ magnétique intense. L'orientation du matériau pendant l'aimantation attribue différentes directions magnétiques sur sa longueur et sa section.
Une fois le robot déployé, le déplacement d'un aimant externe autour de lui produit des déformations précises. Comme le motif magnétique est connu, le suivi du mouvement des zones aimantées permet à l'équipe d'estimer la forme du robot. Les mises à jour de la détection atteignent jusqu'à 500 Hz.
Benjamin Calmé indique que de nombreuses conceptions antérieures placent des actionneurs ou des capteurs distincts le long du corps, ce qui peut les rendre lentes, volumineuses ou difficiles à miniaturiser à l'échelle d'un cathéter. L'un des défis de conception de ces travaux était l'attraction indésirable entre les couches interne et externe, qui augmenterait la friction. Il a fallu une optimisation importante pour trouver des motifs offrant un contrôle utile sans collage.
La fabrication constituait un autre obstacle. Ces travaux ont exigé une maîtrise rigoureuse du moulage par injection, des procédés sous vide, de la répartition des particules et de la prévention des défauts. Benjamin Calmé précise que de minuscules bulles ou irrégularités peuvent affecter à la fois les performances mécaniques et le comportement magnétique.
Ce qui a été démontré et la suite
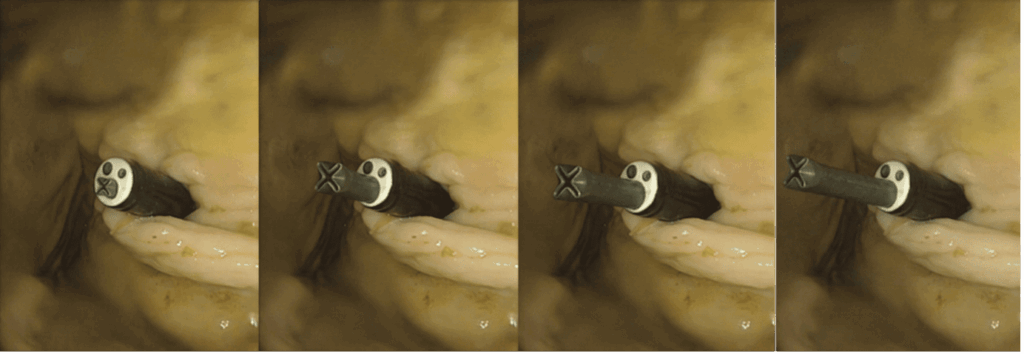
L'équipe a testé le robot sur un modèle d'estomac ex vivo. Il a réalisé une rétroflexion, une manœuvre qui replie l'instrument sur lui-même, ainsi que des prélèvements par biopsie. Benjamin Calmé affirme que cela montre que le robot peut effectuer des manœuvres endoscopiques dans une anatomie réaliste, et pas seulement sur un banc d'essai. Il y voit une première démonstration qu'un robot à croissance sans pression peut accomplir un travail utile dans des conditions proches de véritables interventions.
À plus long terme, l'équipe s'intéresse aux applications neurologiques et rachidiennes, où un placement précis d'électrodes pourrait aider à restaurer des fonctions après une lésion. Benjamin Calmé décrit le développement comme précoce. Il cite comme objectif réaliste à court terme des performances précliniques robustes, couvrant la sécurité, la biocompatibilité et des démonstrations in vivo. Il estime que l'adoption clinique prendra beaucoup plus de temps, car la réglementation doit être rigoureuse.
Benjamin Calmé a d'abord suivi une formation en médecine, puis en ingénierie en France, et a travaillé dans des laboratoires de robotique à Paris et à Strasbourg avant de rejoindre Leeds. Il décrit une partie de son rôle comme celui d'un traducteur entre chirurgiens et ingénieurs.
Analyse : pourquoi c'est important et ce qui reste à prouver
L'intérêt tient à la combinaison de trois propriétés que les robots à croissance antérieurs devaient généralement arbitrer les unes contre les autres. La suppression de la pression interne répond à un danger précis dans les anatomies remplies de liquide. La croissance et l'orientation simultanées éliminent la séquence saccadée des prototypes précédents à pression. L'intégration de l'actionnement et de la détection dans le silicone aimanté évite d'ajouter des pièces distinctes le long du corps, ce qui rend plausible un diamètre de 1,8 mm. Un robot souple à croissance de cette taille se situe dans la gamme des cathéters, là où commence la pertinence clinique.
La comparaison avec les outils existants porte surtout sur la friction et la marge de sécurité, et ces affirmations reposent sur le mécanisme. Un corps qui s'allonge par l'extrémité devrait frotter moins qu'un corps poussé, et Benjamin Calmé affirme qu'il peut réduire sensiblement la friction. Aucune mesure de friction ni comparaison directe avec des endoscopes conventionnels n'a été rapportée ici : l'avantage est donc raisonné, et non chiffré.
Plusieurs questions restent ouvertes. La seule démonstration anatomique a été réalisée sur un estomac ex vivo, et aucun travail in vivo n'a été mené. Aucune valeur de précision n'a été donnée pour l'estimation de la forme, seulement une fréquence de mise à jour pouvant atteindre 500 Hz. La biocompatibilité du silicone chargé de particules magnétiques est elle-même citée par l'équipe comme un objectif préclinique. La méthode dépend aussi d'un aimant externe déplacé autour du robot, et le matériel concret que cela implique en salle d'opération n'a pas été décrit. Les applications neurologiques et rachidiennes qui motivent ces travaux n'ont pas été testées.
Ce résultat se lit avant tout comme une solide preuve de concept d'une approche de fabrication et de commande. Les prochains éléments à surveiller sont les performances in vivo et la précision mesurée de la détection. Les avancées réglementaires viendront plus tard, comme le dit Benjamin Calmé lui-même.