Un robot blando de crecimiento con un diámetro exterior de 1,8 mm y un grosor de pared cercano a las 100 micras ya puede dirigirse mediante imanes, seguir su propia forma en tiempo real y extenderse sin ninguna presión de aire interna. Lo han desarrollado investigadores de la Universidad de Leeds y la Universidad de California en San Diego. El trabajo obtuvo el premio al Mejor Artículo en RoboSoft, la conferencia internacional sobre investigación en robótica blanda.
El artículo se titula "Pressure-free Magnetic Soft Growing Robot with Real-Time Shape Control and Sensing for Biome Sampling" (Robot blando de crecimiento magnético sin presión, con control y detección de forma en tiempo real, para toma de muestras en biomas). Aparece en las actas de la 9.ª Conferencia Internacional de Robótica Blanda de IEEE de 2026. Benjamin Calmé es el autor principal.
Cómo se mueve un robot de crecimiento
Un robot de crecimiento se comporta más como una planta trepadora que como un catéter convencional. No empuja ni arrastra todo su cuerpo por el espacio. Se extiende por la punta, desplazando material desde el interior del robot hacia fuera, de modo que crece hacia el espacio que tiene por delante. Los investigadores suelen llamar a estas máquinas robots de enredadera (vine robots).
El cuerpo es blando y flexible. Cuando encuentra un obstáculo, se deforma y sigue el camino de menor resistencia. Calmé explicó que esto lo hace adecuado para anatomías delicadas y de espacio reducido.
La fricción es la principal motivación clínica. Las herramientas flexibles que se usan hoy todavía rozan el tejido al insertarse y retirarse, lo que puede causar irritación o inflamación. En un robot de crecimiento, las secciones que ya están colocadas se mueven mucho menos, porque el material nuevo avanza por la punta. Según Calmé, esto puede traducirse en menos molestias y menos efectos secundarios. También señaló que podría permitir a los médicos intentar procedimientos en zonas como el cerebro, donde el margen de error es mínimo.
Eliminar la presión
Muchos robots de crecimiento anteriores dependían de la presión de aire interna para extenderse. Calmé explicó que esto es un problema en espacios llenos de fluido, como los cercanos a la columna o el interior de los vasos sanguíneos, porque no es aceptable que entre aire por una fuga. Sin presión interna, ese riesgo desaparece.
El control también mejora. En algunos prototipos anteriores, el equipo usaba presión para crecer y campos magnéticos para dirigir. Eso obligaba al sistema a alternar entre pasos de crecimiento y pasos de dirección. El nuevo diseño crece y se orienta al mismo tiempo, lo que, según Calmé, lo hace más rápido y más práctico.
Patrones magnéticos para dirigir y detectar
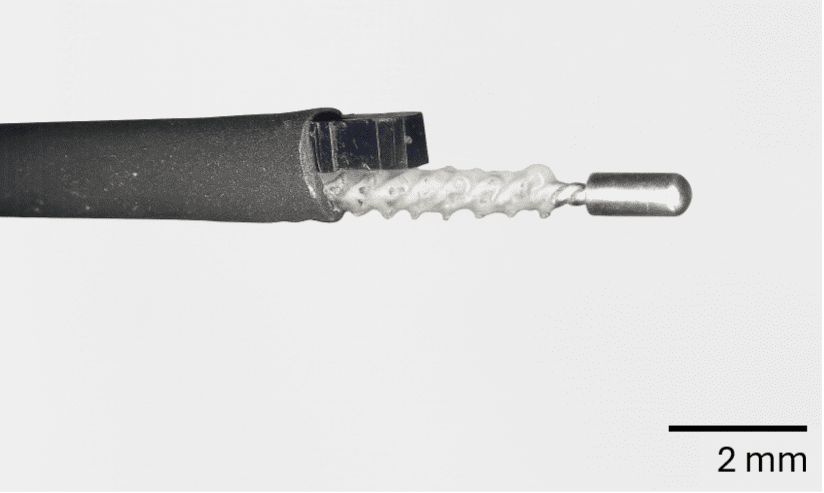
El equipo integra la actuación y la detección en una única estructura. Mezclan partículas magnéticas en silicona, moldean el material y después magnetizan regiones en direcciones controladas. Calmé llama al patrón resultante el "ADN magnético" del robot.
La parte que se magnetiza es la sección de cola interna del robot. Esa cola se evierte más tarde y se convierte en el cuerpo exterior a medida que el robot crece. Antes de eso, el equipo coloca el material en una bobina y aplica un campo magnético intenso. Orientar el material durante la magnetización asigna distintas direcciones magnéticas a lo largo de su longitud y de su sección transversal.
Una vez desplegado el robot, mover un imán externo a su alrededor produce deformaciones específicas. Como el patrón magnético es conocido, seguir el movimiento de las regiones magnetizadas permite al equipo estimar la forma del robot. Las actualizaciones de detección llegan hasta a 500 Hz.
Calmé señaló que muchos diseños anteriores colocan actuadores o sensores independientes a lo largo del cuerpo, y estos pueden resultar lentos, voluminosos o difíciles de reducir a escala de catéter. Uno de los retos de diseño de este trabajo fue la atracción no deseada entre las capas interna y externa, que aumentaría la fricción. Lograr patrones que ofrecieran un control útil sin que las capas se pegaran exigió una optimización considerable.
La fabricación fue otro obstáculo. El trabajo requirió un control cuidadoso del moldeo por inyección, los procesos de vacío, la distribución de partículas y la prevención de defectos. Calmé explicó que las burbujas diminutas o las inconsistencias pueden afectar tanto al rendimiento mecánico como al comportamiento magnético.
Qué se ha demostrado y qué viene después
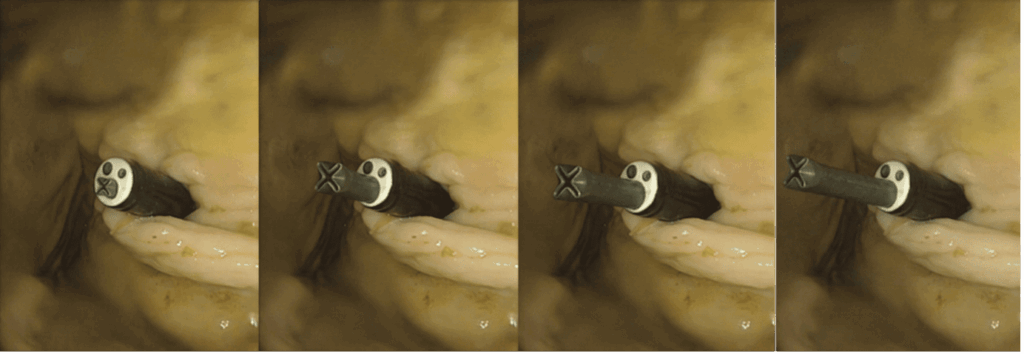
El equipo probó el robot en un modelo de estómago ex vivo. Realizó una retroflexión, una maniobra que dobla el instrumento sobre sí mismo, y llevó a cabo una toma de muestras mediante biopsia. Calmé afirmó que esto demuestra que el robot puede realizar maniobras endoscópicas en una anatomía realista y no solo sobre una mesa de laboratorio. Lo describió como una primera demostración de que un robot de crecimiento sin presión puede hacer un trabajo significativo en entornos similares a procedimientos reales.
El interés del equipo a más largo plazo son las aplicaciones neurales y espinales, donde la colocación precisa de electrodos podría ayudar a recuperar funciones tras una lesión. Calmé describió el desarrollo como incipiente. Citó como objetivo realista a corto plazo un rendimiento preclínico sólido, que abarque seguridad, biocompatibilidad y demostraciones in vivo. Indicó que la adopción clínica tardará mucho más, porque la regulación debe ser rigurosa.
Calmé se formó primero en medicina y después en ingeniería en Francia, y trabajó en laboratorios de robótica en París y Estrasburgo antes de incorporarse a Leeds. Describe parte de su papel como el de traducir entre cirujanos e ingenieros.
Análisis: por qué importa y qué falta por demostrar
Su relevancia reside en combinar tres propiedades que los robots de crecimiento anteriores tendían a sacrificar unas por otras. Eliminar la presión interna resuelve un riesgo concreto en anatomías llenas de fluido. El crecimiento y la dirección simultáneos eliminan la secuencia de parar y arrancar de los prototipos anteriores impulsados por presión. Integrar la actuación y la detección en la silicona magnetizada evita añadir piezas independientes a lo largo del cuerpo, y eso es lo que hace plausible un diámetro de 1,8 mm. Un robot blando de crecimiento a esta escala se sitúa en el rango de tamaño de los catéteres, que es donde empieza la relevancia clínica.
La comparación con las herramientas actuales gira sobre todo en torno a la fricción y el margen de seguridad, y esas afirmaciones se apoyan en el mecanismo. Un cuerpo que se extiende por la punta debería rozar menos que uno empujado, y Calmé afirma que puede reducir la fricción de forma significativa. No se han comunicado mediciones de fricción ni comparaciones directas con endoscopios convencionales, de modo que la ventaja es razonada, no cuantificada.
Quedan varias preguntas abiertas. La única demostración anatómica se hizo en un estómago ex vivo, y no se ha realizado trabajo in vivo. No se ha dado ninguna cifra de precisión para la estimación de la forma, solo una frecuencia de actualización de hasta 500 Hz. El propio equipo incluye la biocompatibilidad de la silicona con partículas magnéticas entre sus objetivos preclínicos. Además, el método depende de un imán externo que se mueve alrededor del robot, y no se ha descrito el equipo práctico que eso implicaría en un quirófano. Las aplicaciones neurales y espinales que motivan el trabajo no se han puesto a prueba.
El resultado se interpreta mejor como una sólida prueba de concepto de un enfoque de fabricación y control. Las próximas evidencias a vigilar son el rendimiento in vivo y la precisión medida de la detección. El avance regulatorio llegará más tarde, como el propio Calmé reconoce.