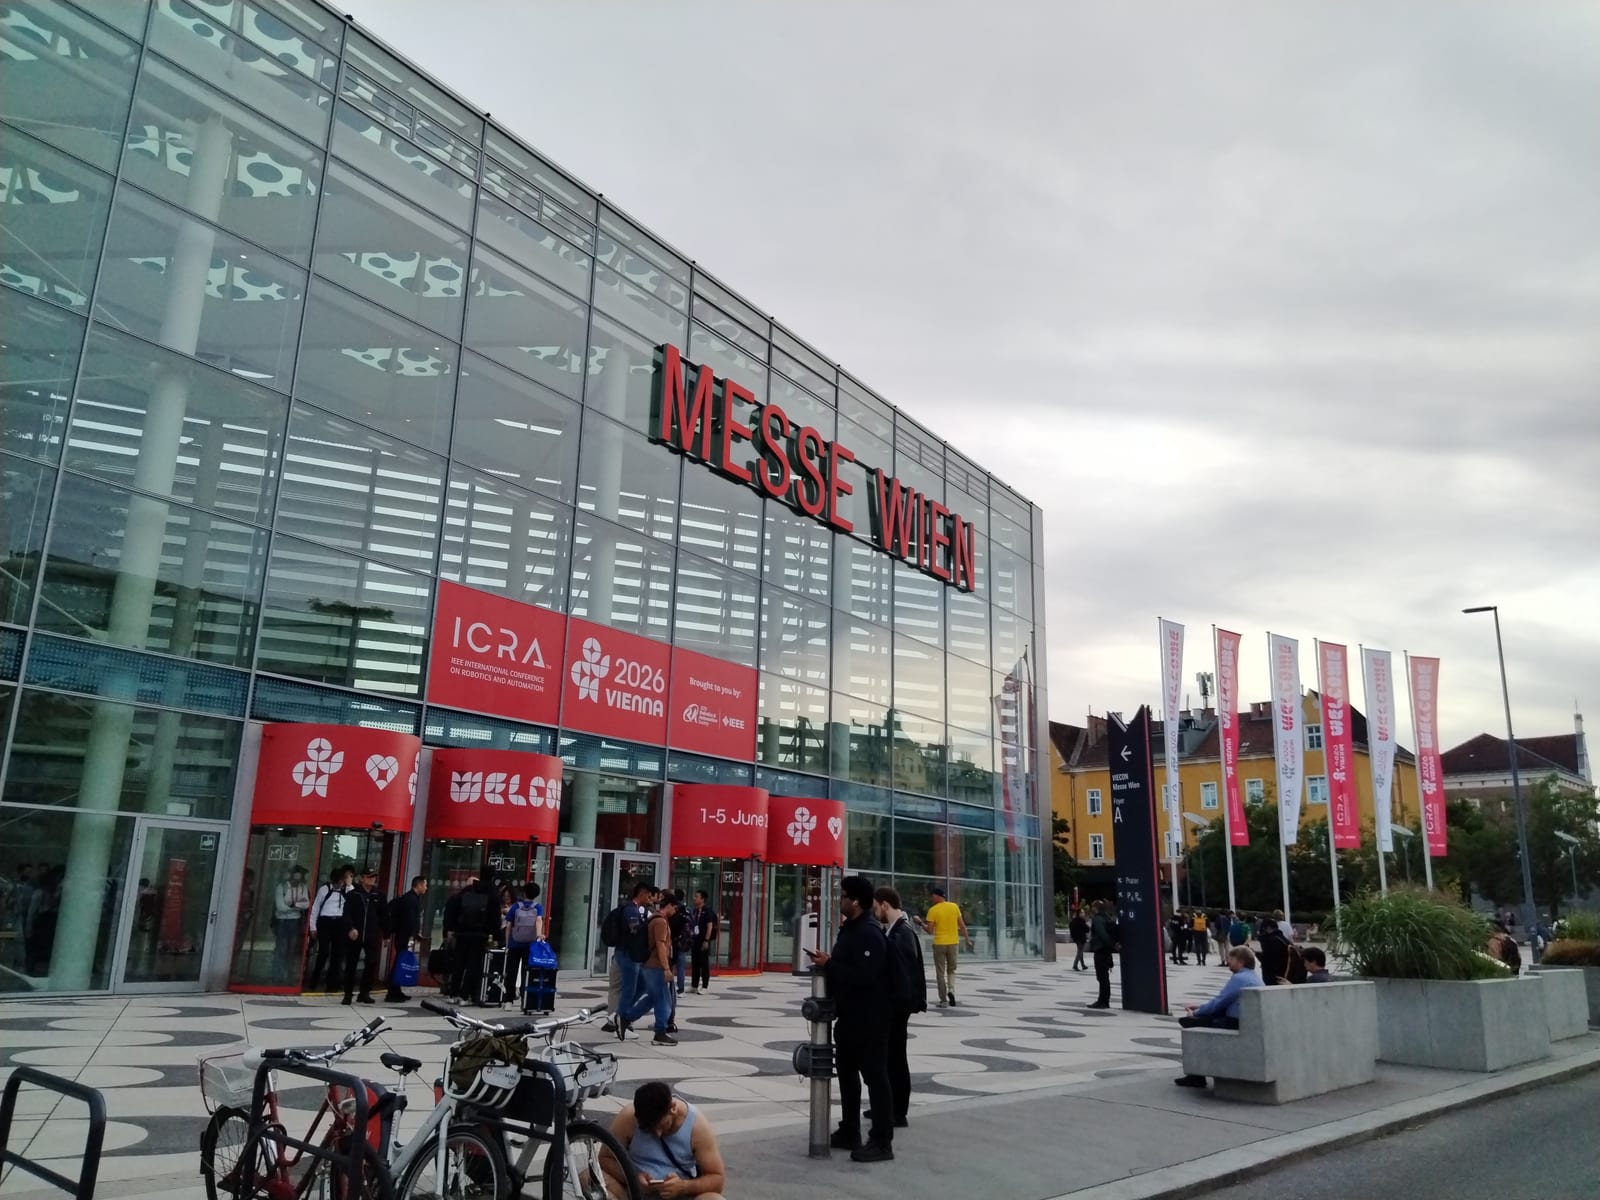
La conferenza di robotica ICRA 2026 si è svolta dall'1 al 5 giugno al Messe Wien di Vienna, e sul pavimento espositivo il vero filo conduttore sono state le mani robotiche, più che gli umanoidi. L'IEEE International Conference on Robotics & Automation si tiene sulle rive del Danubio e ha riunito un'area espositiva, interventi del settore, sessioni plenarie, workshop e una sezione dedicata all'arte. I partecipanti più esperti hanno osservato che i robot sono migliorati in modo evidente rispetto agli anni precedenti.
Le mani conquistano l'area espositiva
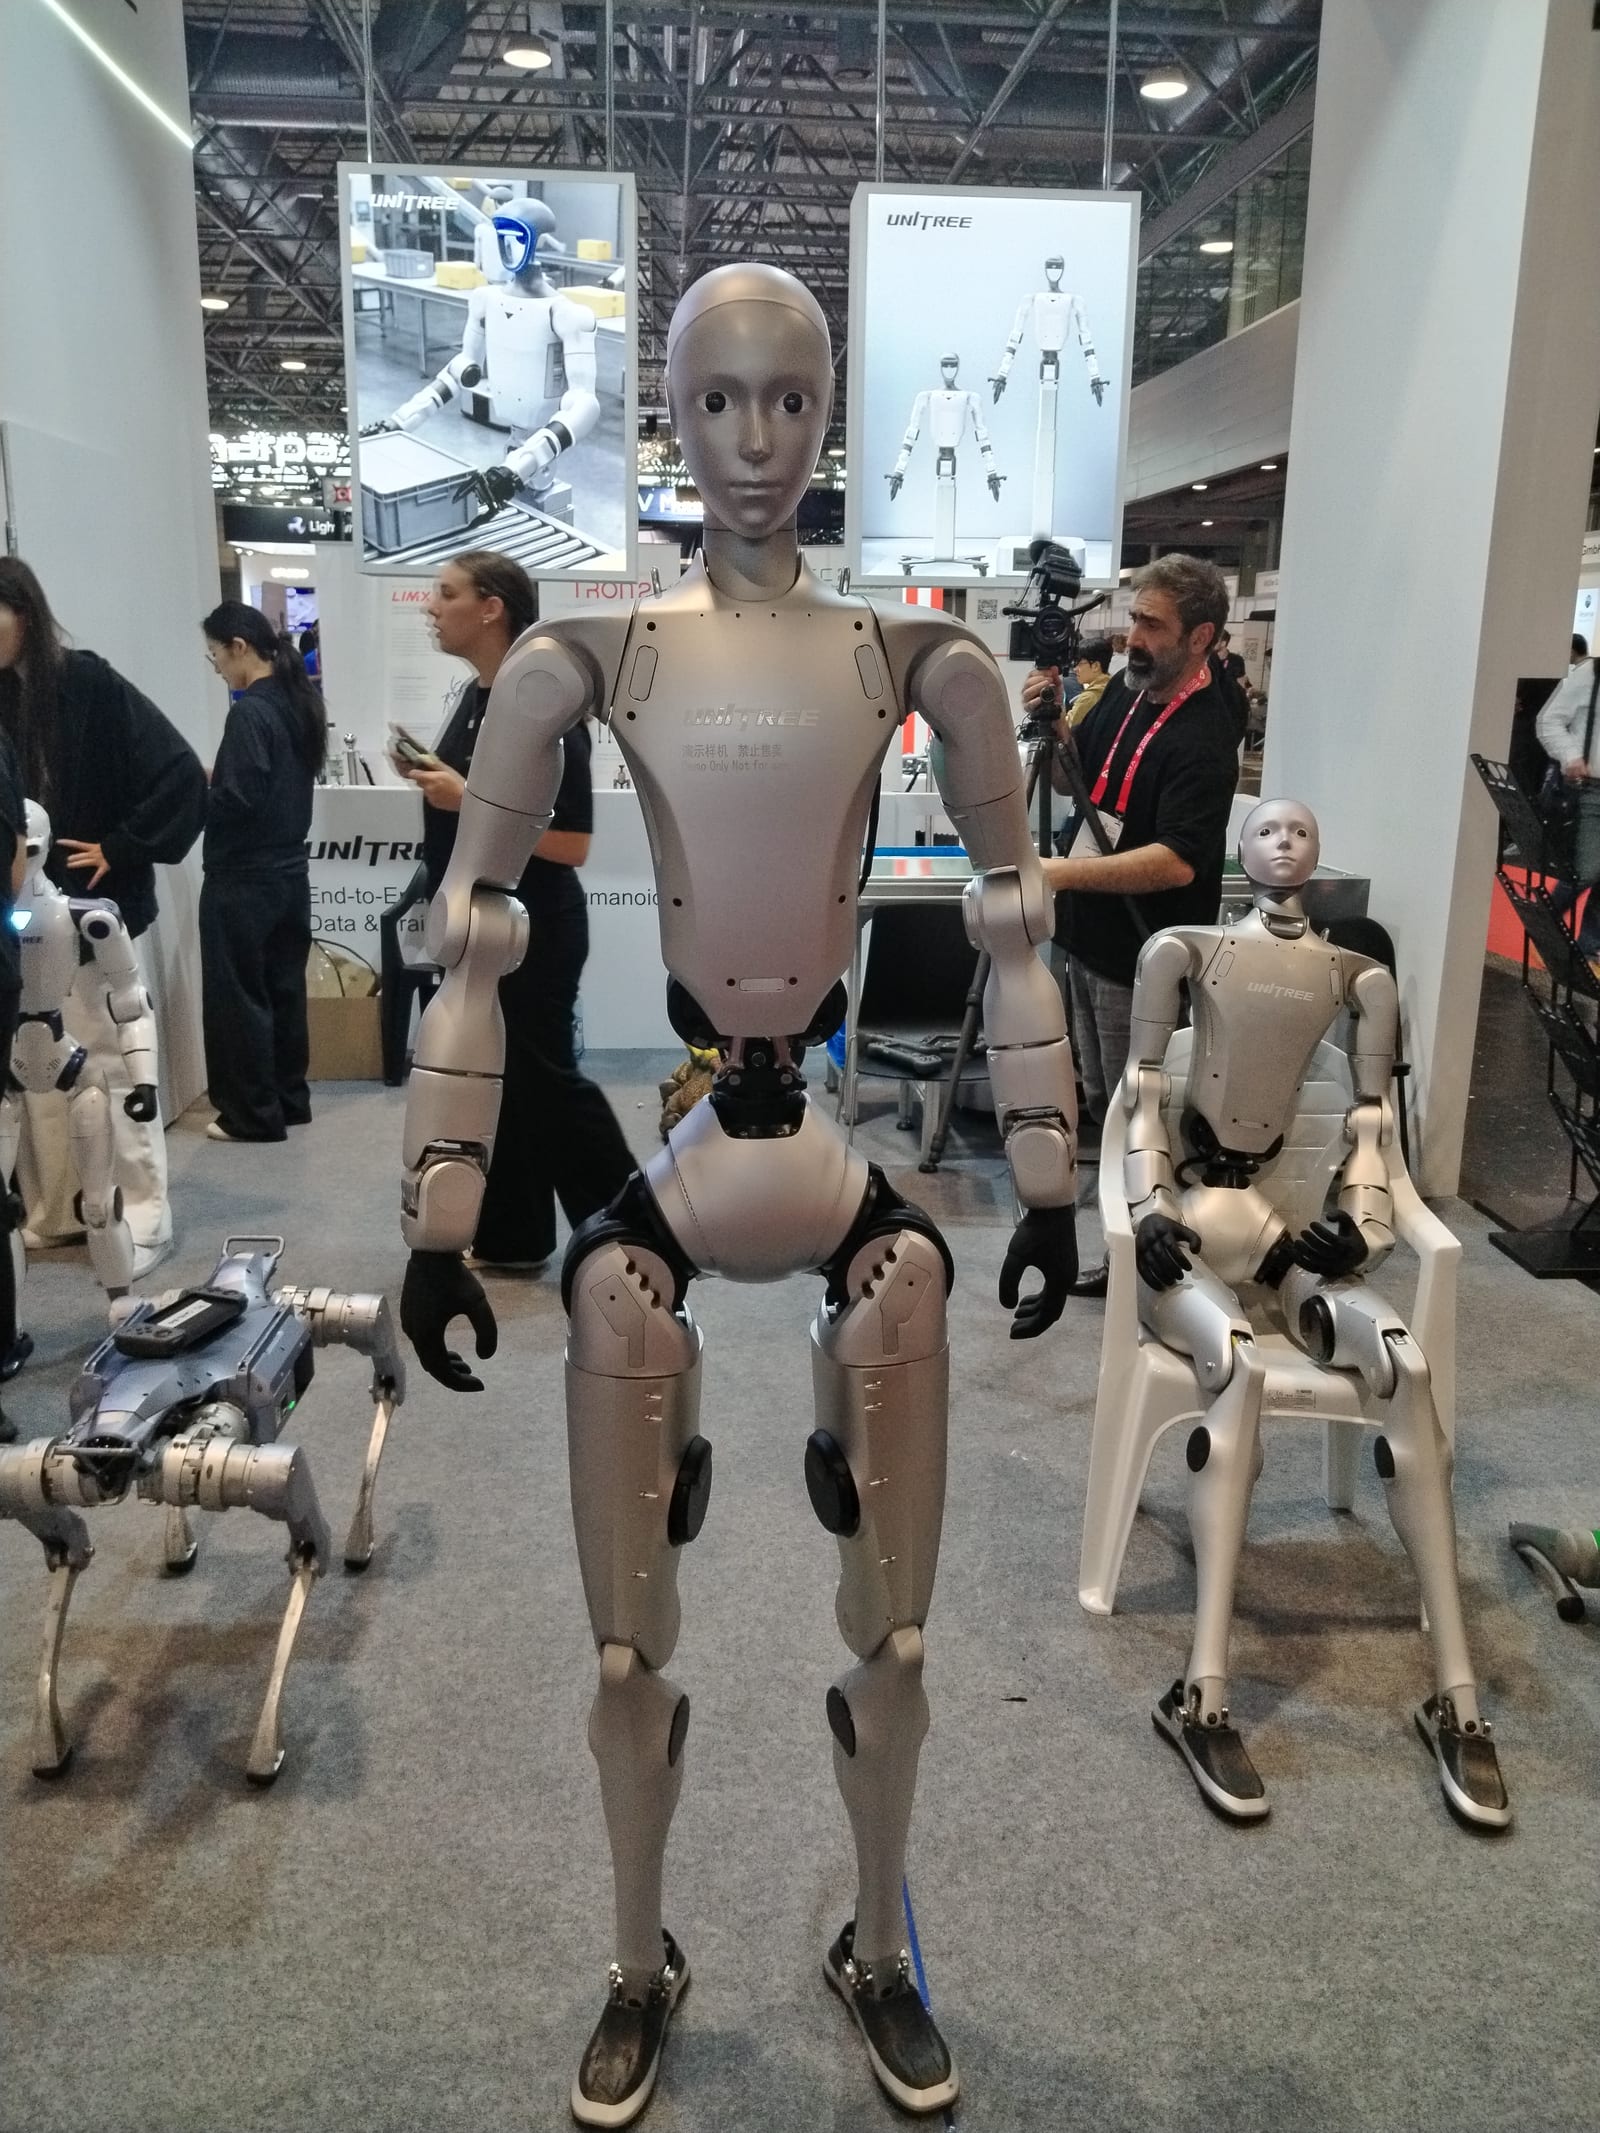
All'ingresso dell'area espositiva i visitatori sono stati accolti dai robot Booster delle dimensioni di un bambino, che giocavano a calcio, ballavano e mostravano mosse di kung fu. Poco distante c'erano macchine Agibot di taglia simile.
Direct Drive ha presentato D1-modular, un robot modulare che può dividersi in due metà. A differenza della maggior parte dei cani robot, è in grado di saltare, ruotare su sé stesso e attraversare terreni difficili. North di Sharpa salutava i visitatori e formava cuoricini, mentre un tavolo da blackjack dietro lo stand permetteva ai partecipanti di sfidarlo a carte.
Altri umanoidi svolgevano compiti pratici. Alcuni chiudevano la zip degli zaini, altri provavano a piegare il bucato. L'umanoide di Tesollo ha passato buona parte dell'evento a usare lunghe braccia ondeggianti per raccogliere frutta e lasciarla cadere in dei cestini. Enchanted Tools ha mostrato Mirokaï, un robot per l'assistenza sociale con il corpo arancione brillante, orecchie feline e un volto peloso. L'azienda vietnamita Vinrobotics ha portato un umanoide con articolazioni che emettevano un respiro affannoso ben udibile.
Pochi dei robot presenti in fiera erano in grado di gestire compiti che richiedevano un controllo motorio fine. Per questo i lavori sulla destrezza si sono fatti notare.
La destrezza al centro degli interventi industriali
Jenny Read, program director di ARIA, ha illustrato il programma Smarter Robot Bodies dell'agenzia britannica, che si articola in due filoni. Il primo riguarda la locomozione e punta a permettere ai robot di attraversare ambienti disordinati e imprevedibili. Il secondo riguarda la destrezza e affronta il collo di bottiglia della manipolazione con mani robotiche. Il programma partirà all'inizio del 2027.
TARS, azienda cinese di intelligenza embodied cofondata 18 mesi fa dal dottor Ding Wenchao, ha presentato la sua DexHand. TARS afferma di aver raccolto più fondi angel e pre-seed di qualsiasi altra azienda del settore cinese dell'intelligenza embodied. Detiene inoltre un Guinness World Record per l'inserimento robotico di cablaggi flessibili completato in un'ora.
DexHand è un modello 1:1 della mano umana e riproduce i 21 gradi di libertà di mano e polso. Secondo TARS, è in grado di interpretare i dati tattili per distinguere in tempo reale scivolosità, ruvidità e durezza. L'azienda sostiene inoltre che riesca a eseguire 26 gesti dell'alfabeto inglese con un controllo delle dita ad alta precisione. I visitatori potevano controllare la mano con la propria, e questa ne seguiva fedelmente i movimenti. Un umanoide di TARS ha anche chiuso la zip di uno zaino in fiera. Giovedì Ding ha tenuto un keynote di settore in cui ha illustrato la roadmap dell'azienda dall'accademia all'impiego industriale.
Le sessioni plenarie puntano su dati e linguaggio
La plenaria di Ken Goldberg, intitolata "A Tale of Two Cultures: Can Agentic Coding Close the Gap?", si è concentrata sul divario di dati nella manipolazione robotica. Grandi dataset hanno in gran parte risolto la visione artificiale e il linguaggio, ha spiegato, ma la robotica ha spazi di stato con oltre 50 dimensioni. L'addestramento dei modelli visione-linguaggio richiede oggi dati equivalenti a 100.000 anni di esperienza fisica.
Ha elencato quattro modi per colmare il divario. La simulazione funziona bene per la locomozione e il controllo del corpo, meno per la manipolazione, a causa di forze e instabilità coinvolte. I world model non catturano ancora correttamente la fisica e possono allucinare. La teleoperazione umana produce dati di alta qualità, ma il dataset più grande equivale a un solo anno di dati. La quarta opzione sono i dati reali provenienti da robot in funzione, meno diffusi ma potenzialmente molto efficaci.
Goldberg ha detto di aver adottato il quarto approccio nella sua azienda di gestione dei pacchi, Ambi Robotics, che dirige da 22 anni. Il bag picking viene ripetuto ogni volta con condizioni di partenza diverse, e il dataset risultante è stato usato per costruire un modello generativo per addestrare le strategie di prelievo. Ha esortato gli altri ricercatori a usare allo stesso modo i propri dati di produzione.
Stefanie Tellex della Brown University è intervenuta sul linguaggio complesso in ambienti parzialmente osservati. Ha sostenuto che la ricerca attuale resta confinata a scenari noti e prevedibili e a un linguaggio basato sulle azioni. Il suo lavoro mira a robot che seguano comandi orientati a un obiettivo in contesti dinamici, e ha delineato un test di Turing "grounded" per l'IA embodied.
Etica, divulgazione e arte
Il 2nd Workshop on Robot Ethics (WOROBET) ha aperto la settimana. Yasuhisa Hirata della Tohoku University ha parlato di dispositivi assistivi come esoscheletri removibili e sedie a rotelle a pedali, e del rischio di scivolare dal supporto all'inganno. Minoru Asada della Osaka University ha descritto un lavoro sul dotare i robot di segnali di dolore. Alan Winfield della UWE Bristol ha sostenuto la posizione opposta, quella dei robot come strumenti, e ha illustrato un quadro metodologico per indagare gli incidenti dei robot sociali. Ha avvertito che inserire l'etica nel codice dei robot può spostare la responsabilità morale lontano dai roboticisti e non impedisce attacchi informatici dolosi. Praminda Caleb-Solly della University of Nottingham ha guidato un esercizio di red teaming su un robot assistivo per un'insegnante in convalescenza a casa dopo un ictus.
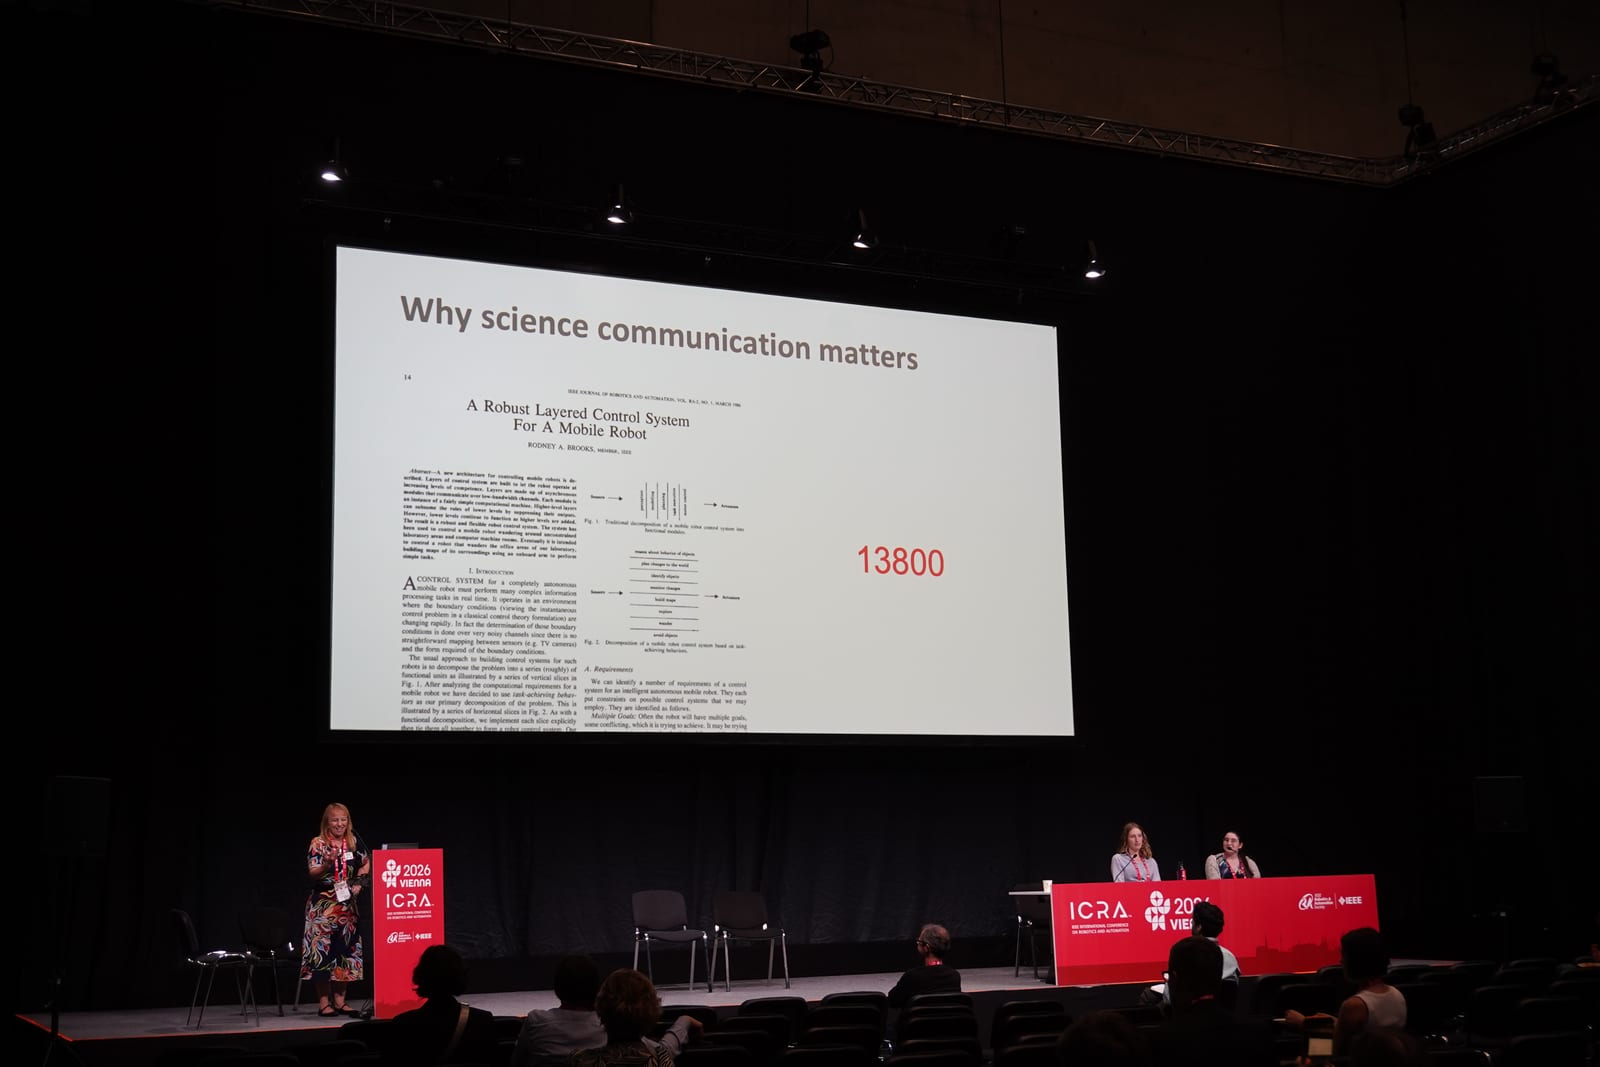
Un corso intensivo di comunicazione scientifica ha richiamato un pubblico di 100 accademici. La sezione artistica comprendeva un sassofono robotico di Masatoshi Hamanaka, una scultura sensibile al tatto chiamata PET e AREYOUARE, una performance di Silke Grabinger sull'interazione uomo-robot. La settimana si è chiusa con una parata di robot.
Cosa dice l'agenda di ICRA 2026 sulla robotica
Interventi e dimostrazioni indicano lo stesso vincolo da tre direzioni. L'hardware per le mani avanza, come mostrano i gradi di libertà e le dichiarazioni sul tatto di DexHand. I dati di addestramento per sfruttare quell'hardware scarseggiano, come mostrano i numeri di Goldberg. Anche i finanziatori hanno individuato nella destrezza un collo di bottiglia che merita un programma dedicato, come dimostra il piano ARIA. Le mani sono quindi in vantaggio rispetto ai dati necessari per renderle utili.
Il confronto con la locomozione è istruttivo. Goldberg ha spiegato che la simulazione funziona bene per locomozione e controllo del corpo, ma male per la manipolazione. I progressi dei robot a zampe e a ruote possono dunque attingere a dati sintetici economici, cosa impossibile per la manipolazione fine. Questo aiuta a capire perché un cane robot che si divide in due fosse una curiosità, mentre un umanoide che chiude la zip di una borsa era una rarità.
Diversi punti restano non dimostrati. I dati di TARS sulla discriminazione tattile e sulla precisione dei gesti sono dichiarazioni dell'azienda, e la fonte non riporta test indipendenti. Una mano che segue i movimenti di un visitatore in una dimostrazione dice poco sull'affidabilità su migliaia di compiti diversi. Il programma ARIA non è ancora partito, quindi i suoi risultati sono sconosciuti. La soluzione di Goldberg, usare i dati di produzione dei robot in esercizio, ha funzionato in una sola azienda e su un solo tipo di compito. Nulla di quanto presentato ha mostrato che si trasferisca alle condizioni variabili dei lavori domestici, come piegare il bucato.
Il workshop sull'etica ha sollevato un divario diverso. La domanda di Hirata su come aiutare senza ingannare, e l'esercizio sul robot di assistenza riguardo all'autonomia dell'utente, sono stati entrambi presentati come problemi di progettazione a breve termine. Le mani dotate di destrezza avvicinano i robot agli ambiti di cura esaminati in quelle sessioni. È quindi probabile che il lavoro sull'etica diventi più rilevante man mano che l'hardware matura, non meno.