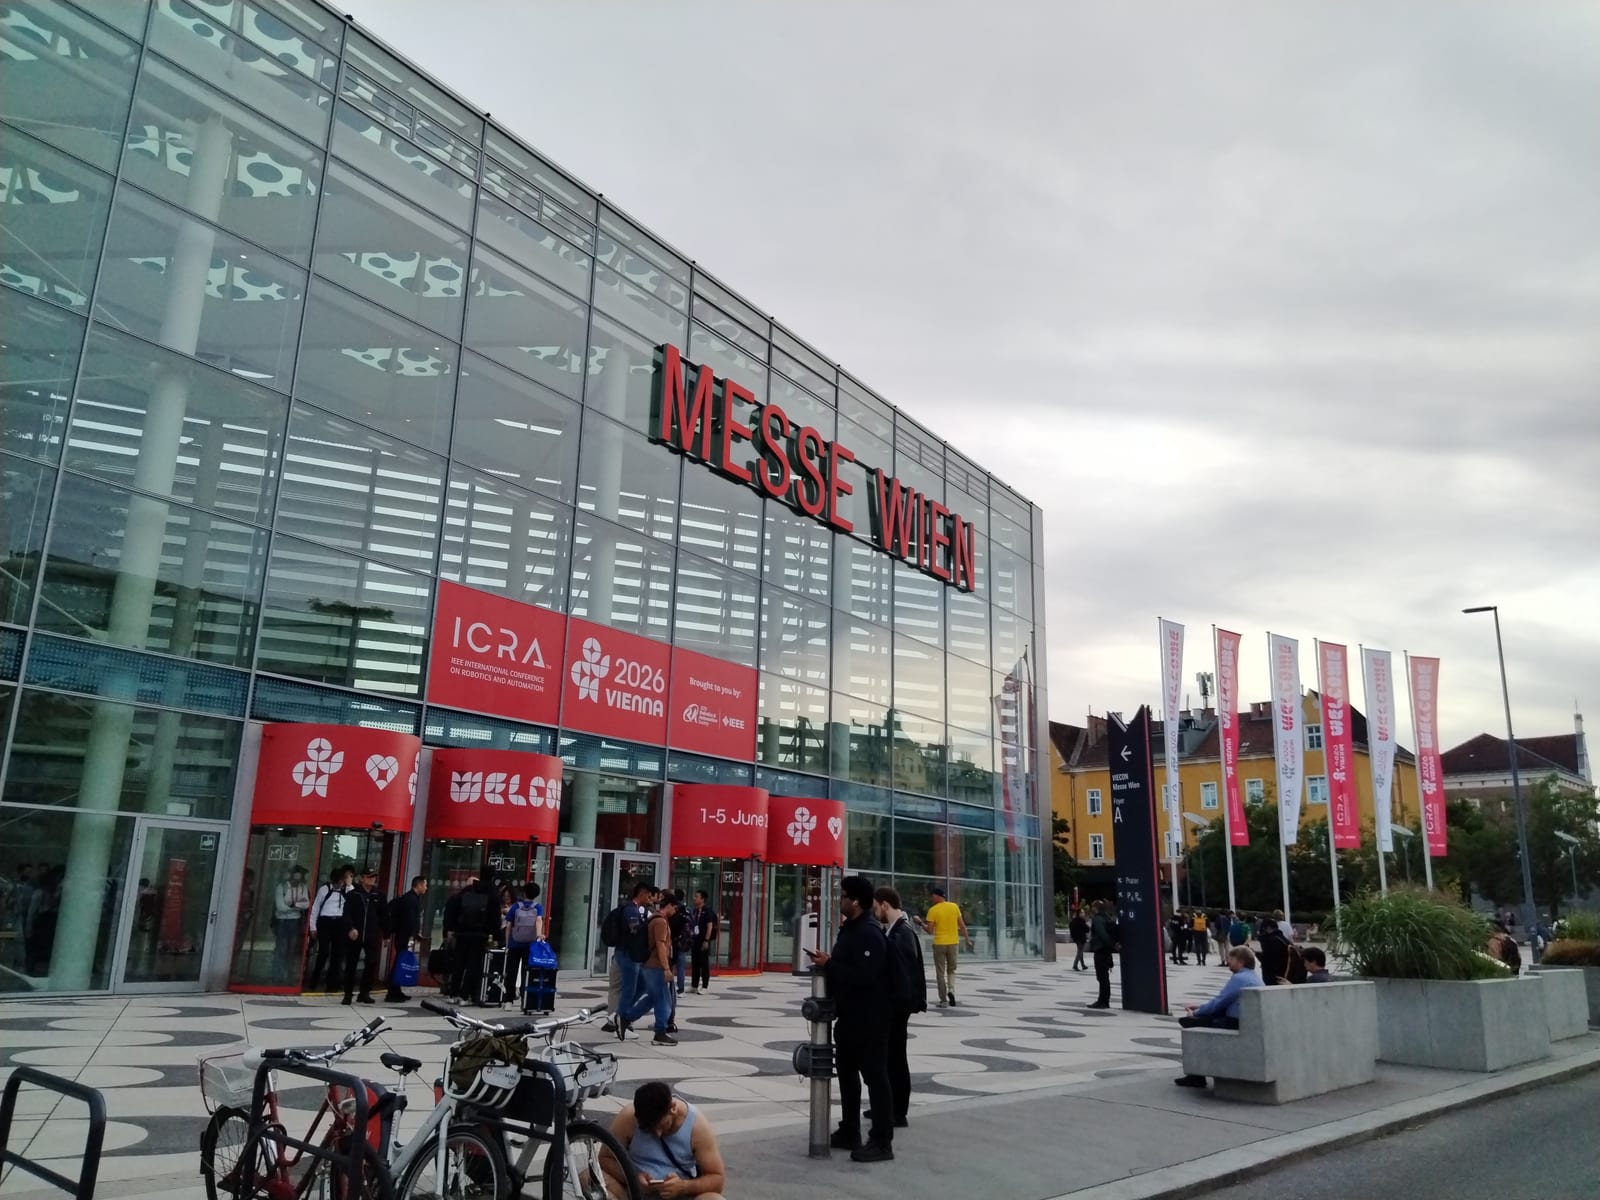
La conferencia de robótica ICRA 2026 se celebró del 1 al 5 de junio en el recinto Messe Wien de Viena, y las manos robóticas, más que los humanoides, fueron la tendencia principal en la zona de exposición. La Conferencia Internacional de Robótica y Automatización del IEEE se encuentra a orillas del Danubio. Reunió un pabellón de exposición, charlas de la industria, sesiones plenarias, talleres y una sección de arte. Los asistentes veteranos aseguraron que los robots habían mejorado de forma notable respecto a años anteriores.
Las manos toman el control de la zona de exposición
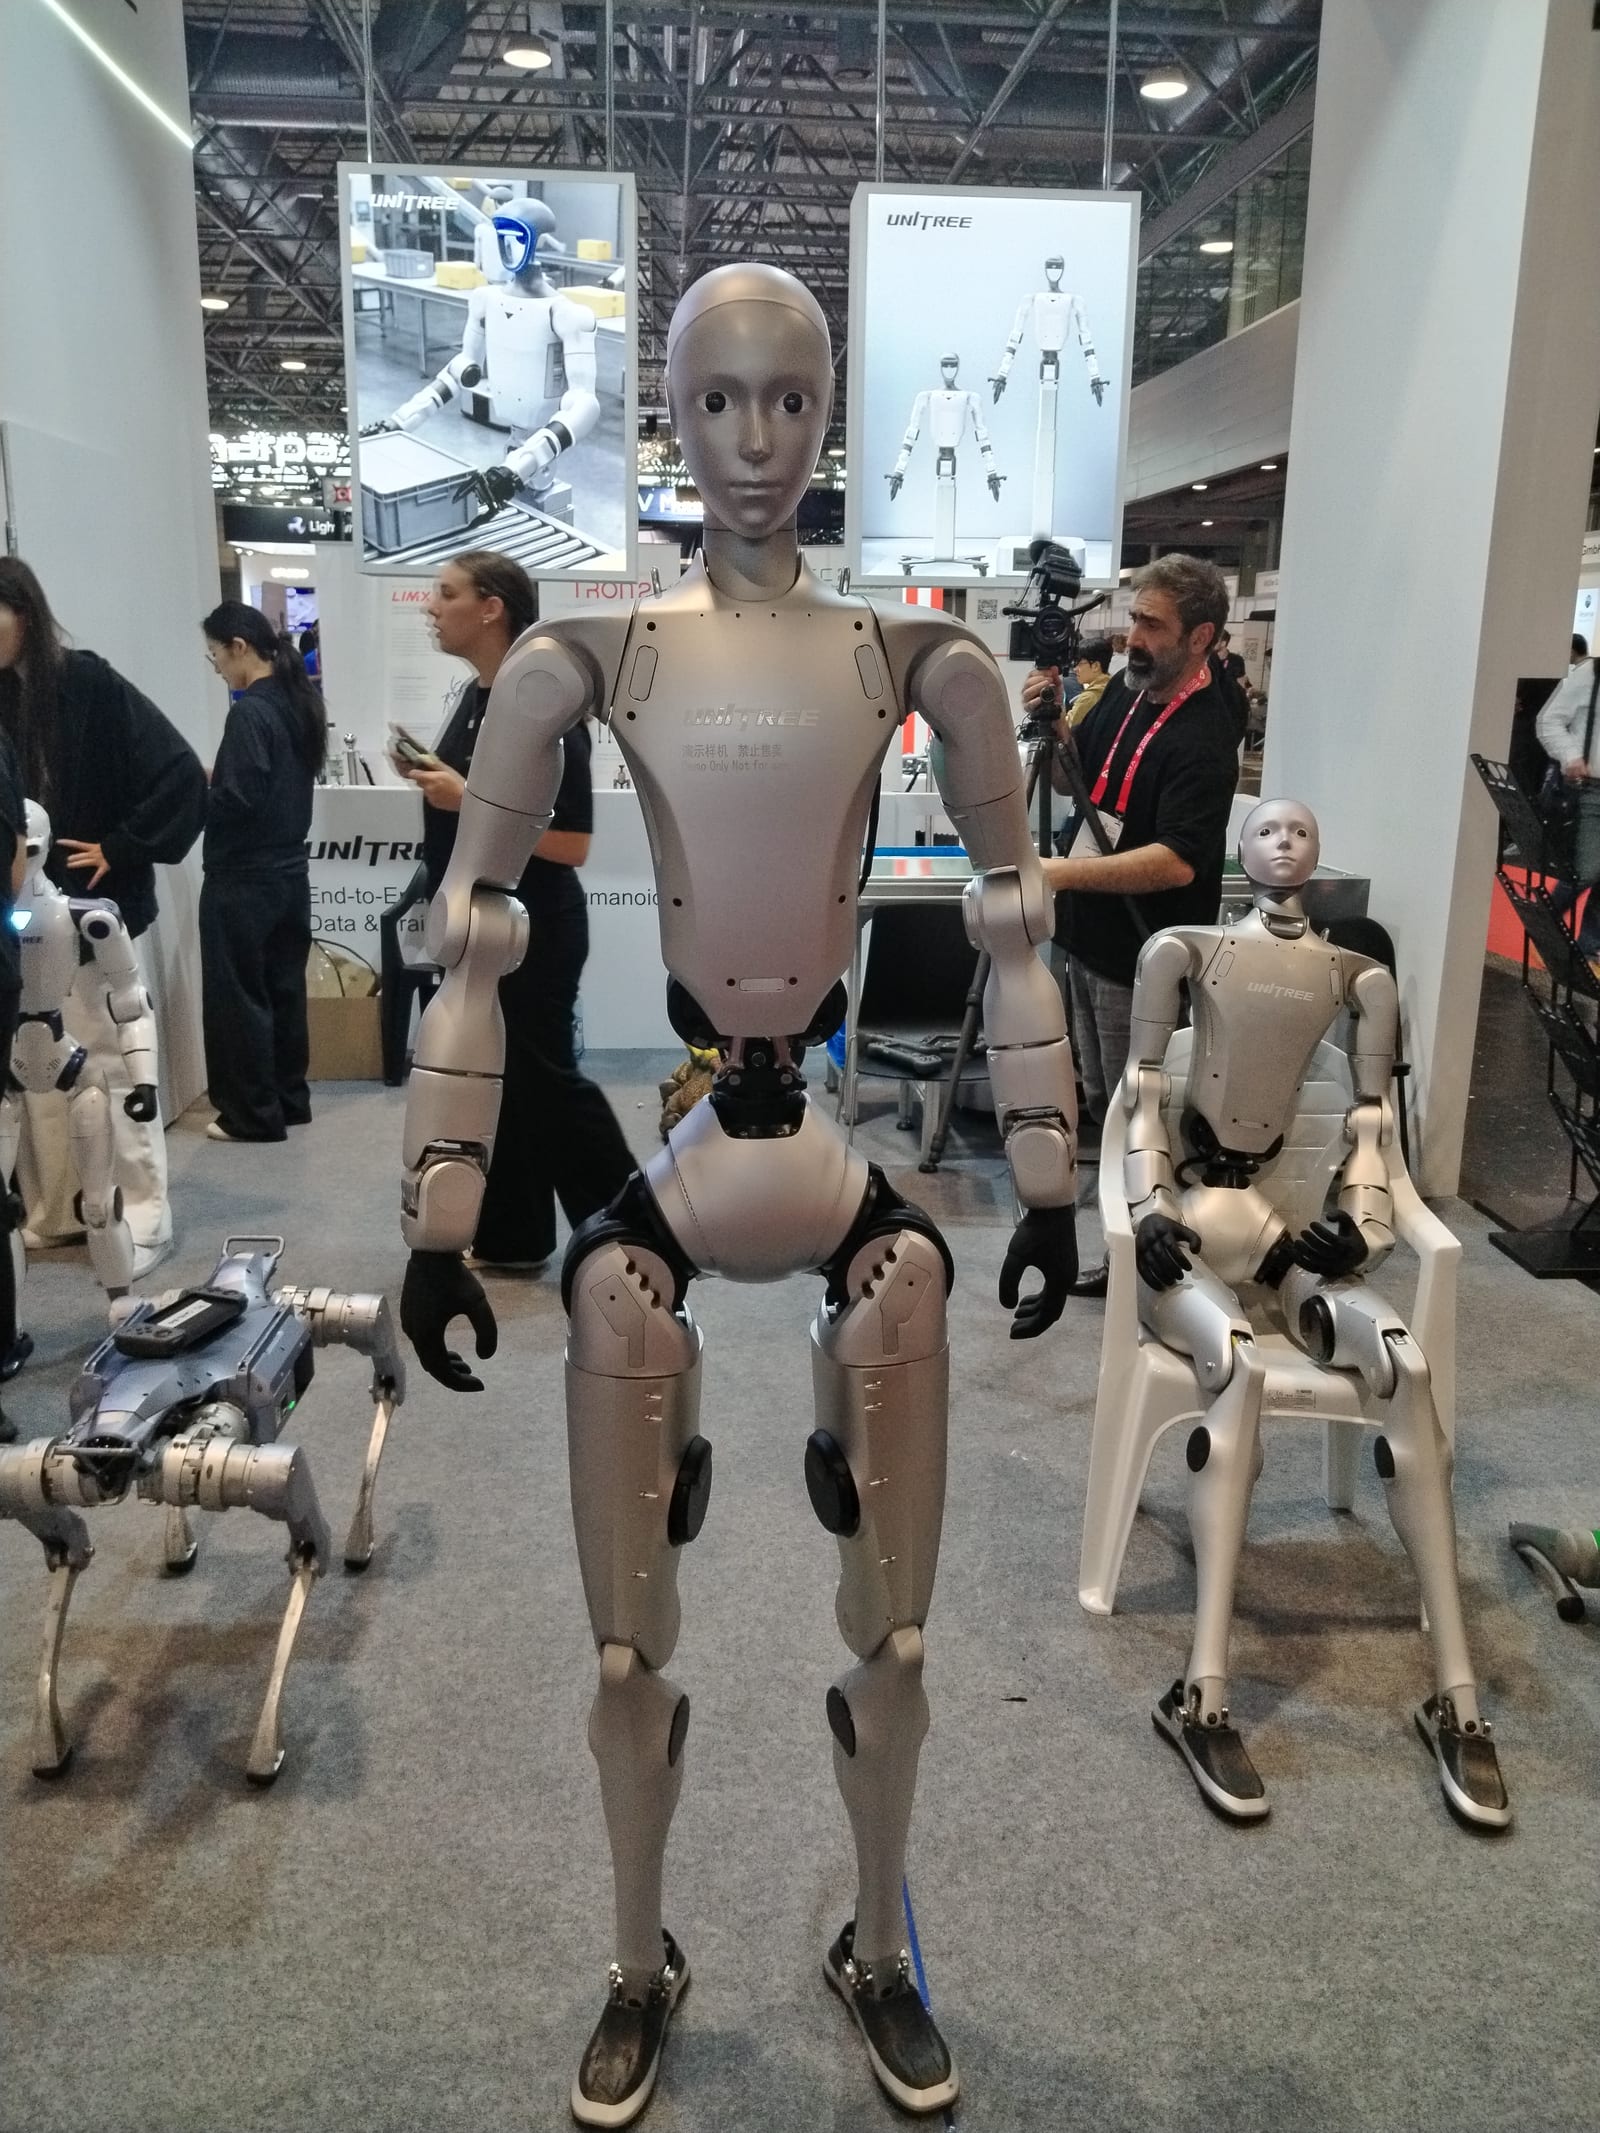
Robots Booster del tamaño de un niño recibían a los visitantes en la entrada del pabellón. Jugaban al fútbol, bailaban y hacían demostraciones de kung-fu. Cerca había máquinas de Agibot de tamaño similar.
Direct Drive presentó el D1-modular, un robot que puede dividirse en dos mitades. A diferencia de la mayoría de los perros robot, puede saltar, girar sobre sí mismo y avanzar por terrenos difíciles. North, de Sharpa, saludaba a los visitantes y hacía corazones con las manos, y una mesa de blackjack detrás del stand permitía a los asistentes jugar contra él.
Otros humanoides realizaban tareas prácticas. Algunos cerraban la cremallera de mochilas y otros intentaban doblar ropa. El humanoide de Tesollo pasó buena parte del evento usando unos brazos largos y oscilantes para recoger fruta y dejarla caer en cestas. Enchanted Tools presentó Mirokaï, un robot social de asistencia con cuerpo naranja brillante, orejas felinas y rostro peludo. La empresa vietnamita Vinrobotics mostró un humanoide cuyas articulaciones jadeaban de forma audible.
Pocos de los robots de la exposición podían realizar tareas que exigieran un control motor fino. Eso hizo que los trabajos sobre destreza manual destacaran aún más.
La destreza marca las charlas de la industria
Jenny Read, directora de programa de ARIA, describió el programa Smarter Robot Bodies de la agencia británica. Tiene dos ramas. Una se centra en la locomoción y busca que los robots puedan desplazarse por entornos desordenados e impredecibles. La otra se centra en la destreza y apunta al cuello de botella de la manipulación con manos robóticas. El programa se lanzará a principios de 2027.
TARS, una empresa china de inteligencia embebida cofundada hace 18 meses por el Dr. Ding Wenchao, presentó su DexHand. TARS afirma haber recaudado más financiación ángel y preseed que cualquier otra compañía del sector de la inteligencia embebida en China. También posee un récord Guinness por la inserción robótica de mazos de cables flexibles completada en una hora.
DexHand es un modelo 1:1 de la mano humana y reproduce los 21 grados de libertad de la mano y la muñeca. TARS asegura que puede interpretar datos táctiles para distinguir en tiempo real el deslizamiento, la rugosidad y la dureza. La empresa añade que puede ejecutar 26 gestos manuales del alfabeto inglés con un control de dedos de alta precisión. Los visitantes podían controlar la mano con la suya, y esta seguía sus movimientos con fidelidad. Un humanoide de TARS también cerró la cremallera de una mochila en el recinto. Ding ofreció el jueves una ponencia magistral para la industria en la que expuso la hoja de ruta de la compañía, de la academia al despliegue industrial.
Las sesiones plenarias se centran en los datos y el lenguaje
La plenaria de Ken Goldberg, titulada "A Tale of Two Cultures: Can Agentic Coding Close the Gap?", se centró en la brecha de datos en la manipulación robótica. Los grandes conjuntos de datos han resuelto en buena medida la visión por computador y el lenguaje, explicó, pero la robótica trabaja con espacios de estados de más de 50 dimensiones. Entrenar modelos de visión-lenguaje requiere hoy datos equivalentes a 100.000 años de experiencia física.
Enumeró cuatro formas de cerrar la brecha. La simulación funciona bien para la locomoción y el control corporal, pero peor para la manipulación, por las fuerzas e inestabilidades implicadas. Los modelos del mundo aún no capturan bien la física y pueden alucinar. La teleoperación humana genera datos de alta calidad, pero el mayor conjunto de datos equivale a solo un año de información. La cuarta opción son los datos reales de robots en funcionamiento, menos habituales pero potencialmente muy potentes.
Goldberg dijo que aplica el cuarto enfoque en su empresa de manejo de paquetes, Ambi Robotics, que dirige desde hace 22 años. El picking de bolsas se repite con condiciones iniciales distintas cada vez, y el conjunto de datos resultante se usó para construir un modelo generativo con el que entrenar estrategias de agarre. Instó a otros investigadores a aprovechar de la misma manera sus propios datos de producción.
Stefanie Tellex, de la Universidad de Brown, habló del lenguaje complejo en entornos parcialmente observados. Sostuvo que la investigación actual se limita a escenarios conocidos y predecibles y a un lenguaje basado en acciones. Su trabajo apunta a robots que sigan órdenes basadas en objetivos en entornos dinámicos, y presentó una prueba de Turing fundamentada para la IA embebida.
Ética, divulgación y arte
El 2.º Taller de Ética Robótica (WOROBET) abrió la semana. Yasuhisa Hirata, de la Universidad de Tohoku, analizó dispositivos de asistencia como exoesqueletos desmontables y sillas de ruedas para ciclismo, y el riesgo de pasar del apoyo al engaño. Minoru Asada, de la Universidad de Osaka, describió trabajos para dotar a los robots de señales de dolor. Alan Winfield, de UWE Bristol, defendió la postura contraria, según la cual los robots son herramientas, y expuso un marco para investigar accidentes de robots sociales. Advirtió de que programar la ética en los robots puede desplazar la responsabilidad moral fuera de los roboticistas y no evita los ataques maliciosos. Praminda Caleb-Solly, de la Universidad de Nottingham, dirigió un ejercicio de red teaming sobre un robot de asistencia para una profesora que se recupera de un ictus en casa.
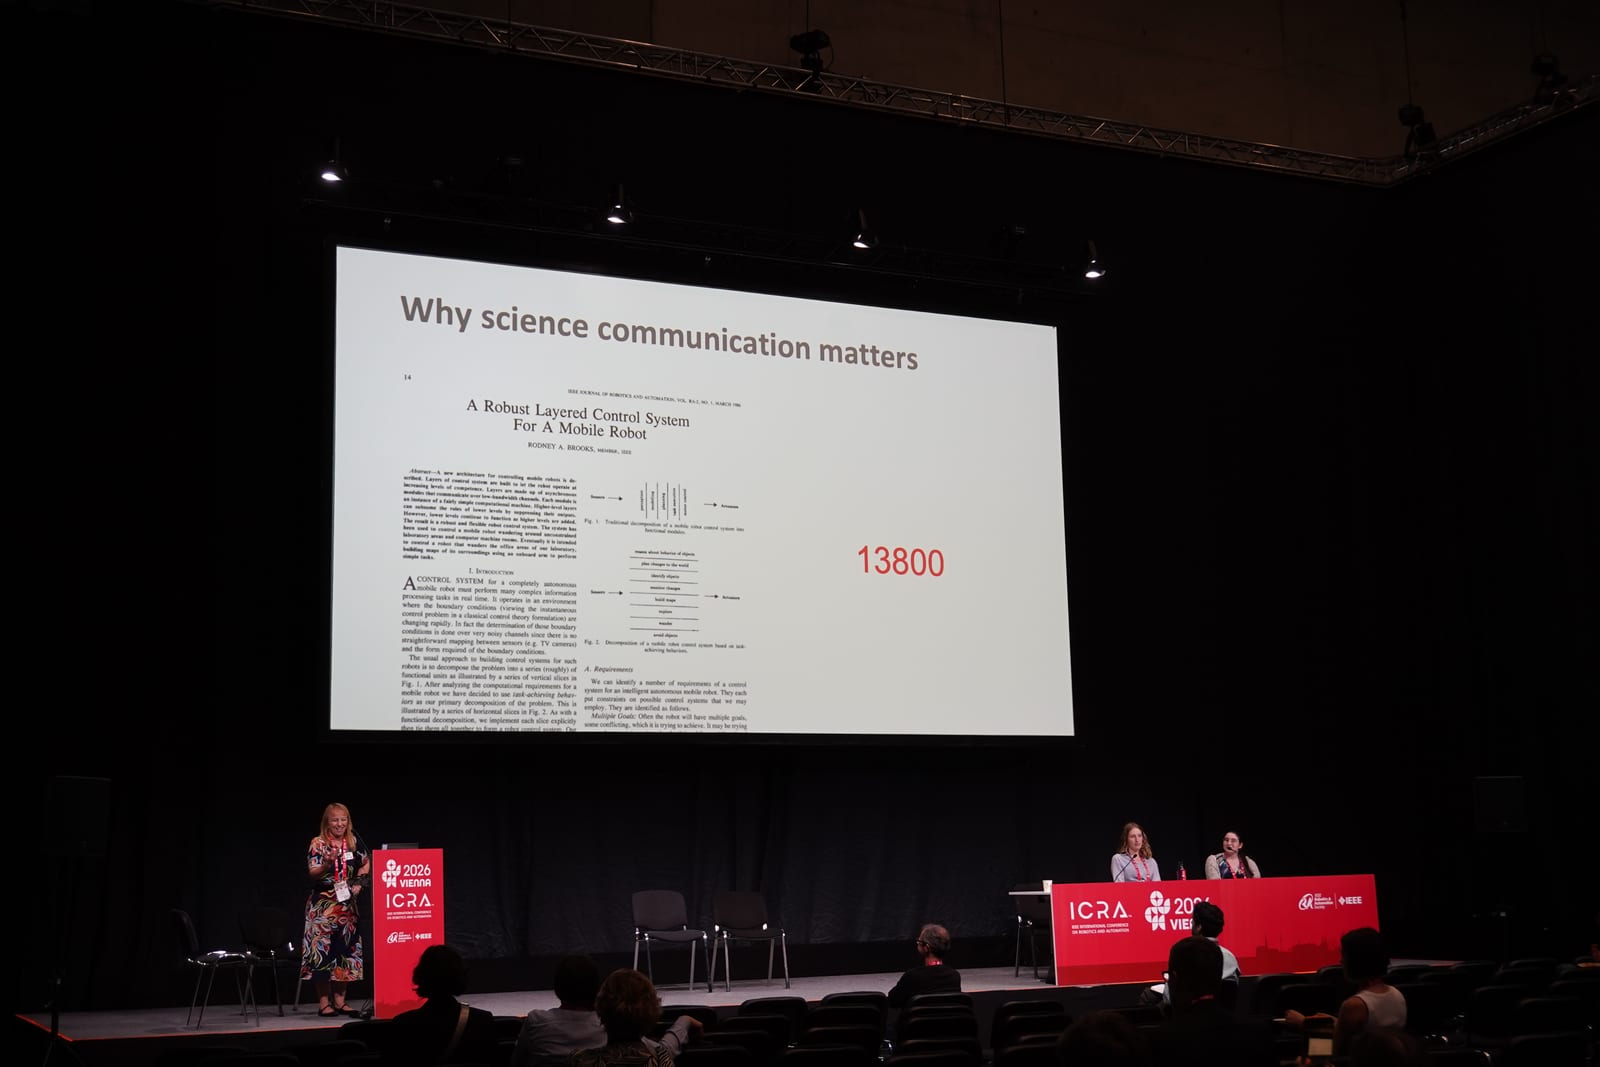
Un curso intensivo de divulgación científica reunió a 100 académicos. La sección de arte incluyó un saxofón robótico de Masatoshi Hamanaka, una escultura sensible al tacto llamada PET y AREYOUARE, una performance de Silke Grabinger sobre la interacción humano-robot. La semana concluyó con un desfile de robots.
Qué significa la agenda de robótica de ICRA 2026
Las charlas y demostraciones señalan la misma limitación desde tres frentes. El hardware para manos avanza, como muestran los grados de libertad y las capacidades táctiles de DexHand. Los datos de entrenamiento para aprovechar ese hardware escasean, como reflejan las cifras de Goldberg. Y los financiadores han identificado la destreza como un cuello de botella que merece un programa propio, como demuestra el plan de ARIA. Las manos van, por tanto, por delante de los datos necesarios para hacerlas útiles.
La comparación con la locomoción es reveladora. Goldberg afirmó que la simulación funciona bien para la locomoción y el control corporal, pero mal para la manipulación. El progreso en robots con patas y ruedas puede apoyarse así en datos sintéticos baratos, algo que la manipulación fina no puede hacer. Eso ayuda a explicar por qué un perro robot que se divide en dos era una curiosidad, mientras que un humanoide capaz de cerrar una mochila era una rareza.
Varios puntos siguen sin demostrarse. Las cifras de TARS sobre discriminación táctil y precisión de gestos son declaraciones de la empresa, y la fuente no aporta resultados de pruebas independientes. Una mano que sigue los movimientos de un visitante en una demostración dice poco sobre su fiabilidad en miles de tareas variadas. El programa de ARIA aún no ha arrancado, así que sus resultados se desconocen. La respuesta de Goldberg, usar datos de producción de robots desplegados, funcionó en una empresa y en un tipo de tarea. Nada de lo presentado demostró que pueda trasladarse a las condiciones variables del trabajo doméstico, como doblar ropa.
El taller de ética planteó otra brecha distinta. La pregunta de Hirata sobre cómo ayudar sin engañar, y el ejercicio con el robot de cuidados sobre la autonomía del usuario, se plantearon como problemas de diseño a corto plazo. Las manos diestras acercan a los robots a los entornos de cuidado que analizaron esas sesiones. Es probable, por tanto, que el trabajo en ética gane relevancia a medida que madure el hardware, y no al contrario.