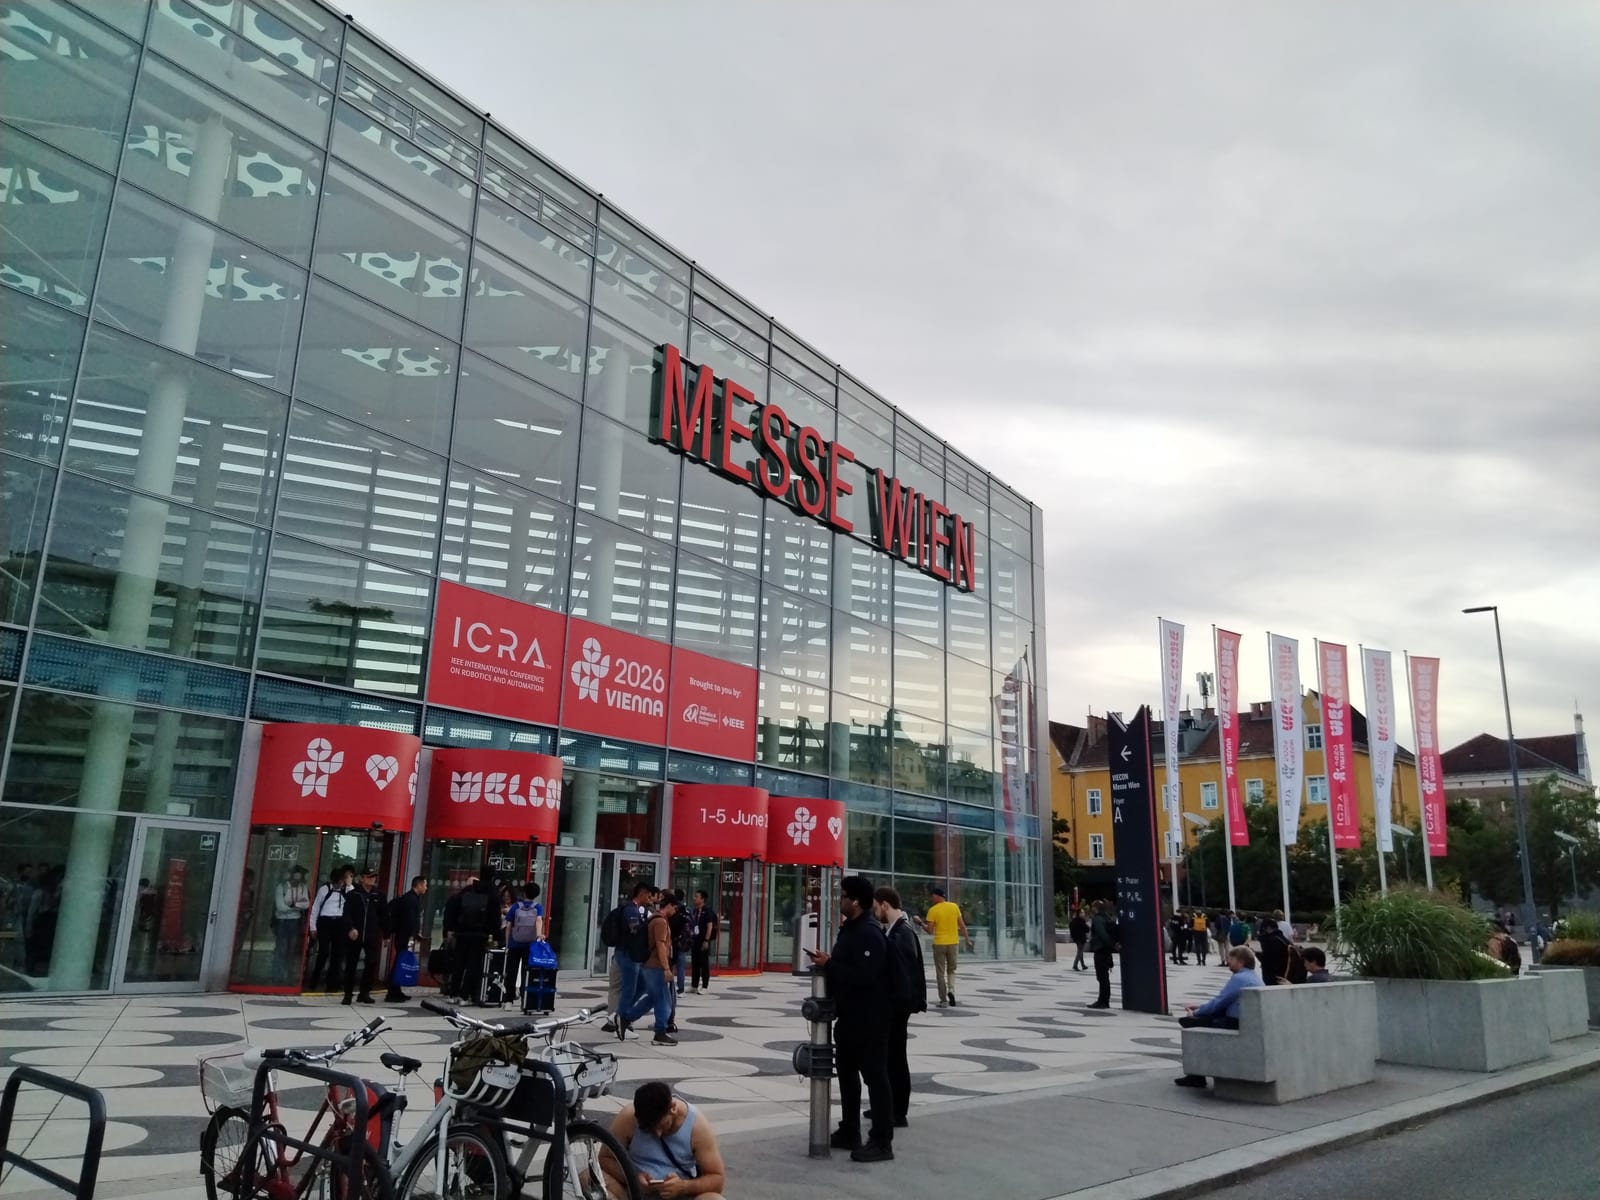
La conférence de robotique ICRA 2026 s'est tenue du 1er au 5 juin au Messe Wien, à Vienne, et ce sont les mains robotiques, plutôt que les humanoïdes, qui ont dominé les allées de l'exposition. Cette conférence internationale de l'IEEE sur la robotique et l'automatisation (IEEE International Conference on Robotics & Automation) se déroule sur les rives du Danube. Elle réunissait un espace d'exposition, des conférences industrielles, des sessions plénières, des ateliers et une section consacrée à l'art. Les habitués ont constaté que les robots avaient nettement progressé par rapport aux éditions précédentes.
Les mains s'imposent dans les allées du salon
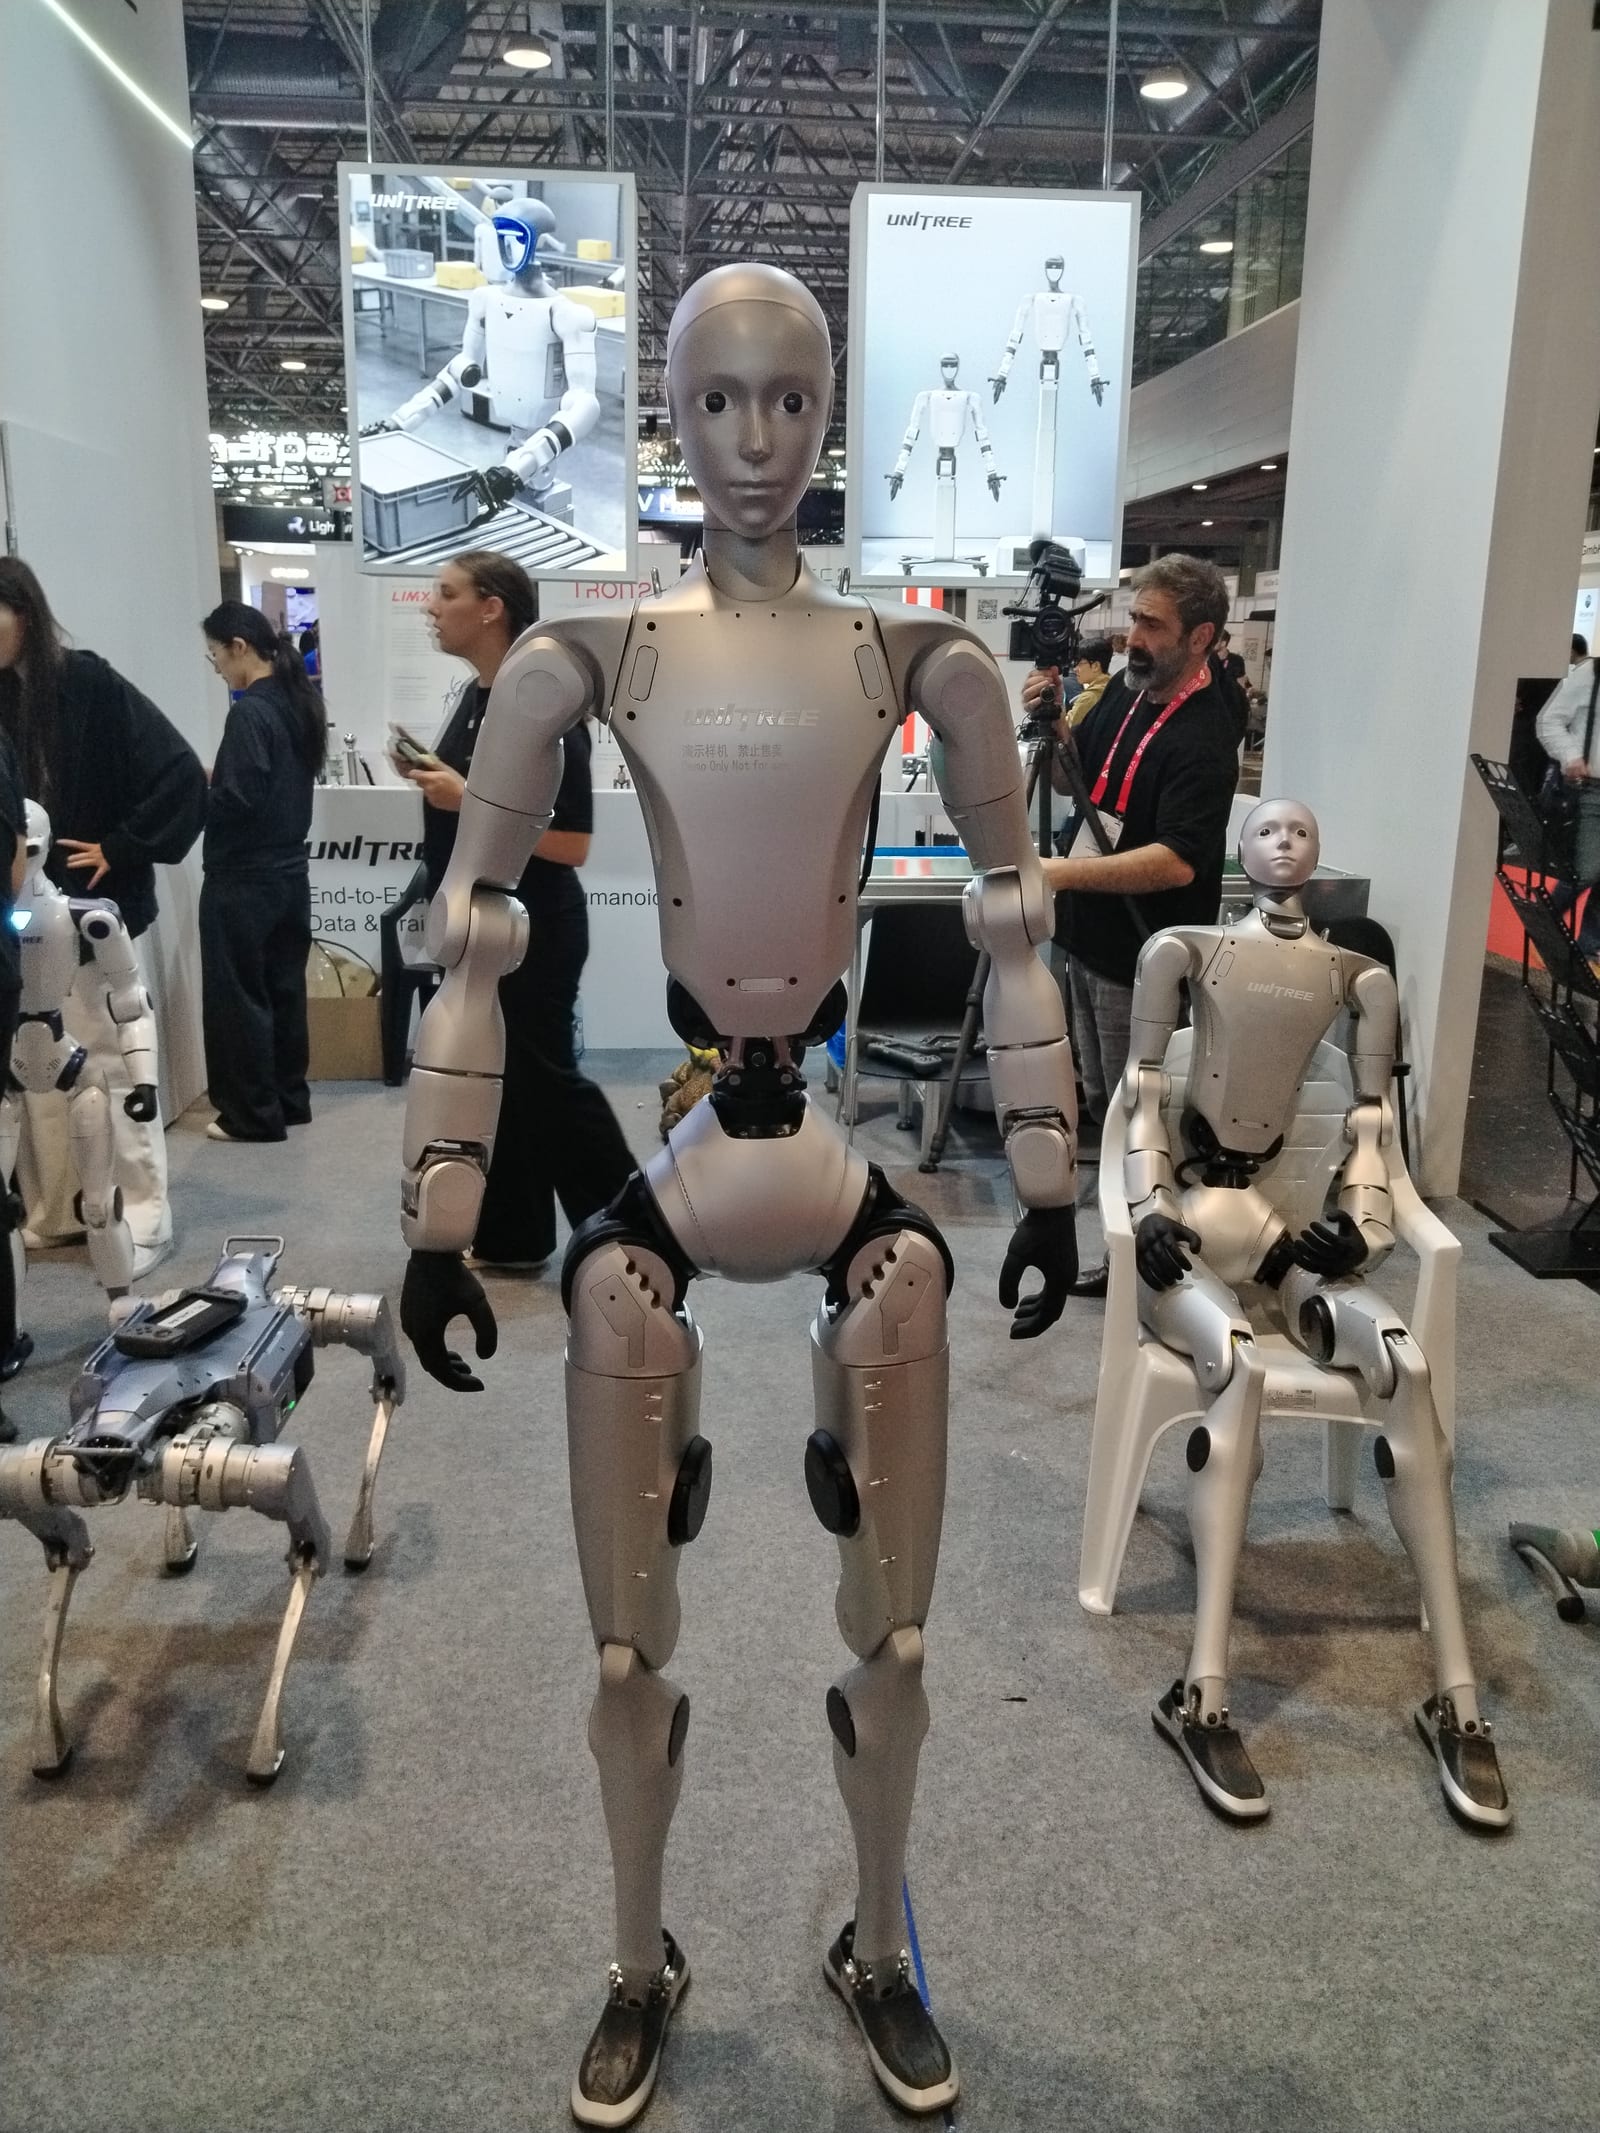
Des robots Booster à taille d'enfant accueillaient les visiteurs à l'entrée du hall d'exposition. Ils jouaient au football, dansaient et faisaient des démonstrations de kung-fu. Des machines Agibot de gabarit similaire se trouvaient à proximité.
Direct Drive présentait le D1-modular, un robot capable de se séparer en deux moitiés. Contrairement à la plupart des chiens robots, il peut sauter, pivoter et franchir des terrains difficiles. Le robot North de Sharpa saluait les visiteurs et dessinait des cœurs avec ses mains, et une table de blackjack installée derrière le stand permettait aux participants de jouer contre lui.
D'autres humanoïdes effectuaient des tâches concrètes. Certains fermaient des sacs à dos et d'autres tentaient de plier du linge. L'humanoïde de Tesollo a passé l'essentiel de l'événement à ramasser des fruits avec de longs bras hésitants pour les déposer dans des paniers. Enchanted Tools présentait Mirokaï, un robot d'assistance sociale au corps orange vif, aux oreilles de félin et au visage duveteux. L'entreprise vietnamienne Vinrobotics exposait un humanoïde dont les articulations émettaient un sifflement audible.
Peu de robots présents dans les allées étaient capables d'accomplir des tâches exigeant une motricité fine. C'est ce qui a rendu les travaux sur la dextérité d'autant plus remarquables.
La dextérité au cœur des conférences industrielles
Jenny Read, directrice de programme à l'ARIA, a présenté le programme Smarter Robot Bodies de l'agence britannique. Il comporte deux volets. L'un porte sur la locomotion et vise à permettre aux robots de traverser des environnements désordonnés et imprévisibles. L'autre porte sur la dextérité et s'attaque au goulot d'étranglement de la manipulation par des mains robotiques. Le programme doit être lancé début 2027.
TARS, entreprise chinoise d'intelligence incarnée cofondée il y a 18 mois par le Dr Ding Wenchao, a présenté sa DexHand. TARS affirme avoir levé davantage de fonds d'amorçage (angel et pré-amorçage) que toute autre entreprise du secteur chinois de l'intelligence incarnée. Elle détient également un record du monde Guinness pour l'insertion robotisée de faisceaux de câbles souples réalisée en une heure.
La DexHand est une réplique à l'échelle 1:1 de la main humaine et reproduit les 21 degrés de liberté de la main et du poignet. TARS affirme qu'elle peut interpréter des données tactiles pour distinguer en temps réel le caractère glissant, la rugosité et la dureté. L'entreprise ajoute qu'elle peut réaliser 26 gestes correspondant aux lettres de l'alphabet anglais grâce à un contrôle très précis des doigts. Les visiteurs pouvaient piloter la main avec la leur, et elle suivait fidèlement leurs mouvements. Un humanoïde de TARS a aussi fermé un sac à dos sur le salon. Ding a prononcé jeudi une conférence d'ouverture sectorielle présentant la feuille de route de l'entreprise, de la recherche universitaire au déploiement industriel.
Les sessions plénières centrées sur les données et le langage
La plénière de Ken Goldberg, intitulée « A Tale of Two Cultures: Can Agentic Coding Close the Gap? », portait sur le déficit de données en manipulation robotique. Selon lui, les grands jeux de données ont en grande partie résolu la vision par ordinateur et le langage, mais la robotique compte des espaces d'états de plus de 50 dimensions. L'entraînement de modèles vision-langage exigerait aujourd'hui des données équivalant à 100 000 ans d'expérience physique.
Il a énuméré quatre moyens de combler ce déficit. La simulation fonctionne bien pour la locomotion et le contrôle du corps, mais moins pour la manipulation, en raison des forces et des instabilités en jeu. Les modèles du monde ne saisissent pas encore correctement la physique et peuvent halluciner. La téléopération humaine produit des données de grande qualité, mais le plus grand jeu de données ne représente que l'équivalent d'une année. La quatrième option consiste à exploiter des données réelles issues de robots en fonctionnement, moins courantes mais potentiellement très puissantes.
Goldberg a indiqué avoir appliqué cette quatrième approche dans son entreprise de manutention de colis, Ambi Robotics, qu'il dirige depuis 22 ans. La saisie de sacs est répétée avec des conditions de départ différentes à chaque fois, et le jeu de données obtenu a servi à construire un modèle génératif pour entraîner des stratégies de préhension. Il a exhorté les autres chercheurs à exploiter de la même façon leurs propres données de production.
Stefanie Tellex, de l'université Brown, a parlé du langage complexe dans des environnements partiellement observés. Selon elle, la recherche actuelle reste cantonnée à des scénarios connus et prévisibles et à un langage axé sur les actions. Ses travaux visent des robots capables de suivre des instructions orientées vers un objectif dans des contextes dynamiques, et elle a présenté un test de Turing ancré dans le réel pour l'IA incarnée.
Éthique, médiation scientifique et art
Le 2e atelier sur l'éthique des robots (WOROBET) a ouvert la semaine. Yasuhisa Hirata, de l'université du Tohoku, a évoqué des dispositifs d'assistance tels que les exosquelettes amovibles et les fauteuils roulants à pédales, ainsi que le risque de basculer de l'aide à la tromperie. Minoru Asada, de l'université d'Osaka, a décrit des travaux visant à doter les robots de signaux de douleur. Alan Winfield, de l'UWE Bristol, a défendu la position inverse selon laquelle les robots sont des outils, et a présenté un cadre pour enquêter sur les accidents impliquant des robots sociaux. Il a averti que coder l'éthique dans les robots peut déplacer la responsabilité morale loin des roboticiens et n'empêche pas le piratage malveillant. Praminda Caleb-Solly, de l'université de Nottingham, a dirigé un exercice de red teaming portant sur un robot d'assistance destiné à une enseignante en convalescence à domicile après un AVC.
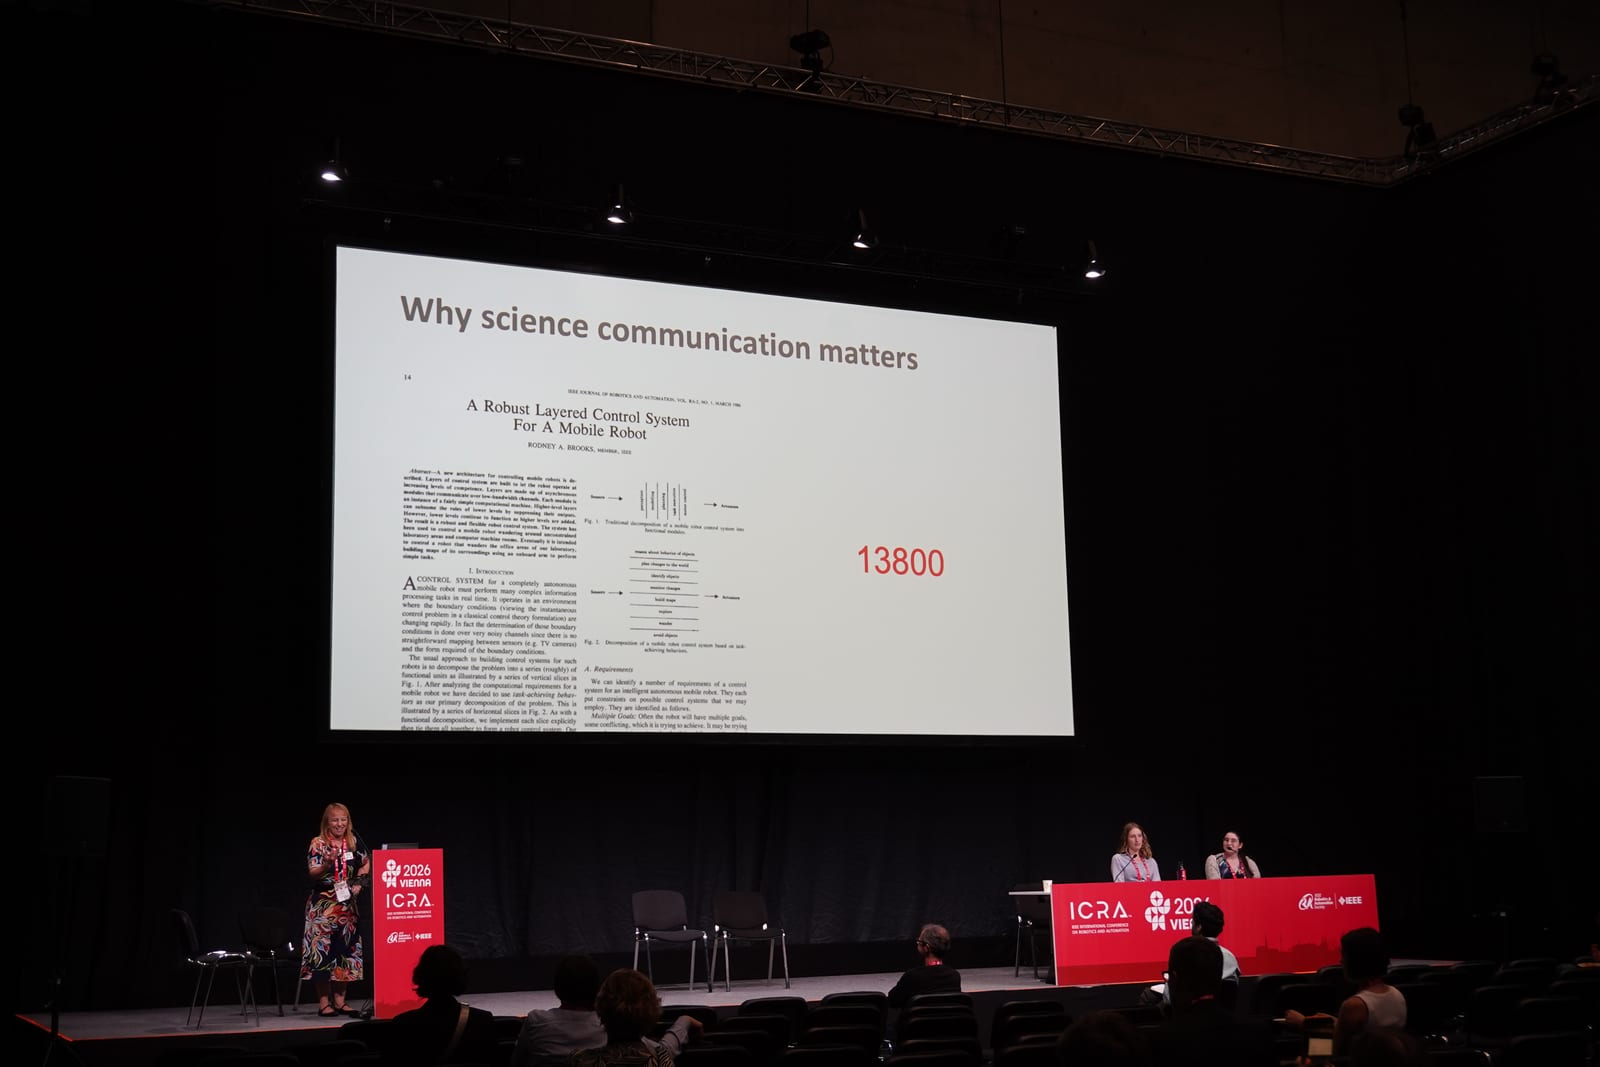
Un atelier accéléré de communication scientifique a réuni une centaine d'universitaires. La section artistique comprenait un saxophone robotisé de Masatoshi Hamanaka, une sculpture sensible au toucher nommée PET, et AREYOUARE, une performance de Silke Grabinger sur l'interaction homme-robot. La semaine s'est achevée par une parade de robots.
Ce que l'édition 2026 de l'ICRA révèle de la robotique
Les conférences et les démonstrations soulignent la même contrainte sous trois angles. Le matériel pour les mains progresse, comme le montrent les degrés de liberté de la DexHand et ses capacités tactiles annoncées. Les données d'entraînement nécessaires pour exploiter ce matériel sont rares, comme l'indiquent les chiffres de Goldberg. Les financeurs ont par ailleurs identifié la dextérité comme un goulot d'étranglement justifiant un programme dédié, comme le montre le projet de l'ARIA. Les mains sont donc en avance sur les données nécessaires pour les rendre utiles.
La comparaison avec la locomotion est instructive. Goldberg a expliqué que la simulation fonctionne bien pour la locomotion et le contrôle du corps, mais mal pour la manipulation. Les progrès des robots à pattes ou à roues peuvent donc s'appuyer sur des données synthétiques peu coûteuses, ce qui n'est pas le cas de la manipulation fine. Cela aide à comprendre pourquoi un chien robot qui se sépare en deux relevait de la curiosité, tandis qu'un humanoïde qui ferme un sac relevait de la rareté.
Plusieurs points restent à démontrer. Les chiffres de TARS sur la discrimination tactile et la précision des gestes sont des déclarations de l'entreprise, et la source ne fournit aucun résultat de test indépendant. Une main qui suit les mouvements d'un visiteur lors d'une démonstration en dit peu sur sa fiabilité sur des milliers de tâches variées. Le programme de l'ARIA n'est pas encore lancé, et ses résultats sont donc inconnus. La solution de Goldberg, qui consiste à exploiter les données de production de robots déployés, a fonctionné dans une entreprise et pour un seul type de tâche. Rien de ce qui a été présenté n'a démontré qu'elle puisse se transposer aux conditions variées des tâches domestiques, comme le pliage du linge.
L'atelier d'éthique a soulevé une autre lacune. La question de Hirata, comment aider sans tromper, et l'exercice sur l'autonomie de l'utilisateur d'un robot d'assistance ont tous deux été présentés comme des problèmes de conception à court terme. Les mains dextres rapprochent les robots des contextes de soins examinés lors de ces sessions. Le travail sur l'éthique devrait donc gagner en pertinence à mesure que le matériel mûrit, et non en perdre.