Generalist afferma che il suo modello di fondazione per la robotica GEN-1.5 è in grado di imparare un nuovo compito fisico in pochi secondi a partire da un singolo esempio, senza aggiornamenti del gradiente e senza fine-tuning. L'azienda parla di apprendimento robotico one-shot e sostiene che si tratti del primo modello, a sua conoscenza, in cui l'apprendimento one-shot e few-shot di abilità fisiche emerge su larga scala.
Cosa sostiene Generalist
GEN-1.5 è l'ultimo modello di fondazione per la robotica dell'azienda. Generalist inquadra il risultato partendo da una capacità umana: le persone riescono ad acquisire nuove abilità fisiche da uno o pochi esempi. Secondo l'azienda, GEN-1.5 mostra i primi segnali della stessa capacità.
Il modello apprende dalle dimostrazioni. Mostra ampie capacità nell'apprendimento one-shot e few-shot, e dimostra anche una generalizzazione fisica zero-shot, cioè gestisce alcune situazioni senza che gli sia stato mostrato alcun esempio. Generalist precisa che l'apprendimento avviene senza aggiornamenti del gradiente né fine-tuning, quindi i pesi del modello non vengono riaddestrati per ogni nuovo compito.
L'azienda è trasparente sui limiti. I compiti sono semplici e di breve durata. Generalist presenta il lavoro come un passo importante verso la propria missione dichiarata, costruire un'intelligenza generale per il mondo fisico, e non come una capacità già matura.
Una precisazione riguarda la presunta novità. Per molti compiti in cui il modello sembrava aver trovato la soluzione da solo, il post sul blog di Generalist può solo affermare che non c'erano dati di pretraining rilevanti "per quanto ne sappiamo". È un'affermazione basata su una convinzione riguardo al dataset di addestramento, non un'esclusione verificata.
Altre novità della settimana
GEN-1.5 è stata una delle diverse dimostrazioni di ricerca e di prodotto presenti in una rassegna settimanale di video di robotica. Le altre avevano una portata più limitata.
Unitree ha pubblicato il video di una performance robotica che ha sollevato una domanda provocatoria sull'uso commerciale. L'ipotesi avanzata era la consegna di pacchi ad alta velocità e ad alto rischio direttamente alle finestre del primo piano.
Un team dell'Istituto Italiano di Tecnologia ha presentato BeanBot, un robot ispirato ai fagioli salterini messicani. AgileX Robotics ha mostrato un gruppo di robot batteristi.
L'AIMS Group della Hong Kong Polytechnic University e il DRAGON Lab dell'Università di Tokyo hanno descritto un framework di ottimizzazione delle traiettorie per robot aerei. Lo definiscono il primo basato sulla programmazione convessa sequenziale per multirotori generalizzati, applicabile sia a piattaforme convenzionali sia omnidirezionali. L'obiettivo è attraversare una sequenza di pose arbitrarie in modo rapido, preciso e continuo. Il team ha scelto un modello analitico basato sui primi principi, anziché apprendere un comportamento dai dati.
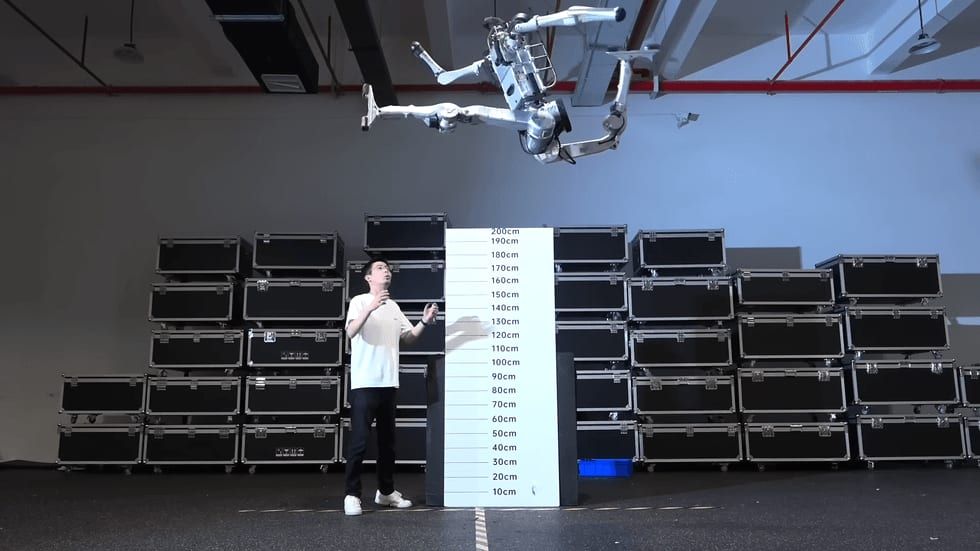
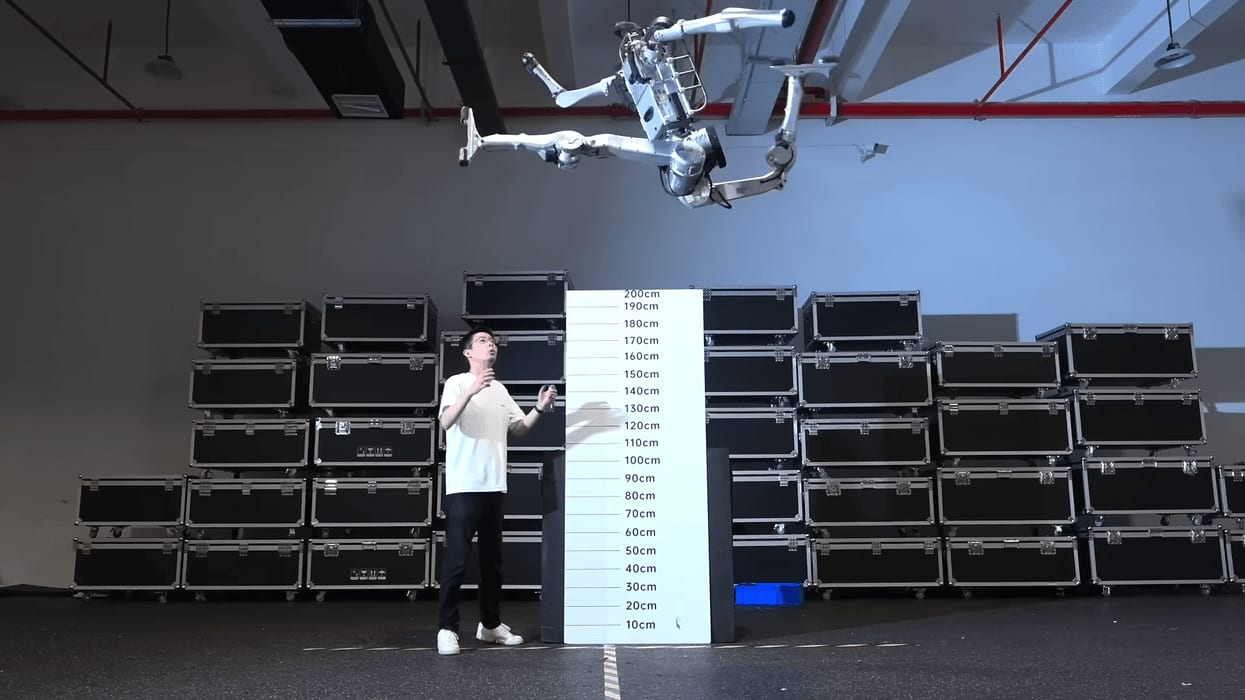
Un altro gruppo, EVARL, ha descritto un approccio basato sull'apprendimento alla brachiazione, la locomozione oscillante tipica delle scimmie antropomorfe. Il metodo si chiama waypoint-guided reinforcement learning: guida l'organo terminale attraverso dei waypoint, mentre l'apprendimento per rinforzo esplora il movimento dell'intero corpo. La policy appresa ha gestito percorsi con barre di altezze, distanze e orientamenti diversi negli esperimenti sim-to-sim. Nel mondo reale, un robot a doppio braccio a grandezza naturale ha attraversato quattro barre consecutive.
Gravis Robotics ha presentato Gravis Rack, un kit di retrofit che trasforma i macchinari idraulici standard in robot. Aggiunge videocamere, lidar e calcolo di bordo, oltre a un controllo basato sull'apprendimento pensato per far lavorare la macchina vicino ai suoi limiti e spostare più terra con cicli completi e veloci.
Kawasaki ha mostrato un diverso approccio alla saldatura robotizzata nei cantieri navali. Flexiv ha presentato un robot agricolo. PHYBOT ha mostrato un video a tema arbitrale. Zhejiang Humanoid ha presentato umanoidi per la casa. SRI ha condiviso filmati di Shakey the Robot.
TS-Robotics ha descritto un metodo di interazione fisica uomo-robot che sfrutta i sensori di coppia nei giunti dei robot collaborativi standard. Un touchpad in plexiglas passivo e privo di sensori è montato sulla flangia del robot, che diventa così un'interfaccia di input basata sulla scrittura a mano. Il MIT ha mostrato un'interfaccia del tipo spesso usato per addestrare i robot, qui adattata per addestrare gli esseri umani.
Prossimi eventi
L'Humanoids Summit Seoul si terrà il 22–23 settembre 2026 a Seul. IROS 2026 si svolgerà dal 27 settembre al 1° ottobre 2026 a Pittsburgh. CoRL 2026 si terrà dal 9 al 12 novembre 2026 ad Austin.
Perché è importante e cosa resta da dimostrare
L'elemento di maggior rilievo è GEN-1.5, perché affronta un costo che limita la diffusione dei robot. La maggior parte delle pipeline di apprendimento robotico richiede raccolta dati, addestramento o fine-tuning per ogni nuovo compito. Un modello che si adatta a partire da una sola dimostrazione, senza modificare i propri pesi, sposterebbe questo lavoro al momento dell'uso. È la stessa proprietà che ha reso utile l'in-context learning nei modelli linguistici, e Generalist rivendica una prima versione fisica di questa capacità.
Il confronto con gli altri lavori della settimana è istruttivo. Il lavoro di DRAGON Lab e PolyU risolve la sequenza di pose per i robot aerei con un modello analitico e senza dati di addestramento. Quello di EVARL sulla brachiazione usa l'apprendimento per rinforzo, e il suo risultato più impegnativo è l'attraversamento di quattro barre reali con un robot a grandezza naturale. Entrambi sono specifici, circoscritti e misurati. GEN-1.5 ha un'ambizione più ampia, ma le prove descritte sono meno quantificate: la fonte non fornisce tassi di successo, numero di compiti né l'hardware robotico utilizzato.
Diversi punti restano da dimostrare. Primo, i compiti sono semplici e di breve durata, quindi non è noto se l'apprendimento robotico one-shot regga su sequenze lunghe, dove gli errori si accumulano. Secondo, la precisazione sui dati di pretraining implica che una presunta nuova abilità potrebbe essere più vicina alla distribuzione di addestramento di quanto sembri. Terzo, non è stata descritta alcuna valutazione indipendente e non c'è un confronto dichiarato con baseline sottoposte a fine-tuning sugli stessi compiti.
Niente di tutto ciò mina l'affermazione di Generalist. Definisce però il livello da raggiungere con le prossime evidenze: tassi di successo pubblicati, dati di addestramento documentati con chiarezza e test su compiti che durino più di pochi secondi. Finché non arriveranno, GEN-1.5 va letto come un segnale iniziale credibile del fatto che l'apprendimento robotico one-shot possa emergere su larga scala, non come la prova che si generalizzi al lavoro reale.