Generalist affirme que son modèle de fondation robotique GEN-1.5 peut apprendre une nouvelle tâche physique en quelques secondes à partir d'une seule démonstration, sans mise à jour de gradient ni fine-tuning. L'entreprise parle d'apprentissage robotique « one-shot » et indique qu'à sa connaissance, il s'agit du premier modèle chez lequel l'apprentissage one-shot et few-shot de compétences physiques émerge à grande échelle.
Ce que revendique Generalist
GEN-1.5 est le dernier modèle de fondation robotique de l'entreprise. Generalist articule ce résultat autour d'une capacité humaine : nous sommes capables d'acquérir de nouveaux gestes à partir d'un ou de quelques exemples. Selon l'entreprise, GEN-1.5 montre les prémices de cette même faculté.
Le modèle apprend par démonstration. Il fait preuve de solides capacités en apprentissage one-shot et few-shot, ainsi qu'en généralisation physique zero-shot, c'est-à-dire qu'il gère certaines situations sans avoir vu le moindre exemple. Generalist assure que l'apprentissage s'effectue sans mise à jour de gradient ni fine-tuning : les poids du modèle ne sont donc pas réentraînés pour chaque nouvelle tâche.
L'entreprise reconnaît elle-même les limites de la démonstration. Les tâches sont simples et à horizon court. Generalist présente ces travaux comme une étape importante vers sa mission, construire une intelligence générale pour le monde physique, et non comme une capacité aboutie.
Une réserve s'impose sur l'aspect inédit de la démonstration. Pour de nombreuses tâches où le modèle semble avoir trouvé seul la solution, le billet de blog de Generalist indique seulement qu'il n'existait pas de données de pré-entraînement pertinentes « à notre connaissance ». Il s'agit d'une conviction sur le jeu de données d'entraînement, et non d'une exclusion vérifiée.
Les autres démonstrations de la semaine
GEN-1.5 figurait parmi plusieurs démonstrations de recherche et de produits dans une revue hebdomadaire de vidéos de robotique. Les autres étaient de portée plus restreinte.
Unitree a publié une vidéo d'un spectacle robotique qui a suscité une question pointue sur l'usage commercial. L'hypothèse avancée : de la livraison de colis à grande vitesse et à haut risque, directement aux fenêtres du premier étage.
Une équipe de l'Institut italien de technologie a présenté BeanBot, un robot inspiré des haricots sauteurs mexicains. AgileX Robotics a, de son côté, dévoilé un groupe de robots batteurs.
L'AIMS Group de l'Université polytechnique de Hong Kong et le DRAGON Lab de l'Université de Tokyo ont décrit un cadre d'optimisation de trajectoire pour robots aériens. Ils le présentent comme le premier fondé sur la programmation convexe séquentielle pour les multirotors généralisés, qu'ils soient conventionnels ou omnidirectionnels. L'objectif est d'enchaîner rapidement, précisément et continûment une suite de poses arbitraires. L'équipe a privilégié un modèle analytique issu des premiers principes plutôt que l'apprentissage d'un comportement à partir de données.
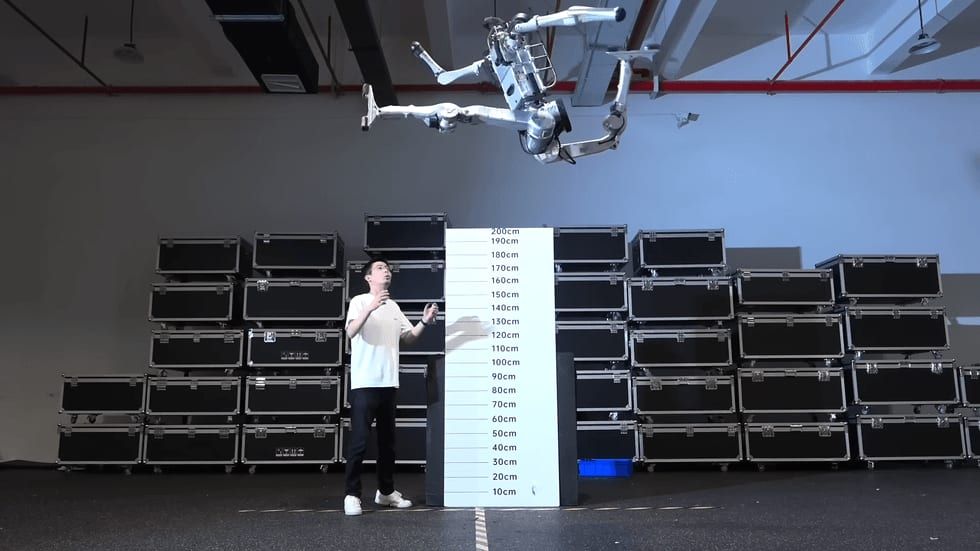
Un autre groupe, EVARL, a décrit une approche par apprentissage de la brachiation, ce mode de locomotion par balancement propre aux grands singes. Sa méthode, baptisée apprentissage par renforcement guidé par points de passage, dirige l'effecteur terminal à travers des points de passage tandis que l'apprentissage par renforcement explore le mouvement de l'ensemble du corps. La politique apprise a su gérer des parcours aux barres de hauteurs, d'espacements et d'orientations variés lors d'expériences de simulation à simulation. En conditions réelles, un robot bibras grandeur nature a franchi quatre barres consécutives.
Gravis Robotics a mis en avant le Gravis Rack, un kit de rétrofit qui transforme des engins hydrauliques du commerce en robots. Il ajoute caméras, lidar et calcul embarqué, ainsi qu'une commande par apprentissage censée permettre à la machine de travailler près de ses limites et de déplacer plus de terre grâce à des cycles complets et rapides.
Kawasaki a présenté une autre approche du soudage robotisé dans les chantiers navals. Flexiv a dévoilé un robot agricole. PHYBOT a proposé un clip sur le thème de l'arbitrage. Zhejiang Humanoid a montré des humanoïdes domestiques. SRI a partagé des images de Shakey the Robot.
TS-Robotics a décrit une méthode d'interaction physique homme-robot exploitant les capteurs de couple articulaires de cobots standard. Un pavé tactile passif en plexiglas, sans instrumentation, est fixé à la bride du robot, ce qui transforme celui-ci en interface de saisie par écriture manuscrite. Le MIT a présenté une interface du type de celles souvent utilisées pour entraîner les robots, ici adaptée pour entraîner des humains.
Prochains événements
Humanoids Summit Seoul se tiendra les 22 et 23 septembre 2026 à Séoul. IROS 2026 aura lieu du 27 septembre au 1er octobre 2026 à Pittsburgh. CoRL 2026 se déroulera du 9 au 12 novembre 2026 à Austin.
Pourquoi c'est important, et ce qui reste à prouver
L'annonce la plus significative est GEN-1.5, car elle s'attaque à un coût qui freine le déploiement des robots. La plupart des chaînes d'apprentissage robotique exigent de la collecte de données, de l'entraînement ou du fine-tuning pour chaque nouvelle tâche. Un modèle qui s'adapte à partir d'une seule démonstration, sans toucher à ses poids, reporterait ce travail au moment de l'utilisation. C'est la propriété qui a rendu l'apprentissage en contexte si utile dans les modèles de langage, et Generalist revendique une première version physique de ce principe.
La comparaison avec les autres sujets de la semaine est éclairante. Les travaux du DRAGON Lab et de PolyU résolvent l'enchaînement de poses aériennes avec un modèle analytique et sans données d'entraînement. Ceux d'EVARL sur la brachiation reposent sur l'apprentissage par renforcement, et leur résultat le plus difficile est le franchissement de quatre barres réelles par un robot grandeur nature. Les deux sont précis, bornés et mesurés. GEN-1.5 est plus ambitieux, mais les preuves décrites sont moins chiffrées : la source ne donne ni taux de réussite, ni nombre de tâches, ni détail sur le matériel robotique.
Plusieurs points restent à démontrer. D'abord, les tâches étant simples et à horizon court, on ignore si l'apprentissage robotique one-shot tient sur de longues séquences où les erreurs s'accumulent. Ensuite, la réserve sur les données de pré-entraînement signifie qu'une compétence présentée comme nouvelle pourrait être plus proche de la distribution d'entraînement qu'il n'y paraît. Enfin, aucune évaluation indépendante n'est décrite, et aucune comparaison avec des modèles de référence affinés sur les mêmes tâches n'est mentionnée.
Rien de tout cela ne remet en cause l'annonce. Cela fixe simplement le niveau d'exigence pour la prochaine série de preuves : des taux de réussite publiés, des données d'entraînement clairement documentées, et des tests sur des tâches durant plus de quelques secondes. D'ici là, GEN-1.5 est à lire comme un signal précoce crédible que l'apprentissage robotique one-shot peut émerger à grande échelle, et non comme la preuve qu'il se généralise à du travail réel.