Una catena di elementi da 5 µm uniti da barre spesse appena 0,5 µm riesce a nuotare a 7 µm al secondo, aggirare gli ostacoli e allontanarsi da altre catene, senza sensori, software o controllo esterno. I microrobot flessibili sono stati realizzati dalla professoressa Daniela Kraft e da Mengshi Wei all'Università di Leida. Il loro comportamento nasce dalla forma e da come questa interagisce con l'ambiente circostante.
Una catena costruita al limite della stampa 3D
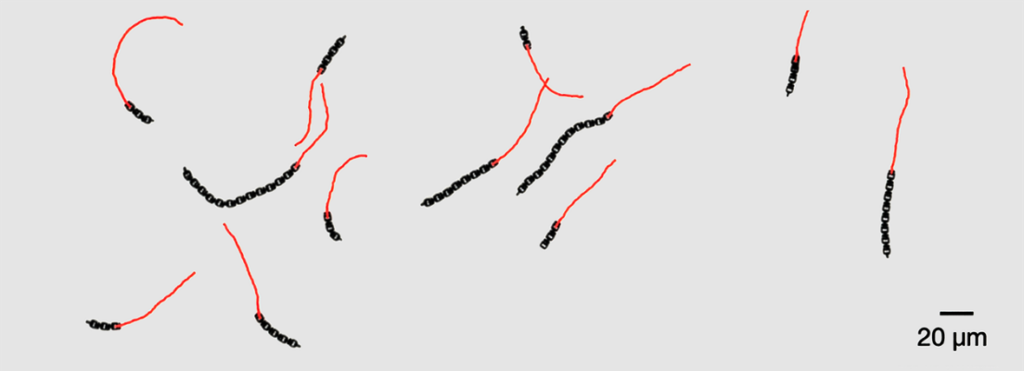
Il progetto è una struttura morbida a catena, formata da segmenti collegati in modo flessibile. Il gruppo l'ha stampata in materiale sintetico con una microstampante 3D Nanoscribe. Ogni elemento misura 5 µm, mentre le barre di giunzione che li collegano misurano 0,5 µm.
Per avere un'idea delle proporzioni, un capello umano ha uno spessore di circa 70-100 µm. I ricercatori descrivono il lavoro come una stampa 3D al limite assoluto di ciò che è tecnicamente possibile.
Gli elementi sono autopropulsi e l'intera catena si muove a circa 7 µm al secondo. Il movimento parte quando si attiva un campo elettrico. Kraft e Wei non si aspettavano questo risultato. Una volta che la catena inizia a nuotare, la sua flessibilità le dà un aspetto quasi vivente.
Forma e movimento si influenzano a vicenda
Secondo Kraft, il gruppo ha individuato un feedback continuo tra la forma del robot e il suo movimento. La forma influenza il modo in cui la catena si muove e il movimento, a sua volta, modifica la forma. Nelle sue parole, il microrobot percepisce come l'ambiente deforma il suo corpo e reagisce di conseguenza.
Questo feedback sostituisce componenti che un robot di queste dimensioni non potrebbe ospitare. Kraft spiega che, con questo approccio, non servono componenti elettronici microscopici per integrare capacità intelligenti.
Wei descrive un effetto osservato quando una catena viene rallentata o bloccata. Inizia ad agitare la coda, come se cercasse di liberarsi. Gli elementi posteriori vogliono comunque muoversi e la loro flessibilità glielo permette.
Comportamenti osservati in laboratorio
Wei riferisce che, quando un microrobot incontra un ostacolo, cerca automaticamente un'altra strada. Quando due robot si incontrano, si allontanano l'uno dall'altro senza alcuna istruzione in tal senso.
Le catene possono anche muoversi in ambienti densi. Spingono via gli oggetti che ne ostacolano il moto e proseguono.
Nessuno di questi comportamenti è programmato. Emergono dalla struttura fisica della catena e dal suo contatto con ciò che la circonda.
I prossimi passi della ricerca
Il gruppo indica applicazioni biomediche per robot in grado di muoversi da soli in ambienti complessi. Gli esempi citati sono la somministrazione mirata di farmaci, le procedure mediche minimamente invasive e la diagnostica.
Kraft afferma che il passo successivo è capire a fondo come nascano comportamenti così dinamici e funzionali. Questa conoscenza, spiega, dovrebbe favorire lo sviluppo di microrobot e dispositivi più avanzati. Dovrebbe inoltre migliorare la comprensione della fisica dei micronuotatori e degli organismi biologici. Il lavoro è descritto in un articolo intitolato Life-like behavior emerging in active and flexible microstructures, firmato da Wei e Kraft.
Analisi: cosa cambia e cosa resta aperto
L'affermazione centrale riguarda la filosofia progettuale. Kraft osserva che finora i microrobot erano o piccoli e rigidi, o grandi e flessibili. Una catena al tempo stesso piccola e flessibile colma questa lacuna. Suggerisce inoltre che, a questa scala, la struttura meccanica possa svolgere compiti che altrimenti si affiderebbero all'elettronica. In questo caso la percezione è il corpo che si deforma sotto carico. L'evitamento degli ostacoli e quello tra robot derivano da questa deformazione, non da un anello di controllo.
Per il settore è rilevante perché l'elettronica microscopica è difficile da integrare in un corpo così piccolo. Un elemento da 5 µm lascia pochissimo spazio a un processore o a un sensore. Un robot il cui comportamento utile è incorporato nella geometria evita il problema. Elimina anche la necessità di un collegamento di comunicazione con ogni unità, una delle parti più difficili del controllo di molte macchine minuscole.
Il confronto con i lavori esistenti va fatto con cautela. La fonte cita la distinzione tra piccoli e rigidi e grandi e flessibili, ma non fornisce dati di benchmark rispetto ad altri microrobot. La velocità di 7 µm al secondo equivale a circa 1,4 dimensioni di elemento al secondo. È un riferimento utile, ma la fonte non indica come si collochi rispetto ad altri progetti, quindi non se ne può ricavare alcuna classifica.
Diversi punti restano da dimostrare. La fonte riporta i comportamenti come osservazioni di laboratorio. Non descrive test in fluidi biologici, tessuti o organismi viventi. Il movimento parte quando si attiva un campo elettrico e la fonte non spiega come tale campo potrebbe essere applicato in un contesto medico. Non dice neppure se le catene possano trasportare o rilasciare un farmaco, né quante unità potrebbero lavorare insieme.
Le applicazioni biomediche sono quindi obiettivi dichiarati, non risultati dimostrati. La stessa Kraft afferma che il gruppo deve ancora comprendere appieno come emerga il comportamento. Finché questo non sarà chiaro, è difficile prevedere come il progetto reagirebbe a variazioni di dimensione, rigidità o ambiente.
La scoperta più solida è più circoscritta. I microrobot flessibili a questa scala possono mostrare un comportamento adattivo, quasi vivente, senza alcuna intelligenza a bordo. Se il feedback tra forma e movimento potrà essere compreso e regolato, offrirà ai progettisti un nuovo modo di integrare funzionalità nella struttura stessa.