Una cadena de elementos de 5 µm unidos por barras de apenas 0,5 µm de grosor puede nadar a 7 µm por segundo, esquivar obstáculos y alejarse de otras cadenas, sin sensores, software ni control externo. Los microrrobots flexibles fueron construidos por la profesora Daniela Kraft y Mengshi Wei, de la Universidad de Leiden. Su comportamiento surge de su forma y de cómo esa forma interactúa con el entorno.
Una cadena fabricada en el límite de la impresión 3D
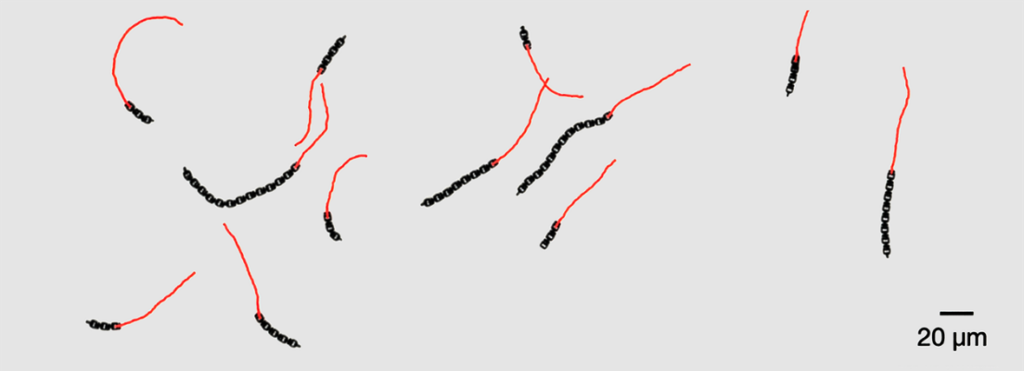
El diseño es una estructura blanda en forma de cadena, compuesta por segmentos unidos de manera flexible. El equipo la imprimió con una microimpresora 3D Nanoscribe a partir de un material sintético. Cada elemento mide 5 µm, y las uniones en forma de barra que los conectan miden 0,5 µm.
Para tener una referencia de escala, un cabello humano tiene un grosor de entre 70 y 100 µm. Los investigadores describen el trabajo como impresión 3D en el límite mismo de lo técnicamente posible.
Los elementos son autopropulsados y la cadena en conjunto se desplaza a unos 7 µm por segundo. El movimiento comienza cuando se activa un campo eléctrico. Kraft y Wei no esperaban ese resultado. Una vez que la cadena empieza a nadar, su flexibilidad le da un aspecto casi vivo.
La forma y el movimiento se moldean mutuamente
Kraft explica que el equipo encontró una retroalimentación continua entre la forma del robot y su movimiento. La forma influye en cómo se mueve la cadena, y el movimiento, a su vez, modifica la forma. En sus palabras, el microrrobot percibe cómo el entorno cambia su cuerpo y reacciona a ello.
Esta retroalimentación sustituye componentes que un robot de este tamaño no podría llevar a bordo. Según Kraft, el enfoque implica que no hacen falta electrónicos microscópicos para incorporar capacidades inteligentes.
Wei describe un efecto que se observa cuando se frena o se detiene una cadena. Empieza a agitar la cola como si intentara liberarse. Los elementos de la parte trasera siguen queriendo avanzar, y su flexibilidad se lo permite.
Comportamientos observados en el laboratorio
Wei señala que, cuando un microrrobot se topa con un obstáculo, busca automáticamente otra ruta. Cuando dos robots se encuentran, se desvían uno del otro sin que exista ninguna instrucción para hacerlo.
Las cadenas también pueden desplazarse por entornos densos. Apartan los objetos que entorpecen su movimiento y siguen avanzando.
Ninguno de estos comportamientos está programado. Surgen de la estructura física de la cadena y de su contacto con lo que la rodea.
Hacia dónde va este trabajo
El equipo apunta a aplicaciones biomédicas para robots capaces de desplazarse por sí solos en entornos complejos. Los ejemplos mencionados son la administración dirigida de fármacos, los procedimientos médicos mínimamente invasivos y el diagnóstico.
Kraft afirma que el siguiente paso es comprender a fondo cómo surge un comportamiento tan dinámico y funcional. Ese conocimiento, dice, debería respaldar el desarrollo de microrrobots y dispositivos más avanzados. También debería mejorar la comprensión de la física de los micronadadores y organismos biológicos. El trabajo se describe en un artículo titulado Life-like behavior emerging in active and flexible microstructures, de Wei y Kraft.
Análisis: qué cambia y qué sigue abierto
La afirmación central tiene que ver con la filosofía de diseño. Kraft señala que, hasta ahora, los microrrobots eran pequeños y rígidos, o grandes y flexibles. Una cadena que es a la vez pequeña y flexible llena ese vacío. Además, sugiere que, a esta escala, la estructura mecánica puede realizar tareas que de otro modo se encomendarían a la electrónica. Aquí, la percepción es el cuerpo que se deforma bajo carga. La evasión de obstáculos y la evasión entre robots se derivan de esa deformación y no de un lazo de control.
Esto importa para el sector porque es difícil incorporar electrónica microscópica a un cuerpo tan pequeño. Un elemento de 5 µm deja muy poco espacio para un procesador o un sensor. Un robot cuyo comportamiento útil está integrado en su geometría evita ese problema. También elimina la necesidad de un enlace de comunicación con cada unidad, una de las partes más complicadas del control de muchas máquinas diminutas.
La comparación con otros trabajos existentes debe hacerse con cautela. La fuente plantea la división entre microrrobots pequeños y rígidos frente a grandes y flexibles, pero no aporta datos de referencia frente a otros microrrobots. La velocidad de 7 µm por segundo equivale a unas 1,4 veces el tamaño de un elemento por segundo. Esa cifra es una referencia útil, pero la fuente no indica cómo se compara con otros diseños, por lo que no se puede establecer ninguna clasificación a partir de ella.
Varios puntos siguen sin demostrarse. La fuente presenta los comportamientos como observaciones de laboratorio. No describe pruebas en fluidos biológicos, tejidos ni en un organismo vivo. El movimiento comienza al activar un campo eléctrico, y la fuente no explica cómo se aplicaría ese campo en un entorno médico. Tampoco indica si las cadenas pueden transportar o liberar un fármaco, ni cuántas unidades podrían trabajar juntas.
Por tanto, las aplicaciones biomédicas son objetivos declarados, no resultados demostrados. La propia Kraft reconoce que el equipo aún necesita comprender por completo cómo surge el comportamiento. Hasta que eso se aclare, es difícil prever cómo respondería el diseño a cambios de tamaño, rigidez o entorno.
El hallazgo más sólido es más acotado. Los microrrobots flexibles a esta escala pueden mostrar un comportamiento adaptativo, casi vivo, sin inteligencia a bordo. Si se logra comprender y ajustar la retroalimentación entre forma y movimiento, los diseñadores contarán con una nueva forma de integrar capacidades en la propia estructura.