Une chaîne d'éléments de 5 µm reliés par des barres de seulement 0,5 µm d'épaisseur peut nager à 7 µm par seconde, contourner des obstacles et s'écarter d'autres chaînes, sans capteurs, sans logiciel et sans pilotage externe. Ces microrobots flexibles ont été conçus par la professeure Daniela Kraft et Mengshi Wei, de l'Université de Leyde. Leur comportement découle de leur forme et de la manière dont celle-ci interagit avec leur environnement.
Une chaîne conçue aux limites de l'impression 3D
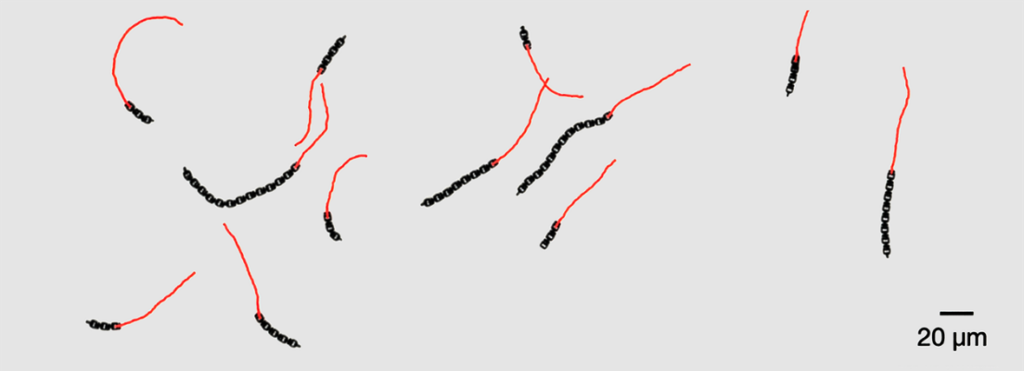
Le dispositif prend la forme d'une structure souple, en chaîne, composée de segments reliés de façon flexible. L'équipe l'a imprimée en matériau synthétique avec une micro-imprimante 3D Nanoscribe. Chaque élément mesure 5 µm, et les articulations en forme de barres qui les relient font 0,5 µm.
À titre de comparaison, un cheveu humain mesure environ 70 à 100 µm d'épaisseur. Les chercheurs décrivent ce travail comme de l'impression 3D à l'extrême limite du techniquement possible.
Les éléments sont autopropulsés, et la chaîne dans son ensemble avance à environ 7 µm par seconde. Le mouvement démarre dès qu'un champ électrique est activé. Kraft et Wei ne s'attendaient pas à ce résultat. Une fois la chaîne en train de nager, sa flexibilité lui donne une allure presque vivante.
Forme et mouvement s'influencent mutuellement
Selon Kraft, l'équipe a mis en évidence une boucle de rétroaction continue entre la forme du robot et son mouvement. La forme influe sur la façon dont la chaîne se déplace, et le mouvement modifie à son tour la forme. Pour reprendre ses mots, le microrobot perçoit la manière dont l'environnement déforme son corps et y réagit.
Cette rétroaction remplace des composants qu'un robot de cette taille ne pourrait pas embarquer. Kraft explique que cette approche permet de se passer d'électronique microscopique pour doter le robot de capacités « intelligentes ».
Wei décrit un effet observé lorsqu'une chaîne est ralentie ou immobilisée : elle se met à agiter sa queue, comme pour se libérer. Les éléments situés à l'arrière veulent toujours avancer, et leur flexibilité le leur permet.
Les comportements observés en laboratoire
Wei indique que, face à un obstacle, le microrobot cherche automatiquement un autre chemin. Lorsque deux robots se croisent, ils s'écartent l'un de l'autre sans qu'aucune consigne ne le leur demande.
Les chaînes peuvent aussi progresser dans des milieux denses. Elles repoussent les objets qui entravent leur mouvement et poursuivent leur route.
Aucun de ces comportements n'est programmé. Ils émergent de la structure physique de la chaîne et de son contact avec ce qui l'entoure.
Les prochaines étapes
L'équipe met en avant des applications biomédicales pour des robots capables de naviguer seuls dans des environnements complexes. Les exemples cités sont l'administration ciblée de médicaments, les interventions médicales mini-invasives et le diagnostic.
Kraft précise que la prochaine étape consiste à comprendre en profondeur l'origine de ces comportements dynamiques et fonctionnels. Selon elle, ces connaissances devraient permettre de concevoir des microrobots et des dispositifs plus avancés, et aussi de mieux comprendre la physique des micronageurs et des organismes biologiques. Les travaux sont décrits dans un article intitulé Life-like behavior emerging in active and flexible microstructures, signé par Wei et Kraft.
Analyse : ce que cela change et ce qui reste ouvert
L'idée centrale touche à la philosophie de conception. Kraft rappelle que les microrobots étaient jusqu'ici soit petits et rigides, soit grands et flexibles. Une chaîne à la fois petite et flexible comble ce vide. Cela suggère aussi qu'à cette échelle, la structure mécanique peut assurer des fonctions que l'on confierait autrement à l'électronique. Ici, la détection correspond à la déformation du corps sous contrainte. L'évitement d'obstacles et l'évitement entre robots découlent de cette déformation plutôt que d'une boucle de commande.
C'est important pour le domaine, car l'électronique microscopique est difficile à intégrer dans un corps aussi petit. Un élément de 5 µm laisse très peu de place à un processeur ou à un capteur. Un robot dont le comportement utile est inscrit dans sa géométrie contourne ce problème. Il supprime aussi le besoin d'une liaison de communication avec chaque unité, l'une des difficultés majeures du pilotage d'un grand nombre de minuscules machines.
La comparaison avec les travaux existants doit rester prudente. La source évoque l'opposition entre petits et rigides d'un côté, grands et flexibles de l'autre, mais ne fournit aucune donnée de référence face à d'autres microrobots. La vitesse de 7 µm par seconde équivaut à environ 1,4 taille d'élément par seconde. Ce chiffre est un repère utile, mais la source ne précise pas comment il se situe par rapport à d'autres conceptions : aucun classement ne peut donc en être tiré.
Plusieurs points restent à démontrer. La source présente ces comportements comme des observations de laboratoire. Elle ne décrit aucun essai dans des fluides biologiques, des tissus ou un organisme vivant. Le mouvement démarre à l'activation d'un champ électrique, et la source n'explique pas comment un tel champ serait appliqué en contexte médical. Elle ne dit pas non plus si les chaînes peuvent transporter ou libérer un médicament, ni combien d'unités pourraient coopérer.
Les applications biomédicales relèvent donc d'objectifs affichés, non de résultats démontrés. Kraft elle-même reconnaît que l'équipe doit encore comprendre pleinement l'émergence de ces comportements. Tant que ce point n'est pas éclairci, il est difficile de prévoir comment la conception réagirait à des changements de taille, de rigidité ou d'environnement.
Le résultat le plus solide est plus modeste. À cette échelle, des microrobots flexibles peuvent adopter un comportement adaptatif, presque vivant, sans aucune intelligence embarquée. Si l'on parvient à comprendre et à régler la rétroaction entre forme et mouvement, les concepteurs disposeront d'une nouvelle manière d'intégrer des capacités directement dans la structure.