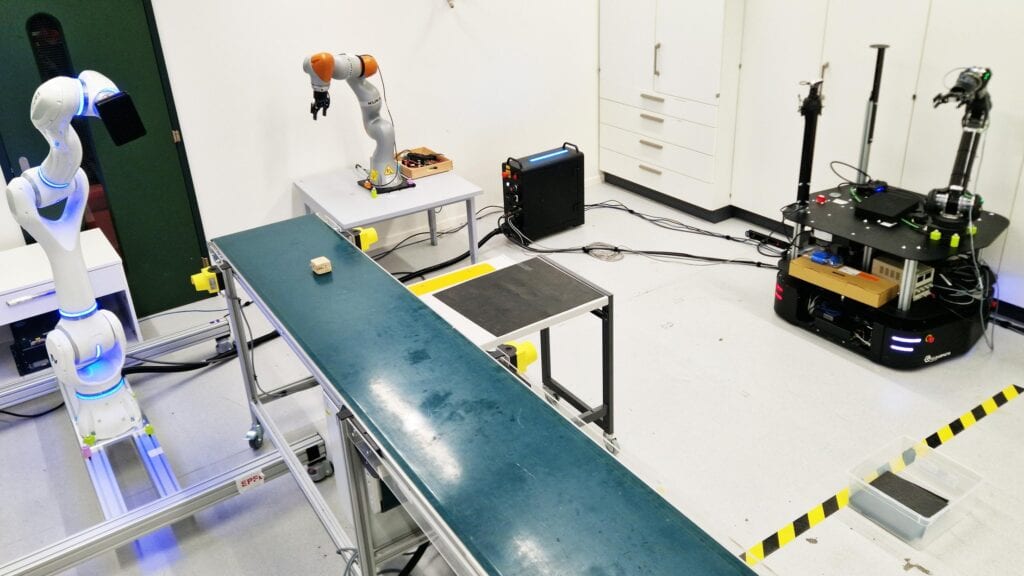
Un essere umano ha spinto un blocco di legno da un nastro trasportatore su un banco di lavoro, lo ha posato su un tavolo e poi lo ha lanciato in un cesto. Tre robot commerciali con architetture meccaniche diverse hanno poi riprodotto quella sequenza in modo sicuro e affidabile a partire dalla stessa competenza dimostrata. L'esperimento arriva dal Learning Algorithms and Systems Laboratory (LASA) della Scuola di Ingegneria dell'EPFL, dove i ricercatori hanno sviluppato un framework di controllo per il trasferimento di competenze tra robot chiamato Kinematic Intelligence. Il lavoro è pubblicato su Science Robotics.
Il problema dell'aggiornamento di una flotta di robot
Nella produzione industriale, aggiornare una flotta spesso significa ripartire da zero. Bisogna installare nuovo hardware e riprogrammare i compiti. Due robot progettati per lavori simili possono comunque differire per la disposizione dei giunti e per l'escursione che questi possono compiere. Un compito scritto per un robot, quindi, spesso non può essere riutilizzato su un altro.
Questo lavoro ripetuto ha un costo. I ricercatori sostengono che permettere alle competenze di passare direttamente da un robot all'altro renderebbe questi sistemi più sostenibili e più convenienti. Aude Billard, responsabile del LASA, lo definisce una sfida di lunga data: trasferire una competenza appresa tra robot con strutture meccaniche diverse, garantendo al tempo stesso un comportamento sicuro e prevedibile.
Come funziona Kinematic Intelligence
Il metodo parte da una persona. Il team ha registrato dimostrazioni umane di compiti di manipolazione di oggetti, tra cui posizionare, spingere e lanciare, con tecnologia di motion capture. Ha poi convertito matematicamente quelle registrazioni in strategie di movimento generali. Una strategia di questo tipo non è legata alla struttura di un singolo robot.
La seconda parte è una classificazione sistematica dei limiti fisici dei diversi progetti robotici. Riguarda l'escursione dei giunti e le posizioni da evitare per mantenere la stabilità. Il framework usa questa classificazione per adattare in automatico la strategia di movimento generale a ciascun robot. L'obiettivo è che ogni robot possa eseguire il compito entro i propri limiti meccanici.
In breve, la dimostrazione viene convertita una sola volta e i vincoli di ciascun robot vengono applicati in un secondo momento. La persona non deve riprogrammare il compito per ogni macchina.
L'esperimento sulla linea di assemblaggio
Il test ha usato una configurazione da linea di assemblaggio. La dimostrazione umana prevedeva tre passaggi: spingere un blocco di legno da un nastro trasportatore su un banco di lavoro, posarlo su un tavolo e lanciarlo in un cesto. Tre robot commerciali completamente diversi hanno riprodotto la sequenza grazie a Kinematic Intelligence.
I robot non hanno eseguito tutti la stessa azione. Secondo Sthithpragya Gupta, dottorando del LASA e co-primo autore, ogni robot si è occupato di passaggi diversi del compito. Il sistema ha funzionato anche quando la ripartizione dei passaggi è cambiata. «Ogni robot interpreta la stessa competenza a modo suo, ma sempre entro limiti sicuri e realizzabili», afferma Gupta.
La fonte non indica quali siano i tre robot e non riporta tassi di successo, tempi di ciclo o numero di prove. Sono dettagli necessari per valutare le prestazioni del framework oltre una singola dimostrazione.
I prossimi passi del team
I ricercatori intendono estendere il framework alla collaborazione uomo-robot e all'interazione in linguaggio naturale. Un esempio che citano è quello di una persona che istruisce un robot in casa con semplici comandi, senza alcuna programmazione tecnica. Durgesh Haribhau Salunkhe, ricercatore del LASA e co-primo autore, descrive così l'obiettivo: «L'utente porta l'idea e il comportamento desiderato, e il robot deve occuparsi del resto».
Il team guarda anche alle piattaforme robotiche emergenti, dove la rapida evoluzione dell'hardware fa sì che le macchine di oggi possano presto essere sostituite da versioni più recenti. Competenze trasferibili tra queste piattaforme potrebbero renderle più pratiche e scalabili.
Analisi: perché è importante e cosa resta da dimostrare
L'idea centrale è una separazione dei compiti. La competenza viene conservata in una forma indipendente dal robot, mentre i limiti di ciascuna struttura sono gestiti da una classificazione separata. È questa separazione a rendere plausibile il trasferimento di competenze tra robot come strategia di manutenzione. Se una flotta viene sostituita, le dimostrazioni e le strategie generali potrebbero in linea di principio essere mantenute, e a cambiare sarebbe solo l'adattamento specifico al robot. Si tratta di un'inferenza basata sul progetto descritto, non di un risultato riportato dai ricercatori.
Anche l'attenzione alla sicurezza è notevole. I ricercatori sottolineano che il comportamento resta entro l'escursione dei giunti di ciascun robot ed evita le posizioni instabili. Molti approcci al trasferimento trattano il nuovo robot come qualcosa a cui adattarsi a posteriori. Qui i limiti fisici sono parte del metodo stesso. La fonte non confronta Kinematic Intelligence con altri metodi di trasferimento, quindi qualsiasi affermazione di superiorità andrebbe oltre le evidenze disponibili.
Diversi aspetti restano da dimostrare. La dimostrazione riportata riguarda un solo compito in tre passaggi, su tre robot, con un leggero blocco di legno. La fonte non fornisce informazioni su oggetti più pesanti, aree di lavoro affollate, compiti che richiedono il controllo della forza o sequenze più lunghe. Non dice nemmeno quanta competenza serva per costruire la classificazione dei limiti per un nuovo robot, aspetto che incide direttamente sull'affermazione secondo cui l'approccio riduce le competenze necessarie per l'impiego. L'applicazione all'uso domestico e alle istruzioni in linguaggio naturale è un obiettivo dichiarato, non una capacità dimostrata.
L'esperimento mostra che una singola dimostrazione può essere adattata a tre macchine commerciali diverse, anche quando cambia la ripartizione dei passaggi. Per le fabbriche alle prese con il ricambio dell'hardware, è il problema giusto da affrontare. Resta da vedere se l'approccio regge su una gamma più ampia di compiti e tipi di robot: il prossimo test, e il lavoro previsto su collaborazione e interazione in linguaggio naturale sarà un primo indicatore.