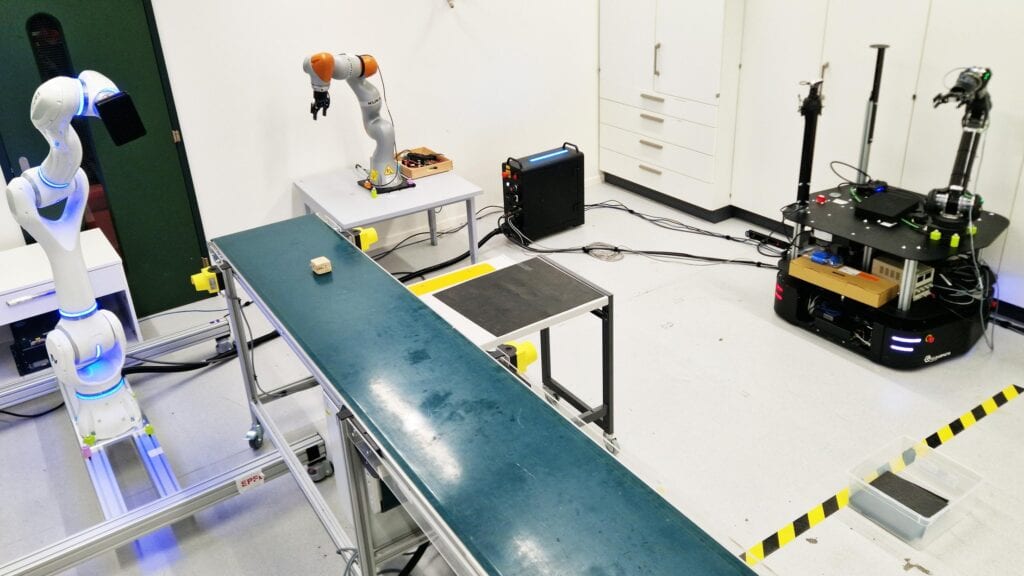
Un humain a poussé un bloc de bois d'un tapis roulant vers un établi, l'a posé sur une table, puis l'a lancé dans un panier. Trois robots du commerce, aux conceptions mécaniques différentes, ont ensuite reproduit cette séquence de façon sûre et fiable à partir de la même compétence démontrée. L'expérience vient du Learning Algorithms and Systems Laboratory (LASA) de la Faculté des sciences et techniques de l'ingénieur de l'EPFL, où les chercheurs ont mis au point un cadre de commande pour le transfert de compétences entre robots, baptisé Kinematic Intelligence (intelligence cinématique). Les travaux sont publiés dans Science Robotics.
Le casse-tête du renouvellement d'un parc de robots
Dans l'industrie, moderniser un parc de robots oblige souvent à repartir de zéro. Il faut installer de nouveaux équipements, puis reprogrammer les tâches. Deux robots conçus pour des travaux similaires peuvent pourtant différer par l'agencement de leurs articulations et par leur amplitude de mouvement. Une tâche écrite pour un robot est donc souvent inutilisable sur un autre.
Ce travail répété a un coût. Les chercheurs estiment que permettre aux compétences de passer directement d'un robot à l'autre rendrait ces systèmes plus durables et plus économiques. Aude Billard, qui dirige le LASA, parle d'un défi de longue date : transférer une compétence apprise entre des robots de structures mécaniques différentes, tout en garantissant un comportement sûr et prévisible.
Comment fonctionne Kinematic Intelligence
La méthode part d'un humain. L'équipe a enregistré par capture de mouvement des démonstrations humaines de tâches de manipulation d'objets, notamment poser, pousser et lancer. Ces enregistrements ont ensuite été convertis mathématiquement en stratégies de mouvement générales, qui ne sont liées à aucun corps de robot en particulier.
Le second volet est une classification systématique des limites physiques de différentes conceptions de robots : jusqu'où leurs articulations peuvent bouger et quelles positions ils doivent éviter pour rester stables. Le cadre s'appuie sur cette classification pour adapter automatiquement la stratégie générale à chaque robot. L'objectif est que chacun puisse exécuter la tâche dans ses propres limites mécaniques.
En résumé, la démonstration est convertie une seule fois, puis les contraintes de chaque robot sont appliquées. L'opérateur n'a pas à reprogrammer la tâche pour chaque machine.
L'expérience sur chaîne d'assemblage
Le test reposait sur une configuration de chaîne d'assemblage. La démonstration humaine comportait trois étapes : pousser un bloc de bois d'un tapis roulant vers un établi, le poser sur une table, puis le lancer dans un panier. Trois robots du commerce totalement différents ont reproduit la séquence grâce à Kinematic Intelligence.
Les robots n'ont pas tous fait la même chose. Selon Sthithpragya Gupta, doctorant au LASA et co-premier auteur, chaque robot a pris en charge des étapes différentes de la tâche. Le système a aussi fonctionné lorsque la répartition des étapes a été modifiée. « Chaque robot interprète la même compétence à sa manière, mais toujours dans des limites sûres et réalisables », explique Sthithpragya Gupta.
La source ne nomme pas les trois robots et ne donne ni taux de réussite, ni temps de cycle, ni nombre d'essais. Ces informations seraient nécessaires pour juger des performances du cadre au-delà d'une seule démonstration.
Les prochaines étapes pour l'équipe
Les chercheurs prévoient d'étendre le cadre à la collaboration homme-robot et à l'interaction en langage naturel. Ils citent l'exemple d'une personne qui donnerait des instructions à un robot à domicile par de simples commandes, sans aucune programmation technique. Durgesh Haribhau Salunkhe, scientifique au LASA et co-premier auteur, résume l'objectif ainsi : « L'utilisateur apporte l'idée et le comportement souhaité, et le robot doit s'occuper du reste. »
L'équipe évoque également les plateformes robotiques émergentes, dont l'évolution matérielle rapide pourrait bientôt faire remplacer les machines actuelles par des versions plus récentes. Des compétences transférables d'une plateforme à l'autre pourraient les rendre plus pratiques et plus évolutives.
Analyse : l'intérêt de l'approche et ce qui reste à prouver
L'idée centrale est une séparation des responsabilités. La compétence est stockée sous une forme indépendante du robot, et les limites de chaque corps sont traitées par une classification distincte. C'est cette séparation qui rend le transfert de compétences entre robots crédible comme stratégie de maintenance. Si un parc est remplacé, les démonstrations et les stratégies générales pourraient en principe être conservées, et seule l'adaptation propre à chaque robot changerait. Il s'agit d'une déduction tirée de la conception décrite, pas d'un résultat rapporté par les chercheurs.
Le volet sécurité mérite aussi l'attention. Les chercheurs insistent sur le fait que le comportement reste dans les plages articulaires de chaque robot et évite les positions instables. Beaucoup d'approches de transfert traitent le nouveau robot comme un élément à ajuster après coup. Ici, les limites physiques font partie intégrante de la méthode. La source ne compare pas Kinematic Intelligence à d'autres méthodes de transfert ; affirmer qu'elle les surpasse irait donc au-delà des preuves disponibles.
Plusieurs points restent à démontrer. La démonstration rapportée porte sur une seule tâche en trois étapes, avec trois robots et un bloc de bois léger. La source ne dit rien des objets plus lourds, des espaces de travail encombrés, des tâches exigeant un contrôle en force ni des séquences plus longues. Elle n'indique pas non plus quel niveau d'expertise est nécessaire pour établir la classification des limites d'un nouveau robot, ce qui touche directement à l'affirmation selon laquelle l'approche réduit l'expertise requise au déploiement. L'application à l'usage domestique et aux instructions en langage naturel est un objectif affiché, pas une capacité démontrée.
L'expérience montre bien qu'une seule démonstration peut être adaptée à trois machines commerciales différentes, y compris lorsque la répartition des étapes change. Pour les usines confrontées au renouvellement du matériel, c'est le bon problème à viser. La prochaine épreuve sera de voir si l'approche tient sur une plus grande variété de tâches et de types de robots, et les travaux prévus sur la collaboration et l'interaction en langage naturel en seront un premier indicateur.