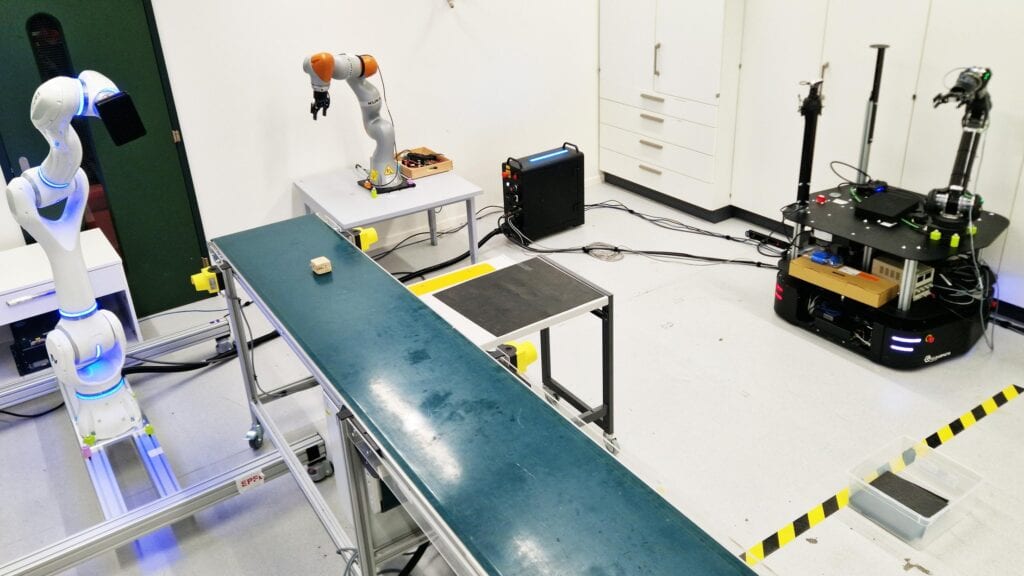
Un humano empujó un bloque de madera desde una cinta transportadora hasta una mesa de trabajo, lo colocó sobre una mesa y lo lanzó dentro de una cesta. Después, tres robots comerciales con diseños mecánicos diferentes reprodujeron esa secuencia de forma segura y fiable a partir de la misma habilidad demostrada. El experimento procede del Laboratorio de Algoritmos y Sistemas de Aprendizaje (LASA) de la Escuela de Ingeniería de la EPFL, donde los investigadores desarrollaron un marco de control para la transferencia de habilidades entre robots llamado Kinematic Intelligence. El trabajo se ha publicado en Science Robotics.
El problema de actualizar una flota de robots
En la industria manufacturera, renovar una flota suele significar empezar de cero. Hay que instalar hardware nuevo y volver a programar las tareas. Dos robots diseñados para trabajos similares pueden diferir en la disposición de sus articulaciones y en el rango de movimiento de estas. Por eso, una tarea escrita para un robot muchas veces no sirve para otro.
Ese trabajo repetido supone un coste. Los investigadores sostienen que permitir que las habilidades pasen directamente de un robot a otro haría estos sistemas más sostenibles y rentables. Aude Billard, directora de LASA, lo describe como un reto de largo recorrido: transferir una habilidad aprendida entre robots con estructuras mecánicas distintas garantizando un comportamiento seguro y predecible.
Cómo funciona Kinematic Intelligence
El método parte de una persona. El equipo registró demostraciones humanas de tareas de manipulación de objetos, como colocar, empujar y lanzar, mediante tecnología de captura de movimiento. Después convirtió matemáticamente esas grabaciones en estrategias de movimiento generales. Una estrategia de este tipo no está ligada al cuerpo de ningún robot concreto.
La segunda parte es una clasificación sistemática de los límites físicos de los distintos diseños de robot. Abarca hasta dónde pueden moverse sus articulaciones y qué posiciones deben evitar para mantenerse estables. El marco usa esta clasificación para adaptar de forma automática la estrategia de movimiento general a cada robot. El objetivo es que cada robot pueda realizar la tarea dentro de sus propios límites mecánicos.
En resumen, la demostración se convierte una sola vez y las restricciones de cada robot se aplican después. La persona no tiene que reprogramar la tarea para cada máquina.
El experimento en la línea de montaje
La prueba utilizó una configuración de línea de montaje. La demostración humana constaba de tres pasos: empujar un bloque de madera desde una cinta transportadora hasta una mesa de trabajo, colocarlo sobre una mesa y lanzarlo a una cesta. Tres robots comerciales completamente distintos reprodujeron la secuencia con Kinematic Intelligence.
Los robots no hicieron todos lo mismo. Según Sthithpragya Gupta, doctorando de LASA y coprimer autor, cada robot se encargó de pasos diferentes de la tarea. El sistema también funcionó cuando se cambió el reparto de los pasos. «Cada robot interpreta la misma habilidad a su manera, pero siempre dentro de límites seguros y viables», afirma Gupta.
La fuente no nombra los tres robots ni informa de tasas de éxito, tiempos de ciclo o número de pruebas. Esos datos serían necesarios para juzgar el rendimiento del marco más allá de una única demostración.
Los próximos pasos del equipo
Los investigadores planean ampliar el marco a la colaboración entre humanos y robots y a la interacción mediante lenguaje natural. Un ejemplo que ofrecen es el de una persona que da instrucciones a un robot en casa con órdenes sencillas y sin programación técnica. Durgesh Haribhau Salunkhe, científico de LASA y coprimer autor, resume así el objetivo: «El usuario aporta la idea y el comportamiento deseado, y el robot debería ocuparse del resto».
El equipo también señala las plataformas robóticas emergentes, en las que la rápida evolución del hardware hace que las máquinas actuales puedan ser sustituidas pronto por versiones más nuevas. Las habilidades transferibles entre estas plataformas podrían hacerlas más prácticas y escalables.
Análisis: por qué importa y qué falta por demostrar
La idea central es una separación de responsabilidades. La habilidad se almacena en una forma que no depende del robot, y los límites de cada cuerpo se gestionan mediante una clasificación aparte. Esa separación es lo que hace plausible la transferencia de habilidades entre robots como estrategia de mantenimiento. Si se sustituye una flota, las demostraciones y las estrategias generales podrían conservarse en principio, y solo cambiaría la adaptación específica de cada robot. Se trata de una inferencia basada en el diseño descrito, no de un resultado que los investigadores comuniquen.
El planteamiento de seguridad también merece atención. Los investigadores subrayan que el comportamiento se mantiene dentro de los rangos articulares de cada robot y evita posiciones inestables. Muchos enfoques de transferencia tratan al nuevo robot como algo que se ajusta después. Aquí los límites físicos forman parte del propio método. La fuente no compara Kinematic Intelligence con otros métodos de transferencia, así que afirmar que los supera iría más allá de la evidencia.
Varias cuestiones siguen sin demostrarse. La demostración descrita implica una sola tarea de tres pasos, con tres robots y un bloque de madera ligero. La fuente no ofrece información sobre objetos más pesados, espacios de trabajo desordenados, tareas que exijan control de fuerza o secuencias más largas. Tampoco aclara cuánta experiencia hace falta para elaborar la clasificación de límites de un robot nuevo, algo que incide directamente en la afirmación de que el enfoque reduce los conocimientos necesarios para la implantación. La aplicación al uso doméstico y a las instrucciones en lenguaje natural es un objetivo declarado, no una capacidad demostrada.
El experimento sí muestra que una misma demostración puede adaptarse a tres máquinas comerciales distintas, incluso cuando cambia el reparto de pasos. Para las fábricas que afrontan una renovación constante de hardware, es el problema correcto al que apuntar. Si el enfoque se sostiene en una gama más amplia de tareas y tipos de robot es la siguiente prueba, y el trabajo previsto sobre colaboración e interacción por lenguaje será un primer indicador.