Ogni modulo del Cross-Link Collective è lungo circa 200 millimetri e largo 20, e da solo si muove in modo lento e poco efficiente. Collegati in catene, decine di moduli formano un collettivo robotico che scorre, si riconfigura e continua a muoversi senza alcun controllore centrale. Il sistema è stato realizzato da ingegneri della Cornell University e lo studio è stato pubblicato il 20 maggio su Science Robotics.
Come funziona ogni modulo
Ogni modulo contiene un piccolo motore che lo fa oscillare tra due forme, una "I" e una "U". L'oscillazione spinge contro il suolo, così il modulo avanza a piccoli passi e urta i moduli vicini. Deboli strisce di velcro alle due estremità permettono ai moduli di agganciarsi l'uno all'altro e di sganciarsi di nuovo.
Il gruppo non dispone di alcuna elaborazione o comunicazione esplicita per coordinarsi. Kirstin Petersen, autrice corrispondente, è professoressa associata di ingegneria elettrica e informatica e Aref and Manon Lahham Faculty Fellow presso la Cornell Duffield College of Engineering. Petersen descrive l'approccio come uno spostamento dell'intelligenza nella forma dei robot e nelle loro interazioni fisiche. I ricercatori lo chiamano intelligenza meccanica. "Sfruttiamo la dinamica dei contatti per far emergere comportamenti utili, così il sistema si assesta naturalmente in configurazioni che riducono le tensioni interne e migliorano il movimento", ha spiegato Petersen.
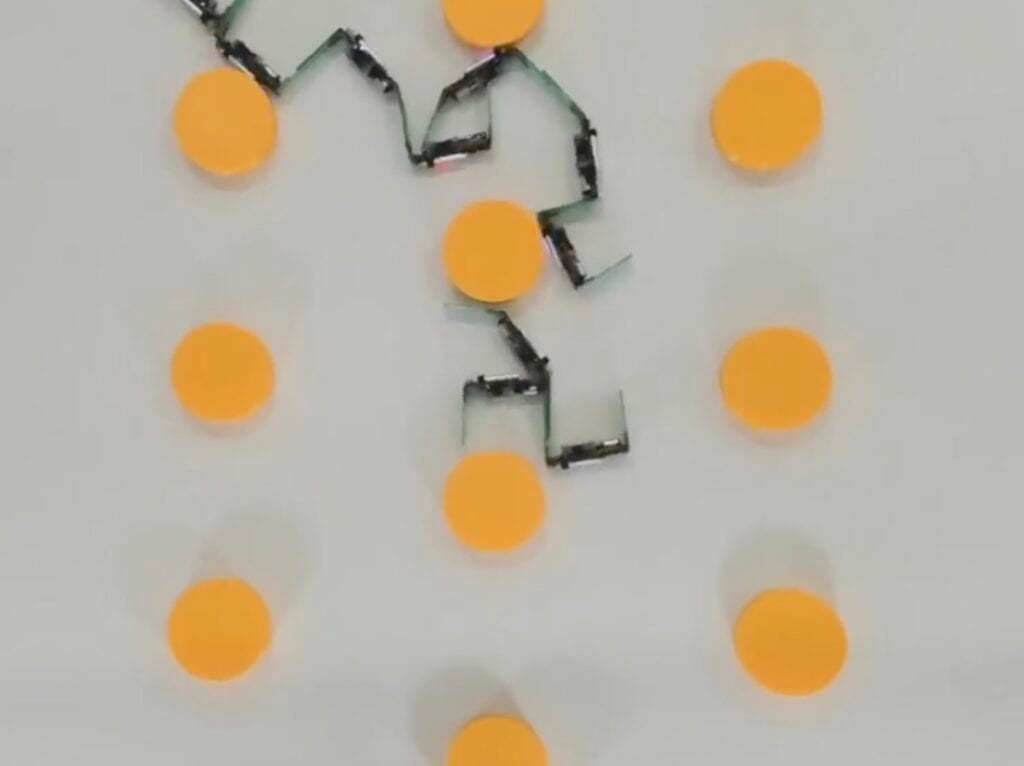
Cosa succede quando i moduli si intrecciano
Il comportamento cambia quando i moduli si intrecciano in catene. Le catene iniziano a muoversi in modo collettivo e si auto-organizzano in configurazioni mutevoli. I ricercatori definiscono il risultato resiliente in ambienti difficili.
Sulle superfici inclinate, le catene si sono mosse in modo più affidabile rispetto ai singoli moduli, che spesso si bloccavano a seconda del loro orientamento. Nei campi di ostacoli, il collettivo si è comportato come un materiale che scorre. Si formavano connessioni per mantenere la coesione, che poi si spezzavano per evitare gli inceppamenti. Il sistema si deforma e si riorganizza di continuo mentre avanza, ed è per questo che il team lo paragona alla materia soffice.
L'autrice principale, Danna Ma, docente a contratto di ingegneria elettrica e informatica, ha detto che il progetto tollera i guasti. "Non importa se un modulo ha la batteria compromessa o si guasta per altri motivi", ha dichiarato. "Il sistema resta funzionante perché sa adattarsi. È ridondante e non dipende da nessun singolo modulo."
Un pizzico di elaborazione
Il team non ha escluso del tutto l'elaborazione. Ha dimostrato che una piccola quantità può migliorare le proprietà del collettivo. Per mantenere il gruppo compatto, un modulo rimasto isolato emette un segnale sonoro di allarme. I moduli vicini reagiscono rallentando, dando al ritardatario il tempo di ricollegarsi.
Secondo Ma non esistono rilevamento o controllo centralizzati. Ogni modulo deduce di aver perso il contatto con il gruppo da quanto viene urtato. Poi usa un ronzio udibile per rallentare i moduli vicini mentre li raggiunge.
La storia del progetto
I coautori del Georgia Institute of Technology hanno sviluppato il progetto originale del modulo. Petersen e Ma lo hanno poi perfezionato in anni di sperimentazione e analisi statistica. L'obiettivo era migliorare la capacità dei moduli di intrecciarsi e di operare in grande numero. Il processo ha mostrato che piccole modifiche alle dimensioni del modulo e ad altre caratteristiche possono influenzare l'efficacia con cui i moduli si collegano e si muovono come gruppo.
Il progetto si ispira ai gel attivi, materiali in cui i legami molecolari si formano e si dissolvono di continuo mentre la struttura complessiva resta stabile. I ricercatori ritengono che i risultati possano ispirare nuove forme di ingegneria della materia soffice. Vedono però soprattutto nel sistema uno strumento per studiare come l'intelligenza meccanica possa produrre comportamenti emergenti resilienti nei collettivi di robot.
Perché è importante e cosa non è ancora dimostrato
Il contributo principale è la dimostrazione che un comportamento di gruppo utile può nascere dalla geometria e dal contatto anziché dal software. La maggior parte della ricerca sui sistemi multirobot presume che ogni unità rilevi, elabori e comunichi. Qui il comportamento di base non richiede nulla di tutto ciò, e l'unica logica aggiuntiva è un ronzio innescato dagli urti. Questo rende semplice il modello di guasto. Poiché nessun modulo è speciale, perderne uno comporta solo una piccola perdita di capacità e nient'altro. La fonte lo afferma esplicitamente, e la cosa deriva dall'assenza di un controllore centrale.
Il risultato suggerisce anche un modo di pensare i sistemi robotici modulari e riconfigurabili. Molti progetti modulari si basano su unità che si agganciano saldamente e poi seguono una forma pianificata. Questo sistema segue l'approccio opposto. I suoi collegamenti sono volutamente deboli e temporanei, e la forma del gruppo non viene mai specificata. Il vantaggio riportato è che le connessioni si spezzano prima di causare inceppamenti. È uno scambio tra controllo preciso e adattabilità, che la stessa Petersen descrive come la rinuncia al controllo su configurazioni e coordinamento in cambio di una gamma di comportamenti utili.
Restano aperte diverse domande. La fonte non fornisce velocità, dati energetici né capacità di carico, quindi l'efficienza del collettivo rispetto ai singoli moduli non è quantificata. Riporta test su pendii e in campi di ostacoli, ma non descrive il funzionamento al di fuori di questi contesti controllati. Non chiarisce nemmeno come l'approccio scali oltre qualche decina di moduli, né quanto bene regga il velcro debole con sporco, umidità o cicli ripetuti. Questi limiti contano per qualsiasi impiego nel mondo reale.
I ricercatori stessi sono cauti sulle applicazioni. Presentano il sistema soprattutto come piattaforma per studiare il comportamento emergente, con l'ingegneria della materia soffice come possibile influenza futura. È una lettura ragionevole delle prove disponibili finora. Il lavoro mostra che un collettivo robotico fisicamente semplice può sostenere un movimento coordinato e riprendersi dal guasto di un suo membro. Non dimostra ancora che questo progetto possa svolgere un compito di cui le persone hanno bisogno.