Chaque module du Cross-Link Collective mesure environ 200 millimètres de long pour 20 millimètres de large, et seul, il avance lentement et de façon peu efficace. Reliés en chaînes, des dizaines d'entre eux forment un collectif robotique qui s'écoule, se reconfigure et continue d'avancer sans aucun contrôleur central. Des ingénieurs de Cornell ont conçu ce système, et les travaux ont été publiés le 20 mai dans Science Robotics.
Comment fonctionne chaque module
Chaque module renferme un petit moteur qui le fait osciller entre deux formes, un « I » et un « U ». Cette oscillation prend appui sur le sol : le module progresse par petits à-coups et bouscule ses voisins. De faibles bandes de Velcro à chaque extrémité permettent aux modules de s'accrocher les uns aux autres, puis de se détacher à nouveau.
Aucun calcul explicite ni aucune communication ne coordonne le groupe. Kirstin Petersen, auteure correspondante, est professeure associée en génie électrique et informatique et titulaire de la chaire Aref and Manon Lahham Faculty Fellow à la Cornell Duffield College of Engineering. Elle décrit cette approche comme un transfert de l'intelligence vers la forme des robots et leurs interactions physiques. Les chercheurs parlent d'intelligence mécanique. « Nous exploitons la dynamique des contacts pour laisser émerger des comportements utiles : le système se stabilise naturellement dans des configurations qui réduisent les contraintes internes et améliorent le mouvement », explique Kirstin Petersen.
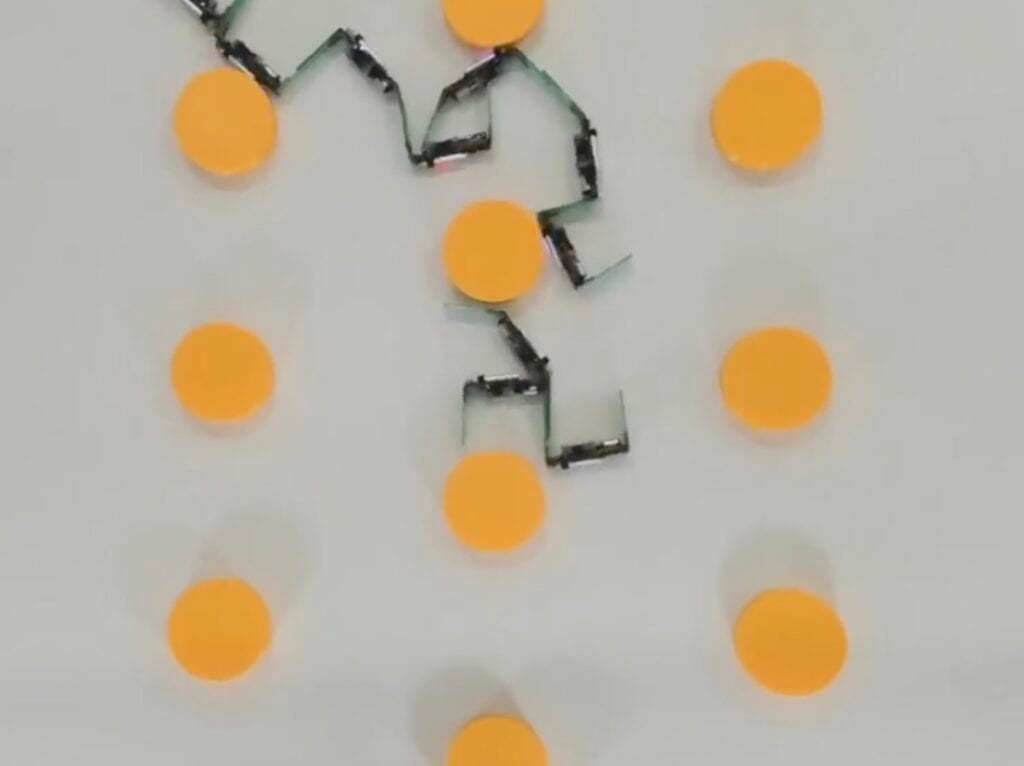
Que se passe-t-il lorsque les modules s'enchevêtrent
Le comportement change dès que les modules s'enchevêtrent en chaînes. Les chaînes se mettent à se déplacer de façon collective et s'auto-organisent en configurations changeantes. Les chercheurs décrivent un résultat robuste dans des environnements difficiles.
Sur des surfaces inclinées, les chaînes progressaient de façon plus fiable que les modules isolés. Ces derniers calaient souvent, selon leur orientation. Dans des champs d'obstacles, le collectif se comportait comme un matériau qui s'écoule. Des liaisons se formaient pour maintenir la cohésion, puis se rompaient pour éviter les blocages. Le système se déforme et se réorganise en continu en avançant, ce qui explique pourquoi l'équipe le compare à une matière molle.
Danna Ma, première auteure et chargée de cours invitée en génie électrique et informatique, affirme que la conception tolère les pannes. « Peu importe qu'un module ait une batterie défaillante ou tombe en panne pour une autre raison », dit-elle. « Le système reste fonctionnel parce qu'il sait s'adapter. Il est redondant et ne dépend d'aucun module en particulier. »
Une dose minime de calcul
L'équipe n'a pas exclu tout calcul. Elle a montré qu'une petite quantité suffit à améliorer les propriétés du collectif. Pour préserver la cohésion du groupe, un module qui s'est retrouvé isolé émet un signal de détresse sonore. Les modules voisins réagissent en ralentissant, ce qui laisse au retardataire le temps de se reconnecter.
Selon Danna Ma, il n'y a ni détection ni contrôle centralisés. Chaque module déduit qu'il a perdu le contact avec le groupe à partir de l'intensité des secousses qu'il subit. Il émet alors un bourdonnement sonore pour ralentir les modules proches, le temps de les rattraper.
Historique de la conception
Des coauteurs du Georgia Institute of Technology ont mis au point la conception initiale du module. Kirstin Petersen et Danna Ma l'ont ensuite affinée au fil d'années d'expérimentations et d'analyses statistiques. L'objectif était d'améliorer la capacité des modules à s'enchevêtrer et à fonctionner en grand nombre. Le processus a montré que de subtils changements de taille et d'autres caractéristiques peuvent influer sur l'efficacité avec laquelle les modules se connectent et se déplacent en groupe.
La conception s'inspire des gels actifs, des matériaux dont les liaisons moléculaires se forment et se dissolvent en permanence tandis que la structure d'ensemble tient bon. Les chercheurs estiment que ces résultats pourraient inspirer de nouvelles formes d'ingénierie de la matière molle. Ils voient surtout dans ce système un outil pour étudier comment l'intelligence mécanique peut produire un comportement émergent robuste dans des collectifs de robots.
Pourquoi c'est important, et ce qui n'est pas encore démontré
L'apport principal est la démonstration qu'un comportement de groupe utile peut découler de la géométrie et du contact plutôt que du logiciel. La plupart des travaux en robotique multi-robots supposent que chaque unité perçoit, calcule et communique. Ici, le comportement de base n'exige rien de tout cela, et la seule logique ajoutée est un bourdonnement déclenché par les secousses. Le modèle de défaillance en devient simple. Aucun module n'étant particulier, la perte de l'un d'eux retire un peu de capacité, sans autre conséquence. La source l'affirme explicitement, et cela découle de l'absence de contrôleur central.
Ce résultat suggère aussi une autre façon de concevoir les systèmes modulaires et reconfigurables. De nombreuses conceptions modulaires reposent sur des unités qui s'assemblent solidement avant d'adopter une forme planifiée. Ce système prend le contre-pied de cette logique. Ses fixations sont volontairement faibles et temporaires, et la forme du groupe n'est jamais spécifiée. L'avantage rapporté est que les liaisons se rompent avant de provoquer des blocages. C'est un compromis : on renonce à un contrôle précis au profit de l'adaptabilité, ce que Kirstin Petersen décrit elle-même comme l'abandon du contrôle des configurations et de la coordination pour obtenir un éventail de comportements utiles.
Plusieurs questions restent ouvertes. La source ne donne ni vitesses, ni chiffres de consommation d'énergie, ni capacité de charge utile : l'efficacité du collectif par rapport aux modules isolés n'est donc pas chiffrée ici. Elle fait état d'essais sur des pentes et dans des champs d'obstacles, mais ne décrit pas le fonctionnement en dehors de ces conditions contrôlées. Elle ne dit pas non plus comment l'approche passe à l'échelle au-delà de quelques dizaines de modules, ni comment le Velcro de faible adhérence résiste à la saleté, à l'humidité ou aux cycles répétés. Ces limites comptent pour toute application en conditions réelles.
Les chercheurs se montrent eux-mêmes prudents quant aux applications. Ils présentent le système avant tout comme une plateforme pour étudier les comportements émergents, l'ingénierie de la matière molle constituant une influence possible en aval. C'est une lecture raisonnable des preuves disponibles à ce stade. Ces travaux montrent qu'un collectif robotique physiquement simple peut maintenir un mouvement coordonné et se remettre de la défaillance de certains de ses membres. Ils ne démontrent pas encore que cette conception puisse accomplir une tâche dont on a réellement besoin.