Cada módulo del Cross-Link Collective mide unos 200 milímetros de largo y 20 milímetros de ancho, y por sí solo se desplaza con lentitud y poca eficiencia. Al enlazarse en cadenas, decenas de ellos forman un colectivo robótico que fluye, se reconfigura y sigue avanzando sin ningún controlador central. Ingenieros de Cornell construyeron el sistema, y el trabajo se publicó el 20 de mayo en Science Robotics.
Cómo funciona cada módulo
Cada módulo incorpora un pequeño motor que lo hace oscilar entre dos formas, una "I" y una "U". La oscilación empuja contra el suelo, de modo que el módulo avanza poco a poco y choca con sus vecinos. Unos parches débiles de velcro en cada extremo permiten que los módulos se enganchen entre sí y vuelvan a soltarse.
El grupo no cuenta con computación ni comunicación explícitas que lo coordinen. Kirstin Petersen, autora de correspondencia, es profesora asociada de ingeniería eléctrica y de computación y titular de la cátedra Aref and Manon Lahham Faculty Fellow en la Cornell Duffield College of Engineering. Petersen describe el enfoque como trasladar la inteligencia a la forma y a las interacciones físicas de los robots. Los investigadores lo llaman inteligencia mecánica. "Aprovechamos la dinámica de contacto para que surjan comportamientos útiles, de modo que el sistema se asienta de forma natural en configuraciones que reducen las tensiones internas y mejoran el movimiento", afirmó Petersen.
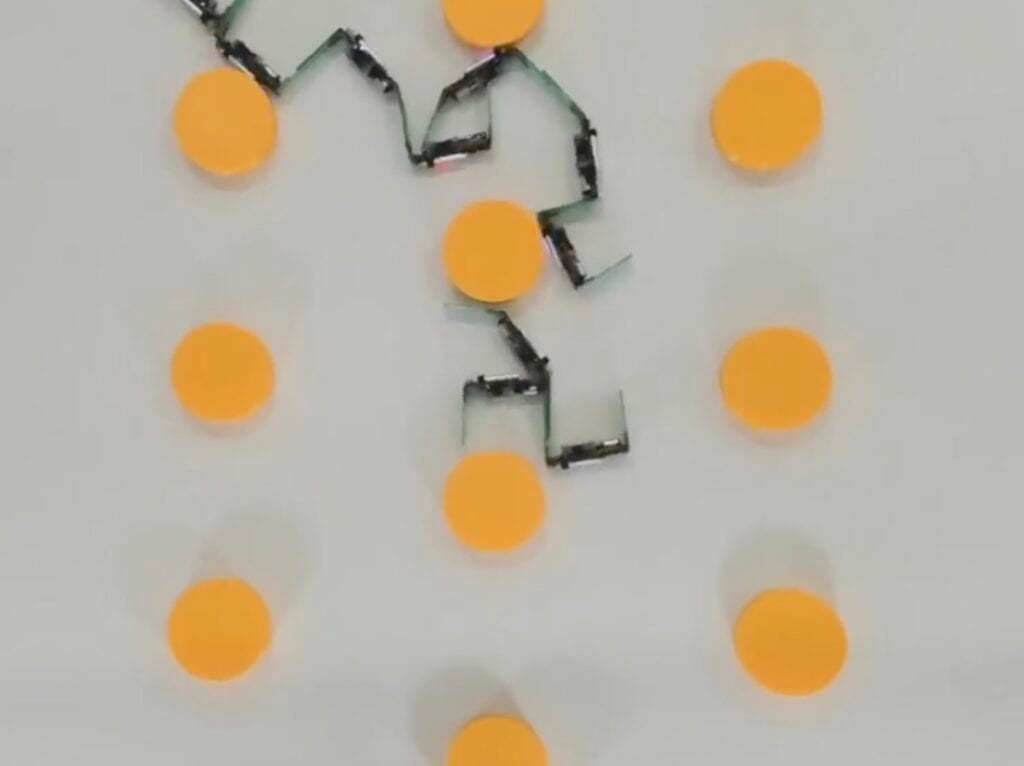
Qué ocurre cuando los módulos se enredan
El comportamiento cambia cuando los módulos se enredan en cadenas. Las cadenas empiezan a moverse de forma colectiva y se autoorganizan en configuraciones cambiantes. Los investigadores describen el resultado como resiliente en entornos difíciles.
En superficies inclinadas, las cadenas se desplazaron con más fiabilidad que los módulos individuales. Los módulos sueltos solían quedarse atascados, según su orientación. En campos con obstáculos, el colectivo se comportó como un material fluido. Se formaban conexiones para mantener la cohesión y luego se rompían para evitar atascos. El sistema se deforma y se reorganiza de forma continua al avanzar, y por eso el equipo lo compara con la materia blanda.
La autora principal, Danna Ma, profesora visitante de ingeniería eléctrica y de computación, explicó que el diseño tolera los fallos. "No importa que un módulo tenga la batería dañada o falle por otras razones", dijo. "El sistema sigue funcionando porque se adapta. Es redundante y no depende de ningún módulo en particular".
Un poco de computación
El equipo no descartó por completo la computación. Demostró que una cantidad mínima puede mejorar las propiedades del colectivo. Para mantener la cohesión del grupo, un módulo que ha quedado aislado emite una señal sonora de auxilio. Los módulos cercanos responden reduciendo su velocidad, lo que da tiempo al rezagado para reconectarse.
Ma señaló que no hay detección ni control centralizados. Cada módulo deduce que ha perdido el contacto con el grupo por la cantidad de sacudidas que recibe. Entonces emite un zumbido audible para frenar a los módulos cercanos mientras los alcanza.
Historia del diseño
Coautores del Georgia Institute of Technology desarrollaron el diseño original del módulo. Después, Petersen y Ma lo refinaron durante años de experimentación y análisis estadístico. El objetivo era mejorar la capacidad de los módulos para enredarse y operar en grandes cantidades. El proceso demostró que cambios sutiles en el tamaño del módulo y en otras características pueden influir en la eficacia con que se conectan y se mueven como grupo.
El diseño se inspira en los geles activos, materiales cuyos enlaces moleculares se forman y se disuelven de manera continua mientras la estructura general se mantiene. Los investigadores afirman que los hallazgos podrían inspirar nuevas formas de ingeniería de materia blanda. Ven el sistema, sobre todo, como una herramienta para estudiar cómo la inteligencia mecánica puede producir comportamientos emergentes resilientes en colectivos de robots.
Por qué importa y qué falta por demostrar
La principal aportación es demostrar que un comportamiento grupal útil puede surgir de la geometría y del contacto, y no del software. La mayoría de los trabajos con múltiples robots supone que cada unidad percibe, calcula y se comunica. Aquí el comportamiento básico no necesita nada de eso, y la única lógica añadida es un zumbido activado por las sacudidas. Eso simplifica el modelo de fallos. Como ningún módulo es especial, perder uno solo resta un poco de capacidad y nada más. La fuente afirma esta redundancia de forma directa, y se deriva de la ausencia de un controlador central.
El resultado también sugiere una forma de pensar los sistemas modulares y reconfigurables. Muchos diseños modulares se basan en unidades que se acoplan con firmeza y luego siguen una forma planificada. Este sistema adopta el enfoque contrario. Sus uniones son deliberadamente débiles y temporales, y la forma del grupo nunca se especifica. El beneficio señalado es que las conexiones se rompen antes de causar atascos. Es un intercambio de control exacto por adaptabilidad, que la propia Petersen describe como renunciar al control de las configuraciones y la coordinación para obtener una gama de comportamientos útiles.
Quedan varias preguntas abiertas. La fuente no ofrece velocidades, cifras de consumo energético ni capacidad de carga, por lo que aquí no se cuantifica la eficiencia del colectivo frente a la de los módulos individuales. Informa de pruebas en pendientes y en campos de obstáculos, pero no describe el funcionamiento fuera de esos entornos controlados. Tampoco indica cómo escala el enfoque más allá de decenas de módulos, ni cómo resiste el velcro débil la suciedad, la humedad o los ciclos repetidos. Estos límites importan para cualquier uso en el mundo real.
Los propios investigadores son cautos respecto a las aplicaciones. Presentan el sistema sobre todo como una plataforma para estudiar el comportamiento emergente, con la ingeniería de materia blanda como posible influencia posterior. Es una lectura razonable de la evidencia disponible hasta ahora. El trabajo demuestra que un colectivo robótico físicamente simple puede mantener un movimiento coordinado y recuperarse del fallo de sus miembros. Aún no demuestra que este diseño pueda realizar una tarea que las personas necesiten.