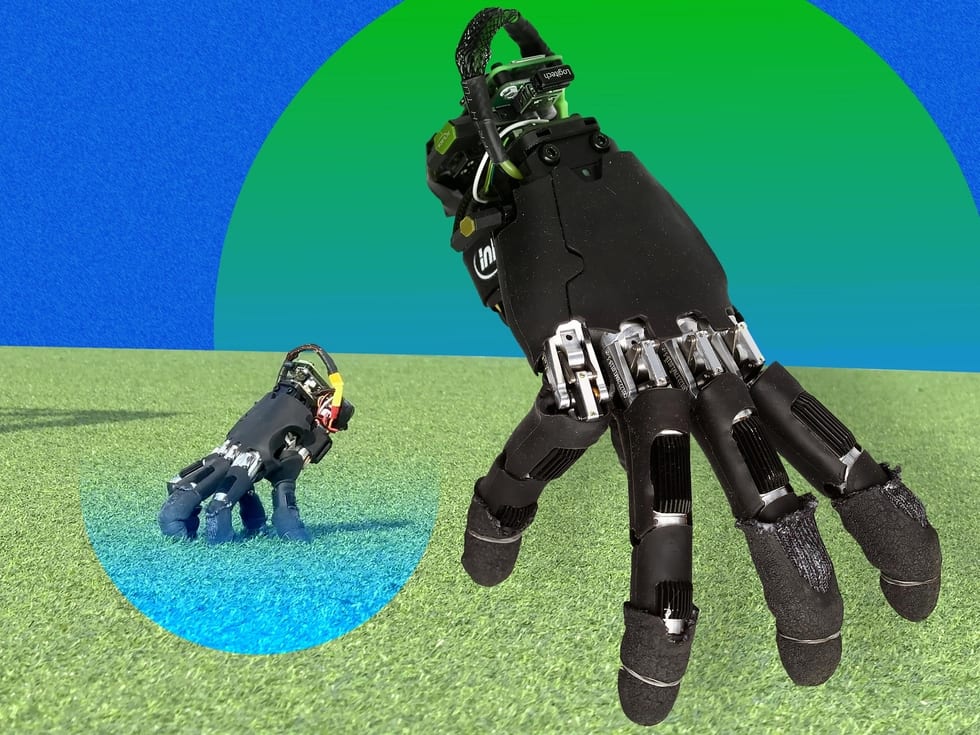
Una mano robotica commerciale dotata di uno zainetto da 80 grammi ora avanza a quattro zampe, o meglio sulle punte delle dita, su pavimenti, griglie metalliche, erba e ghiaia, per poi usare le stesse dita per premere tasti e spingere oggetti. I ricercatori del Soft Robotics Lab dell'ETH di Zurigo hanno costruito la mano robotica camminante senza braccio, senza tronco e senza cavo di collegamento. A guidare il progetto è stato Amirhossein Kazemipour, dottorando del laboratorio.
La mano è prodotta da Wuji Technology. Il team dell'ETH ha aggiunto una batteria, un'unità di misura inerziale (IMU) e un Raspberry Pi Zero, tutti alloggiati nello zainetto. Tutto ciò che serve per muoversi e agire si trova sulla mano stessa.
Una mano commerciale, non un robot camminatore su misura
I precedenti tentativi di far camminare una mano robotica si basavano in genere su mani progettate appositamente. Il team dell'ETH ha scelto la strada opposta, puntando su hardware commerciale. Kazemipour ha spiegato che non volevano compromettere le capacità di manipolazione della mano. Questa scelta ha reso più difficile la camminata, ha detto, perché la forma di una mano è ottimizzata per afferrare e non per avanzare a gattoni.
I ricercatori vedono la mano arrivare dove un tradizionale braccio robotico non può. Kazemipour cita le delicate operazioni di manutenzione in ambito industriale. Indica anche la ricerca e soccorso, dove un robot potrebbe staccare la mano per esplorare spazi confinati troppo stretti per il resto del corpo. Ha riassunto l'obiettivo in modo semplice: "Volevo capire quanto potesse fare una mano robotica senza il resto del robot".
Addestrare le dita a fare da zampe
Il team ha addestrato i controllori in simulazione con l'apprendimento per rinforzo. In questo metodo un modello impara per tentativi ed errori ripetuti, ottenendo ricompense quando si avvicina al comportamento desiderato e penalità quando se ne discosta. Kazemipour ha spiegato che i metodi usati per altri robot a zampe non potevano essere semplicemente riutilizzati. Quadrupedi e bipedi tendono a essere simmetrici tra destra e sinistra, il che semplifica camminata ed equilibrio. Una mano, invece, ha dita di lunghezza diversa e un pollice opponibile.
L'addestramento premiava lo spostamento alla velocità e nella direzione corrette, e penalizzava oscillazioni e movimenti a scatti. Per mantenere la mano in postura di avanzamento, il team ha assegnato a ciascun dito una posizione di riferimento rispetto al palmo, basata sul punto in cui quel dito si trova naturalmente durante l'andatura. Le dita venivano penalizzate se si allontanavano da quel riferimento, e i ricercatori descrivono questo meccanismo come molle virtuali che le richiamano verso la postura. La penalità per lo spostamento di un dito in avanti o indietro è nettamente inferiore a quella per lo spostamento laterale. Fare un passo costa quindi poco alla mano rispetto alla ricompensa ottenuta avanzando.
Il team ha inoltre addestrato modelli separati per rimettere in piedi la mano dopo una caduta, premere i tasti di una tastiera e spingere oggetti verso un bersaglio. Tutti e quattro i modelli stanno nel computer di bordo e il controllore passa dall'uno all'altro in base alle necessità.
Cosa hanno mostrato i test
Nelle prove sul campo la mano ha percorso 14 superfici diverse, tra cui pavimenti lisci, griglie metalliche, erba e ghiaia. Ha eseguito curve sia a destra sia a sinistra e ha raggiunto una velocità media di 9 centimetri al secondo. Si è rialzata da sola dopo una caduta in 21 prove su 25.
Per il compito di spinta, la mano riceveva il flusso video di una telecamera posta sopra di essa. Ha poi spinto in autonomia un cubo da 41 grammi verso bersagli fino a 40 cm di distanza, riuscendoci 15 volte di fila.
I ricercatori esterni hanno reagito con interesse e cautela. Masahiko Inami, professore all'Università di Tokyo il cui gruppo ha sviluppato robot camminanti a forma di mano, ha osservato che il punto notevole è che le stesse dita muovono la mano, ne sostengono il peso e interagiscono con l'ambiente. Concorda sul fatto che una mano mobile potrebbe raggiungere spazi confinati e azionare comandi a cui un intero braccio non accederebbe facilmente. Ha aggiunto che un impiego pratico richiederebbe percezione a bordo e una navigazione più robusta. Hideki Shimobayashi, dottorando nel laboratorio di Inami, ha sottolineato che camminare sollecita una mano in modo molto diverso dall'afferrare, quindi la durabilità potrebbe rappresentare una sfida.
Matei Ciocarlie, professore associato di ingegneria meccanica alla Columbia University, l'ha definito un "risultato interessante". Ha suggerito che indichi una nuova classe di manipolatori mobili: dotati di destrezza, capaci di attraversare terreni complessi e di gestire carichi di dimensioni paragonabili alle proprie.
Analisi: cosa dimostra e cosa no questo lavoro
Il contributo principale è un metodo, non una macchina finita. La penalità basata sulle molle virtuali offre un modo per addestrare una mano asimmetrica, pensata per afferrare, a mantenere una postura di avanzamento. Ed è importante, perché la mano non ha dovuto essere riprogettata attorno alla locomozione. Se l'approccio regge, le mani dotate di destrezza già esistenti potrebbero acquisire mobilità tramite software e un piccolo modulo aggiuntivo, anziché con nuove soluzioni meccaniche.
Il confronto con i lavori precedenti è più limitato di quanto possa sembrare. Mani camminanti esistono già, comprese quelle del gruppo di Inami. Ciò che distingue questo progetto, in base ai dettagli riportati, è la combinazione di una mano commerciale, una batteria e un computer interamente di bordo, e diverse abilità addestrate tra cui il controllore passa a seconda del caso.
I limiti si vedono nei numeri. Una velocità di 9 cm/s è bassa per qualsiasi compito sul campo. Un tasso di successo del rialzamento di 21 su 25 significa che la mano non è riuscita a riprendersi in circa una prova su sei: un divario rilevante per un robot pensato per lavorare da solo in uno spazio stretto. Il risultato sulla spinta del cubo si basava su una telecamera esterna posta sopra la mano, quindi la percezione non era a bordo. L'osservazione di Inami, secondo cui servirebbero percezione di bordo e una navigazione più solida, vale qui in pieno. Il cubo da 41 grammi dice inoltre poco su quanto carico la mano possa spostare, e i risultati riportati non indicano un valore di carico utile.
Diverse affermazioni restano non verificate nel lavoro riportato. Lo scenario di distacco ed esplorazione per la ricerca e soccorso è un impiego ipotizzato, non dimostrato. La durabilità sotto carichi ripetuti di camminata è una questione aperta sollevata da Shimobayashi. L'idea di più lungo termine di Kazemipour, che chiama autonomous modular embodiments (corpi modulari autonomi), prevede parti del corpo che passano dal fungere da componenti di un robot più grande all'agire come agenti indipendenti. Questa mano mostra soltanto la seconda metà dell'idea: una parte che opera da sola. Riagganciarsi a un corpo più grande e passare il controllo avanti e indietro sarebbe il prossimo passo da dimostrare.