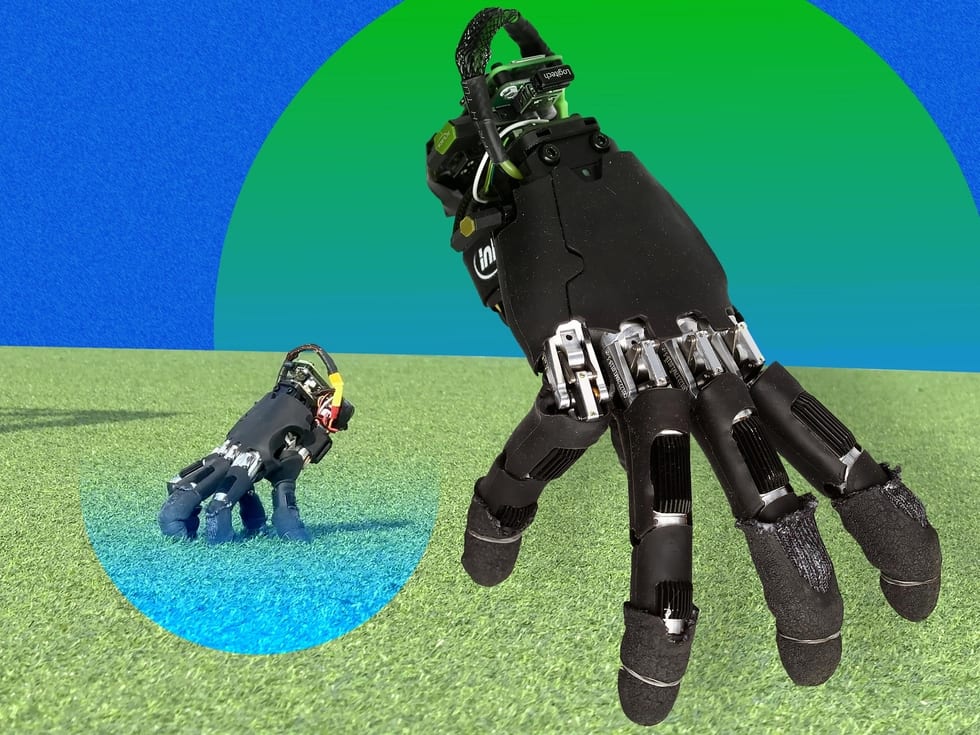
Une main robotique du commerce, équipée d'un sac à dos de 80 grammes, avance désormais sur le bout des doigts à travers sols, caillebotis métalliques, herbe et gravier, puis se sert des mêmes doigts pour appuyer sur des touches et pousser des objets. Des chercheurs du Soft Robotics Lab de l'ETH Zurich ont conçu cette main robotique marcheuse sans bras, sans torse et sans câble d'alimentation. Amirhossein Kazemipour, doctorant au sein du laboratoire, a dirigé le projet.
La main provient de Wuji Technology. L'équipe de l'ETH y a ajouté une batterie, une centrale inertielle (IMU) et un Raspberry Pi Zero, le tout logé dans le sac à dos. Tout ce qu'il faut pour se déplacer et agir se trouve sur la main elle-même.
Une main du commerce, pas un marcheur sur mesure
Les tentatives précédentes pour faire marcher une main robotique reposaient en général sur des mains conçues à cet effet. L'équipe de l'ETH a fait le choix inverse en retenant un matériel commercial. Selon Amirhossein Kazemipour, les chercheurs ne voulaient pas sacrifier les capacités de manipulation de la main. Ce choix a compliqué la marche, explique-t-il, car la forme d'une main est optimisée pour la préhension plutôt que pour la locomotion à quatre pattes.
Les chercheurs imaginent cette main accéder à des endroits qu'un bras robotique classique ne peut pas atteindre. Amirhossein Kazemipour évoque des tâches de maintenance délicates en milieu industriel. Il cite aussi la recherche et le sauvetage, où un robot pourrait détacher sa main pour explorer des espaces confinés trop étroits pour le reste de son corps. Il résume son objectif simplement : « Je voulais voir ce qu'une main robotique pouvait accomplir sans le reste du robot. »
Entraîner les doigts à devenir des pattes
L'équipe a entraîné ses contrôleurs en simulation par apprentissage par renforcement. Dans cette méthode, un modèle apprend par essais et erreurs répétés : il reçoit des récompenses lorsqu'il se rapproche du comportement souhaité et des pénalités lorsqu'il s'en écarte. Selon Amirhossein Kazemipour, les méthodes employées pour d'autres robots à pattes ne pouvaient pas être simplement réutilisées. Les quadrupèdes et les bipèdes sont généralement symétriques de gauche à droite, ce qui simplifie la marche et l'équilibre. Une main, elle, possède des doigts de longueurs différentes et un pouce opposable.
L'entraînement récompensait un déplacement à la bonne vitesse et dans la bonne direction. Il pénalisait les oscillations et les mouvements saccadés. Pour maintenir la main en position de reptation, l'équipe a attribué à chaque doigt sa propre position cible par rapport à la paume, fondée sur la position qu'adopte naturellement ce doigt lorsque la main avance à quatre pattes. Les doigts étaient pénalisés lorsqu'ils s'écartaient de cette référence, ce que les chercheurs décrivent comme des ressorts virtuels les ramenant vers la posture. La pénalité pour un mouvement d'un doigt vers l'avant ou vers l'arrière est nettement plus faible que celle pour un mouvement latéral. Faire un pas coûte donc peu à la main au regard de la récompense obtenue en avançant.
L'équipe a aussi entraîné des modèles distincts pour redresser la main après une chute, appuyer sur les touches d'un clavier et pousser des objets vers une cible. Les quatre modèles tiennent dans l'ordinateur embarqué, et le contrôleur passe de l'un à l'autre selon les besoins.
Ce que les essais ont montré
Lors des essais en conditions réelles, la main a avancé sur 14 surfaces différentes, notamment des sols lisses, des caillebotis métalliques, de l'herbe et du gravier. Elle a effectué des virages à droite comme à gauche et atteint une vitesse moyenne de 9 centimètres par seconde. Elle s'est redressée seule après une chute dans 21 essais sur 25.
Pour la tâche de poussée, la main recevait le flux vidéo d'une caméra placée au-dessus. Elle a ensuite poussé de façon autonome un cube de 41 grammes vers des cibles situées jusqu'à 40 cm, avec 15 réussites consécutives.
Des chercheurs extérieurs ont réagi avec intérêt et prudence. Masahiko Inami, professeur à l'Université de Tokyo dont le groupe a développé des robots marcheurs en forme de main, estime que le point notable est que les mêmes doigts déplacent la main, supportent son poids et interagissent avec son environnement. Il admet qu'une main mobile pourrait atteindre des espaces confinés et actionner des commandes difficiles d'accès pour un bras complet. Il ajoute qu'un déploiement concret exigerait une perception embarquée et une navigation plus robuste. Hideki Shimobayashi, doctorant dans le laboratoire d'Inami, souligne que la marche sollicite une main très différemment de la préhension, de sorte que la durabilité pourrait poser problème.
Matei Ciocarlie, professeur associé de génie mécanique à l'Université Columbia, parle d'un « résultat très sympa ». Selon lui, il annonce une catégorie de manipulateurs mobiles à la fois dextres, capables de franchir des terrains complexes et de manipuler des charges de taille comparable à la leur.
Analyse : ce que ces travaux établissent, et ce qu'ils n'établissent pas
L'apport principal est une méthode, et non une machine aboutie. La pénalité par ressorts virtuels permet d'entraîner une main asymétrique, conçue pour la préhension, à conserver une posture de marche. C'est important, car la main n'a pas eu à être repensée autour de la locomotion. Si l'approche se confirme, les mains dextres existantes pourraient gagner en mobilité grâce à du logiciel et à un petit module complémentaire, plutôt qu'à de nouvelles conceptions mécaniques.
La comparaison avec les travaux antérieurs est plus restreinte qu'il n'y paraît. Des mains marcheuses existent déjà, notamment celles du groupe d'Inami. Ce qui distingue ce projet, d'après les éléments rapportés, c'est l'association d'une main commerciale, d'une batterie et d'un ordinateur entièrement embarqués, et de plusieurs compétences entraînées entre lesquelles le contrôleur bascule.
Les limites apparaissent dans les chiffres. Une vitesse de 9 cm/s est lente pour n'importe quelle mission de terrain. Un taux de redressement de 21 sur 25 signifie que la main n'a pas réussi à se rétablir dans environ un essai sur six. L'écart est significatif pour un robot censé travailler seul dans un espace exigu. Le résultat de poussée du cube reposait sur une caméra placée au-dessus, de sorte que la perception correspondante n'était pas embarquée sur la main. La remarque d'Inami sur la nécessité d'une perception embarquée et d'une navigation plus robuste s'applique donc directement ici. Le cube de 41 grammes en dit par ailleurs peu sur la charge que la main pourrait déplacer, et les résultats rapportés n'indiquent aucune valeur de charge utile.
Plusieurs affirmations restent non vérifiées dans les travaux rapportés. Le scénario de détachement et d'exploration pour la recherche et le sauvetage est un usage envisagé, et non une démonstration. La durabilité sous des charges de marche répétées reste une question ouverte soulevée par Hideki Shimobayashi. L'idée à plus long terme d'Amirhossein Kazemipour, qu'il appelle « incarnations modulaires autonomes », consisterait à faire alterner des parties du corps entre le rôle de composants d'un robot plus grand et celui d'agents indépendants. Cette main n'illustre que la seconde moitié de l'idée : une pièce qui fonctionne seule. Se rattacher à un corps plus grand et se passer le contrôle dans les deux sens serait la prochaine étape à démontrer.