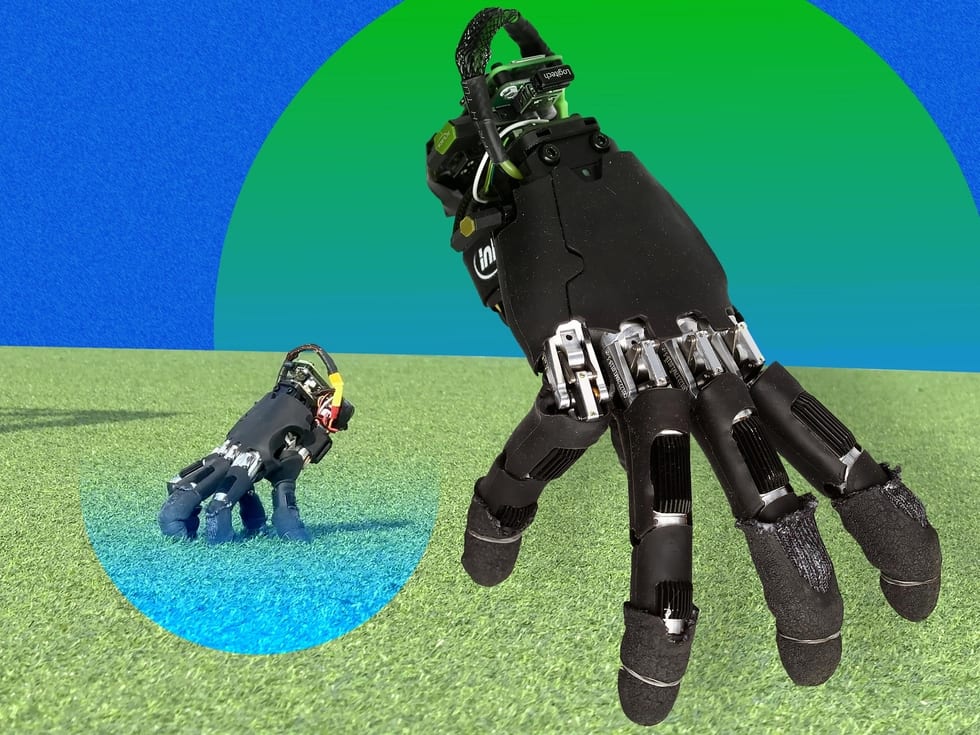
Una mano robótica comercial equipada con una mochila de 80 gramos ahora avanza a gatas sobre suelos, rejillas metálicas, césped y grava apoyándose en las yemas de los dedos, y luego usa esos mismos dedos para pulsar teclas y empujar objetos. Investigadores del Soft Robotics Lab de ETH Zurich construyeron esta mano robótica caminante sin brazo, sin torso y sin cables. Amirhossein Kazemipour, doctorando del laboratorio, lideró el proyecto.
La mano es de Wuji Technology. El equipo de ETH añadió una batería, una unidad de medición inercial (IMU) y una Raspberry Pi Zero, todo alojado en la mochila. Todo lo necesario para moverse y actuar va montado en la propia mano.
Una mano comercial, no un caminante a medida
Los intentos anteriores de hacer caminar a una mano robótica solían basarse en manos diseñadas expresamente para ello. El equipo de ETH tomó el camino contrario y optó por hardware comercial. Kazemipour explicó que no querían comprometer las capacidades de manipulación de la mano. Esa decisión complicó el desplazamiento, señaló, porque la forma de una mano está optimizada para agarrar y no para gatear.
Los investigadores creen que la mano puede llegar a lugares que un brazo robótico convencional no alcanza. Kazemipour menciona tareas delicadas de mantenimiento en entornos industriales. También apunta a la búsqueda y rescate, donde un robot podría desprender su mano para explorar espacios confinados demasiado estrechos para el resto de su cuerpo. Resumió el objetivo con sencillez: "Quería ver cuánto podía hacer una mano robótica sin el resto del robot".
Entrenar los dedos para que sean patas
El equipo entrenó sus controladores en simulación mediante aprendizaje por refuerzo. En este método, un modelo aprende por ensayo y error repetido: recibe recompensas a medida que se acerca al comportamiento deseado y penalizaciones cuando se aleja de él. Kazemipour explicó que los métodos usados en otros robots con patas no podían reutilizarse sin más. Los cuadrúpedos y los bípedos tienden a ser simétricos de izquierda a derecha, lo que simplifica la marcha y el equilibrio. Una mano tiene dedos de distinta longitud y un pulgar oponible.
El entrenamiento recompensaba avanzar a la velocidad y en la dirección correctas, y penalizaba los bamboleos y los movimientos bruscos. Para mantener la mano en postura de gateo, el equipo asignó a cada dedo su propia posición objetivo respecto a la palma, basada en el lugar donde ese dedo se coloca de forma natural al gatear. Se penalizaba a los dedos que se alejaban de esa referencia, algo que los investigadores describen como resortes virtuales que los devuelven a la postura. La penalización por mover un dedo hacia delante o hacia atrás es considerablemente menor que la de moverlo hacia los lados. Así, dar un paso le cuesta poco a la mano en comparación con la recompensa por avanzar.
El equipo también entrenó modelos independientes para reincorporar la mano tras una caída, pulsar teclas de un teclado y empujar objetos hasta un punto objetivo. Los cuatro modelos caben en el ordenador de a bordo, y el controlador alterna entre ellos según se necesite.
Lo que mostraron las pruebas
En ensayos con hardware real, la mano avanzó sobre 14 superficies distintas, entre ellas suelos lisos, rejillas metálicas, césped y grava. Realizó giros a derecha e izquierda y alcanzó una velocidad media de 9 centímetros por segundo. Logró recuperar la postura tras una caída en 21 de 25 intentos.
En la tarea de empuje, la mano recibió la señal de vídeo de una cámara cenital. Después empujó de forma autónoma un cubo de 41 gramos hasta objetivos situados a un máximo de 40 cm, con 15 éxitos consecutivos.
Investigadores ajenos al proyecto reaccionaron con interés y cautela. Masahiko Inami, profesor de la Universidad de Tokio cuyo grupo ha desarrollado robots caminantes con forma de mano, afirmó que lo más destacable es que los mismos dedos desplazan la mano, soportan su peso e interactúan con el entorno. Coincidió en que una mano móvil podría llegar a espacios confinados y accionar controles a los que un brazo completo no accedería con facilidad. Añadió que su despliegue práctico requeriría percepción a bordo y una navegación más robusta. Hideki Shimobayashi, doctorando del laboratorio de Inami, señaló que caminar somete a la mano a cargas muy distintas de las del agarre, por lo que la durabilidad podría ser un reto.
Matei Ciocarlie, profesor asociado de ingeniería mecánica en la Universidad de Columbia, lo calificó de "resultado genial". Sugirió que apunta a una clase de manipuladores móviles diestros, capaces de cruzar terreno complejo y de manejar cargas de tamaño comparable al suyo.
Análisis: lo que este trabajo demuestra y lo que no
La principal aportación es un método, no una máquina terminada. La penalización de resorte virtual permite entrenar a una mano asimétrica, pensada para agarrar, para que mantenga una postura de gateo. Esto importa porque no hizo falta rediseñar la mano en torno a la locomoción. Si el enfoque se sostiene, las manos diestras existentes podrían ganar movilidad mediante software y un pequeño módulo adicional, en lugar de nuevos diseños mecánicos.
La comparación con trabajos previos es más limitada de lo que parece a primera vista. Ya existen manos caminantes, incluidas las del grupo de Inami. Lo que distingue a este proyecto, según los detalles publicados, es la combinación de una mano comercial, una batería y un ordenador totalmente integrados a bordo, y varias habilidades entrenadas entre las que alterna el controlador.
Los límites se aprecian en las cifras. Una velocidad de 9 cm/s es lenta para cualquier tarea de campo. Una tasa de recuperación de 21 sobre 25 implica que la mano falló en recuperarse en aproximadamente uno de cada seis intentos. Es una brecha importante para un robot destinado a trabajar solo en un espacio angosto. El resultado del empuje del cubo dependió de una cámara cenital, de modo que la percepción no iba a bordo de la mano. El comentario de Inami sobre la necesidad de percepción a bordo y una navegación más sólida se aplica directamente aquí. El cubo de 41 gramos tampoco dice mucho sobre qué carga podría mover la mano, y los resultados publicados no indican una cifra de carga útil.
Varias afirmaciones siguen sin comprobarse en el trabajo descrito. El escenario de desprender la mano y explorar en búsqueda y rescate es un uso propuesto, no una demostración. La durabilidad bajo cargas repetidas de marcha es una cuestión abierta planteada por Shimobayashi. La idea a más largo plazo de Kazemipour, a la que llama encarnaciones modulares autónomas, haría que las partes del cuerpo alternaran entre ser componentes de un robot mayor y actuar como agentes independientes. Esta mano solo muestra la segunda mitad de esa idea: una pieza que opera sola. Volver a acoplarse a un cuerpo mayor y ceder y recuperar el control sería lo siguiente que habría que demostrar.