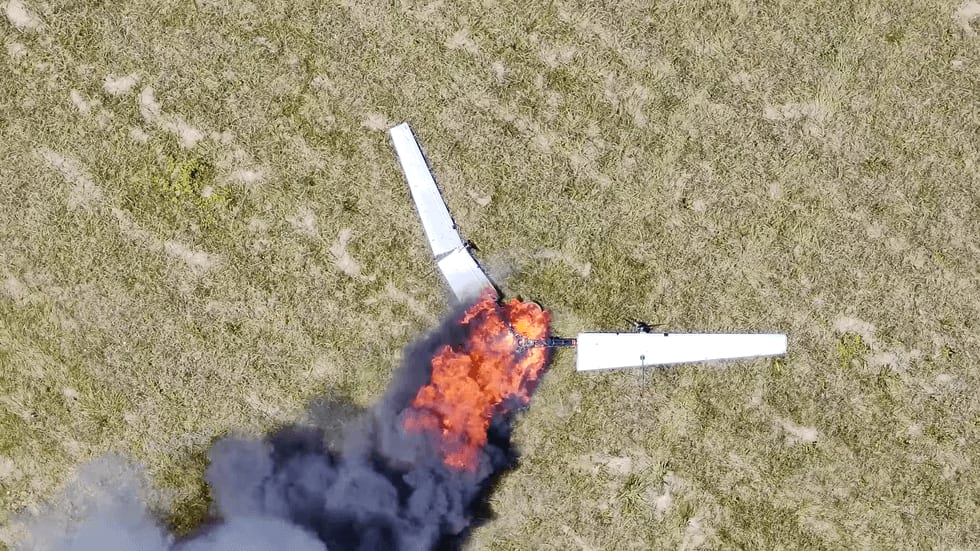
Les résumés vidéo des derniers jours du DARPA Lift Challenge montrent des crashs suivis d'incendies de batterie. Ces images font partie de la sélection hebdomadaire de vidéos de robotique, qui comprend aussi un robot maçon, une machine qui grimpe le long des plantes et un drone conçu pour livrer des colis à des véhicules en mouvement.
Les images du DARPA Lift Challenge sont le moment le plus spectaculaire de la sélection. Le reste couvre un large éventail de travaux, de la construction commerciale à la recherche universitaire en passant par des démonstrations de robots humanoïdes. Ensemble, ces vidéos donnent un aperçu de l'état de la robotique pratique dans la construction, l'agriculture, l'espace, la locomotion et la manipulation.
Ce que montrent les images du DARPA Lift Challenge
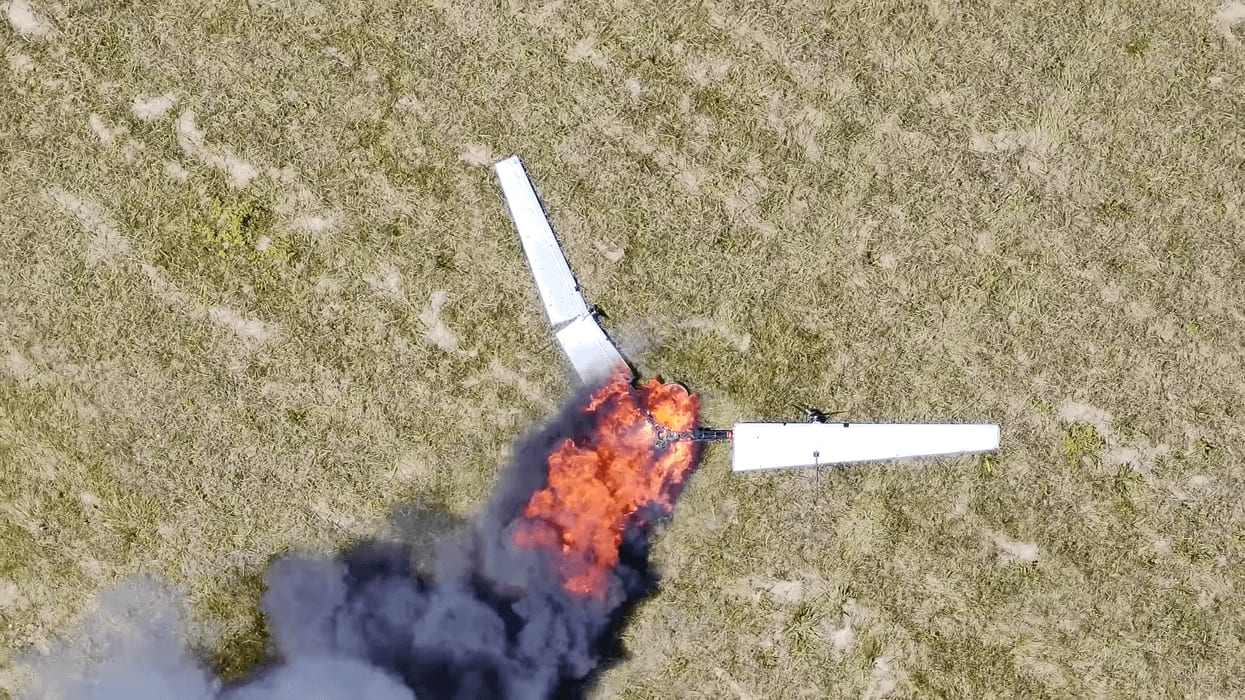
Les résumés couvrent les derniers jours du DARPA Lift Challenge. On y voit des véhicules subir de lourdes défaillances, dont certaines se sont soldées par des incendies de batterie. Ces résumés constituent le principal témoignage de la dernière ligne droite de l'épreuve.
Les images d'échecs publics ont une vraie valeur en robotique. Les compétitions soumettent le matériel à des contraintes que les démonstrations de laboratoire, en environnement contrôlé, évitent. Un crash suivi d'un incendie de batterie est une donnée précieuse sur les systèmes d'alimentation et la fiabilité en vol. C'est aussi un rappel que le stockage de l'énergie reste l'un des aspects les plus difficiles dans la conception de machines capables de soulever et de transporter des charges.
Ces résumés ne disent pas quelles conceptions ont été les plus performantes, et aucun résultat n'est fourni ici. Ils offrent en revanche un aperçu du comportement des machines poussées dans leurs retranchements.
Des robots en extérieur et sur chantier
Les robots de Monumental ont réalisé la maçonnerie d'une maison mitoyenne. Ils ont posé environ 20 000 briques dans un nouveau quartier résidentiel. Ce chiffre compte, car il correspond à un chantier achevé et non à un simple mur d'essai. La maçonnerie est un travail répétitif et physiquement éprouvant, et un robot qui mène à bien le gros œuvre en briques d'une vraie maison répond à ces deux problèmes.
Le HKUST Aerial Robotics Group a présenté un concept de livraison par drone destiné aux véhicules en mouvement, et peut-être à la livraison par une fenêtre ouverte. Poser un colis sur une plateforme elle-même en mouvement est un problème bien plus ardu que la livraison à une adresse fixe. La vidéo suggère que l'équipe travaille sur ce cas de figure plus difficile.
STEMbot aborde l'échelle différemment. Ce petit robot grimpe le long des tiges des plantes et les contourne pour y détecter des parasites. Il n'est pas rapide. Sa mission est l'inspection, et une machine lente qui reste sur la plante peut tout de même être utile pour cela.
Recherche et manipulation en vidéo
Le Modlab de l'Université de Pennsylvanie a publié une vidéo d'un robot à treillis. La source ne donne aucun détail technique en dehors du jeu de mots de sa description : il faut donc y voir une démonstration de l'approche du laboratoire fondée sur les structures, plutôt qu'un résultat publié.
Stanford BDML et Honeybee Robotics proposent une charge utile pour tester dans l'espace des adhésifs inspirés du gecko. L'idée est d'exposer ces adhésifs à l'environnement spatial plutôt que de se contenter d'essais au sol. Cette charge utile n'est qu'une proposition, et la source n'indique aucune date de lancement.
Une équipe du BRAIN VISTEC a présenté un mécanisme de direction adaptative différentielle, ou DAST. Il répond à la question de savoir comment un robot à pattes peut organiser lui-même sa marche tout en conservant la direction souhaitée. Ces travaux reposent sur une commande adaptative décentralisée : la direction s'adapte via un contrôle distribué plutôt que par un planificateur central unique.
Sanctuary AI a publié une vidéo centrée sur la récupération après un échec. L'idée est qu'il importe moins qu'un robot échoue sans danger que de savoir s'il parvient ensuite à reprendre sa tâche.
Kawasaki Robotics a présenté un robot qui sert à verser, avec de petites doses de champagne. LimX Dynamics a montré la manipulation de vêtements, une tâche rendue plus difficile par le fait que les gens laissent leurs habits en tas. Sharpa a présenté le pliage de chemises à un rythme que la légende de la vidéo compare à celui d'un humain. DEEP Robotics a montré son humanoïde DR02 montant des escaliers avec des pas stables et maîtrisés. AgileX a clos la sélection avec un mini-réfrigérateur structurel.
Ce que ces vidéos disent du secteur
L'élément le plus probant de cette sélection est le résultat de Monumental. Environ 20 000 briques posées sur une vraie maison, c'est un résultat obtenu sur le terrain. La plupart des autres éléments sont de courtes démonstrations, des propositions ou des travaux de laboratoire, et aucun n'est accompagné de chiffres de performance dans les documents disponibles ici.
Les images du DARPA Lift Challenge révèlent une faiblesse récurrente. Les incendies après un crash mettent en lumière la sécurité des batteries, qui concerne tous les systèmes évoqués ici qui se déplacent par leurs propres moyens, des drones de livraison aux humanoïdes. Un robot qui soulève bien mais peut s'enflammer en cas de défaillance est difficile à déployer près de personnes ou de bâtiments.
On observe aussi un clivage entre les travaux qui visent des tâches structurées et ceux qui s'attaquent à des environnements désordonnés. La maçonnerie, le service de boissons et la montée d'escaliers se déroulent dans des cadres à la géométrie claire. Les tas de vêtements, les tiges de plantes et les véhicules en mouvement sont plus imprévisibles. Les vidéos sur les vêtements et la livraison s'attaquent aux cas les plus difficiles, mais une courte vidéo ne dit pas à quelle fréquence ils réussissent. Les taux de réussite, les vitesses et le nombre d'échecs ne sont pas indiqués : ces affirmations restent donc à prouver.
La vidéo de Sanctuary AI met en avant un critère utile pour le secteur. La capacité à se remettre d'un échec est un meilleur indicateur de robots réellement déployables qu'une démonstration sans faille. Les résumés du DARPA Lift Challenge, avec leurs crashs et leurs incendies, montrent ce qui se passe quand cette récupération est impossible. L'écart entre ces deux issues concentre une grande partie du travail d'ingénierie restant.
Pour ceux qui suivent la robotique spatiale, la proposition d'adhésifs inspirés du gecko est le dossier à surveiller. Ce n'est encore qu'une proposition, et rien dans les documents ne confirme qu'elle ait été financée ou programmée pour un vol.