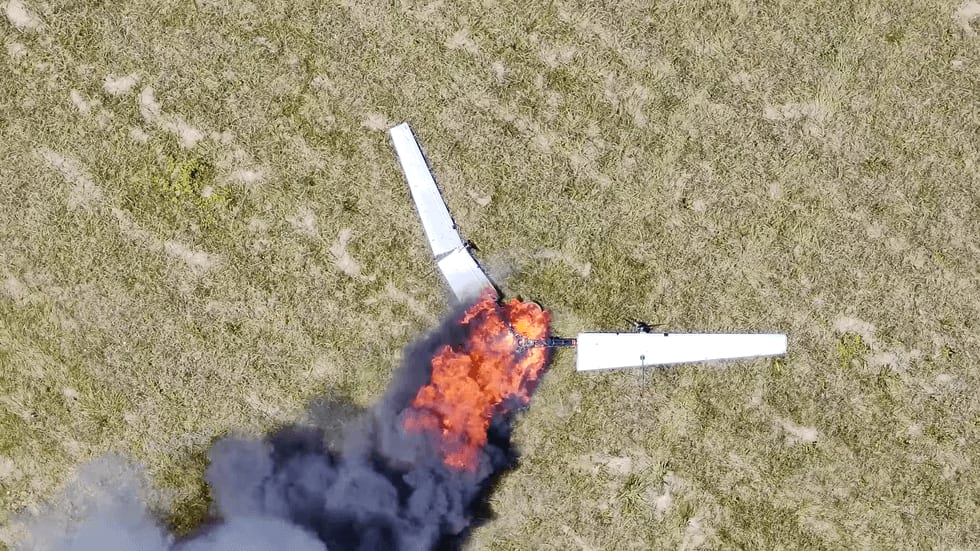
Los videos resumen de los últimos días del DARPA Lift Challenge muestran accidentes seguidos de incendios de baterías. Las imágenes forman parte de la selección semanal de clips de robótica, que también incluye un robot que coloca ladrillos, una máquina que trepa plantas y un dron diseñado para hacer entregas a vehículos en movimiento.
El material del DARPA Lift Challenge es lo más espectacular del conjunto. El resto abarca trabajos que van desde la construcción comercial hasta la investigación universitaria y las demostraciones de humanoides. En conjunto, los clips muestran en qué punto se encuentra la robótica práctica en construcción, agricultura, espacio, locomoción y manipulación.
Qué muestran las imágenes del DARPA Lift Challenge
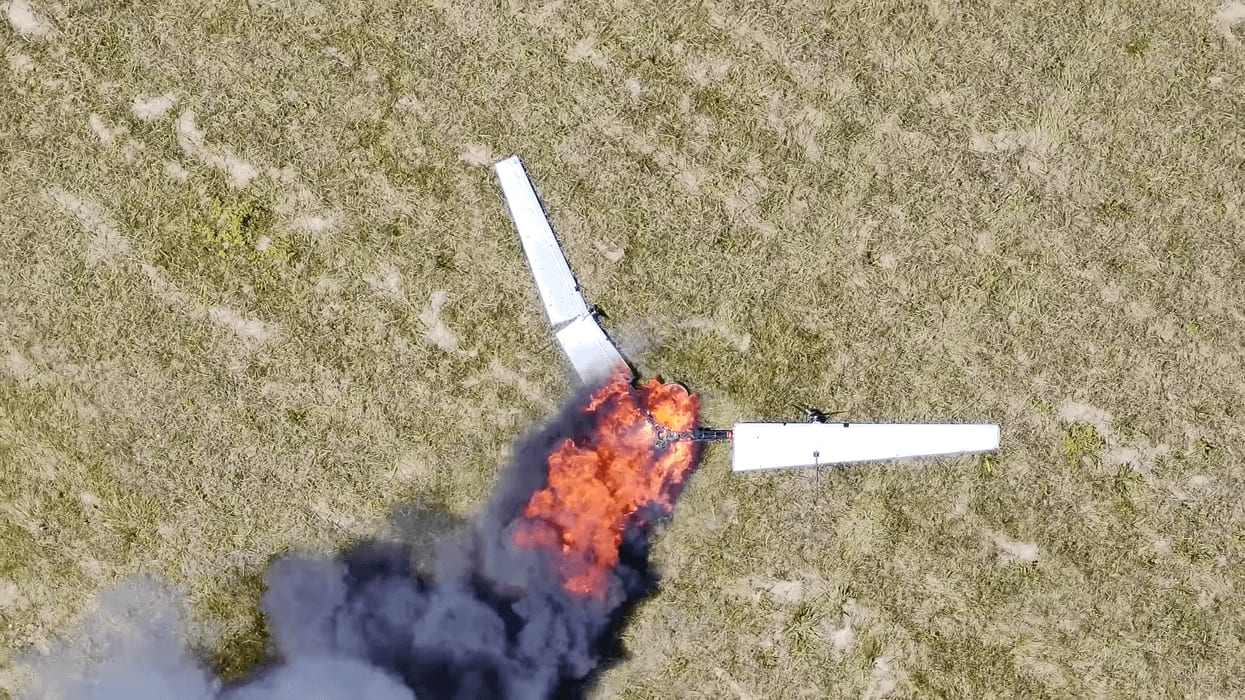
Los resúmenes cubren los últimos días del DARPA Lift Challenge. Las imágenes incluyen vehículos que fallan de forma grave, y algunos de esos fallos terminaron en incendios de baterías. Los resúmenes son el principal registro de cómo transcurrió el tramo final.
Las imágenes públicas de fallos tienen un valor real en robótica. Las competencias someten el hardware a un estrés que una demostración controlada de laboratorio evita. Un accidente seguido de un incendio de batería es un dato sobre los sistemas de potencia y la fiabilidad de vuelo. También es un recordatorio de que el almacenamiento de energía es una de las partes más difíciles de construir máquinas que levantan y transportan cargas.
Los resúmenes no aclaran qué diseños tuvieron el mejor desempeño, y aquí no se presentan resultados. Lo que ofrecen es una visión de cómo se comportó el hardware cuando se lo llevó al límite.
Robots que trabajan al aire libre y en obra
Los robots de Monumental ejecutaron la mampostería de una vivienda adosada. Colocaron unos 20 000 ladrillos en una nueva urbanización. La cifra es importante porque describe una obra terminada y no un muro de prueba. Levantar muros de ladrillo es una tarea repetitiva y físicamente agotadora, y un robot que completa la mampostería de una vivienda real aborda ambos problemas.
El HKUST Aerial Robotics Group presentó un concepto de entrega con drones dirigido a vehículos en movimiento, y posiblemente a la entrega a través de una ventana abierta. Posar un paquete sobre una plataforma que a su vez está en movimiento es un problema más difícil que dejarlo en una dirección fija. El clip sugiere que el grupo trabaja en ese caso más complejo.
STEMbot adopta un enfoque distinto en cuanto a escala. Este pequeño robot trepa por los tallos de las plantas y los rodea para detectar plagas. No es rápido. Su función es la inspección, y una máquina lenta que permanece sobre la planta puede resultar útil para eso.
Clips de investigación y manipulación
Modlab, de la Universidad de Pensilvania, publicó un clip de un robot de estructura reticulada (truss). La fuente no ofrece detalles técnicos más allá del juego de palabras en su descripción, por lo que el clip debe entenderse como una demostración del enfoque del laboratorio basado en estructuras y no como un resultado publicado.
Stanford BDML y Honeybee Robotics proponen una carga útil para probar adhesivos inspirados en las salamanquesas en el espacio. La idea es exponer los adhesivos al entorno espacial en lugar de depender solo de pruebas en tierra. La carga útil es una propuesta, y la fuente no indica fecha de lanzamiento.
Un grupo de BRAIN VISTEC presentó un mecanismo de dirección adaptativa diferencial, o DAST. Aborda cómo un robot con patas puede organizar su propia marcha manteniendo la dirección deseada. El trabajo emplea control adaptativo descentralizado, de modo que la dirección se adapta mediante un control distribuido y no a través de un único planificador central.
Sanctuary AI publicó un clip centrado en la recuperación tras un fallo. La idea es que importa menos que un robot falle de forma segura que el hecho de que luego logre retomar la tarea.
Kawasaki Robotics mostró un robot que sirve bebidas, con pequeñas medidas de champán. LimX Dynamics presentó el manejo de ropa, una tarea más difícil porque la gente deja las prendas amontonadas. Sharpa mostró el doblado de camisas a un ritmo que el pie del clip compara con la velocidad humana. DEEP Robotics presentó a su humanoide DR02 subiendo escaleras con pasos estables y controlados. AgileX cerró la selección con un minirrefrigerador estructural.
Qué dicen los clips sobre el sector
La prueba más sólida de esta selección es el resultado de Monumental. Una cifra de unos 20 000 ladrillos en una vivienda real es un resultado de campo. La mayoría de los demás elementos son demostraciones breves, propuestas o trabajos de laboratorio, y ninguno viene acompañado de cifras de rendimiento en el material disponible aquí.
Las imágenes del DARPA Lift Challenge apuntan a una debilidad recurrente. Los incendios tras los accidentes ponen el foco en la seguridad de las baterías, que afecta a todos los elementos que se mueven con energía propia, desde los drones de reparto hasta los humanoides. Un robot que levanta bien pero puede incendiarse cuando falla es difícil de desplegar cerca de personas o edificios.
También hay una división entre el trabajo orientado a tareas estructuradas y el orientado a tareas desordenadas. La mampostería, el servido de bebidas y la subida de escaleras ocurren en entornos con geometría clara. Las pilas de ropa, los tallos de las plantas y los vehículos en movimiento son menos predecibles. Los clips de ropa y de entregas abordan los casos más difíciles, pero un video corto no muestra con qué frecuencia tienen éxito. No se indican tasas de éxito, velocidades ni número de fallos, así que esas afirmaciones siguen sin demostrarse.
El clip de Sanctuary AI apunta a una métrica útil para el sector. La recuperación tras un fallo es mejor indicador de robots desplegables que una demostración impecable. Los resúmenes del DARPA Lift Challenge, con sus accidentes e incendios, muestran lo que ocurre cuando la recuperación no es posible. La distancia entre esos dos desenlaces es donde se concentra buena parte del trabajo de ingeniería pendiente.
Para quienes siguen la robótica espacial, la propuesta de adhesivos inspirados en las salamanquesas es el elemento a vigilar. Sigue siendo una propuesta, y nada en el material confirma que haya recibido financiamiento o que esté programada para un vuelo.