Il rover Perseverance della NASA aveva percorso 28,10 miglia (45,22 chilometri) all'11 ottobre 2026, un totale che gli vale il record di distanza percorsa da un veicolo sulla superficie di un altro mondo. Il record di distanza di Perseverance supera le 28,06 miglia (45,16 chilometri) di Opportunity, il rover della NASA. Il margine è di 0,04 miglia. Perseverance ha raggiunto il traguardo al 2.006º giorno marziano, o sol, della missione.
Un record misurato in anni, non in miglia
La differenza tra i due rover è minima. Il tempo impiegato da ciascuno, invece, no. Perseverance ha coperto la distanza in cinque anni e mezzo. Opportunity ha impiegato quasi 15 anni per percorrere più o meno lo stesso tragitto.
Il record di distanza di Perseverance è un dato odometrico cumulativo. Conta la distanza totale percorsa, non quella dal sito di atterraggio né l'area esplorata. Non indica nemmeno come i due rover abbiano ripartito il tempo tra guida e attività scientifiche da fermi. Il confronto mostra quanto più in fretta Perseverance abbia accumulato chilometri. Non dice quale missione abbia prodotto più scienza.
Il record è arrivato nella stessa settimana in cui gli ingegneri europei provavano un altro problema marziano. L'Agenzia Spaziale Europea sta collaudando il modo in cui il suo rover Rosalind Franklin scenderà dal lander. I test usano un modello del rover in scala reale e un terreno simile a quello marziano. Riproducono gravità ridotta, una pendenza di 20 gradi, suolo irregolare e ostacoli sotto le rampe. Il rover non può iniziare a esplorare finché non lascia il lander, quindi la prima manovra è già di per sé un banco di prova.
Robot che si uniscono e paperelle che cantano
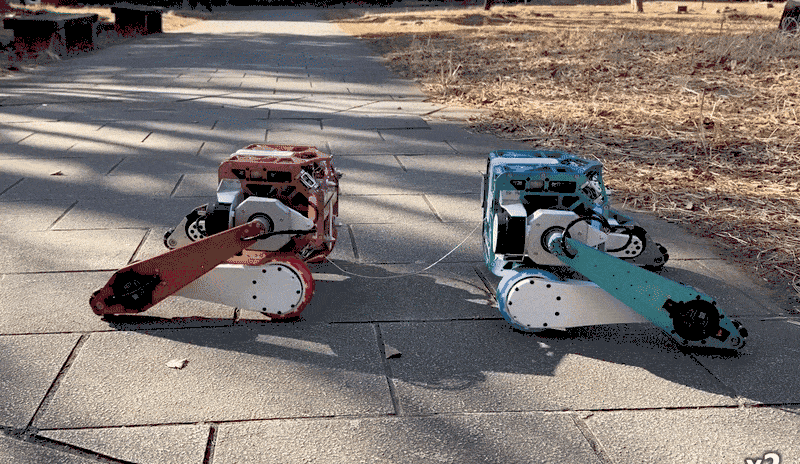
Due dimostrazioni di ricerca più piccole di questa settimana riguardano macchine che si coordinano o si combinano fisicamente. Al JSK Robotics Laboratory, due robot collegati da un cavo possono unirsi e formare un unico nuovo robot. Il filmato è stato mostrato a velocità doppia. Il cavo funge da trazione che avvicina le due macchine.
I Microduck di Pollen lavorano a livello software. Ogni Microduck si sincronizza con i vicini via Bluetooth. Il gruppo compone poi una canzone al volo, in armonia e a tempo. Non ci sono spartito né direttore. Bastano due, tre o quattro paperelle per formare un coro.
Entrambe le dimostrazioni sono di piccola scala e nessuna fornisce dati sulle prestazioni. Mostrano due modi per far agire come un unico sistema più macchine semplici. Uno passa per il collegamento fisico. L'altro per un collegamento wireless.
Imparare un compito da un video
Google DeepMind ha descritto un test interno del suo modello Gemini 4 Argon. I ricercatori hanno fatto guardare al modello il video di una persona che gioca a cornhole. Sfruttando comprensione video e ragionamento, il modello ha costruito una simulazione in MuJoCo. Ha poi calcolato la fisica e il controllo whole-body necessari per l'umanoide Apollo 2 di Apptronik. Nel mondo reale, il robot ha messo a segno sette tiri consecutivi.
DeepMind chiama il metodo pipeline Video-to-Sim-to-Real. L'azienda sostiene che riduce settimane di modellazione manuale a poche ore. Quella tempistica è un dato fornito dall'azienda stessa, ricavato da un test interno.
Altri lavori della settimana hanno riguardato simulazione e navigazione. Kamino di Disney Research è un solutore fisico accelerato su GPU per sistemi meccanici con catene cinematiche chiuse. Tra gli esempi ci sono manipolatori paralleli, meccanismi piani e spaziali e robot multi-arto con giunti accoppiati. È progettato per gestirli senza approssimazioni semplificate. Il Robotics Systems Lab dell'ETH di Zurigo ha presentato WildOS, un sistema per la ricerca di oggetti a lungo raggio e a vocabolario aperto in ambienti esterni non mappati. Combina controlli di sicurezza geometrici con ragionamento visivo semantico. Usa un grafo di navigazione valutato tramite visione e localizza bersagli oltre l'orizzonte. Gli esperimenti sul campo hanno mostrato un'esplorazione più efficiente e robusta rispetto ad approcci puramente geometrici o puramente basati sulla visione.
Robot fuori dal laboratorio
DEEP Robotics ha portato il suo quadrupede Lynx M20S sui monti Ailao, in Cina, insieme a un gruppo di ricercatori in una spedizione sulla biodiversità. Il robot ha affrontato terreni impervi, esplorato i percorsi in anticipo, trasportato l'attrezzatura scientifica e ripreso immagini della fauna in zone difficili da raggiungere a piedi.
Boston Dynamics ha mostrato l'officina di Atlas, dove i componenti vengono lavorati internamente e montaggio e riparazione avvengono sotto lo stesso tetto. L'azienda afferma che l'obiettivo è la rapidità produttiva necessaria per costruire hardware per la locomozione su due gambe su larga scala. Kawasaki Robotics ha inoltre condiviso un filmato del 1982 del primo robot UNIMATE, tratto da un servizio televisivo, a ricordare da quanto tempo i robot industriali popolano le linee di produzione.
Tra i prossimi eventi figurano CoRL 2026 dal 9 al 12 novembre ad Austin e Humanoids 2026 dal 6 al 9 dicembre a Santa Clara, in California. I panel di ICRA 2026 a Vienna sono disponibili online, tra cui uno su impatto e ritorno sull'investimento dei robot umanoidi e uno sulla sostenibilità nella robotica.
Cosa dimostra e cosa non dimostra il record su Marte
Il record di distanza di Perseverance è l'affermazione più verificabile del gruppo. Si basa su due totali odometrici pubblicati e su un conteggio dei sol dichiarato. Dimostra che un rover può accumulare chilometri su un altro pianeta molto più in fretta del suo predecessore. Non dimostra che la guida fosse autonoma, e i dati qui riportati non dicono quanta parte del percorso sia stata pianificata da persone. I lettori non dovrebbero considerarlo una misura di autonomia.
Gli altri elementi sono più difficili da valutare. Il risultato del cornhole è una singola dimostrazione tratta da un test interno. Sette tiri consecutivi sono un esito chiaro, ma non sono stati indicati tasso di successo, numero di tentativi o confronto con modelli costruiti a mano. L'affermazione di settimane ridotte a ore è plausibile alla luce della pipeline descritta, ma è un dato dello sviluppatore stesso. Se reggesse su altri compiti, sarebbe rilevante, perché la modellazione manuale è un collo di bottiglia per l'addestramento degli umanoidi in simulazione. Un solo test non lo stabilisce.
I lavori su simulazione e navigazione vanno nella stessa direzione. Kamino prende di mira un punto debole noto, dato che le catene cinematiche chiuse sono difficili da gestire senza approssimazioni per molti motori fisici. WildOS affronta la ricerca in luoghi privi di mappa preesistente. Entrambi riportano risultati nei propri scenari. Nessuno dei due è stato qui confrontato con sistemi concorrenti su un benchmark condiviso.
Una nota scettica tratta dalle stesse dimostrazioni vale in generale. Un commento sul robot di Sharpa ne lodava i comportamenti di recupero, ma osservava che il robot è molto più lento di una persona, il che suggerisce che il suo valore finora risieda soprattutto nella novità. È un metro di giudizio corretto per buona parte del settore. Una dimostrazione merita attenzione duratura quando eguaglia la velocità o l'affidabilità umana in un compito per cui qualcuno è disposto a pagare. Secondo questo criterio, il record su Marte è l'unico elemento con un numero definitivo. Per la maggior parte del resto servono ancora misurazioni indipendenti.