El rover Perseverance de la NASA había recorrido 28,10 millas (45,22 kilómetros) al 11 de octubre de 2026, una cifra que lo convierte en el vehículo con mayor distancia recorrida sobre la superficie de otro mundo. El récord de distancia de Perseverance supera las 28,06 millas (45,16 kilómetros) logradas por el rover Opportunity de la NASA. El margen es de 0,04 millas. Perseverance alcanzó la marca en el sol 2.006 de su misión, es decir, el día marciano número 2.006.
Un récord medido en años, no en millas
La diferencia entre ambos rovers es pequeña. El tiempo que necesitó cada uno, no. Perseverance cubrió la distancia en cinco años y medio. Opportunity tardó casi 15 años en recorrer prácticamente el mismo trayecto.
El récord de distancia de Perseverance es una cifra acumulada de odometría. Cuenta la distancia total conducida, no la distancia desde el sitio de aterrizaje ni el área explorada. Tampoco indica cómo repartió cada rover su tiempo entre la conducción y la ciencia en posición estática. La comparación muestra cuánto más rápido ha acumulado kilómetros Perseverance. No demuestra qué misión ha hecho más ciencia.
El récord llegó la misma semana en que ingenieros europeos ensayaban otro problema marciano. La Agencia Espacial Europea (ESA) está probando cómo bajará su rover Rosalind Franklin de la plataforma de aterrizaje. Las pruebas usan un modelo del rover a tamaño real y un terreno similar al de Marte. Recrean gravedad reducida, una pendiente de 20 grados, suelo irregular y obstáculos bajo las rampas. El rover no puede empezar a explorar hasta que salga de la plataforma, así que su primer desplazamiento ya es una prueba en sí misma.
Robots que se unen y patos que cantan
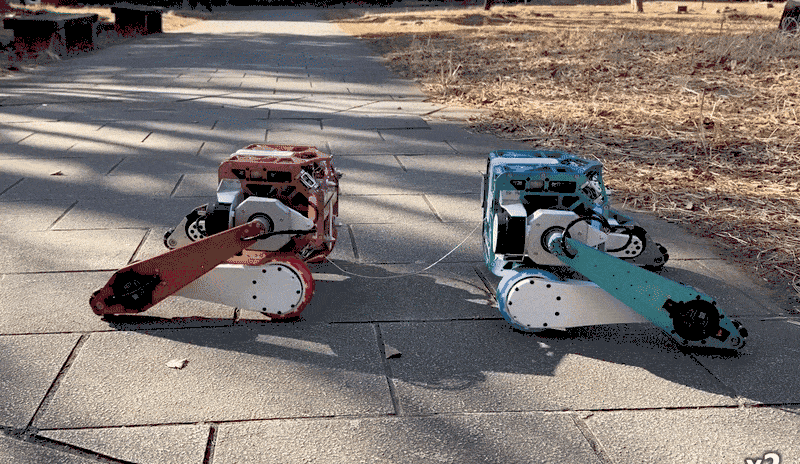
Dos demostraciones de investigación más pequeñas de esta semana tratan de máquinas que se coordinan o se combinan físicamente. En el Laboratorio de Robótica JSK, dos robots conectados por un cable pueden unirse y formar un único robot nuevo. El video se mostró al doble de velocidad. El cable actúa como el tirón que acerca a las dos máquinas.
Los Microducks de Pollen trabajan a nivel de software. Cada Microduck se sincroniza con sus vecinos por Bluetooth. Después, el grupo compone una canción sobre la marcha, en armonía y a tiempo. No hay partitura ni director. Bastan dos, tres o cuatro patos para formar un coro.
Ambas demostraciones son de pequeña escala y ninguna ofrece cifras de rendimiento. Muestran dos formas de lograr que varias máquinas simples actúen como un solo sistema. Una lo hace mediante una conexión física. La otra, mediante un enlace inalámbrico.
Aprender una tarea a partir de un video
Google DeepMind describió una prueba interna de su modelo Gemini 4 Argon. Los investigadores le hicieron ver un video de una persona jugando al cornhole. Con comprensión de video y razonamiento, el modelo construyó una simulación en MuJoCo. Luego calculó la física y el control de cuerpo completo necesarios para el humanoide Apollo 2 de Apptronik. En el mundo real, el robot embocó siete tiros consecutivos.
DeepMind llama a su método un pipeline Video-to-Sim-to-Real (del video a la simulación y de ahí al mundo real). La empresa asegura que reduce semanas de modelado manual a unas pocas horas. Ese plazo es una cifra de la propia compañía, obtenida en una prueba interna.
Otros trabajos de la semana se centraron en simulación y navegación. Kamino, de Disney Research, es un solucionador de física acelerado por GPU para sistemas mecánicos con lazos cinemáticos. Entre los ejemplos están los manipuladores paralelos, los mecanismos articulados planos y espaciales, y los robots de varias extremidades con articulaciones acopladas. Está diseñado para manejarlos sin aproximaciones simplificadas. El Robotics Systems Lab de ETH Zúrich presentó WildOS, un sistema de búsqueda de objetos de vocabulario abierto y largo alcance en entornos exteriores sin mapa. Combina comprobaciones geométricas de seguridad con razonamiento visual semántico. Usa un grafo de navegación puntuado mediante visión y localiza objetivos más allá del horizonte. Los experimentos de campo mostraron una exploración más eficiente y robusta que los enfoques puramente geométricos o puramente basados en visión.
Robots fuera del laboratorio
DEEP Robotics envió a su cuadrúpedo Lynx M20S a las montañas Ailao, en China, junto con un equipo de investigadores en una expedición de biodiversidad. El robot se desplazó por terreno accidentado, exploró rutas por delante, transportó equipo de investigación y captó imágenes de fauna en zonas de difícil acceso a pie.
Boston Dynamics mostró el taller de Atlas, donde las piezas se mecanizan en casa y el ensamblaje y la reparación ocurren bajo un mismo techo. La compañía afirma que el objetivo es lograr la velocidad de fabricación necesaria para producir hardware bípedo a gran escala. Kawasaki Robotics también compartió imágenes de 1982 del UNIMATE original, tomadas de un reportaje televisivo, un recordatorio de cuánto tiempo llevan los robots industriales en las plantas de producción.
Entre los próximos eventos figuran CoRL 2026, del 9 al 12 de noviembre en Austin, y Humanoids 2026, del 6 al 9 de diciembre en Santa Clara, California. Los paneles de ICRA 2026 en Viena están disponibles en línea, entre ellos uno sobre impacto y retorno de la inversión en robots humanoides y otro sobre sostenibilidad en la robótica.
Lo que el récord en Marte muestra y lo que no
El récord de distancia de Perseverance es la afirmación más verificable de este conjunto. Se apoya en dos totales de odometría publicados y en un conteo de soles declarado. Demuestra que un rover puede acumular kilómetros en otro planeta mucho más rápido que su predecesor. No demuestra que la conducción fuera autónoma, y las cifras aquí no indican qué parte de la ruta fue planificada por personas. Los lectores no deberían tomarlo como una medida de autonomía.
Los demás elementos son más difíciles de valorar. El resultado del cornhole es una única demostración de una prueba interna. Siete tiros consecutivos es un resultado claro, pero no se dio ninguna tasa de éxito, número de intentos ni comparación con modelos hechos a mano. La reducción de semanas a horas es plausible dado el pipeline descrito, pero es una cifra del propio desarrollador. Si se mantiene en otras tareas, sería relevante, porque el modelado manual es un cuello de botella para entrenar humanoides en simulación. Una sola prueba no lo establece.
El trabajo en simulación y navegación apunta en la misma dirección. Kamino ataca un punto débil conocido, ya que los lazos cinemáticos cerrados son difíciles de manejar para muchos motores de física sin recurrir a aproximaciones. WildOS aborda la búsqueda en lugares sin mapa previo. Ambos reportan resultados en sus propios entornos. Ninguno ha sido comparado aquí con sistemas rivales en un benchmark común.
Una nota escéptica del mismo conjunto de demostraciones aplica de forma general. Un comentario sobre el robot de Sharpa elogió sus comportamientos de recuperación, pero señaló que es mucho más lento que una persona, lo que sugiere que su valor hasta ahora radica sobre todo en la novedad. Es una prueba justa para gran parte del sector. Una demostración gana atención duradera cuando iguala la velocidad o la fiabilidad humanas en una tarea por la que alguien pagaría. Con ese criterio, el récord en Marte es el único elemento con una cifra firme. La mayoría del resto aún necesita mediciones independientes.