Le rover Perseverance de la NASA avait parcouru 45,22 kilomètres (28,10 miles) au 11 octobre 2026, un total qui lui permet de détenir le record de distance parcourue par un véhicule à la surface d'un autre monde. Ce record de distance de Perseverance dépasse les 45,16 kilomètres (28,06 miles) réalisés par le rover Opportunity de la NASA, soit une marge de 0,04 mile (environ 60 mètres). Perseverance a franchi ce cap au 2 006e jour martien, ou sol, de sa mission.
Un record qui se mesure en années, pas en kilomètres
L'écart entre les deux rovers est minime. Le temps dont chacun a eu besoin, lui, ne l'est pas. Perseverance a couvert cette distance en cinq ans et demi. Opportunity a mis près de 15 ans pour parcourir à peu près le même trajet.
Le record de distance de Perseverance correspond à un cumul d'odométrie. Il comptabilise la distance totale parcourue, et non l'éloignement par rapport au site d'atterrissage ni la superficie explorée. Il ne dit pas non plus comment les deux rovers ont réparti leur temps entre déplacements et science à l'arrêt. La comparaison montre à quelle vitesse Perseverance a accumulé les kilomètres, mais pas quelle mission a produit le plus de science.
Ce record est tombé la même semaine que des ingénieurs européens répétaient un autre défi martien. L'Agence spatiale européenne (ESA) teste la manière dont son rover Rosalind Franklin quittera son atterrisseur. Les essais utilisent une maquette du rover en taille réelle et un terrain imitant celui de Mars. Ils reproduisent une gravité réduite, une pente de 20 degrés, un sol irrégulier et des obstacles sous les rampes. Le rover ne peut commencer son exploration qu'une fois descendu de l'atterrisseur : la première manœuvre est donc déjà un test en soi.
Des robots qui fusionnent, des canards qui chantent
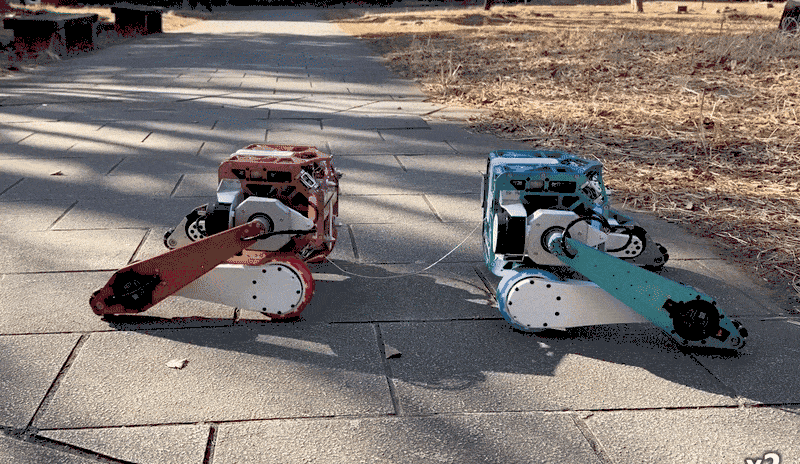
Deux démonstrations de recherche plus modestes, cette semaine, portent sur des machines qui se coordonnent ou s'assemblent physiquement. Au laboratoire de robotique JSK, deux robots reliés par un câble peuvent s'unir pour former un nouveau robot unique. Les images ont été présentées en accéléré, à vitesse double. Le câble sert de traction pour rapprocher les deux machines.
Les Microducks de Pollen, eux, jouent la carte du logiciel. Chaque Microduck se synchronise avec ses voisins par Bluetooth. Le groupe compose ensuite un morceau en temps réel, en harmonie et en rythme. Il n'y a ni partition ni chef d'orchestre. Deux, trois ou quatre canards suffisent à former un chœur.
Ces deux démonstrations restent à petite échelle et aucune ne s'accompagne de chiffres de performance. Elles illustrent deux façons de faire agir plusieurs machines simples comme un seul système : l'une par connexion physique, l'autre par liaison sans fil.
Apprendre une tâche à partir d'une vidéo
Google DeepMind a décrit un test interne de son modèle Gemini 4 Argon. Les chercheurs ont fait visionner au modèle une vidéo d'un humain jouant au cornhole (jeu de lancer de sacs). Grâce à la compréhension vidéo et au raisonnement, le modèle a construit une simulation dans MuJoCo. Il a ensuite calculé la physique et le contrôle du corps entier nécessaires au robot humanoïde Apollo 2 d'Apptronik. En conditions réelles, le robot a réussi sept lancers consécutifs.
DeepMind parle d'un pipeline « Video-to-Sim-to-Real » (de la vidéo à la simulation, puis au monde réel). L'entreprise affirme qu'il ramène des semaines de modélisation manuelle à quelques heures. Cette durée est un chiffre de l'entreprise elle-même, issu d'un test interne.
D'autres travaux de la semaine portaient sur la simulation et la navigation. Kamino, de Disney Research, est un solveur physique accéléré par GPU pour les systèmes mécaniques à boucles cinématiques. On y trouve par exemple les manipulateurs parallèles, les mécanismes articulés plans et spatiaux, ainsi que les robots multi-membres à articulations couplées. Il est conçu pour les traiter sans approximations simplificatrices. Le Robotic Systems Lab de l'ETH Zurich a présenté WildOS, un système de recherche d'objets à longue portée et à vocabulaire ouvert dans des environnements extérieurs non cartographiés. Il combine des contrôles de sécurité géométriques avec un raisonnement visuel sémantique. Il s'appuie sur un graphe de navigation noté par la vision et localise des cibles au-delà de l'horizon. Les expériences de terrain ont montré une exploration plus efficace et plus robuste que les approches purement géométriques ou purement basées sur la vision.
Des robots hors du laboratoire
DEEP Robotics a envoyé son quadrupède Lynx M20S dans les monts Ailao, en Chine, avec une équipe de chercheurs lors d'une expédition sur la biodiversité. Le robot a progressé sur un terrain accidenté, repéré des itinéraires, transporté du matériel de recherche et capturé des images de la faune dans des zones difficiles d'accès à pied.
Boston Dynamics a présenté l'atelier d'Atlas, où les pièces sont usinées en interne et où l'assemblage et la réparation se font sous un même toit. L'entreprise explique viser la cadence de fabrication nécessaire pour produire du matériel marcheur à grande échelle. Kawasaki Robotics a par ailleurs partagé des images de 1982 du tout premier robot UNIMATE, extraites d'un reportage télévisé, un rappel de l'ancienneté des robots industriels dans les usines.
Parmi les événements à venir figurent la CoRL 2026, du 9 au 12 novembre à Austin, et Humanoids 2026, du 6 au 9 décembre à Santa Clara, en Californie. Les tables rondes de l'ICRA 2026 à Vienne sont disponibles en ligne, dont une sur l'impact et le retour sur investissement des robots humanoïdes et une autre sur la durabilité en robotique.
Ce que le record martien montre, et ce qu'il ne montre pas
Le record de distance de Perseverance est l'affirmation la plus facile à vérifier de ce panorama. Il repose sur deux totaux d'odométrie publiés et un nombre de sols précis. Il montre qu'un rover peut accumuler les kilomètres sur une autre planète bien plus vite que son prédécesseur. Il ne prouve pas que la conduite était autonome, et les chiffres disponibles n'indiquent pas quelle part de l'itinéraire a été planifiée par des humains. Il ne faut donc pas y voir une mesure d'autonomie.
Les autres éléments sont plus difficiles à évaluer. Le résultat au cornhole est une démonstration isolée, issue d'un test interne. Sept lancers consécutifs, c'est un résultat net, mais aucun taux de réussite, nombre d'essais ou comparaison avec des modèles construits à la main n'a été fourni. L'affirmation de semaines ramenées à des heures est plausible vu le pipeline décrit, mais c'est le chiffre du concepteur lui-même. S'il se confirmait sur d'autres tâches, il compterait, car la modélisation manuelle freine l'entraînement des humanoïdes en simulation. Un seul test ne suffit pas à l'établir.
Les travaux de simulation et de navigation vont dans le même sens. Kamino s'attaque à un point faible connu : les boucles cinématiques fermées sont difficiles à gérer sans approximation pour de nombreux moteurs physiques. WildOS traite la recherche dans des lieux sans carte préalable. Les deux présentent des résultats dans leurs propres conditions, mais aucun n'a été comparé ici à des systèmes concurrents sur un banc d'essai commun.
Une note sceptique, tirée des mêmes démonstrations, vaut pour l'ensemble du secteur. Un commentaire sur le robot de Sharpa saluait ses comportements de récupération, tout en soulignant qu'il est bien plus lent qu'un humain, ce qui laisse penser que son intérêt tient surtout, pour l'instant, à sa nouveauté. C'est un critère pertinent pour une grande partie du domaine : une démonstration ne retient durablement l'attention que si elle égale la vitesse ou la fiabilité humaine sur une tâche que quelqu'un est prêt à payer. À cette aune, le record martien est le seul élément dont le chiffre est établi. Pour la plupart des autres, des mesures indépendantes restent nécessaires.