Un manifesto pubblicato su Nature Machine Intelligence definisce una nuova disciplina, la Sustainability Robotics (robotica per la sostenibilità), e chiede che i robot siano valutati per il loro contributo complessivo agli obiettivi di sostenibilità, non soltanto per le prestazioni tecniche. Gli autori, Sophie Song, Barbara Mazzolai e Mirko Kovač, invitano mondo accademico, industria e governi ad adottare questo quadro di riferimento. Kovač guida il Laboratory of Sustainability Robotics, laboratorio congiunto di Empa e della School of Architecture, Civil and Environmental Engineering dell'EPFL.
Secondo gli autori, il termine non va confuso con la robotica sostenibile: l'obiettivo è più ambizioso che rendere i robot semplicemente più green. Come dice Kovač: "La nostra ambizione non è semplicemente rendere i robot più sostenibili; devono contribuire attivamente a risolvere le sfide della sostenibilità."
La tensione che il settore deve affrontare
Il manifesto fa seguito a un articolo del 2025 su Science di Aude Billard, responsabile del Learning Algorithms and Systems Lab della School of Engineering dell'EPFL e direttrice accademica del Robotics Center. Billard porta un esempio eloquente. Un robot installa pannelli solari più rapidamente e con maggiore precisione di un essere umano. È però costruito con materiali costosi e funziona con una batteria pesante da ricaricare ogni poche ore. Se i costi di costruzione e di esercizio superano il beneficio dell'energia pulita che contribuisce a produrre, si chiede Billard, si può davvero definirlo sostenibile?
Billard sostiene che i roboticisti non possano più ignorare il fatto che i robot dipendono da sistemi di alimentazione ad alto consumo energetico e da componenti elettronici realizzati con risorse limitate. Ricorda inoltre che i robot possono aiutare a risolvere problemi urgenti, tra cui il monitoraggio ambientale e della biodiversità, l'agricoltura di precisione e la manutenzione di ponti, edifici e reti elettriche.
Il lavoro attuale, osserva il manifesto, segue due strade. La prima sviluppa robot che consentono un uso più sostenibile delle risorse. La seconda sviluppa robot che sono essi stessi più sostenibili, grazie a una maggiore efficienza energetica, alla biodegradabilità o alla riciclabilità. La robotica per la sostenibilità estenderebbe e integrerebbe entrambe in un unico quadro.
Tre principi e una scheda di valutazione più ampia
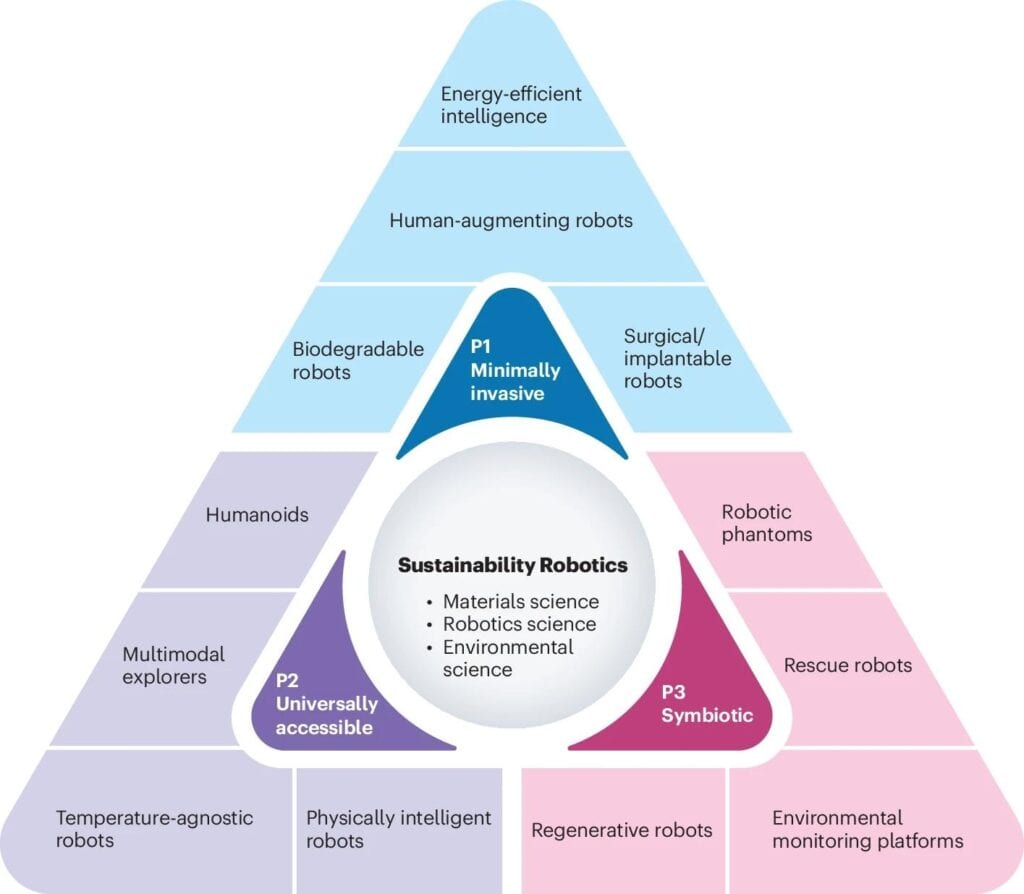
Gli autori sostengono che gli impatti ambientali, sociali ed economici debbano entrare a far parte dei criteri con cui si valutano i robot. Propongono tre principi fondamentali: i sistemi robotici dovrebbero essere minimamente invasivi, universalmente accessibili e simbiotici, cioè capaci di creare valore per le persone oltre che per le economie e gli ecosistemi.
Sostengono inoltre che cambiamento climatico, perdita di biodiversità e scarsità di risorse non debbano essere trattati solo come vincoli per l'innovazione: queste pressioni possono invece stimolare nuove soluzioni ingegneristiche. Sia Billard sia Kovač riconoscono che l'approccio ha dei limiti. I robot progettati con criteri di sostenibilità richiederanno comunque energia e materiali per essere costruiti e usati, e il loro impiego comporterà comunque dei rischi. Kovač la mette così: "la sfida non è eliminare questi compromessi, ma renderli visibili e tenerne conto nel valutare l'impatto complessivo di un robot."
Progetti già in laboratorio
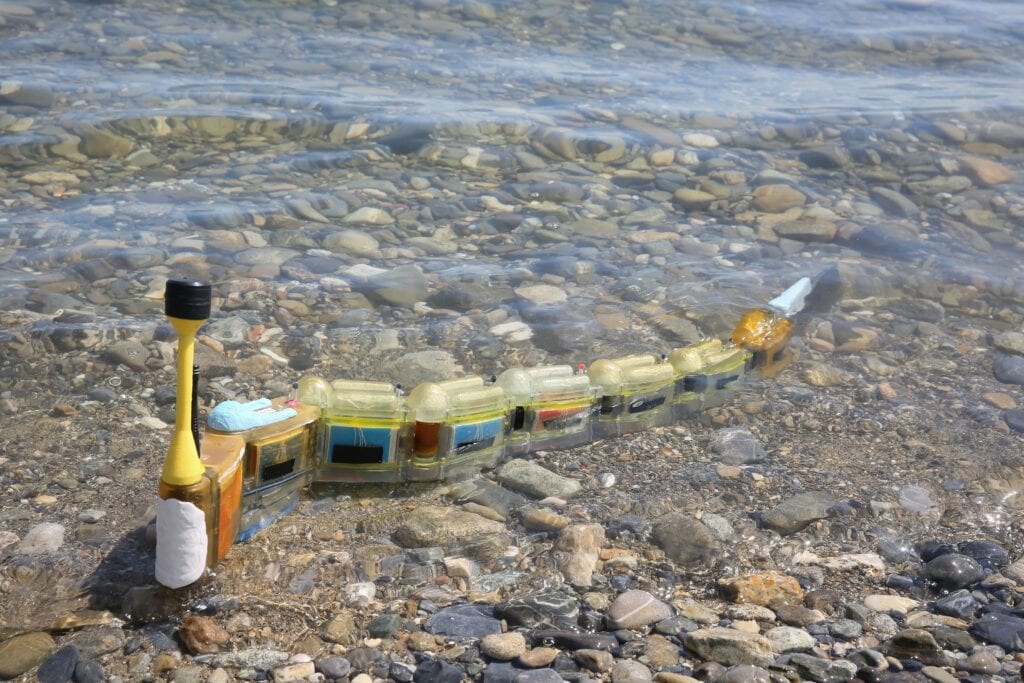
Diversi laboratori dell'EPFL stanno lavorando a come potrebbe essere tutto questo. Envirobot, il robot ispirato all'anguilla del Biorobotics Lab di Auke Ijspeert, punta al monitoraggio autonomo della qualità dell'acqua. Rientra nell'impegno più ampio del laboratorio a trarre ispirazione dagli animali per far operare i robot in ambienti naturali complessi.
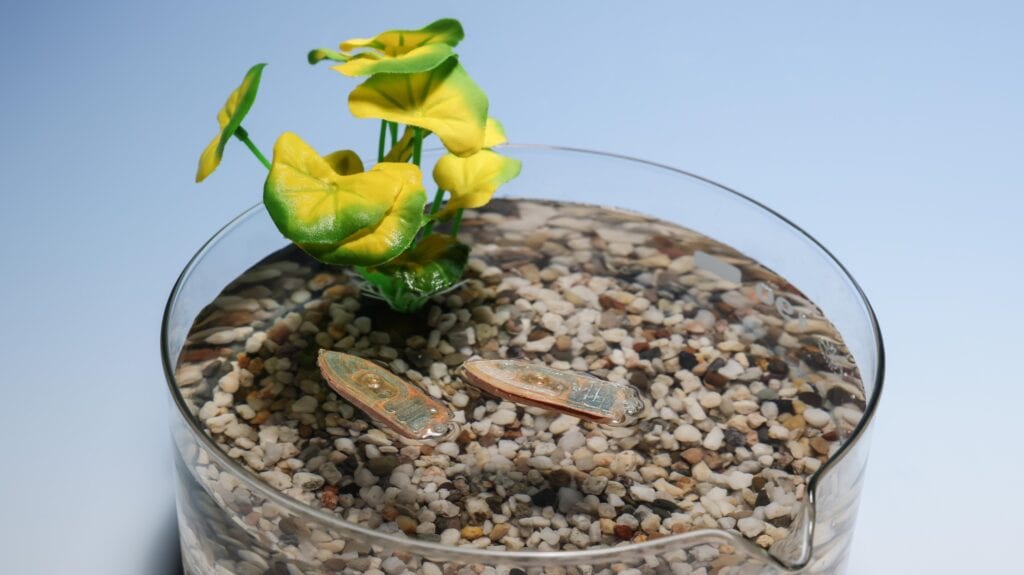
Il Laboratory of Intelligent Systems di Dario Floreano ha realizzato un robot acquatico fatto di mangime per pesci. Anch'esso è pensato per il monitoraggio ambientale e può trasportare sensori biodegradabili per pH, temperatura e presenza di inquinanti. A fine vita può nutrire gli organismi acquatici invece di trasformarsi in rifiuto elettronico. Floreano coordina anche RoboFood, un'iniziativa dedicata ai robot commestibili e ai sistemi alimentari robotizzati. Secondo lui, dispositivi di questo tipo potrebbero portare cibo in aree a rischio, somministrare farmaci a persone o animali con difficoltà di deglutizione e monitorare la freschezza degli alimenti con sensori commestibili.
Nel Lab for Creative Computation, Stefana Parascho studia come adattare i flussi di lavoro robotici, che di solito dipendono da componenti uniformi e piani prestabiliti, a materiali da costruzione irregolari e di recupero. Ciò potrebbe ridurre gli sprechi e permettere agli architetti di lavorare con i materiali disponibili, invece che solo con prodotti standardizzati.
Il CREATE Lab di Josie Hughes integra la sostenibilità nella progettazione dei robot fin dall'inizio. Il suo quadrupede PAWS, ispirato al cane, una volta messo in movimento può correre da solo sfruttando materiali cedevoli e giunti sinergici, senza attivare alcun motore. Il progetto si affida alla struttura meccanica anziché a un controllo sempre più complesso.
Cosa significa e cosa resta da dimostrare
Il contributo principale del manifesto è un cambio dell'unità di misura. Gli articoli di robotica di solito riportano velocità, precisione, carico utile o autonomia. L'esempio dei pannelli solari di Billard mostra perché questi numeri possano ingannare: un robot può prevalere su tutti i fronti e comunque risultare in perdita una volta contati materiali e fabbisogno energetico. Chiedere che i compromessi vengano resi visibili è una richiesta modesta e praticabile, perché domanda una rendicontazione prima ancora di imporre un progetto specifico.
I progetti citati finora condividono anche uno schema. Envirobot, il robot di mangime per pesci e PAWS riducono tutti complessità, consumo energetico o rifiuti elettronici già in fase di progettazione. È un approccio diverso dal migliorare la batteria di un robot convenzionale o dal riciclarne le parti a posteriori. Le due strade descritte dagli autori, uso sostenibile delle risorse e macchine sostenibili, sono entrambe presenti negli esempi dell'EPFL, ma la tesi del manifesto è che vadano valutate insieme.
Diversi aspetti restano da dimostrare. Il materiale disponibile non indica alcun metodo di punteggio per i tre principi, alcuna soglia oltre la quale un robot possa dirsi sostenibile, né un confronto misurato di questi robot con alternative convenzionali. Termini come minimamente invasivo e simbiotico indicano una direzione, ma non sono ancora quantitativi. I dispositivi commestibili e biodegradabili sono presentati come alternative agli strumenti di monitoraggio elettronici, ma il confronto non è accompagnato da dati su prestazioni o costi. PAWS dimostra che è possibile correre senza motori, mentre il lavoro non mostra fino a che punto l'approccio si estenda a compiti diversi dalla locomozione.
L'adozione è la questione aperta più grande. Il manifesto si rivolge a mondo accademico, industria e governi, ma è un appello all'azione e non uno standard. Se la robotica per la sostenibilità diventerà una disciplina riconosciuta dipenderà dalla capacità degli altri attori di accordarsi su come misurare l'impatto e poi rendicontarlo. Fino ad allora, il quadro offre un vocabolario e una serie di casi di studio dell'EPFL, non un benchmark a cui il settore possa essere chiamato a rispondere.