Un manifiesto publicado en Nature Machine Intelligence define una nueva disciplina llamada Robótica para la Sostenibilidad (Sustainability Robotics) y propone que los robots se evalúen por su contribución global a los objetivos de sostenibilidad, y no solo por su rendimiento técnico. Los autores, Sophie Song, Barbara Mazzolai y Mirko Kovač, piden a la academia, la industria y los gobiernos que adopten este marco. Kovač dirige el Laboratorio conjunto de Robótica para la Sostenibilidad de Empa y de la Escuela de Arquitectura, Ingeniería Civil y Ambiental de la EPFL.
Los autores advierten de que no debe confundirse con la robótica sostenible. Su objetivo va más allá de hacer los robots más ecológicos. En palabras de Kovač: «Nuestra ambición no es simplemente hacer que los robots sean más sostenibles; deben contribuir activamente a resolver los desafíos de la sostenibilidad».
La tensión a la que debe enfrentarse el sector
El manifiesto sigue a un artículo de 2025 en Science de Aude Billard, directora del Learning Algorithms and Systems Lab de la Escuela de Ingeniería de la EPFL y directora académica del Robotics Center. Billard plantea un ejemplo contundente. Un robot instala paneles solares con mayor rapidez y precisión que una persona. Está fabricado con materiales costosos y funciona con una batería pesada que debe recargarse cada pocas horas. Si los costes de construirlo y hacerlo funcionar superan el beneficio de la energía limpia que ayuda a producir, se pregunta si puede considerarse sostenible.
Billard sostiene que los especialistas en robótica ya no pueden ignorar que los robots dependen de sistemas de alimentación de alto consumo energético y de componentes electrónicos fabricados con recursos finitos. También señala que los robots pueden ayudar a resolver problemas urgentes, como la monitorización ambiental y de la biodiversidad, la agricultura de precisión y el mantenimiento de puentes, edificios y redes eléctricas.
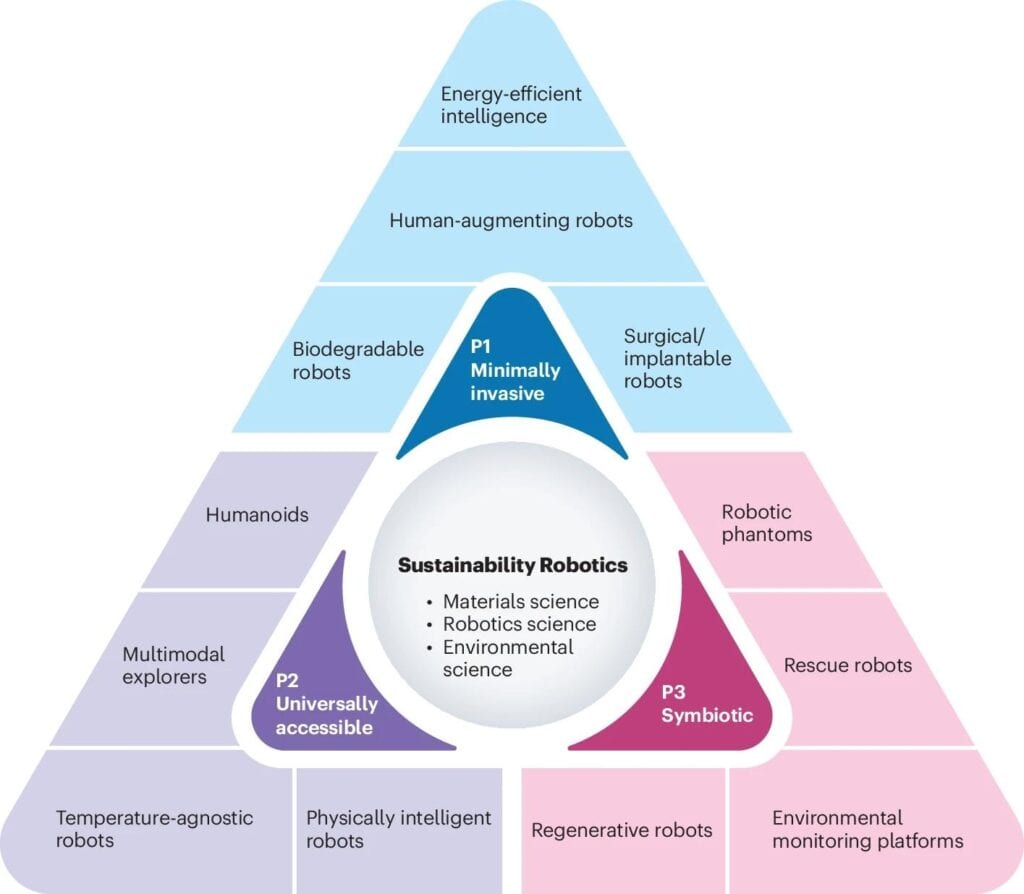
Según el manifiesto, el trabajo actual sigue dos vías. Una desarrolla robots que permiten un uso más sostenible de los recursos. La otra desarrolla robots que son en sí mismos más sostenibles, gracias a una mayor eficiencia energética, biodegradabilidad o reciclabilidad. La Robótica para la Sostenibilidad ampliaría e integraría ambas en un único marco.
Tres principios y un sistema de evaluación más amplio
Los autores defienden que los impactos ambientales, sociales y económicos deberían formar parte de la evaluación de los robots. Proponen tres principios básicos: los sistemas robóticos deben ser mínimamente invasivos, universalmente accesibles y simbióticos, es decir, deben generar valor tanto para las personas como para las economías y los ecosistemas.
También sostienen que el cambio climático, la pérdida de biodiversidad y la escasez de recursos no tienen por qué considerarse solo restricciones para la innovación. Estas presiones pueden, en cambio, impulsar nuevas soluciones de ingeniería. Tanto Billard como Kovač admiten que el enfoque tiene límites. Los robots diseñados con criterios de sostenibilidad seguirán necesitando energía y materiales para fabricarse y funcionar, y su uso seguirá conllevando riesgos. Kovač lo resume así: «el reto no es eliminar estas contrapartidas, sino hacerlas visibles y tenerlas en cuenta al evaluar el impacto global de un robot».
Proyectos que ya están en marcha en los laboratorios
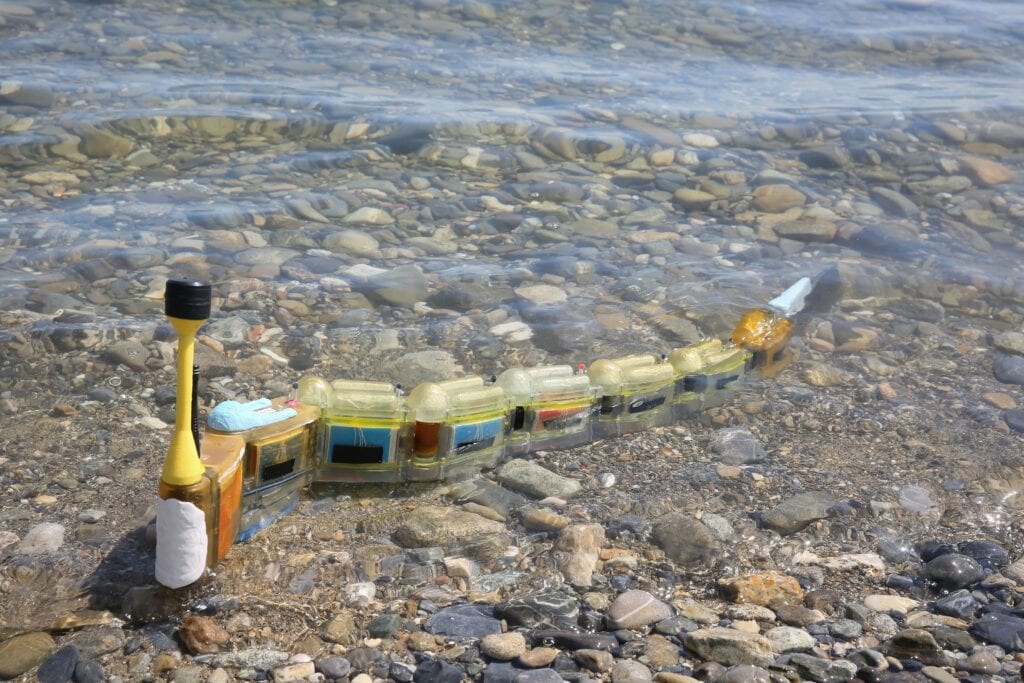
Varios laboratorios de la EPFL trabajan en cómo podría concretarse esto. Envirobot, el robot inspirado en la anguila del Biorobotics Lab de Auke Ijspeert, apunta a la monitorización autónoma de la calidad del agua. Encaja con el esfuerzo más amplio del laboratorio por inspirarse en los animales para que los robots puedan operar en entornos naturales complejos.
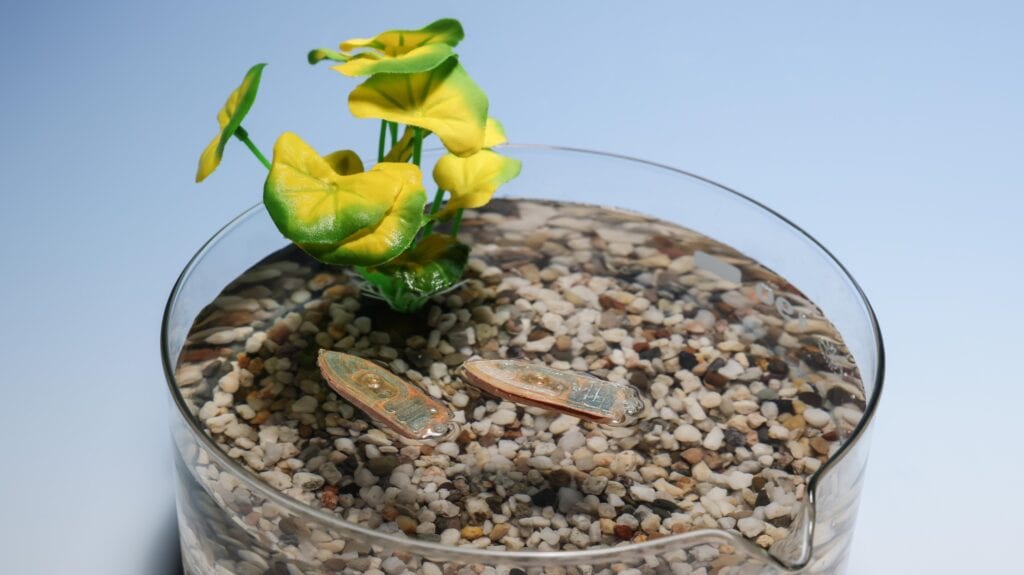
El Laboratory of Intelligent Systems de Dario Floreano ha construido un robot acuático hecho con alimento para peces. También está pensado para la monitorización ambiental y puede incorporar sensores biodegradables de pH, temperatura y presencia de contaminantes. Al final de su vida útil puede servir de alimento a organismos acuáticos en lugar de convertirse en residuo electrónico. Floreano coordina además RoboFood, una iniciativa sobre robots comestibles y sistemas alimentarios robotizados. Según explica, estos dispositivos podrían llevar alimento a zonas en peligro, administrar medicamentos a personas o animales con dificultades para tragar y vigilar la frescura de los alimentos con sensores comestibles.
En el Lab for Creative Computation, Stefana Parascho estudia cómo adaptar los flujos de trabajo robóticos, que suelen depender de componentes uniformes y planes fijos, a materiales de construcción irregulares y reutilizados. Esto podría reducir los residuos y permitir que los arquitectos trabajen con los materiales disponibles en lugar de limitarse a productos estandarizados.
El CREATE Lab de Josie Hughes integra la sostenibilidad en el diseño del robot desde el principio. Su cuadrúpedo PAWS, inspirado en los perros, puede correr por sí solo una vez puesto en movimiento, gracias a materiales flexibles y articulaciones sinérgicas, sin activar ningún motor. El diseño se apoya en la estructura mecánica en lugar de en un control cada vez más complejo.
Qué significa todo esto y qué falta por demostrar
La principal aportación del manifiesto es un cambio en la unidad de medida. Los artículos de robótica suelen informar de velocidad, precisión, carga útil o autonomía. El ejemplo de los paneles solares de Billard muestra por qué esas cifras pueden engañar: un robot puede ganar en todas ellas y aun así salir perdiendo cuando se contabilizan sus materiales y su demanda de energía. Pedir que las contrapartidas se hagan visibles es una exigencia modesta y viable, porque reclama transparencia antes que cualquier diseño concreto.
Los proyectos citados hasta ahora comparten además un patrón. Envirobot, el robot de alimento para peces y PAWS reducen la complejidad, el consumo de energía o los residuos electrónicos desde la fase de diseño. Es un enfoque distinto de mejorar la batería de un robot convencional o de reciclar sus piezas después. Las dos vías que describen los autores, el uso sostenible de los recursos y las máquinas sostenibles, están presentes en los ejemplos de la EPFL, pero el manifiesto sostiene que deben evaluarse conjuntamente.
Varias cuestiones siguen sin demostrarse. El material disponible no ofrece un método de puntuación para los tres principios, ni un umbral a partir del cual un robot se considere sostenible, ni una comparación medida de ninguno de estos robots con alternativas convencionales. Términos como «mínimamente invasivo» y «simbiótico» indican una dirección, pero aún no son cuantitativos. Los dispositivos comestibles y biodegradables se presentan como alternativas a las herramientas electrónicas de monitorización, pero esa comparación no va acompañada de datos de rendimiento ni de coste. PAWS demuestra que es posible correr sin motores, pero el trabajo no muestra hasta dónde puede extenderse el enfoque a tareas distintas de la locomoción.
La adopción es la gran incógnita. El manifiesto se dirige a la academia, la industria y los gobiernos, pero es una llamada a la acción y no un estándar. Que la Robótica para la Sostenibilidad llegue a ser una disciplina reconocida dependerá de que otros se pongan de acuerdo en cómo medir el impacto y luego informar de él. Hasta entonces, el marco ofrece un vocabulario y un conjunto de casos de estudio de la EPFL, pero no una referencia con la que se pueda exigir cuentas al sector.