Alla UNSW Sydney, un gruppo di ingegneri ha costruito un cuore robotico morbido che batte, contiene sangue simulato e integra strutture di supporto della valvola mitrale funzionanti, regolabili in modo da far perdere la valvola. Il dispositivo riproduce la parte sinistra del cuore ed è descritto in articoli pubblicati su Nature Communications e Advanced Science.
Il team è guidato dal Scientia Associate Professor Thanh Nho Do della School of Biomedical Engineering e dello UNSW Medical Robotics Lab. Il cuore robotico morbido è pensato come banco di prova per lo studio delle malattie e dei dispositivi cardiaci, e come strumento per ridurre il ricorso agli studi sugli animali nelle fasi iniziali.
Come è costruito il cuore robotico morbido
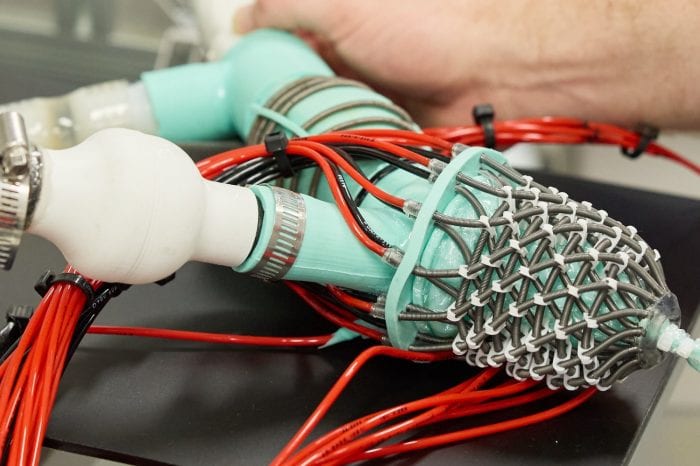
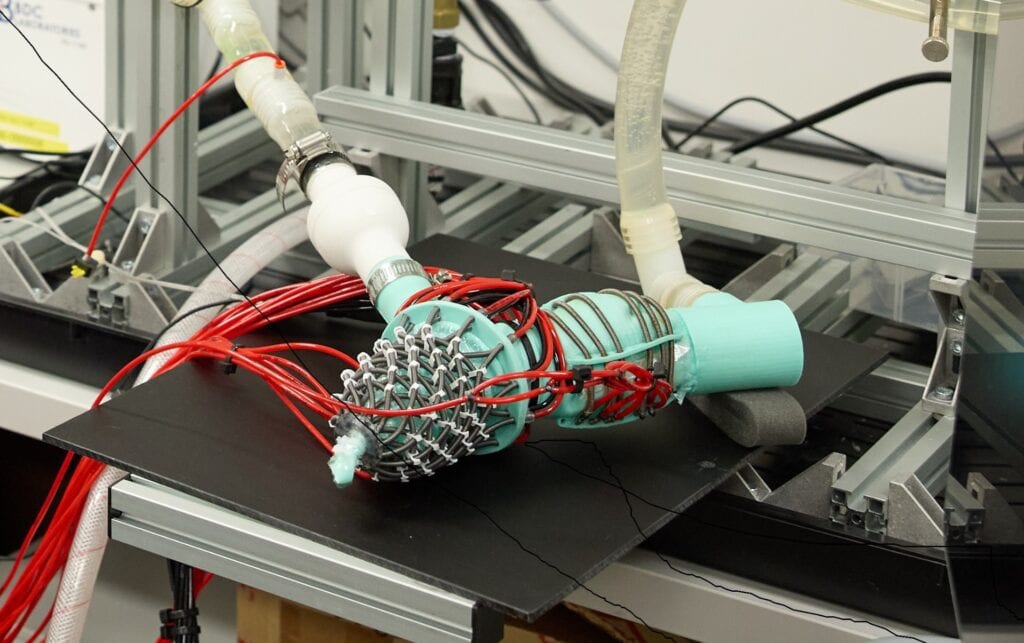
Membrane in silicone formano le camere interne del modello. Attorno ad esse sono avvolti muscoli artificiali soft robotics che riproducono il modo in cui il cuore si contrae e si torce. I muscoli sono disposti seguendo l'architettura muscolare a strati del cuore umano e sono azionati dalla pressione idraulica, che il team regola per mettere in movimento il modello del ventricolo.
Il dottor James Davies, ricercatore post-doc nel gruppo di Do, ha spiegato che le membrane riproducono la superficie interna del cuore sinistro umano e contengono il sangue simulato, così il modello è in grado di pompare il fluido in entrata e in uscita.
Il progetto comprende valvole artificiali, muscoli papillari e corde tendinee. Queste strutture controllano la valvola mitrale, che funziona come una coppia di porte a battente che si aprono e si chiudono a ogni battito. Secondo il team, i modelli da laboratorio convenzionali non le includono. La malattia può rendere la valvola incontinente o rigida, aumentando il carico di lavoro del cuore e contribuendo allo scompenso cardiaco.
I ricercatori possono modificare la tensione dei muscoli papillari artificiali. Grazie a questo controllo hanno riprodotto il prolasso e il rigurgito della valvola mitrale, condizioni in cui il sangue rifluisce all'indietro invece di attraversare il cuore in modo efficiente.
Cosa hanno mostrato i test
Il team ha verificato il modello con l'imaging ecografico e con misure di pressione e flusso sanguigno. Le misure invasive di pressione e flusso sono state effettuate all'interno e all'esterno del cuore. Il modello ha inoltre funzionato con l'ecocardiografia, una misura clinica non invasiva della funzione cardiaca.
Con le impostazioni di valvola sana, pressione e flusso hanno seguito i valori fisiologici attesi. Quando è stata indotta la malattia, il rigurgito è aumentato mentre pressione e flusso in uscita sono diminuiti, un comportamento che secondo i ricercatori è coerente con la patologia valvolare umana. La variazione della lunghezza dei muscoli papillari ha modificato la funzione della valvola.
Il professor Nigel Lovell, direttore della School of Biomedical Engineering e di Tyree IHealthE, ha affermato che le immagini ecografiche somigliavano a quelle cardiache umane. Il team ha osservato un movimento dei lembi valvolari e un flusso sanguigno attraverso le valvole simili a quelli umani, compresi i getti rigurgitanti che fuoriuscivano dalle valvole con malattia indotta.
Un test con catetere e un modello di HFpEF
Il gruppo ha anche inserito un catetere cardiaco robotico morbido di nuova concezione all'interno del modello in movimento. Il catetere si muoveva nel cuore artificiale e rilevava il contatto con le strutture cardiache in movimento. I ricercatori sostengono che ciò mostra come la piattaforma possa accelerare lo sviluppo di strumenti chirurgici.
Il modello ha riprodotto anche i cambiamenti tipici dello scompenso cardiaco con frazione di eiezione preservata, o HFpEF. Secondo Do, questa condizione rappresenta il 50 per cento dei casi di scompenso cardiaco ed è tra le meno comprese e più difficili da trattare. Il team ha simulato uno dei suoi primi segni, una ridotta capacità del cuore di rilassarsi tra un battito e l'altro. Il sangue entrava quindi nel cuore più lentamente e in modo meno efficiente, e il ritardo nel riempimento faceva aumentare la pressione all'interno del cuore. Il team afferma che ciò corrisponde da vicino a quanto si osserva comunemente nei pazienti.
Cosa manca ancora, secondo il team
I ricercatori definiscono il modello attuale una prova di concetto, non uno strumento clinico finito. Occorre migliorare i materiali, perfezionare i sistemi di controllo e rendere il dispositivo più compatibile con l'imaging medicale. Le versioni future dovranno riprodurre più aspetti della funzione cardiaca e usare geometrie specifiche del paziente al posto di strutture semplificate.
Il prossimo passo principale è la validazione su dati clinici. Do ha spiegato che il modello deve essere confrontato in modo sistematico con i dati dei pazienti, su un'ampia gamma di anatomie cardiache e livelli di gravità della malattia, prima di poter supportare decisioni cliniche. Del team fanno parte anche il professor Christopher Hayward, cardiologo specializzato in scompenso cardiaco e trapianti presso il St Vincent's Hospital Sydney, insieme alla professoressa Jelena Rnjak-Kovacina e al Scientia Associate Professor Hoang-Phuong Phan.
Il gruppo immagina versioni personalizzate sul paziente, costruite a partire dai dati di imaging medicale. I clinici potrebbero usarle per confrontare dispositivi e approcci e per scegliere tipo e dimensione dell'impianto prima di operare.
Perché è importante e cosa resta da dimostrare
L'aspetto più interessante di questo cuore robotico morbido è l'apparato valvolare. Un modello che si muove come un cuore è utile, ma uno in cui i muscoli papillari possono essere messi in tensione in modo indipendente permette allo stesso dispositivo di passare da uno stato valvolare sano a uno patologico. Questo rende i confronti ripetibili. L'argomento del team per ridurre l'uso di animali si fonda proprio su questo controllo: il cuore di un animale non può essere impostato su un determinato grado di rigurgito a comando.
Il test con il catetere indica un secondo utilizzo. Uno strumento soft robotics che rileva il contatto ha bisogno di un ambiente in movimento, simile al cuore, per essere valutato, e il modello ne fornisce uno senza ricorrere a un soggetto vivente. Questo offre agli sviluppatori di dispositivi un luogo in cui testare i primi prototipi, anche se non sostituisce le sperimentazioni successive.
Diverse affermazioni restano non dimostrate. La corrispondenza con la fisiologia umana si basa finora su forme d'onda e caratteristiche di imaging simili, non su un confronto sistematico con coorti di pazienti, e il team lo riconosce. Il modello usa una geometria semplificata, quindi i risultati potrebbero non essere trasferibili alle diverse anatomie che i clinici incontrano. La modellazione personalizzata sul paziente e la pianificazione chirurgica sono obiettivi dichiarati, non risultati dimostrati. Né è stato dimostrato che il modello sia in grado di prevedere il comportamento di un impianto reale in un paziente reale.
L'affermazione secondo cui i modelli da banco convenzionali non riescono a riprodurre questi meccanismi patologici proviene dal team stesso. È plausibile, viste le strutture valvolari aggiunte, ma nel lavoro descritto non è stata verificata con un confronto diretto. Il vero banco di prova per questo cuore robotico morbido sarà stabilire se gruppi indipendenti e dataset clinici confermeranno che pressione, flusso e comportamento valvolare reggono su molti cuori, e non su un solo progetto idealizzato.