Ingenieros de la UNSW Sydney han construido un corazón robótico blando que late, contiene sangre simulada e incorpora estructuras de soporte de la válvula mitral que funcionan y pueden ajustarse para provocar que la válvula tenga fugas. El dispositivo modela el lado izquierdo del corazón y se describe en artículos publicados en Nature Communications y Advanced Science.
El equipo está dirigido por el profesor asociado Scientia Thanh Nho Do, de la Escuela de Ingeniería Biomédica y del UNSW Medical Robotics Lab. El corazón robótico blando está pensado como banco de pruebas para enfermedades y dispositivos cardíacos, y como una forma de reducir la dependencia de los estudios con animales en las fases iniciales.
Cómo está construido el corazón robótico blando
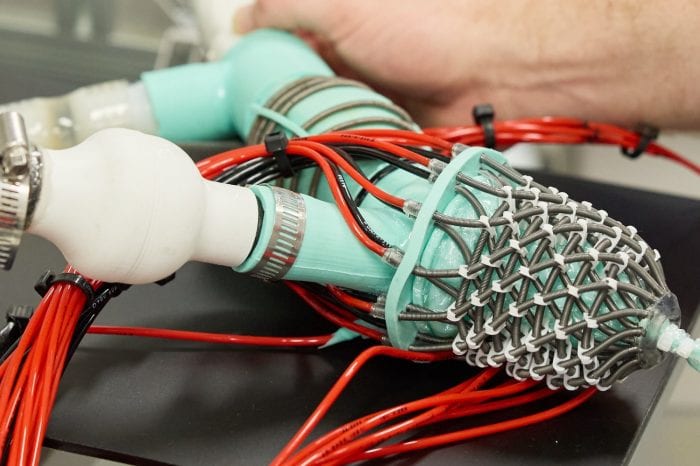
Unas membranas de silicona forman las cámaras internas del modelo. Alrededor de ellas se enrollan músculos artificiales robóticos blandos que reproducen la manera en que el corazón se contrae y se retuerce. Los músculos se disponen siguiendo la arquitectura muscular en capas del corazón humano y funcionan con presión hidráulica, que el equipo controla para mover el modelo ventricular.
El Dr. James Davies, investigador posdoctoral del grupo de Do, explicó que las membranas modelan la superficie interna del ventrículo izquierdo humano y contienen la sangre simulada, de modo que el modelo puede bombear fluido hacia dentro y hacia fuera.
El diseño incluye válvulas artificiales, músculos papilares y cuerdas tendinosas. Estas estructuras controlan la válvula mitral, que funciona como un par de puertas batientes que se abren y se cierran con cada latido. El equipo afirma que los modelos de laboratorio convencionales no las incorporan. La enfermedad puede volver la válvula insuficiente o rígida, lo que aumenta la carga de trabajo del corazón y contribuye a la insuficiencia cardíaca.
Los investigadores pueden modificar la tensión de los músculos papilares artificiales. Gracias a ese control, recrearon el prolapso y la regurgitación de la válvula mitral, situaciones en las que la sangre fluye hacia atrás en lugar de avanzar de forma eficiente por el corazón.
Qué mostraron las pruebas
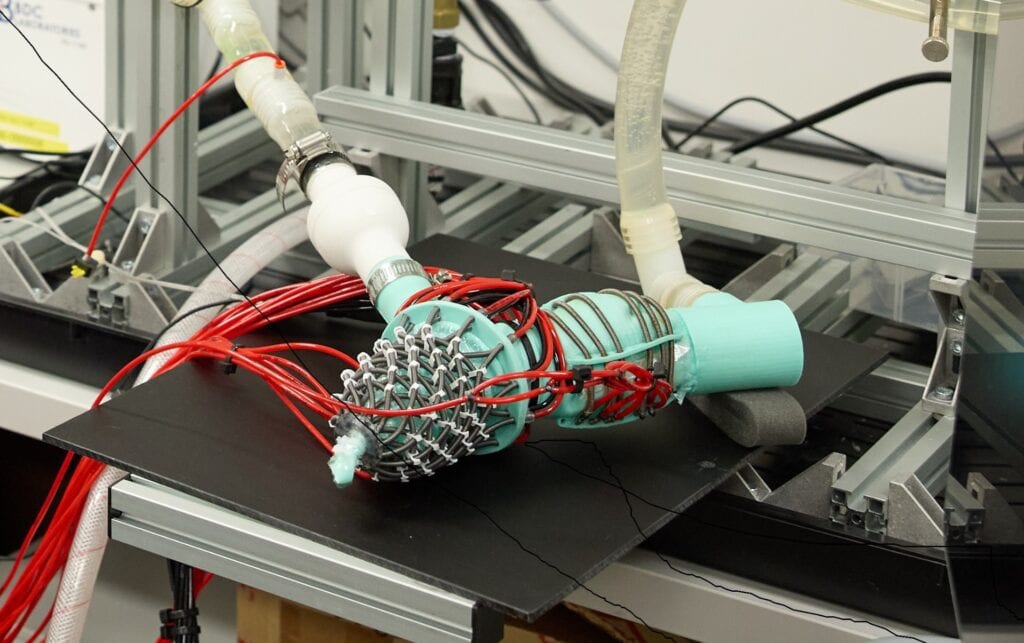
El equipo validó el modelo con imágenes de ecografía y con mediciones de presión y flujo sanguíneo. Se tomaron mediciones invasivas de presión y flujo dentro y fuera del corazón. El modelo también funcionó con ecocardiografía, una medición clínica no invasiva de la función cardíaca.
Con los ajustes de válvula sana, la presión y el flujo se ajustaron a lo esperado fisiológicamente. Cuando se indujo la enfermedad, aumentó la regurgitación y disminuyeron la presión y el flujo de salida, lo que según los investigadores concuerda con la enfermedad valvular en humanos. Al modificar la longitud de los músculos papilares cambió el funcionamiento de la válvula.
El profesor Nigel Lovell, director de la Escuela de Ingeniería Biomédica y director de Tyree IHealthE, señaló que las imágenes de ecografía se asemejaban a las de un corazón humano. El equipo observó un movimiento de las valvas y un flujo sanguíneo a través de las válvulas similares a los humanos, incluidos chorros regurgitantes que escapaban de las válvulas con enfermedad inducida.
Una prueba con catéter y un modelo de IC-FEp
El grupo también introdujo un catéter cardíaco robótico blando recién desarrollado dentro del modelo en latido. El catéter se desplazó por el corazón artificial y detectó cuándo tocaba estructuras cardíacas en movimiento. Los investigadores aseguran que esto demuestra cómo la plataforma podría acelerar el desarrollo de herramientas quirúrgicas.
El modelo también reprodujo cambios observados en la insuficiencia cardíaca con fracción de eyección preservada (IC-FEp, o HFpEF por sus siglas en inglés). Do indicó que esta afección representa el 50 % de los casos de insuficiencia cardíaca y es una de las menos comprendidas y más difíciles de tratar. El equipo simuló uno de sus primeros signos: la menor capacidad del corazón para relajarse entre latidos. Entonces la sangre entraba en el corazón más despacio y con menos eficiencia, y el llenado retardado elevaba la presión en su interior. El equipo sostiene que esto coincide estrechamente con lo que se observa habitualmente en los pacientes.
Lo que, según el equipo, aún falta
Los investigadores describen el modelo actual como una prueba de concepto, no como una herramienta clínica acabada. Hay que mejorar los materiales, perfeccionar los sistemas de control y hacer que el dispositivo sea más compatible con las imágenes médicas. Las futuras versiones deberán reproducir más aspectos de la función cardíaca y utilizar geometrías específicas de cada paciente en lugar de estructuras simplificadas.
El siguiente paso principal es la validación con datos clínicos. Do afirmó que el modelo debe compararse de forma sistemática con datos de pacientes, abarcando una amplia variedad de anatomías cardíacas y grados de gravedad de la enfermedad, antes de poder orientar decisiones clínicas. El equipo cuenta además con el profesor Christopher Hayward, cardiólogo especialista en insuficiencia cardíaca y trasplante del St Vincent's Hospital Sydney, así como con la profesora Jelena Rnjak-Kovacina y el profesor asociado Scientia Hoang-Phuong Phan.
El grupo imagina versiones específicas para cada paciente, construidas a partir de datos de imágenes médicas. Los médicos podrían usarlas para comparar dispositivos y enfoques, y para elegir el tipo y el tamaño del implante antes de operar.
Por qué importa y qué sigue sin demostrarse
Lo más destacable de este corazón robótico blando es el aparato valvular. Un modelo que se mueve como un corazón es útil, pero uno en el que los músculos papilares pueden tensarse de forma independiente permite que un mismo dispositivo alterne entre estados de válvula sana y enferma. Eso hace que las comparaciones sean repetibles. El argumento del equipo para reducir el uso de animales se apoya en este control: un corazón animal no puede ajustarse a un grado de regurgitación elegido a demanda.
La prueba con catéter apunta a un segundo uso. Una herramienta robótica blanda que detecta el contacto necesita un entorno en movimiento, similar al del corazón, para ser evaluada, y el modelo lo ofrece sin necesidad de un sujeto vivo. Eso brinda a los desarrolladores de dispositivos un lugar donde probar diseños tempranos, aunque no sustituye a las pruebas posteriores.
Varias afirmaciones siguen sin demostrarse. La concordancia con la fisiología humana se basa por ahora en formas de onda y rasgos de imagen similares, no en una comparación sistemática con cohortes de pacientes, y el propio equipo lo reconoce. El modelo usa una geometría simplificada, por lo que los resultados podrían no extrapolarse a la diversidad de anatomías que ven los médicos. Los usos en modelado específico de pacientes y planificación quirúrgica son objetivos declarados, no resultados demostrados. Tampoco se ha demostrado que el modelo pueda predecir el rendimiento de un implante real en un paciente real.
La afirmación de que los modelos de banco convencionales no pueden reproducir estos mecanismos de la enfermedad procede del propio equipo. Es plausible dadas las estructuras valvulares añadidas, pero no se ha contrastado directamente en el trabajo descrito. La verdadera prueba de fuego de este corazón robótico blando será que grupos independientes y conjuntos de datos clínicos confirmen que su presión, su flujo y el comportamiento de sus válvulas se mantienen en muchos corazones, y no solo en un diseño idealizado.