Dal 25 al 27 agosto, i team dell'Institute for Safe Autonomy dell'Università di York hanno costruito robot basati su una piattaforma Raspberry Pi Pico W e li hanno programmati per orientarsi all'interno di labirinti. L'hackathon di robot per micro-labirinti ha riunito i membri di UK RAS STEPS per tre giorni di progettazione, costruzione e sviluppo software.
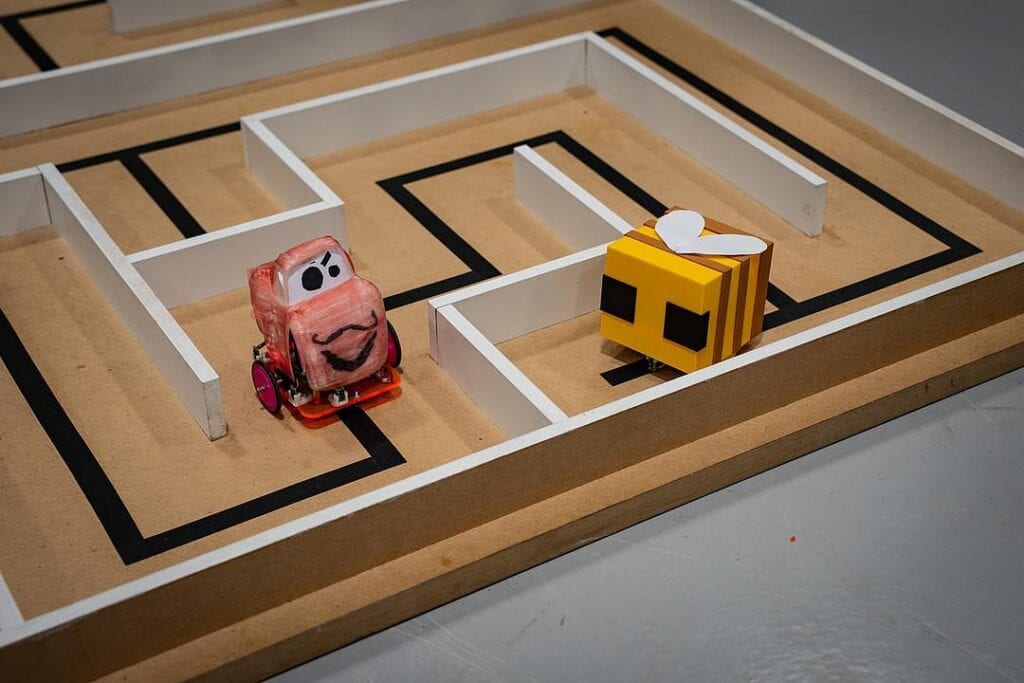
Il compito era stato definito con chiarezza. I partecipanti, divisi in squadre, dovevano progettare, costruire e programmare robot autonomi in grado di muoversi attraverso una serie di labirinti. Con il procedere dell'evento i labirinti diventavano più complessi: un robot che aveva superato un percorso iniziale doveva quindi cavarsela anche con quelli più difficili.
La piattaforma e gli strumenti
Tutti i team sono partiti dalla stessa base: una piattaforma robotica personalizzata costruita attorno al Raspberry Pi Pico W. Da lì, ogni squadra ha progettato il proprio telaio tagliato al laser. Il telaio doveva ospitare i motori e i sensori scelti dal team, per cui le decisioni meccaniche e quelle elettroniche erano legate fin dall'inizio.
Il software di controllo è stato scritto in MicroPython. In questo modo la programmazione avveniva direttamente sull'hardware di classe microcontrollore su cui giravano i robot, e non su un computer separato.
Le opzioni per i sensori erano ultrasuoni, infrarossi e time-of-flight. Ognuno misura distanza o prossimità in modo diverso, e le squadre dovevano decidere quale montare e come usare le letture per guidare il robot. Erano disponibili strutture per il taglio laser e la stampa 3D, che hanno permesso ai team di rivedere i componenti fisici durante l'evento anziché lavorare su un progetto fisso.
Come è stata valutata la sfida finale
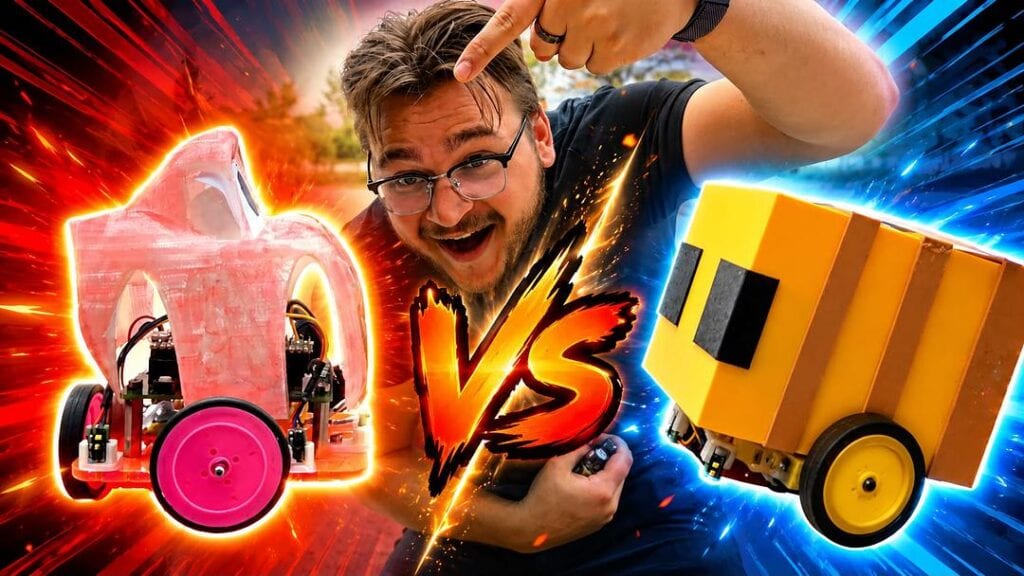
La sfida finale non si basava su un unico parametro. La giuria ha considerato le prestazioni nel labirinto, l'anti-collisione, il design del robot, la qualità del codice, il controllo wireless e le eventuali funzioni innovative sviluppate dai team.
Questo elenco premia ben più della semplice velocità nel labirinto. Un robot che completava il percorso ma urtava le pareti perdeva punti sull'anti-collisione. Un robot con un hardware solido ma un codice scarsamente strutturato ne perdeva sulla qualità del codice. L'inclusione del controllo wireless significava inoltre che le squadre dovevano pensare anche a come una persona comunica con la macchina, e non solo a come questa si comporta in autonomia.
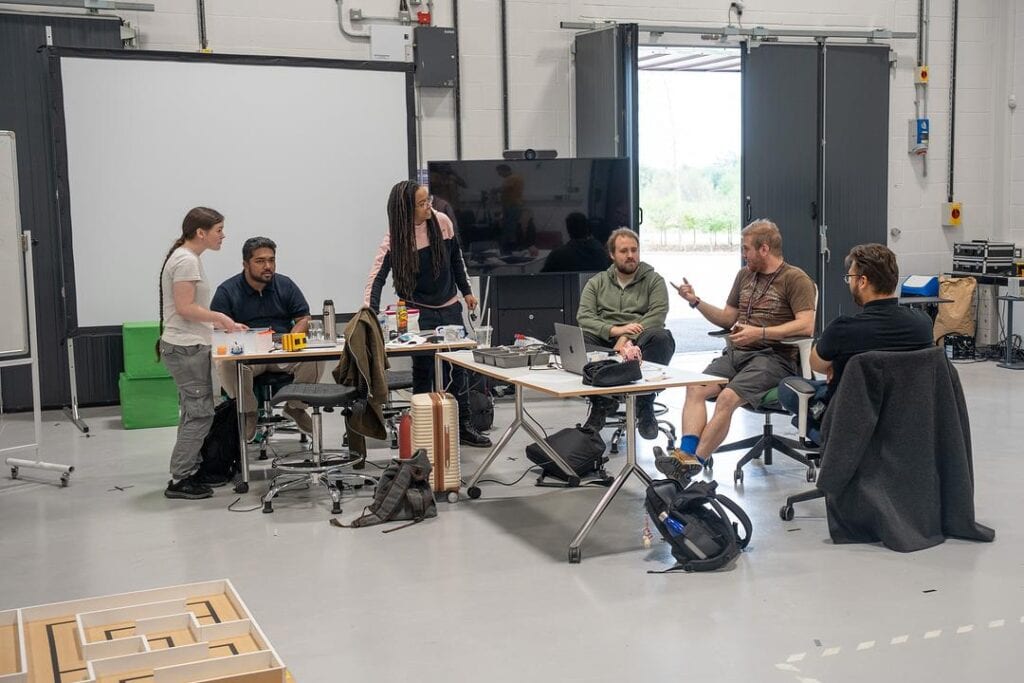
Il programma attorno alla sfida comprendeva una visita all'Institute for Safe Autonomy, sessioni di sviluppo collaborativo, presentazioni finali e dimostrazioni dei robot. Presentazioni e dimostrazioni hanno offerto ai team l'occasione di spiegare le proprie scelte progettuali, oltre a mostrare i robot in azione.
Un formato in prova per un uso più ampio
L'hackathon ha avuto anche un secondo scopo: ha contribuito a testare un'attività che potrebbe evolvere in futuri percorsi di formazione professionale continua per chi si avvicina alla robotica, oppure in un programma di divulgazione per bambini e studenti.
L'evento è stato attribuito a Rob Woolley e al team dell'Università di York, con un ringraziamento a tutti coloro che hanno partecipato e contribuito.
Analisi: cosa mostra e cosa non mostra l'evento
L'aspetto più interessante di questo evento è la sua struttura. Una piattaforma hardware condivisa elimina costi e ritardi legati al reperimento dei componenti e garantisce che ogni team parta dallo stesso punto. Le differenze nei risultati dipendono quindi dalle scelte di progettazione e di programmazione. Ne deriva una base di confronto equa, adatta a un gruppo eterogeneo in cui alcuni partecipanti hanno più esperienza di altri.
La scelta di MicroPython e di una scheda Pico W risponde bene anche all'obiettivo dichiarato di coinvolgere i neofiti. La fonte non fornisce il numero di partecipanti, di squadre né i risultati, quindi non è possibile dire come se la siano cavata i principianti. L'impostazione, però, va in una direzione sensata: gli strumenti girano su hardware economico e molto diffuso, e il lavoro abbraccia progettazione meccanica, sensoristica, controllo e comunicazione wireless all'interno di un unico progetto. Questa combinazione offre a chi inizia una visione completa di come prende forma un piccolo robot autonomo.
Rispetto a un tipico evento di sola programmazione, un hackathon di robot per micro-labirinti obbliga a confrontarsi con l'errore fisico. Un sensore che legge male, un telaio che flette o un motore che si comporta in modo irregolare si notano subito nel movimento del robot. Il taglio laser e la stampa 3D in loco hanno permesso ai team di reagire direttamente a questi problemi. I criteri di valutazione rafforzano questa impostazione, dando al design e all'anti-collisione un peso pari a quello della qualità del codice.
Restano diversi punti non dimostrati. La fonte descrive l'attività come qualcosa che potrebbe evolvere in formazione professionale o in divulgazione, il che significa che non è ancora diventata nessuna delle due. Non si dice come il formato verrebbe adattato ai bambini, che richiederebbero una supervisione diversa e strumenti più semplici, o ai professionisti, per i quali servirebbe un corso più breve e strutturato. Mancano inoltre dati sui risultati di apprendimento, ad esempio se i partecipanti abbiano acquisito competenze che hanno continuato a usare in seguito.
Anche il contesto merita attenzione. L'evento si è svolto in un istituto dedicato all'autonomia sicura, e l'anti-collisione era uno dei criteri di giudizio. La fonte non afferma che esista un legame voluto fra le due cose. Eppure, un compito in cui toccare le pareti penalizza la squadra è un modo semplice, su piccola scala, per introdurre l'idea che le macchine autonome vadano giudicate anche per la sicurezza con cui si muovono, oltre che per il raggiungimento dell'obiettivo.
Per ora, l'evento va letto come un progetto pilota. Dimostra che un formato pratico di tre giorni, basato su costruzione e programmazione, può essere realizzato con una piattaforma personalizzata, sensori comuni e fabbricazione interna. La possibilità di ripeterlo su scala maggiore o di adattarlo a nuovi pubblici dipenderà da attività successive che la fonte non descrive.