Du 25 au 27 août, des équipes de l'Institute for Safe Autonomy de l'université de York ont construit des robots sur une plateforme Raspberry Pi Pico W, puis les ont programmés pour qu'ils se repèrent dans des labyrinthes. Ce hackathon de robots micro-labyrinthes a réuni des membres de UK RAS STEPS pendant trois jours de conception, de fabrication et de développement logiciel.
La consigne était simple. Les participants, répartis en équipes, devaient concevoir, construire et programmer des robots autonomes capables de franchir une série de labyrinthes. La difficulté des parcours augmentait au fil de l'événement : un robot venu à bout d'un premier tracé devait donc encore s'adapter à des configurations plus ardues.
La plateforme et les outils
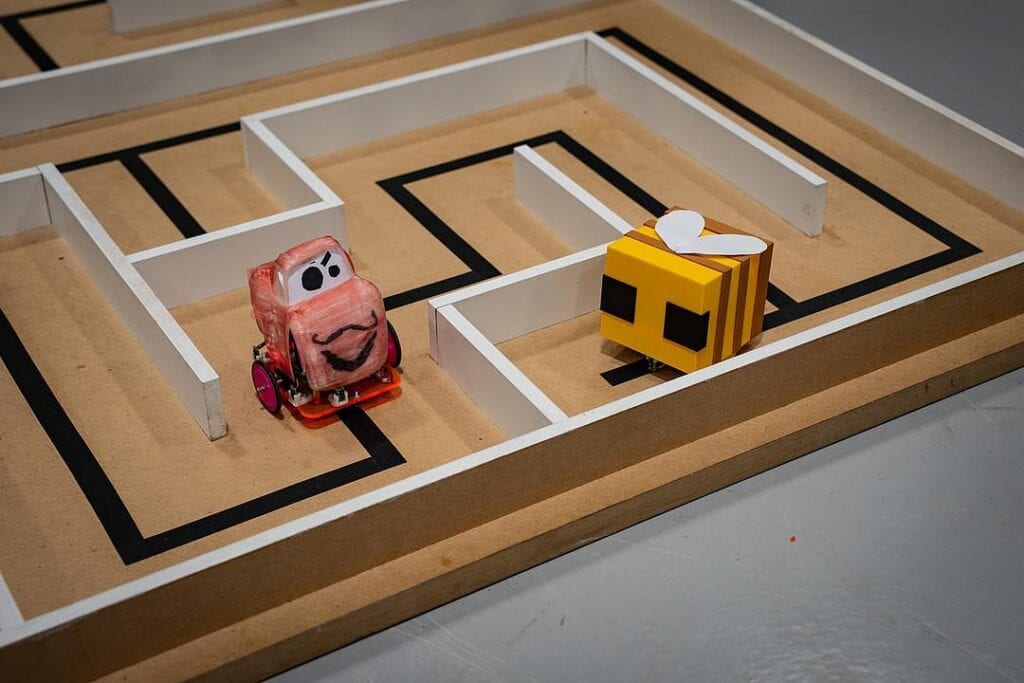
Toutes les équipes sont parties de la même base : une plateforme robotique sur mesure, articulée autour du Raspberry Pi Pico W. Chaque équipe a ensuite dessiné son propre châssis découpé au laser. Celui-ci devait accueillir les moteurs et les capteurs choisis par l'équipe, si bien que les choix mécaniques et les choix électroniques étaient liés dès le départ.
Le logiciel de commande a été écrit en MicroPython. La programmation s'effectuait ainsi directement sur le même type de microcontrôleur que celui embarqué dans les robots, et non sur un ordinateur distinct.
Les capteurs proposés étaient de type ultrasons, infrarouge et temps de vol (ToF). Chacun mesure la distance ou la proximité à sa manière ; les équipes devaient donc choisir lesquels installer et comment exploiter les mesures pour diriger le robot. Des équipements de découpe laser et d'impression 3D étaient à disposition, ce qui permettait de retoucher les pièces en cours d'événement plutôt que de s'en tenir à un plan figé.
Comment l'épreuve finale a été évaluée
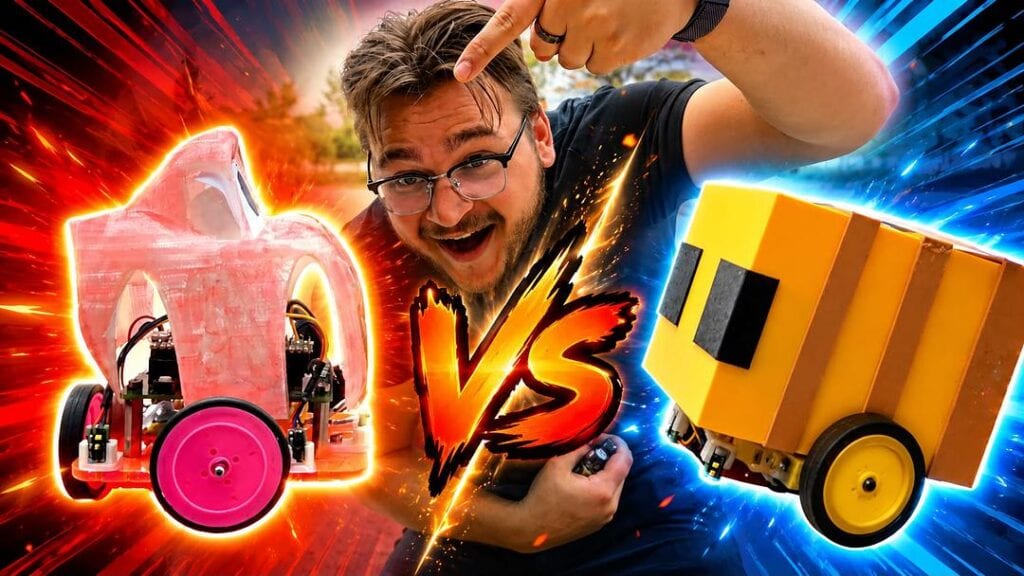
L'épreuve finale ne reposait pas sur un critère unique. Le jury a pris en compte la performance dans le labyrinthe, l'évitement des collisions, la conception du robot, la qualité du code, le pilotage sans fil et les éventuelles fonctionnalités innovantes développées par les équipes.
Cette grille valorise bien plus que la rapidité. Un robot qui terminait le parcours mais heurtait les parois perdait des points sur l'évitement des collisions. Un robot doté d'un matériel solide mais d'un code mal structuré en perdait sur la qualité du code. L'intégration du pilotage sans fil obligeait aussi les équipes à réfléchir à la manière dont un humain communique avec la machine, et pas seulement au comportement autonome de celle-ci.
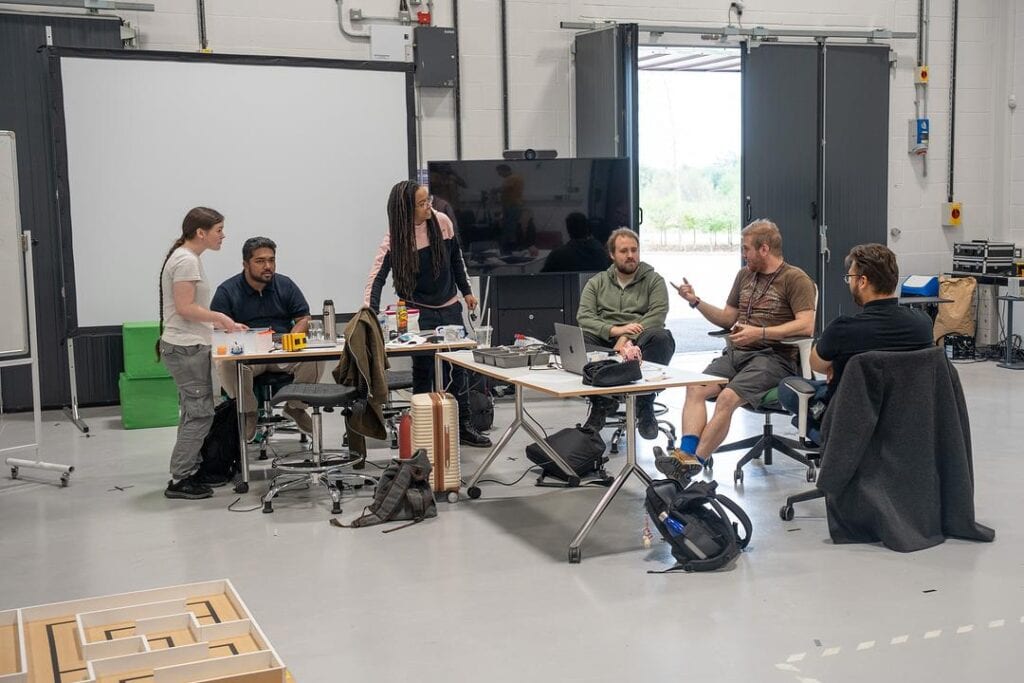
Autour de l'épreuve, le programme comprenait une visite de l'Institute for Safe Autonomy, des séances de développement collaboratif, des présentations finales et des démonstrations de robots. Présentations et démonstrations permettaient aux équipes d'expliquer leurs choix de conception, en plus de montrer leurs robots en action.
Un format testé en vue d'un usage plus large
Le hackathon répondait aussi à un second objectif : tester une activité susceptible d'évoluer vers une offre de formation continue pour des personnes qui débutent en robotique, ou vers un programme de sensibilisation destiné aux enfants et aux étudiants.
L'événement est à mettre au crédit de Rob Woolley et de l'équipe de l'université de York, qui remercient tous les participants et contributeurs.
Analyse : ce que l'événement montre, et ce qu'il ne montre pas
L'atout principal de cet événement est sa structure. Une plateforme matérielle commune évite le coût et les délais d'approvisionnement des composants, et place toutes les équipes sur la même ligne de départ. Les écarts de résultats tiennent alors aux choix de conception et de programmation. C'est une base de comparaison équitable, bien adaptée à un groupe hétérogène où certains participants ont plus d'expérience que d'autres.
Le choix de MicroPython et d'une carte Pico W répond également à l'objectif affiché de toucher les débutants. La source ne donne ni le nombre de participants, ni le nombre d'équipes, ni les résultats : il est donc impossible de dire comment les novices s'en sont sortis. La démarche va toutefois dans le bon sens. Les outils reposent sur du matériel peu coûteux et très répandu, et le travail couvre la conception mécanique, la détection, la commande et la communication sans fil au sein d'un même projet. Cette combinaison offre à un débutant une vision complète de la façon dont prend forme un petit robot autonome.
Comparé à un événement de programmation purement logicielle, un hackathon de robots micro-labyrinthes confronte aux erreurs du monde physique. Un capteur qui lit mal, un châssis qui fléchit ou un moteur au comportement irrégulier se voient immédiatement dans les déplacements du robot. La découpe laser et l'impression 3D sur place permettaient aux équipes de réagir directement à ces problèmes. Les critères d'évaluation renforcent cette logique en accordant autant de poids à la conception et à l'évitement des collisions qu'à la qualité du code.
Plusieurs points restent à démontrer. La source présente l'activité comme une piste pouvant évoluer vers de la formation professionnelle ou de la sensibilisation, ce qui signifie qu'elle n'est encore ni l'une ni l'autre. Rien n'indique comment le format serait adapté aux enfants, qui exigeraient un encadrement différent et des outils plus simples, ou aux professionnels en poste, qui auraient besoin d'un cursus plus court et plus structuré. La source ne fournit pas non plus d'éléments sur les acquis, par exemple pour savoir si les participants ont conservé et réutilisé leurs compétences par la suite.
Le cadre mérite aussi d'être relevé. L'événement s'est déroulé dans un institut consacré à l'autonomie sûre, et l'évitement des collisions figurait parmi les critères notés. La source n'affirme pas de lien délibéré entre les deux. Il n'en reste pas moins qu'un labyrinthe où toucher les parois pénalise l'équipe constitue, à petite échelle, une manière d'introduire l'idée qu'une machine autonome doit être jugée sur la sûreté de ses déplacements autant que sur sa capacité à atteindre son but.
Pour l'instant, l'événement se lit surtout comme un pilote. Il prouve qu'un format pratique de trois jours, mêlant construction et programmation, est réalisable avec une plateforme sur mesure, des capteurs courants et une fabrication réalisée sur place. Savoir s'il peut être reproduit à plus grande échelle ou adapté à de nouveaux publics dépendra de suites que la source ne décrit pas.