Equipos del Institute for Safe Autonomy de la Universidad de York dedicaron del 25 al 27 de agosto a construir robots sobre una plataforma Raspberry Pi Pico W y a programarlos para resolver laberintos. El hackatón de robots micromaze reunió a miembros de UK RAS STEPS durante tres días de diseño, construcción y desarrollo de software.
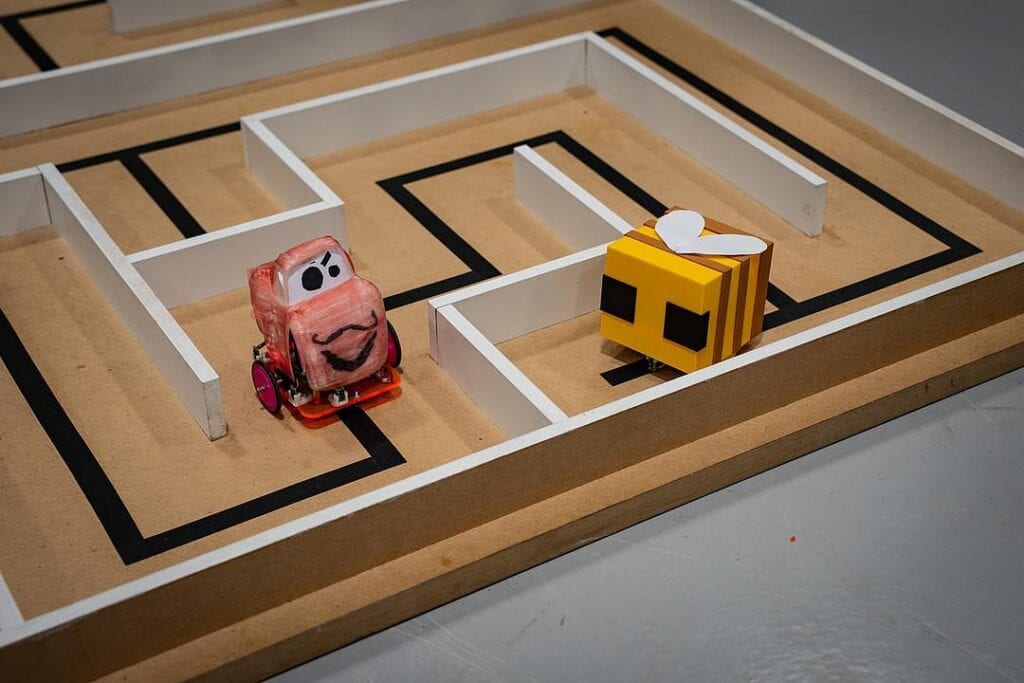
El reto se planteó con claridad: los participantes trabajaron en equipos para diseñar, construir y programar robots autónomos capaces de recorrer una serie de laberintos. Los laberintos se volvían más complejos a medida que avanzaba el evento, de modo que un robot que superaba un trazado inicial debía después enfrentarse a otros más difíciles.
La plataforma y las herramientas
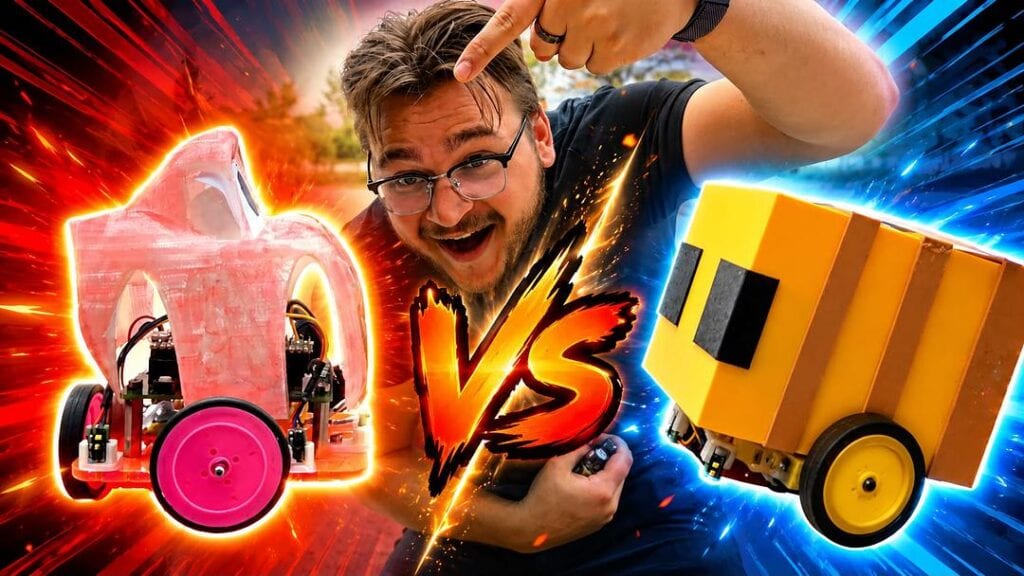
Todos los equipos partieron de la misma base: una plataforma robótica a medida construida en torno a la Raspberry Pi Pico W. A partir de ahí, cada equipo diseñó su propio chasis cortado por láser. El chasis debía alojar los motores y sensores que el equipo decidiera integrar, por lo que las decisiones mecánicas y las electrónicas estuvieron ligadas desde el principio.
El software de control se escribió en MicroPython. Así, la programación se realizó en el mismo hardware de clase microcontrolador que usaban los robots, y no en un ordenador independiente.
Las opciones de sensores eran ultrasónicos, infrarrojos y de tiempo de vuelo (ToF). Cada uno mide la distancia o la proximidad de una forma distinta, y los equipos tuvieron que decidir cuál montar y cómo usar las lecturas para dirigir el robot. Había disponibles instalaciones de corte láser e impresión 3D, lo que permitió a los equipos modificar piezas físicas durante el evento en lugar de ceñirse a un diseño fijo.
Cómo se evaluó el reto final
El reto final no dependía de una sola medida. El jurado valoró el rendimiento en el laberinto, la evitación de colisiones, el diseño del robot, la calidad del código, el control inalámbrico y las funciones innovadoras que desarrollaron los equipos.
Esa lista premia algo más que la velocidad para salir del laberinto. Un robot que completara el recorrido pero chocara con las paredes perdería puntos en evitación de colisiones. Un robot con buen hardware pero con un código mal estructurado los perdería en calidad del código. La inclusión del control inalámbrico implicó que los equipos también debían pensar en cómo se comunica una persona con la máquina, y no solo en cómo se comporta esta por sí sola.
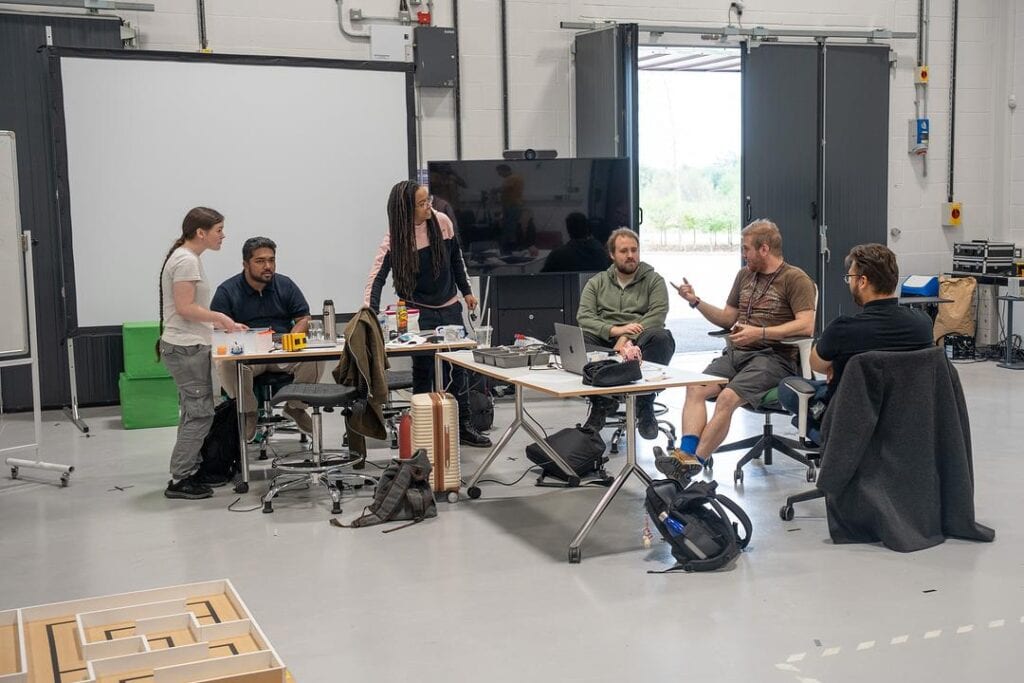
El programa en torno al reto incluyó una visita al Institute for Safe Autonomy, sesiones de desarrollo colaborativo, presentaciones finales y demostraciones de los robots. Las presentaciones y demostraciones dieron a los equipos la oportunidad de explicar sus decisiones de diseño, además de mostrar los robots en funcionamiento.
Un formato que se prueba para un uso más amplio
El hackatón cumplió además un segundo propósito: ayudó a probar una actividad que podría convertirse en formación profesional continua para personas que se inician en la robótica, o en un programa de divulgación para niños y estudiantes.
El evento se atribuyó a Rob Woolley y al equipo de la Universidad de York, con agradecimientos a todas las personas que participaron y contribuyeron.
Análisis: qué muestra y qué no muestra el evento
El rasgo más útil de este evento es su estructura. Una plataforma de hardware compartida elimina el coste y la demora de conseguir componentes, y hace que todos los equipos partan del mismo punto. Las diferencias en los resultados proceden entonces de las decisiones de diseño y programación. Eso ofrece una base de comparación justa y resulta adecuado para un grupo heterogéneo en el que unos participantes tienen más experiencia que otros.
La elección de MicroPython y de una placa Pico W también encaja con el objetivo declarado de llegar a quienes se inician. La fuente no ofrece cifras de participantes, número de equipos ni resultados, así que no se puede saber cómo les fue a los principiantes. Aun así, el planteamiento apunta en una dirección sensata: las herramientas funcionan con hardware económico y muy extendido, y el trabajo abarca diseño mecánico, percepción, control y comunicación inalámbrica dentro de un único proyecto. Esa combinación ofrece a quien empieza una visión completa de cómo se construye un pequeño robot autónomo.
En comparación con un evento de programación típico, solo de software, un hackatón de robots micromaze obliga a enfrentarse al error físico. Un sensor que lee mal, un chasis que se flexiona o un motor que responde de forma desigual se notan de inmediato en el movimiento del robot. El corte láser y la impresión 3D in situ permitieron a los equipos reaccionar directamente ante esos problemas. Los criterios de evaluación lo refuerzan al valorar el diseño y la evitación de colisiones junto con la calidad del código.
Quedan varios puntos sin demostrar. La fuente describe la actividad como algo que podría convertirse en formación profesional o en divulgación, lo que significa que todavía no es ninguna de las dos cosas. No dice cómo se adaptaría el formato para niños, que necesitarían otra supervisión y herramientas más sencillas, ni para profesionales en activo, que requerirían un curso más breve y estructurado. Tampoco aporta datos sobre resultados de aprendizaje, como si los participantes adquirieron habilidades que siguieron usando después.
El entorno es otro aspecto a destacar. El evento se celebró en un instituto centrado en la autonomía segura, y la evitación de colisiones fue uno de los criterios evaluados. La fuente no afirma que exista un vínculo deliberado entre ambos hechos. Aun así, una prueba de laberinto en la que tocar las paredes penaliza al equipo es una forma a pequeña escala de introducir la idea de que las máquinas autónomas deben juzgarse tanto por la seguridad con la que se mueven como por si alcanzan una meta.
Por ahora, lo más razonable es considerar el evento como un piloto. Demuestra que se puede organizar un formato práctico de tres días de construcción y programación con una plataforma a medida, sensores comunes y fabricación propia. Que pueda repetirse a mayor escala o adaptarse a nuevos públicos dependerá de un trabajo posterior que la fuente no describe.