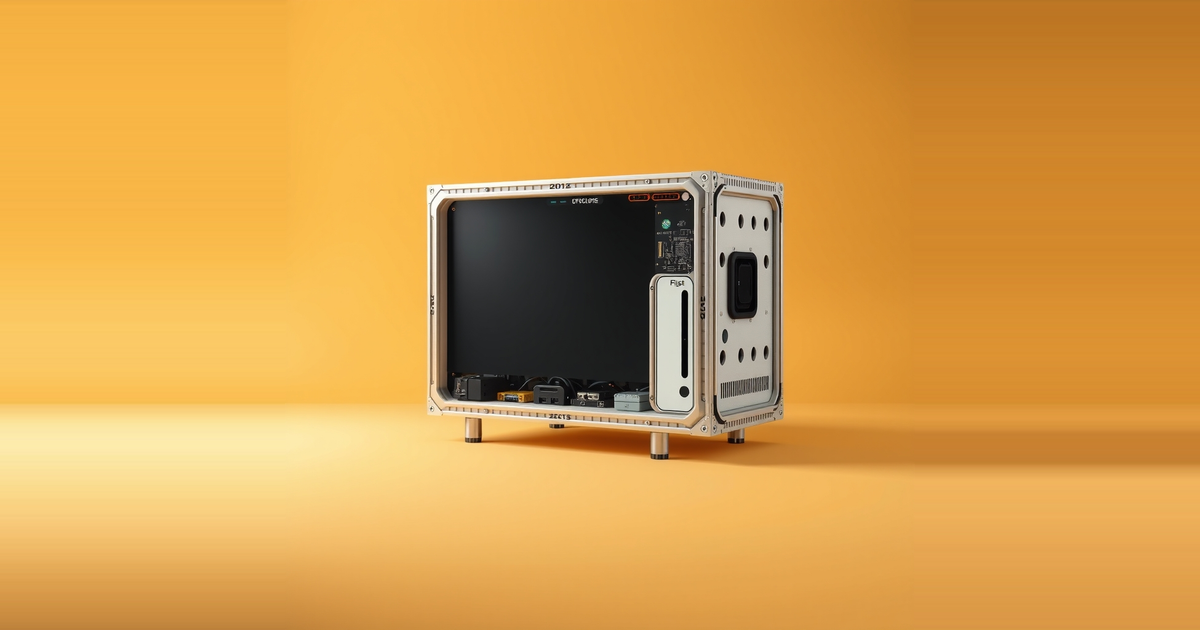
Un gruppo di 15 tra studenti di ingegneria, docenti tutor e volontari di Guadalajara, in Messico, ha realizzato due unità di RoboMeshA, una piattaforma robotica portatile per la didattica che le scuole possono usare senza laboratorio informatico e senza installare alcun software. Gli studenti accendono il robot, si collegano alla sua rete e aprono un browser web. Il team l'ha progettata per le scuole superiori che hanno insegnanti motivati e studenti capaci, ma nessun accesso a laboratori di robotica.
Chi l'ha realizzata e perché
Il lavoro nasce all'ITESO, l'Università Gesuita di Guadalajara, nell'ambito dell'iniziativa EPICS in IEEE. Il gruppo riunisce studenti di ingegneria, docenti tutor e volontari della IEEE Guadalajara Section. EPICS è gestita da IEEE Educational Activities e finanziata dalla IEEE Robotics and Automation Society.
Il punto di partenza del team è stato un divario osservato nelle scuole locali. Molti istituti superiori di Guadalajara hanno studenti interessati alle discipline STEM (scienza, tecnologia, ingegneria e matematica), ma mancano di strumenti avanzati. Questo limita l'apprendimento pratico sulle applicazioni più attuali. Il team sottolinea inoltre che i giovani vogliono lavorare con sistemi che uniscono meccanica, elettronica, software e controllo, ma raramente ne hanno l'occasione.
Molti dei partecipanti provenivano dal programma di progetti professionali applicati dell'ITESO. Il progetto ha dato loro esperienza concreta in project management, integrazione di sistemi e progettazione centrata sull'utente. A maggio il team ha presentato un articolo scientifico e un poster del progetto al Congresso di Ingegneria del Sistema Universitario Gesuita.
Come funziona la piattaforma
RoboMeshA viene descritta come una rete di apprendimento mobile tutto in uno. La scuola non deve allestire un laboratorio informatico dedicato né installare software complessi. Gli studenti si collegano alla piattaforma direttamente da un browser web.
Una volta connessi, possono guidare il robot manualmente. Possono anche usare le sue modalità di controllo per osservarne i movimenti e per rilevare ed evitare gli ostacoli. Il sistema attinge a progettazione meccanica, sistemi embedded, ingegneria del controllo, visione artificiale e intelligenza artificiale. Il docente tutor Jorge A. Lizarraga lo descrive come un unico sistema robotico che funziona da laboratorio di apprendimento mobile.
José S. González, studente di ingegneria meccatronica e membro del team, ha spiegato che l'obiettivo era rendere semplice il primo approccio. Gli studenti devono poter accendere il robot, collegarsi alla sua rete e iniziare a usarlo senza installazioni, lunghe configurazioni o risoluzione di problemi. Ha aggiunto che il progetto doveva funzionare per studenti con livelli di esperienza diversi.
Il team ha costruito due unità. Ora sta sviluppando un framework di accoppiamento modulare pensato per ampliare le possibilità del sistema nella ricerca e nelle dimostrazioni in classe. Secondo il team, il progetto collega componenti software indipendenti riducendo al minimo le dipendenze interne. Questo approccio dovrebbe permettere a quattro robot RoboMeshA di operare insieme.
I problemi di progettazione che il team ha dovuto risolvere
Fernando Vidal Luna, studente di ingegneria meccatronica, membro del team e socio studente IEEE, ha detto che la struttura è stata una delle parti più difficili. Il telaio doveva alloggiare tutti i componenti e garantire stabilità, rigidità e distribuzione del peso adeguate. Doveva inoltre proteggere l'elettronica lasciandola però accessibile per manutenzione, test e modifiche.
Questo requisito deriva dal contesto scolastico. Un robot usato dagli studenti verrà maneggiato, trasportato e modificato, quindi l'involucro deve garantire sia protezione sia accesso.
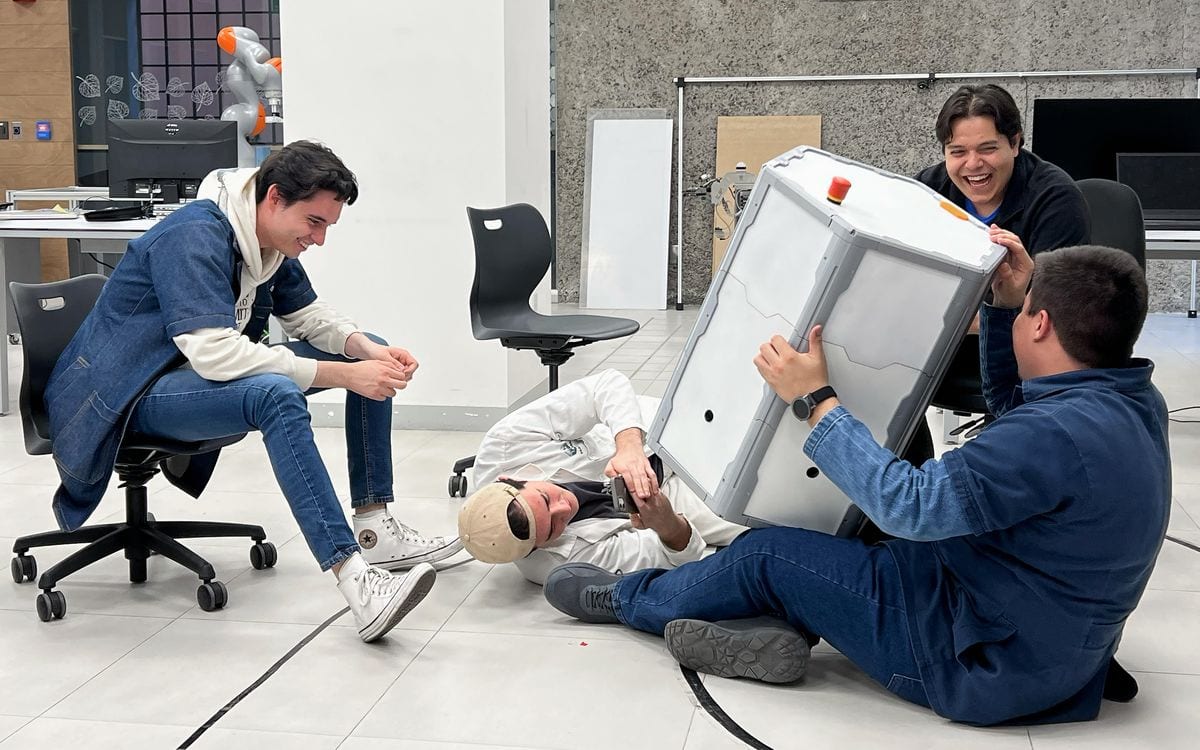
Per verificare la piattaforma fuori dal laboratorio, il team ha collaborato con due scuole superiori, CETI Colomos e Prepa ITESO, e l'ha validata in contesti di classe. Le foto del progetto mostrano i partecipanti impegnati nello sviluppo e nei test su RoboMeshA prima della messa in opera.
Il responsabile del progetto, Luis Fernando Luque-Vega, socio IEEE, ha dichiarato di sperare che scuole, università e sezioni studentesche IEEE in Messico e nel resto del mondo adottino RoboMeshA come modello per unire innovazione tecnica e impegno nella comunità. Ha spiegato che, quando gli studenti vedono la propria tecnologia ispirare gli altri e migliorare la vita delle persone, l'ingegneria acquista più significato.
Cosa significa e cosa resta ancora da dimostrare
La scelta più rilevante è il modello di distribuzione. Molte iniziative di robotica educativa dipendono da un ambiente già predisposto, con software installato, computer configurati e personale tecnico. RoboMeshA sposta questo onere sul robot: porta con sé la propria rete e l'unica cosa che serve allo studente è il browser. Per le scuole senza laboratori, questo elimina un ostacolo che spesso pesa quanto il prezzo dell'hardware.
L'obiettivo multi-robot è il secondo aspetto da seguire. Se quattro unità riusciranno a lavorare insieme grazie a un software debolmente accoppiato, la piattaforma potrebbe supportare dimostrazioni di gruppo oltre agli esercizi individuali. Il team lo presenta come un lavoro in corso, non come una funzione già completata.
Diversi aspetti restano da dimostrare. Il team ha costruito solo due unità. Non ha pubblicato il costo per robot, le specifiche hardware né il numero di studenti che hanno usato la piattaforma. Non ha nemmeno comunicato i risultati di apprendimento della validazione in classe presso CETI Colomos e Prepa ITESO. Senza questi dati non si può dire se la piattaforma insegni in modo più efficace dei kit esistenti, né se una scuola con fondi limitati possa permettersela.
La diffusione della piattaforma dipende anche da un supporto che vada oltre il team originale. Un progetto che gli studenti possono modificare e mantenere è un vantaggio, ma per un'adozione più ampia serviranno documentazione, ricambi e insegnanti a proprio agio con il sistema. Il team ha dichiarato l'ambizione di diffondere RoboMeshA nelle scuole e nelle sezioni studentesche IEEE, ma non ha illustrato un piano o una tempistica per farlo.
Per ora RoboMeshA è un prototipo credibile di piattaforma robotica portatile per la didattica, sviluppato con il contributo delle scuole a cui è destinata. Il suo valore sarà più chiaro quando il team renderà noti costi, numeri di utilizzo e risultati degli studenti che l'hanno usata.