Un equipo de 15 estudiantes de ingeniería, asesores docentes y voluntarios de Guadalajara, México, ha construido dos unidades de RoboMeshA, una plataforma portátil de educación en robótica que una escuela puede utilizar sin laboratorio de cómputo ni software instalado. Los estudiantes encienden el robot, se conectan a su red y abren un navegador web. El equipo la diseñó para preparatorias que cuentan con docentes motivados y estudiantes capaces, pero sin acceso a laboratorios de robótica.
Quién la creó y por qué
El trabajo proviene del ITESO, Universidad Jesuita de Guadalajara, dentro de la iniciativa EPICS in IEEE. El grupo reúne a estudiantes de ingeniería, asesores docentes y voluntarios de la Sección Guadalajara del IEEE. EPICS es administrado por IEEE Educational Activities y cuenta con el financiamiento de la IEEE Robotics and Automation Society.
El punto de partida del equipo fue una brecha que detectó en las escuelas locales. Muchas preparatorias de Guadalajara tienen estudiantes interesados en ciencia, tecnología, ingeniería y matemáticas (STEM), pero carecen de herramientas avanzadas. Esto limita el aprendizaje práctico con aplicaciones actuales. El equipo también señala que los jóvenes quieren trabajar con sistemas que combinen mecánica, electrónica, software y control, y rara vez tienen la oportunidad.
Muchos de los participantes provenían del programa de proyectos profesionales de aplicación del ITESO. El proyecto les dio experiencia práctica en gestión de proyectos, integración de sistemas y diseño centrado en el usuario. En mayo, el equipo presentó un artículo de investigación y un póster del proyecto en el Congreso de Ingeniería del Sistema Universitario Jesuita.
Cómo funciona la plataforma
RoboMeshA se describe como una red de aprendizaje móvil todo en uno. Una escuela no necesita montar un laboratorio de cómputo dedicado ni instalar software complejo. Los estudiantes se conectan a la plataforma directamente desde un navegador web.
Una vez conectados, pueden conducir el robot de forma manual. También pueden usar sus modos de control para observar su movimiento y para detectar y evitar obstáculos. El sistema integra diseño mecánico, sistemas embebidos, ingeniería de control, visión por computadora e inteligencia artificial. El asesor docente Jorge A. Lizarraga lo describe como un único sistema robótico que funciona como un laboratorio de aprendizaje móvil.
José S. González, integrante del equipo y estudiante de ingeniería mecatrónica, explicó que el objetivo era que la primera interacción fuera sencilla. Los estudiantes deben poder encender el robot, conectarse a su red y empezar a usarlo, sin instalación, configuraciones extensas ni resolución de problemas. También dijo que el diseño debía funcionar para estudiantes con distintos niveles de experiencia.
El equipo ha construido dos unidades. Ahora desarrolla un marco de acoplamiento modular pensado para ampliar lo que el sistema puede hacer en investigación y en demostraciones en el aula. Según el equipo, el diseño conecta componentes de software independientes y mantiene al mínimo las dependencias internas. Con este enfoque se busca que cuatro robots RoboMeshA puedan operar de forma conjunta.
Problemas de diseño que el equipo tuvo que resolver
Fernando Vidal Luna, integrante del equipo, estudiante de ingeniería mecatrónica y miembro estudiantil del IEEE, afirmó que la estructura fue una de las partes más difíciles. El chasis debía alojar todos los componentes y ofrecer suficiente estabilidad, rigidez y distribución del peso. También tenía que proteger la electrónica y, al mismo tiempo, mantenerla accesible para mantenimiento, pruebas y modificaciones.
Este requisito se desprende del entorno escolar. Un robot que usan los estudiantes será manipulado, transportado y modificado, por lo que la carcasa debe ofrecer tanto protección como acceso.
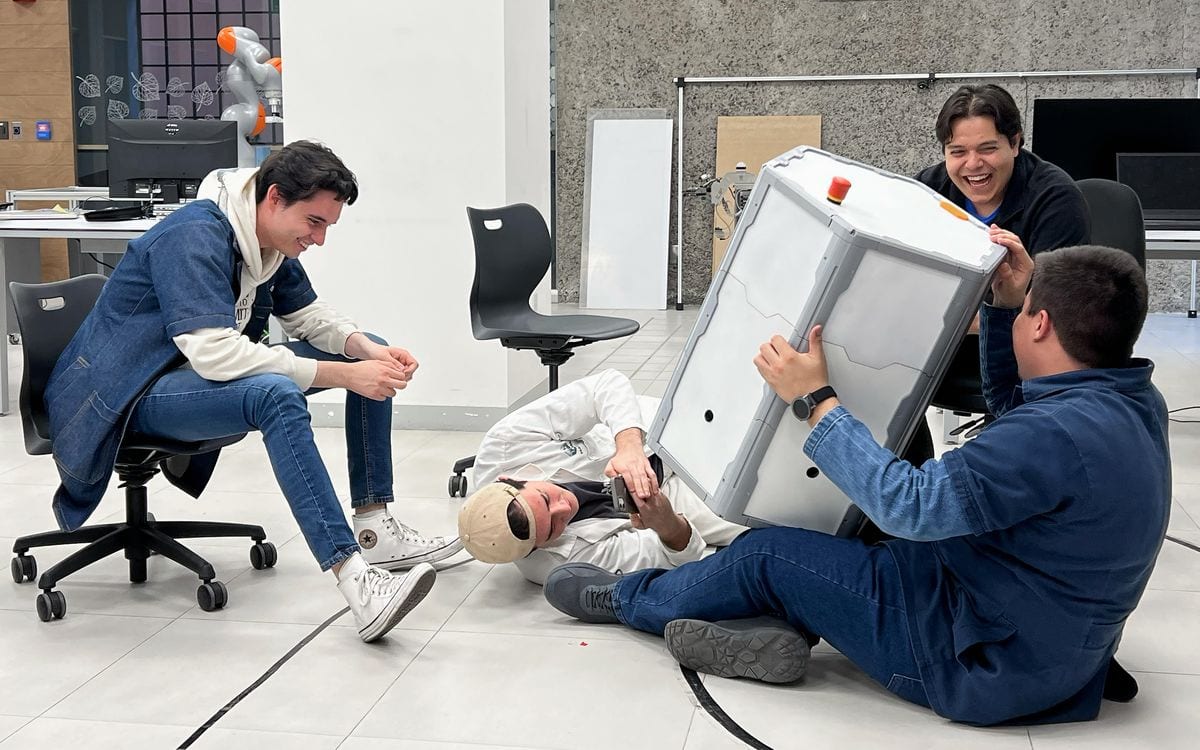
Para probar la plataforma fuera del laboratorio, el equipo se asoció con dos preparatorias, CETI Colomos y Prepa ITESO, y la validó en entornos de aula. Las fotografías del proyecto muestran a los participantes desarrollando y realizando pruebas con RoboMeshA antes de su despliegue.
El líder del proyecto, Luis Fernando Luque-Vega, miembro del IEEE, dijo que espera que escuelas, universidades y ramas estudiantiles del IEEE en México y en el extranjero adopten RoboMeshA como modelo para combinar la innovación técnica con el compromiso con la comunidad. Señaló que, cuando los estudiantes ven que su tecnología inspira a otros y mejora vidas, la ingeniería cobra más sentido.
Qué significa esto y qué falta por demostrar
La decisión más notable es el modelo de entrega. Muchos proyectos de robótica educativa dependen de un entorno preparado, con software instalado, computadoras configuradas y personal técnico. RoboMeshA traslada esa carga al propio robot. El robot lleva su propia red y el navegador es lo único que el estudiante necesita. Para las escuelas sin laboratorios, esto elimina una barrera que a menudo pesa tanto como el precio del hardware.
El objetivo multirrobot es el segundo punto que vale la pena seguir. Si cuatro unidades pueden funcionar juntas mediante software débilmente acoplado, la plataforma podría respaldar demostraciones grupales además de ejercicios individuales. El equipo lo presenta como un trabajo en curso, no como una capacidad terminada.
Varias cosas siguen sin demostrarse. El equipo solo ha construido dos unidades. No ha publicado el costo por robot, las especificaciones del hardware ni cuántos estudiantes han usado la plataforma. Tampoco ha informado de resultados de aprendizaje de la validación en el aula en CETI Colomos y Prepa ITESO. Sin estos datos, no es posible saber si la plataforma enseña con mayor eficacia que los kits existentes, ni si una escuela con recursos limitados podría costear su adopción.
El alcance de la plataforma también depende de un respaldo que vaya más allá del equipo original. Un diseño que los estudiantes puedan modificar y mantener es una ventaja, pero una adopción más amplia requeriría documentación, refacciones y docentes que se sientan cómodos con el sistema. El equipo ha expresado la ambición de extender RoboMeshA a escuelas y ramas estudiantiles del IEEE, pero no ha descrito un plan ni un calendario para lograrlo.
Por ahora, RoboMeshA es un prototipo creíble de plataforma portátil de educación en robótica, desarrollado con la opinión de las escuelas a las que busca servir. Su valor quedará más claro cuando el equipo dé a conocer los costos, las cifras de uso y los resultados de los estudiantes que han trabajado con ella.