Une équipe de 15 étudiants en ingénierie, conseillers pédagogiques et bénévoles de Guadalajara, au Mexique, a construit deux exemplaires de RoboMeshA, une plateforme portable d'enseignement de la robotique que les établissements peuvent utiliser sans salle informatique ni logiciel à installer. Les élèves allument le robot, se connectent à son réseau et ouvrent un navigateur web. L'équipe l'a conçue pour des lycées où les enseignants sont motivés et les élèves capables, mais qui n'ont pas accès à des laboratoires de robotique.
Qui l'a conçue, et pourquoi
Le projet est porté par l'ITESO, l'Université jésuite de Guadalajara, dans le cadre de l'initiative EPICS in IEEE. Le groupe réunit des étudiants en ingénierie, des enseignants-conseillers et des bénévoles de la section IEEE de Guadalajara. EPICS est administré par IEEE Educational Activities et financé par l'IEEE Robotics and Automation Society.
Au départ, l'équipe a constaté un manque dans les établissements locaux. De nombreux lycées de Guadalajara comptent des élèves attirés par les sciences, la technologie, l'ingénierie et les mathématiques (STIM), mais ne disposent pas d'outils avancés. Cela limite l'apprentissage pratique sur les applications actuelles. L'équipe observe aussi que les jeunes veulent travailler sur des systèmes mêlant mécanique, électronique, logiciel et automatique, et en ont rarement l'occasion.
Beaucoup de participants venaient du programme de projets professionnels appliqués de l'ITESO. Le projet leur a apporté une expérience concrète en gestion de projet, en intégration de systèmes et en conception centrée sur l'utilisateur. En mai, l'équipe a présenté un article de recherche et un poster du projet au Congrès d'ingénierie du Système universitaire jésuite.
Comment fonctionne la plateforme
RoboMeshA est présentée comme un réseau d'apprentissage mobile tout-en-un. Un établissement n'a pas besoin d'aménager une salle informatique dédiée ni d'installer de logiciel complexe. Les élèves se connectent directement à la plateforme depuis un navigateur web.
Une fois connectés, ils peuvent piloter le robot manuellement. Ils peuvent aussi utiliser ses modes de commande pour observer ses déplacements, détecter des obstacles et les éviter. Le système fait appel à la conception mécanique, aux systèmes embarqués, à l'automatique, à la vision par ordinateur et à l'IA. Jorge A. Lizarraga, conseiller pédagogique, le décrit comme un système robotique unique qui fait office de laboratoire d'apprentissage mobile.
José S. González, étudiant en ingénierie mécatronique et membre de l'équipe, explique que l'objectif était de rendre la première prise en main très simple. Les élèves doivent pouvoir allumer le robot, se connecter à son réseau et commencer à l'utiliser, sans installation, sans configuration poussée et sans dépannage. Il ajoute que la conception devait convenir à des élèves de niveaux d'expérience différents.
L'équipe a construit deux exemplaires. Elle développe désormais un cadre de couplage modulaire destiné à élargir les possibilités du système pour la recherche et les démonstrations en classe. Selon l'équipe, cette conception relie des composants logiciels indépendants tout en limitant au minimum les dépendances internes. Cette approche vise à permettre à quatre robots RoboMeshA de fonctionner ensemble.
Les problèmes de conception à résoudre
Fernando Vidal Luna, étudiant en mécatronique, membre étudiant de l'IEEE et de l'équipe, indique que la structure figurait parmi les points les plus difficiles. Le châssis devait accueillir tous les composants et offrir une stabilité, une rigidité et une répartition du poids suffisantes. Il devait aussi protéger l'électronique tout en la laissant accessible pour la maintenance, les essais et les modifications.
Cette exigence découle du contexte de la classe. Un robot utilisé par des élèves sera manipulé, transporté et modifié : le boîtier doit donc à la fois protéger et permettre l'accès.
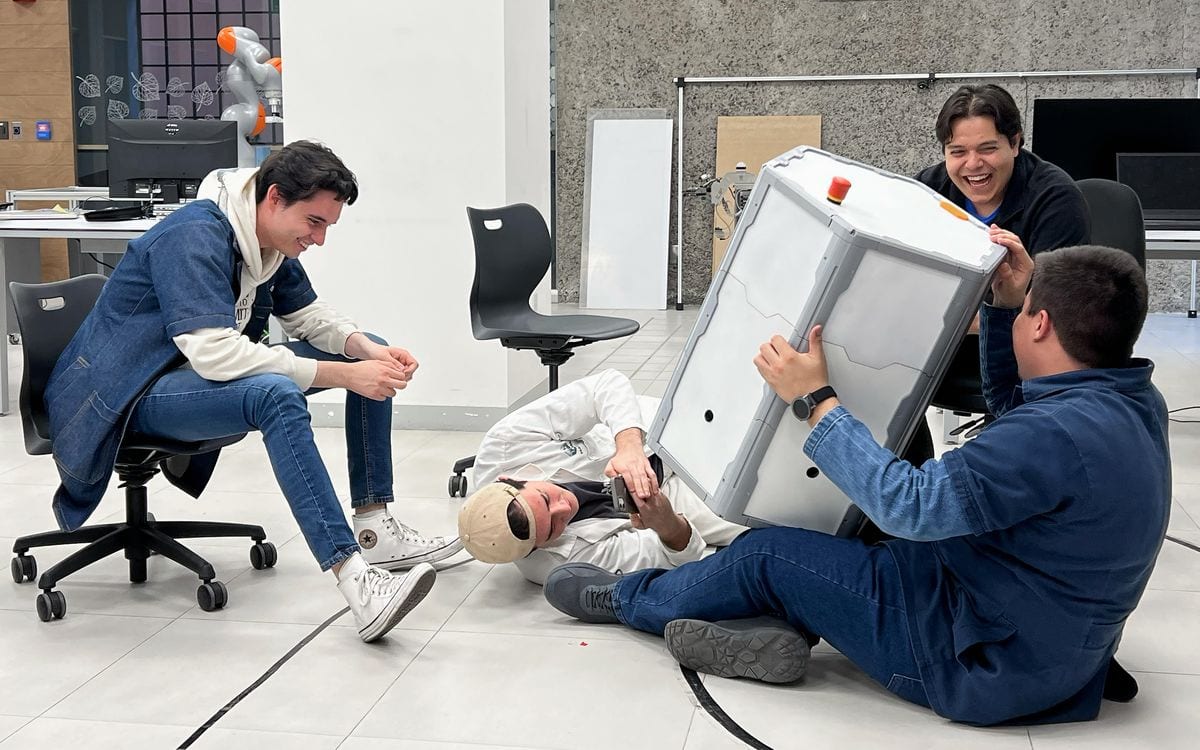
Pour tester la plateforme hors du laboratoire, l'équipe s'est associée à deux lycées, le CETI Colomos et la Prepa ITESO, et l'a validée en conditions réelles de classe. Des photos du projet montrent les participants en plein développement et en phase d'essais sur RoboMeshA avant son déploiement.
Luis Fernando Luque-Vega, responsable du projet et membre de l'IEEE, espère que des écoles, des universités et des antennes étudiantes de l'IEEE, au Mexique comme à l'international, adopteront RoboMeshA comme modèle alliant innovation technique et engagement auprès de la communauté. Selon lui, lorsque les étudiants voient leur technologie inspirer les autres et améliorer des vies, l'ingénierie prend davantage de sens.
Ce que cela signifie, et ce qui reste à prouver
Le choix le plus marquant concerne le modèle de déploiement. De nombreux projets de robotique éducative dépendent d'un environnement préparé : logiciels installés, ordinateurs configurés, personnel technique. RoboMeshA déplace cette charge dans le robot. Le robot embarque son propre réseau, et le navigateur est la seule chose dont l'élève a besoin. Pour les établissements sans laboratoire, cela lève un obstacle qui compte souvent autant que le prix du matériel.
L'objectif multi-robots est le deuxième point à suivre. Si quatre unités peuvent fonctionner ensemble grâce à des logiciels faiblement couplés, la plateforme pourrait servir à des démonstrations collectives comme à des exercices individuels. L'équipe présente ce volet comme un travail en cours, et non comme une capacité aboutie.
Plusieurs points restent à démontrer. L'équipe n'a construit que deux exemplaires. Elle n'a publié ni le coût par robot, ni les caractéristiques techniques du matériel, ni le nombre d'élèves ayant utilisé la plateforme. Elle n'a pas non plus communiqué de résultats pédagogiques issus de la validation en classe au CETI Colomos et à la Prepa ITESO. Sans ces éléments, impossible de dire si la plateforme enseigne plus efficacement que les kits existants, ni si un établissement aux moyens limités pourrait se permettre de l'adopter.
La portée de la plateforme dépend aussi d'un soutien au-delà de l'équipe d'origine. Une conception que les élèves peuvent modifier et entretenir est un atout, mais une adoption plus large exigerait de la documentation, des pièces détachées et des enseignants à l'aise avec le système. L'équipe affiche l'ambition de diffuser RoboMeshA dans les écoles et les antennes étudiantes de l'IEEE. Elle n'a décrit ni plan ni calendrier pour y parvenir.
Pour l'heure, RoboMeshA est un prototype crédible de plateforme portable d'enseignement de la robotique, conçu avec l'apport des établissements qu'il vise à servir. Sa valeur se précisera lorsque l'équipe communiquera les coûts, les chiffres d'utilisation et les résultats des élèves qui l'ont utilisée.