Les usines ont installé plus de 600 000 robots industriels en 2025, soit une hausse de 11 % sur un an, et plus de cinq millions de robots sont désormais en service dans le monde. Ces chiffres proviennent de la Fédération internationale de robotique (IFR) et de son rapport World Robotics 2026. Le parc mondial en exploitation a progressé de 9 %. Voici l'état des installations de robots industriels en cette fin d'année, ainsi que plusieurs autres évolutions qui éclairent l'avenir du secteur.
La Chine creuse l'écart, l'Europe décroche
Les usines chinoises ont installé 354 000 robots, soit 59 % du total mondial. Les fabricants chinois ont en outre fourni 55 % de leur marché intérieur.
Les États-Unis ont dépassé le Japon pour devenir le deuxième marché mondial, avec près de 38 500 installations. L'Inde a installé près de 10 500 robots, en hausse de 15 %. L'Europe, elle, suit la tendance inverse : les installations ont reculé de 8 % en Allemagne, de 11 % en Italie, de 8 % en France et de 15 % en Espagne.
L'IFR prévoit que les installations mondiales atteindront 655 000 unités en 2026 et 806 000 en 2029.
Toyota a donné de son côté aux investisseurs un autre ordre de grandeur. Le constructeur a indiqué que la modernisation des usines de Toyota, de ses sociétés du groupe et de ses principaux fournisseurs pourrait nécessiter environ 400 000 robots. Cette estimation englobe les machines de remplacement, les nouveaux robots industriels, les systèmes de logistique automatisée et d'éventuels déploiements futurs de robots humanoïdes. Toyota précise que le programme pourrait coûter 1 000 milliards de yens, soit environ 6,4 milliards de dollars par an à partir de 2028. Aucun engagement de dépense ferme n'a toutefois été pris.
Côté produits, Universal Robots a lancé la Gen 7 au salon IMTS de Chicago. Il s'agit d'une plateforme de cobots repensée, articulée autour d'une puissance de calcul accrue, de la connectivité au niveau de la bride outil, de l'intégration de capteurs et de la prise en charge d'applications assistées par l'IA.
Ces personnes qui entraînent des robots dans des foyers indiens
Au Rajasthan, en Inde, des femmes sont rémunérées pour filmer leurs gestes domestiques à l'aide de caméras fixées sur la tête. Les images montrent la cuisine, le ménage et le pliage du linge du point de vue de la personne qui les accomplit.
Ces enregistrements peuvent être découpés en actions individuelles et servir à apprendre aux robots comment les humains manipulent les objets dans de vrais logements. Les intérieurs domestiques comportent désordre, variabilité et comportements improvisés, difficiles à reproduire en laboratoire, ce qui donne à ces données toute leur valeur.
Une enquête sur ce travail estime qu'entre 20 000 et 30 000 personnes pourraient s'y consacrer en Inde. Ce chiffre est une extrapolation, et non un décompte officiel. L'enquête n'établit pas non plus quelles entreprises de robotique reçoivent in fine les enregistrements des travailleuses présentées.
Armes autonomes : les discussions se poursuivent en novembre
Trois années de discussions au sein du Groupe d'experts gouvernementaux des Nations unies se sont achevées en septembre, avec un soutien croissant à l'ouverture de négociations formelles sur de nouvelles règles internationales. Selon Human Rights Watch, 76 États soutiennent désormais des négociations sur des mesures juridiquement contraignantes encadrant les systèmes d'armes autonomes.
Le rapport final du groupe a été affaibli lors des négociations. Les mentions relatives aux préoccupations éthiques ainsi qu'à la conception et au développement de ces armes ont été supprimées ou atténuées à la suite d'objections d'États comme la Russie et les États-Unis.
Le dossier est désormais renvoyé à la Conférence d'examen de la Convention sur certaines armes classiques, en novembre, où les États pourraient décider de créer un mandat de négociation. La campagne Stop Killer Robots estime que poursuivre les discussions ne suffit plus et que les États doivent commencer à négocier des interdictions et des règles.
L'informaticien Stuart Russell est également intervenu dans le débat dans une courte vidéo de l'université UC Berkeley. Il a appelé à interdire les petites armes antipersonnel autonomes et averti que des machines capables de sélectionner et d'attaquer des personnes pourraient devenir des armes de destruction massive bon marché et facilement déployables à grande échelle. Sa position est plus restreinte qu'un appel à proscrire tout usage militaire de l'IA : elle vise les systèmes capables d'identifier seuls des cibles humaines et d'employer la force létale à grande échelle.
Recherche : l'équité des robots de sécurité et une main qui marche
Une étude parue dans l'International Journal of Human–Computer Interaction a cherché à savoir si la perception d'équité peut réduire les conflits entre les personnes et les robots de sécurité. Xin Ye et Lionel Robert ont examiné deux formes d'équité. L'équité distributive porte sur le caractère équitable de la décision d'un robot ou de ses conséquences. L'équité informationnelle porte sur le fait que le robot fournisse ou non une explication adéquate de sa décision. Toutes deux ont réduit les conflits et amélioré l'acceptation. Ces résultats proviennent de recherches contrôlées en interaction homme-robot, et non de robots exerçant une autorité dans un contexte opérationnel de maintien de l'ordre.
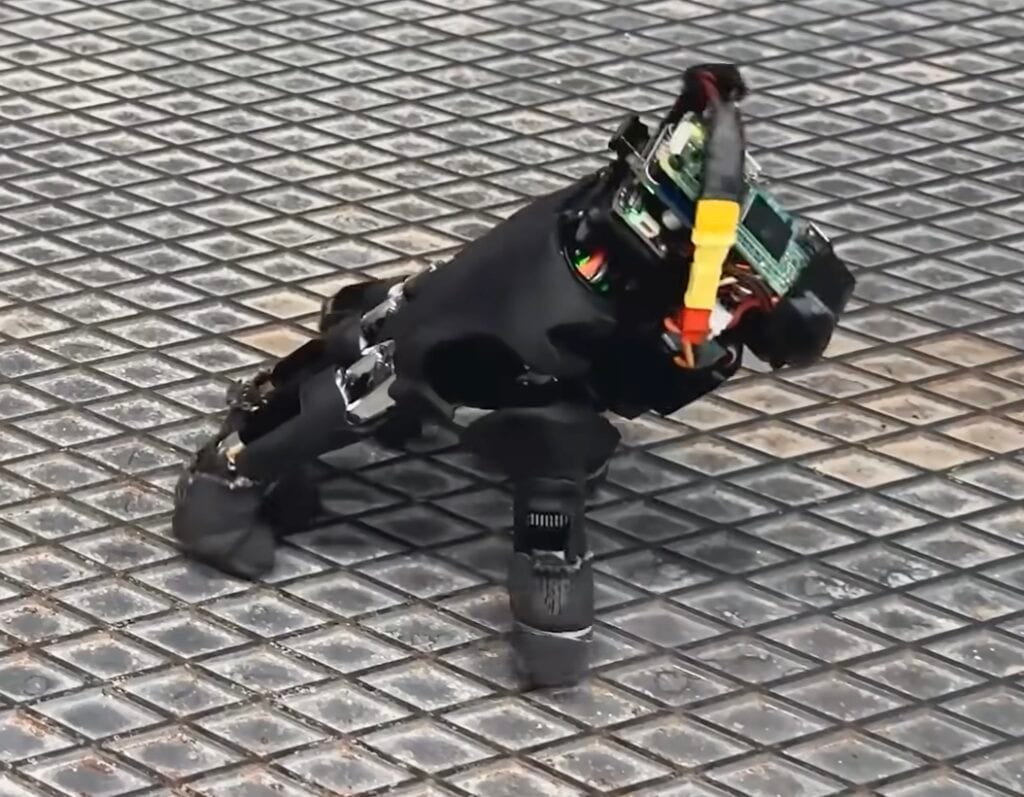
Par ailleurs, des chercheurs de l'ETH Zurich ont appris à une main robotique anthropomorphe à marcher sur le bout des doigts. Cette main autonome s'appuie sur des politiques d'apprentissage par renforcement pour ramper, s'orienter et se relever après une chute. Elle peut supporter son propre poids tout en appuyant sur des touches de clavier successives, et pousser un objet vers des cibles grâce à un retour visuel par caméra placée au-dessus. Ces travaux font l'objet d'un preprint arXiv de huit pages, et des politiques distinctes gèrent les différentes tâches.
Ce que les chiffres montrent, et ce qu'ils ne montrent pas
Les données d'installation décrivent un marché en croissance et de plus en plus concentré. La part de 59 % de la Chine dépasse celle de tous les autres pays réunis, et le recul de quatre grands marchés européens contraste avec la croissance à deux chiffres de l'Inde. La prévision de l'IFR de 806 000 unités en 2029 représenterait environ un tiers de plus que le niveau de 2025, d'environ 600 000, une trajectoire qui suppose que la demande se maintienne dans les pays aujourd'hui en repli.
Le chiffre de Toyota mérite une lecture attentive. Une estimation de 400 000 robots pour la base de fournisseurs d'un seul groupe équivaut à environ deux tiers de toutes les installations mondiales de 2025. Toyota l'a présentée comme un besoin, et non comme une commande, sans engagement de dépense ferme et en ne mentionnant les humanoïdes que comme une possibilité. Elle montre l'ampleur de l'appétit potentiel d'un seul écosystème industriel, mais ce n'est pas encore de la demande.
Le reportage sur les enregistrements domestiques met en lumière une contrainte plus discrète. La recherche en manipulation a besoin de données du monde réel, et ces données sont produites par un travail humain rémunéré dont personne n'a vérifié l'ampleur. L'estimation de 20 000 à 30 000 personnes est une extrapolation, et la destination des images reste inconnue. Tant que ces lacunes ne sont pas comblées, les affirmations sur la part des données domestiques qui alimente l'apprentissage des robots ne peuvent pas être vérifiées.
Le paysage réglementaire est tout aussi incertain. Le soutien de 76 États est un signal clair, mais l'affaiblissement du rapport final montre que les plus grandes puissances militaires parviennent encore à diluer les textes. Novembre sera le premier véritable test pour savoir si un mandat de négociation en découlera.
Les deux travaux de recherche en sont à un stade précoce. L'étude sur l'équité étaye un principe de conception, selon lequel les robots de sécurité devraient expliquer leurs décisions, mais elle a été menée en conditions contrôlées. La main qui marche sur le bout des doigts n'est qu'un preprint avec des politiques propres à chaque tâche, et ne démontre donc pas un contrôleur unique capable de se déplacer, de garder l'équilibre et de manipuler. Les deux méritent d'être suivis, mais aucun n'a encore prouvé son efficacité hors du laboratoire.