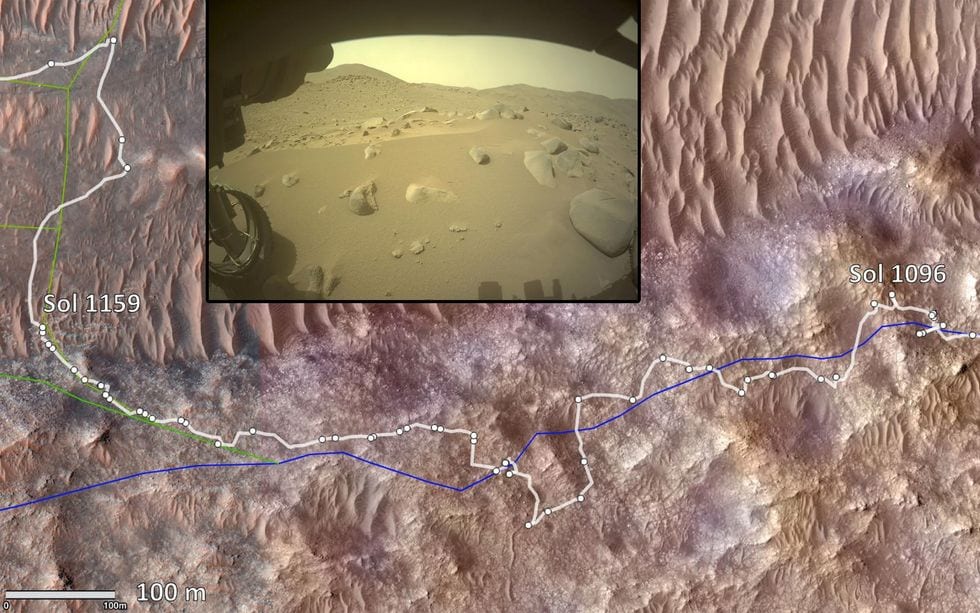
Le 11 octobre 2026, un trajet de 91,3 mètres (299,6 pieds) a porté la distance totale parcourue par le rover Perseverance sur Mars à 45,22 kilomètres (28,10 miles). C'est un nouveau record pour un rover martien. Il dépasse les 45,16 kilomètres parcourus par Opportunity avant qu'une tempête de poussière d'ampleur planétaire ne mette fin à sa mission en février 2019, dans la Vallée de la Persévérance (Perseverance Valley).
Ce record de distance de Perseverance est intervenu environ cinq ans après l'atterrissage du rover, le 18 février 2021. Mark Maimone, chef adjoint de l'équipe des opérations robotiques de Perseverance au Jet Propulsion Laboratory de la NASA, a expliqué comment on y est parvenu. Il a conçu et développé le logiciel de conduite autonome de Spirit, Opportunity, Curiosity et Perseverance.
Un record bâti sur l'autonomie
Opportunity s'est posé en janvier 2004 pour une mission prévue de trois mois, et a fonctionné pendant 15 ans. Perseverance est arrivé avec l'hélicoptère Ingenuity fixé sous son châssis. Comme Curiosity, il fonctionne grâce à un générateur thermoélectrique à radioisotopes (RTG) plutôt qu'avec les panneaux solaires dont dépendait Opportunity. Curiosity est sur Mars depuis 2012, soit près de 10 ans d'avance, et pourtant c'est Perseverance qui a le premier dépassé le total d'Opportunity.
Mark Maimone avance plusieurs raisons, dont des roues renforcées. Il en désigne une comme la plus importante : Perseverance a été conçu pour l'autonomie. Le rover se conduit lui-même 90 % du temps, ce qu'il décrit comme une première pour un rover martien. Opportunity et Curiosity n'ont chacun utilisé la conduite autonome qu'environ 5 % du temps. Spirit se conduisait seul 23 % du temps, ce qui, selon Maimone, lui a permis d'avancer 50 % plus vite qu'il ne l'aurait pu autrement, même s'il se déplaçait plus lentement dans ce mode.
Le matériel qui le permet est un système d'autonomie amélioré, doté d'un second processeur avec FPGA pour accélérer le traitement d'images supplémentaire. Son logiciel AutoNav peut faire rouler le rover à pleine vitesse, jusqu'à 120 mètres par heure. Sojourner, en 1997, disposait déjà d'une forme primitive de cette capacité. Il projetait quatre raies laser sur le sol, mesurait la hauteur de 20 points du terrain devant lui et contournait les gros obstacles, le tout sur un processeur cadencé à moins d'un mégahertz.
Là où les humains décident encore
L'autonomie de Perseverance ne remplace pas la planification depuis la Terre. L'équipe scientifique fixe la destination. Une équipe de planification stratégique de l'itinéraire propose ensuite un tracé, à partir de cartes orbitales de plus faible résolution. Chaque jour, une équipe des opérations tactiques combine cet itinéraire avec les objectifs scientifiques du jour pour choisir le chemin que suivra le rover.
Mark Maimone explique que les humains continuent d'assurer la planification à longue portée parce que cela fait gagner du temps. Le logiciel embarqué ne mesure que la forme du terrain, pas sa nature. Les opérateurs ont appris que les zones sableuses à rides croisées, où les ondulations vont dans plusieurs directions, ont tendance à piéger le rover. Ils les déclarent interdites. Les images orbitales atteignent parfois 25 centimètres de résolution, ce qui peut encore masquer un gros rocher ne couvrant qu'un ou deux pixels. Selon lui, c'est pour cette raison que le rover a besoin de sa propre détection d'obstacles.
Quand il a fallu réajuster le logiciel
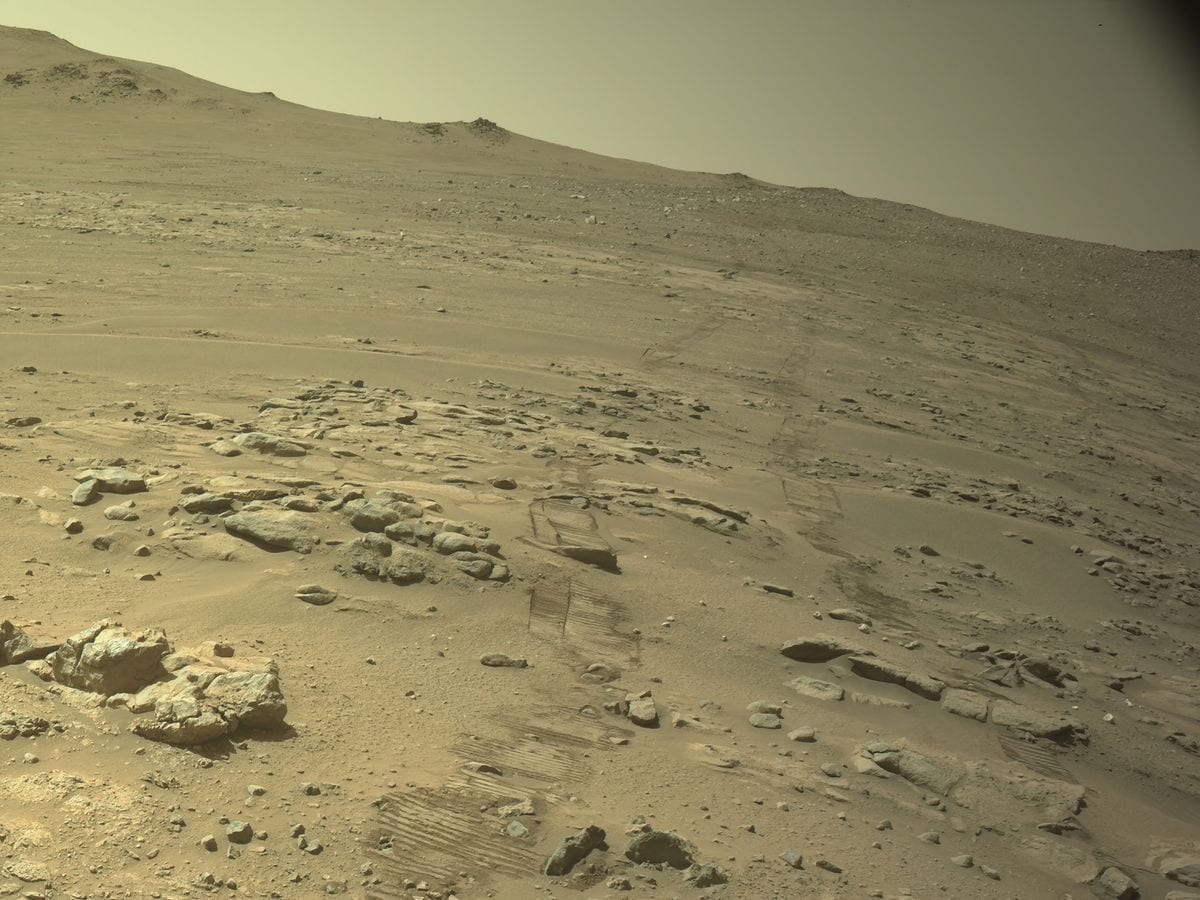
Le système d'autonomie n'a pas fonctionné partout. L'équipe a cessé de l'utiliser pendant environ deux mois sur un terrain plus complexe, le temps d'ajuster les paramètres et d'écrire un nouveau logiciel. Certains changements ont été rapides, d'autres ont demandé des mois d'étude. Un des paramètres définit la pente maximale que le rover peut gravir, car un terrain trop raide fait courir le risque de glissades latérales.
Le cratère Jezero, où Perseverance s'est posé, était très plat. Pendant les trois premières années, l'essentiel des déplacements s'est fait sur des pentes inférieures à 14 degrés. Après avoir quitté le cratère, le rover a rencontré un terrain plus raide et plus rocailleux. L'équipe a réajusté les paramètres pour qu'il puisse franchir des pentes allant jusqu'à 24 degrés.
L'équipe a aussi essayé l'IA pour la planification d'itinéraire. À la fin de l'année dernière, l'IA Claude d'Anthropic a analysé des images orbitales et proposé un tracé pour un trajet de 400 mètres. Ce tracé a servi de point de départ à la planification du jour. Des humains l'ont examiné et y ont apporté quelques ajustements. Selon Mark Maimone, valider un tracé est bien plus simple que d'en choisir un à partir de zéro.
Ce que signifie le record, et ce qui reste à prouver
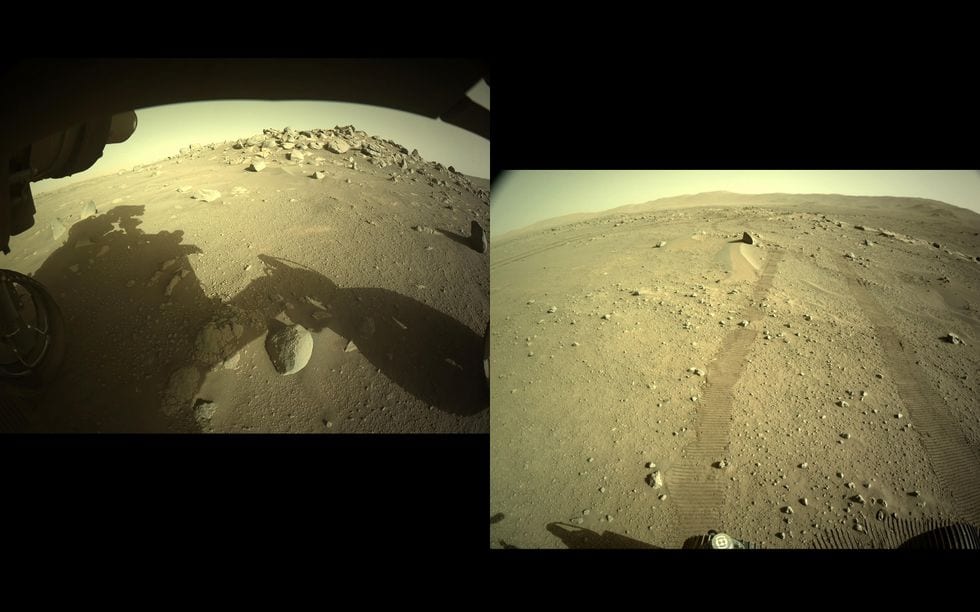
L'incertitude de position a limité la distance que le rover peut parcourir seul. À mesure que cette incertitude augmente, les zones d'exclusion autour des dangers s'élargissent, jusqu'à ce que le rover ne puisse plus planifier de trajet sûr. Une capacité plus récente, appelée Mars Global Localization (localisation globale sur Mars), vise à réduire cette incertitude. Mark Maimone affirme qu'elle permettrait en théorie au rover de continuer à rouler tant qu'il dispose de ressources, en s'appuyant sur ses cartes et ses zones d'exclusion. Des semaines de fonctionnement sans supervision exigeraient aussi des opérations scientifiques autonomes, que les équipes étudient via le traitement d'images embarqué.
La marge de distance est mince. Le nouveau total dépasse celui d'Opportunity d'environ 0,06 kilomètre : le record traduit donc une tendance plutôt qu'une rupture nette. Les chiffres les plus parlants sont les parts de conduite autonome : environ 5 % pour Opportunity et Curiosity, 23 % pour Spirit et 90 % pour Perseverance. Curiosity avait dix ans d'avance et n'a pourtant pas dépassé Opportunity, ce qui laisse penser que l'autonomie et le matériel ont compté davantage que la durée passée à la surface.
Plusieurs affirmations restent non démontrées. La Mars Global Localization est présentée comme offrant une capacité théorique de rouler tant que les ressources le permettent, et aucun long trajet s'appuyant sur elle n'a été rapporté. La science autonome est encore en développement. L'itinéraire planifié par l'IA ne portait que sur un seul trajet de 400 mètres, vérifié et ajusté par des humains : il montre que l'IA peut accélérer la planification, pas qu'elle peut remplacer les planificateurs. La pause de deux mois de l'autonomie en terrain difficile montre qu'un nouveau terrain peut imposer un retour aux méthodes manuelles jusqu'à ce que le logiciel soit réajusté.
Mark Maimone indique que l'équipe a conçu le logiciel, l'a testé et a effectué des millions de simulations. Il ajoute qu'il ne s'est pas encore trompé dans la conduite du rover, et que l'équipe s'attend à établir de nouveaux records.