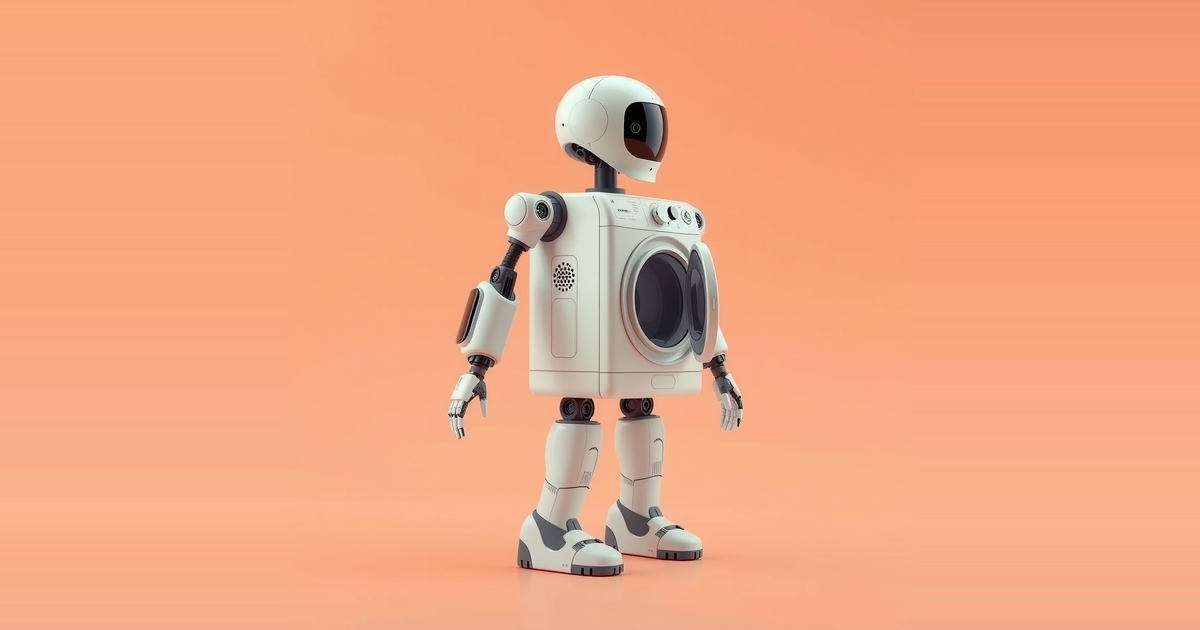
Tiangong Ultra a bouclé le 100 mètres en 8,64 secondes lors des World Humanoid Robot Games 2026 à Pékin, soit mieux que le record du monde d'Usain Bolt (9,58 secondes). Pourtant, aucun robot n'est encore capable de mener à bien, de façon fiable, un cycle complet de lessive : du transport du panier jusqu'au pliage de la dernière chemise.
Les Jeux de Pékin ont aussi mis en scène des robots qui boxent, jouent au football et accomplissent des tâches inspirées des usines, des restaurants et des situations d'urgence. Wai-keung Fung, maître de conférences en électronique, robotique et ingénierie de la commande à la Cardiff Metropolitan University, estime qu'une corvée bien plus banale en dit davantage sur la capacité des robots à entrer dans notre quotidien.
Pourquoi le sprint est le problème le plus simple
Courir vite est difficile. Un humanoïde doit coordonner de nombreuses articulations, garder l'équilibre et produire des mouvements puissants sans tomber. Mais la tâche est parfaitement définie : le robot sait où aller, la piste est prévisible et la ligne d'arrivée ne change pas de forme.
Le linge n'offre rien de tel. Une chemise peut être à l'envers. Une manche peut se cacher sous un autre vêtement. Un pantalon peut s'enrouler autour d'une serviette. Le tissu est souple et se déforme en permanence : soulever un coin d'un T-shirt déplace tout le reste.
Le processus complet comprend le transport du panier jusqu'au lave-linge, le tri selon les différents programmes, la sortie du linge, l'étendage, le pliage et le repassage. Aucun système ne gère l'ensemble de façon fiable. Le pliage seul reste ardu, car les robots doivent s'adapter à des formes, des tailles, des matières et des degrés de froissage très variés.
Les humains s'en acquittent sans y penser. Ils secouent une chemise, repèrent les manches, sentent quand le tissu glisse et ajustent leur prise. Pour un robot, chacun de ces petits gestes est un problème distinct à résoudre.
Une maison n'est pas une chaîne de production
Un robot domestique ne peut pas rejouer indéfiniment le même mouvement. Il doit repérer quand la réalité s'écarte de ce qu'il attendait et s'adapter. L'enjeu est de taille, car on évoque de plus en plus les robots humanoïdes comme de futurs assistants à domicile et dans les lieux de soins, en plus des usines et des entrepôts.
Une chaîne d'usine peut souvent être organisée pour que les pièces arrivent à des positions prévisibles. Un foyer, non. Vêtements, jouets et meubles changent constamment de place, et les adultes, les enfants et les animaux ajoutent encore à l'imprévisibilité.
Les compétences ne se copient pas d'un robot à l'autre
Même lorsqu'un robot apprend à plier une chemise, cette compétence ne s'installe pas simplement sur une autre machine. Un robot spécialisé dans le linge peut avoir des bras rigides, des caméras en hauteur et des pinces conçues pour le tissu. Un humanoïde, lui, peut avoir des caméras dans la tête, des mains à cinq doigts, ainsi que des articulations et des contraintes d'équilibre différentes. Le même mouvement peut donner un résultat très différent.
Un bras fixe peut se tendre vers l'avant sans aucun risque de chute. Un humanoïde, lui, doit parfois déplacer hanches, jambes et pieds rien que pour rester stable en se penchant au-dessus d'une table. Les capteurs diffèrent aussi : un robot peut disposer de capteurs tactiles sensibles au bout des doigts, tandis qu'un autre s'appuie surtout sur ses caméras.
Une partie du savoir peut malgré tout se transmettre. Un robot peut apprendre à un autre à quoi ressemble une chemise, où se trouvent probablement les épaules, à quoi ressemble un bon pliage ou comment reconnaître une manche coincée. Le robot destinataire doit encore trouver comment mettre ces idées en œuvre avec son propre corps.
Le projet Open X-Embodiment explore cette piste en mettant en commun l'expérience de nombreux robots. Il a réuni plus d'un million de trajectoires de robots réels, issues de 22 types de robots différents. L'objectif : que les robots tirent des enseignements les uns des autres au lieu de repartir de zéro à chaque fois.
Ce que le secteur devrait mesurer
Wai-keung Fung ne rejette pas les Jeux de Pékin. Selon lui, ils rendent la robotique visible et montrent la rapidité des progrès de la technologie. Ce qui le préoccupe, c'est ce que ces démonstrations prouvent réellement.
Pour les robots destinés à travailler aux côtés des humains, il propose d'autres questions. Le robot sait-il manipuler un objet inconnu ? Peut-il repérer sa propre erreur et la corriger sans aide humaine ? Combien de temps peut-il travailler avant qu'une personne doive intervenir ? Ces critères sont peu susceptibles de donner des vidéos virales, reconnaît-il, mais ils sont bien plus proches des capacités qui décideront de l'utilité des humanoïdes.
Analyse : ce que montre (et ne montre pas) un record de sprint
Les deux types d'épreuves ne mesurent pas la même chose. Un 100 mètres fixe le parcours, l'objectif et le revêtement. C'est donc une mesure fiable de la locomotion et de la puissance, et le chrono de 8,64 secondes montre que cette partie du matériel progresse vite. Il dit peu de choses de la perception ou de la reprise après erreur, car la course ne réserve presque aucune surprise au robot.
La lessive inverse la situation. La difficulté tient à un objet qui change de forme, à une géométrie cachée et à une prise qui glisse : la réussite dépend donc de la capacité à percevoir et à ajuster ses gestes en cours de tâche. Les trois questions posées par Wai-keung Fung portent sur les objets inconnus, l'autocorrection et l'autonomie sans surveillance. C'est précisément là que se séparent une démonstration scénarisée et une machine polyvalente. Un robot qui a répété une routine peut paraître compétent sur scène, et pourtant échouer dès la première manche qu'il n'a jamais vue.
Le problème du transfert ajoute une seconde contrainte pour le secteur. Si les compétences passaient sans heurt d'une machine à l'autre, chaque nouvel humanoïde pourrait hériter de ce qu'ont appris ses prédécesseurs. Les différences de mains, d'articulations, d'équilibre et de capteurs décrites par Wai-keung Fung font que cet héritage reste, au mieux, partiel. Les initiatives de mutualisation des données comme Open X-Embodiment, avec plus d'un million de trajectoires issues de 22 types de robots, tentent directement de combler cet écart. Leur ampleur montre à quel point on mise sur la masse de données pour résoudre le problème.
Plusieurs points restent à démontrer. Rien dans les éléments disponibles n'indique que l'expérience mutualisée de robots variés permette un pliage fiable sur un humanoïde. Aucun système n'a prouvé qu'il pouvait enchaîner toute la chaîne de la lessive. Il n'existe pas non plus de référence de test reconnue pour la reprise après erreur ou le fonctionnement sans supervision, ce qui rend les annonces de progrès difficiles à comparer. Tant que ces mesures ne seront pas publiées à côté des records de vitesse, un sprint rapide prouvera de bonnes jambes, pas une intelligence robotique polyvalente.